Source material
Capítulo 11 Modelización de sistemas acuapónicos
Karel J. Keesman, Oliver Körner, Kai Wagner, Jan Urban, Divas Karimanzira, Thomas Rauschenbach y Simon Goddek
Resumen Los modelos matemáticos pueden tomar formas muy diferentes y niveles de complejidad muy diferentes. Una forma sistemática de postular, calibrar y validar, según lo dispuesto por la teoría de sistemas, puede ser muy útil. En este capítulo, la modelización de sistemas dinámicos de sistemas acuapónicos (AP), desde una perspectiva teórica de sistemas, se considera y demuestra a cada uno de los subsistemas del sistema AP, tales como tanques de peces, digestor anaeróbico e invernadero hidropónico (HP). También se muestran los vínculos entre los subsistemas, de modo que en principio se puede construir un modelo completo de sistemas AP e integrarlo en la práctica diaria con respecto a la gestión y el control de los sistemas AP. El principal reto es elegir una complejidad de modelo adecuada que cumpla con los datos experimentales para la estimación de parámetros y estados y nos permita responder preguntas relacionadas con el objetivo de modelado, como la simulación, el diseño del experimento, la predicción y el control.
Palabras clave Modelado · Sistema acuícola de recirculación · Digestión anaeróbica · Invernadero hidropónico · Multi-loop aquaponic system · Herramientas
Contenido
- 11.1 Introducción
- 11.2 Antecedentes
- 11.3 Modelado de RAS
- 11.4 Modelación de la digestión anaeróbica
- Modelado de invernadero de 11.5 HP
- 11.6 Multi-loop Aquaponic Modelado
- 11.7 Herramientas de modelado
- 11.8 Discusión y conclusiones
- Referencias
—
[K. J. Keesman](mailto: karel.keesman@wur.nl) · [S. Goddek](mailto: simon@goddek.nl)
Métodos matemáticos y estadísticos (Biometris), Universidad de Wageningen, Wageningen (Países Bajos)
[O. Körner](mailto: koerner@igzev.de)
Leibniz-Instituto de Cultivos Vegetales y Ornamentales (IGZ), Grossbeeren, Alemania
[K. Wagner](mailto: kai.wagner@htwsaar.de)
Institut für physikalische Prozesstechnik, Universidad de Ciencias Aplicadas Saarbrücken, Saarbrücken, Alemania
[J. Urbano](mailto: urbanj@frov.jcu.cz)
Laboratorio de Procesamiento de Señales e Imágenes, Instituto de Sistemas Complejos, Bohemia Meridional
Centro de Investigación de Acuicultura y Biodiversidad de Hidrocenosis, Facultad de Pesca y
Protección de las Aguas, Universidad de Bohemia Meridional en Ceske Budejovice, Nove Hrady, República Checa
[D. Karimanzira](mailto: kai.wagner@htwsaar.de) · [T. Rauschenbach](mailto: Thomas.Rauschenbach@iosb-ast.fraunhofer.de)
Fraunhofer IOSB-AST, Ilmenau, Alemania
© El Autor (es) 2019 267
S. Goddek y otros (eds.), Aquaponics Food Production Systems, https://doi.org/10.1007/978-3-030-15943-6_11
—
Referencias
Badiola M, Mendiola D, Bostock J (2012) Análisis de sistemas de recirculación de acuicultura (RAS): temas principales en la gestión. Aquac Eng 51:26 —35. https://doi.org/10.1016/j.aquaeng.2012.07. 004
Batstone DJ, Keller J, Angelidaki I, Kalyuzhnyi SV, Pavlostathis SG, Rozzi A, Sanders WTM, Siegrist H, Vavilin VA (2002) El modelo de digestión anaerobia IWA no 1 (ADM1). Agua Sci Technol 45:65 —73
Boote KJ, Jones JW (1987) Ecuaciones para definir la fotosíntesis del dosel a partir de la eficiencia cuántica dada, la velocidad máxima de las hojas, la extinción de la luz, el índice de área foliar y la densidad de flujo de fotones. In: Biggins J (ed) Progreso en la investigación de fotosíntesis. Martinus Nijhoff, Dordrecht, pp 415-418
Bot GPA (1993) Modelización física del clima de invernadero. En: Hashimoto Y, Bot GPA, Día W, Tantau HJ, Nonami H (eds) El invernadero computarizado. Prensa Académica, San Diego, pp 51—74
Buck-Sorlin G, De Visser PHB, Henke M, Sarlikioti V, Ven der Heijden G, Marcelis LFM, Vos J (2011) Hacia un modelo funcional y estructural de planta de corte rosa: simulación del ambiente de luz, absorción de luz, fotosíntesis e interferencia con la estructura de la planta. Ann Bot 108:1121 —1134
Challa H, Bakker M (1999) Producción potencial en el entorno de invernadero. En: Stanhill G,
Enoch HZ (eds) Ecosistemas del mundo 20 — Ecosistemas de invernadero. Elsevier, pp 333—347
Colt JEK (2013) Impacto de la aireación y alcalinidad en la calidad del agua y la calidad del producto de la tilapia transportada — un estudio de simulación. Aquac Eng:46—58
Corominas L, Riegler L, Takács I (2010) Nuevo marco para la notación estandarizada en aguas residuales. J Int Assoc contaminación del agua Res 61 (4) :S841—S857
Dahl O-J, Nygaard K (1966) SIMULA: un lenguaje de simulación basado en Algoll. Commun ACM 9
(9) :671—678. https://doi.org/10.1145/365813.365819 de Zwart HF (1996) Analizando opciones de ahorro de energía en el cultivo de invernadero utilizando un modelo de simulación. Universidad Agrícola de Wageningen, Wageningen, pág. 236
Delaide B, Goddek S, Keesman, KJ, Jijakli MH (2018). Metodología para cuantificar el rendimiento de digestión de lodos aeróbicos y anaeróbicos para el reciclaje de nutrientes en acuapónica. https://popups. uliege.be:443/1780-4507 22, 12
Drayer GE, Howard AM (2014) Modelado y simulación de un hábitat acuático para la investigación biorregenerativa de soporte vital. Acta Astronaut 93:S.138—S.147. https://doi.org/10.1016/j.actaastro.2013. 07.013
El-Mashad H (2003) Reactor Solar Termófilo Anaeróbico (STAR) para la producción de energía renovable Tesis de doctorado de la Universidad de Wageningen. ISBN: 9058089533-238
Emerenciano M, Carneiro P, Lapa M, Lapa K, Delaide B, Goddek S (2017) Mineralizacão de sólidos. Aquac Bras 21—26
Emrich S, Suslov S, Judex F (2007) Totalmente basado en agentes. Modelos de propagación epidémica usando anylogic. En: Actas de la EUROSIM
FAO (2016) El estado mundial de la pesca y la acuicultura 2016. Contribuir a la seguridad alimentaria y la nutrición para todos. Organización de las Naciones Unidas para la Agricultura y la Alimentación, Roma
Ficara E, Hassam S, Allegrini A, Leva A, Malpei F, Ferretti G (2012) Modelos de digestión anaeróbica: un estudio comparativo. En: Actas de la 7ª conferencia internacional de Viena sobre modelización matemática 2012, p. 1052
Fortmann-Roe S (2014) Insight maker: una herramienta de uso general para modelado y simulación basada en web. Simul Model Pract Teoría 47:28 —45
Frantz JM, Hand B, Buckingham L, Ghose S (2010) Cultivador virtual: software para calcular los costos de calefacción de la producción de invernadero en los Estados Unidos. HortTechnology 20:778 —785
Galí A, Benabdallah T, Astals S, Mata-Álvarez J (2009) Versión modificada del modelo ADM1 para aplicación de residuos agrícolas. Bioresour Technol 100 (11) :2783—2790
Goddek S (2017) Oportunidades y desafíos de los sistemas acuapónicos multi-bucle. Universidad de Wageningen. https://doi.org/10.18174/412236
Goddek S, Delaide BPL, Joyce A, Wuertz S, Jijakli MH, Gross A, Eeding EH, Bläser I, Reuter M, Keizer LCP, Morgenstern R, Körner O, Verreth J, Keesman KJ (2018) Mineralización de nutrientes y reducción de materia orgánica de lodos basados en RAS secuencial Reactores B. Aquac Eng 83:10-19. ISSN: 0144-8609
Goddek S, Keesman KJ (2018) La necesidad de la tecnología de desalinización para diseñar y dimensionar sistemas acuapónicos de bucle múltiple. Desalinización 428:76 -85. https://doi.org/10.1016/j.desal.2017. 11.024
Goddek S, Körner O (2019) Un modelo de simulación completamente integrado de acuapónica multi-bucle: Un estudio de caso para el dimensionamiento de sistemas en diferentes entornos. Agric Syst
Goddek S, Delaide B, Mankasingh U, Ragnarsdottir K, Jijakli H, Thorarinsdottir R (2015) Desafíos de la acuapónica sostenible y comercial. Sostenibilidad 7:4199 —4224. https://doi.org/10.3390/su7044199
Goddek S, Espinal CA, Delaide B, Jijakli MH, Schmautz Z, Wuertz S, Keesman KJ (2016) Navegación hacia sistemas aquapónicos desacoplados: un enfoque de diseño de dinámica de sistema. Agua (Suiza) 8:303. https://doi.org/10.3390/W8070303
Graber A, Junge R (2009) Sistemas aquapónicos: reciclaje de nutrientes a partir de aguas residuales de pescado por producción vegetal. Desalinización 246:147 —156
Halamachi I, Simon Y (2005) Un novedoso modelo de simulación por computadora para el diseño y manejo de sistemas acuícolas de recirculación. Aquac Eng 32 (3—4) :S443—S464. https://doi.org/10.1016/j. aquaeng.2004.09.010
Hassan J et al (2016) Acumulación transitoria de NO2-y N2O durante la desnitrificación, explicada por el supuesto de diversificación celular por transcripción estocástica de genes de desnitrificación. PLoS Comput Biol 11 (1) :e1004621
He E, Wurtsbaugh W (1993) Un modelo empírico de tasas de evacuación gástrica para peces y un análisis de digestión en truchas pardas piscívoras. Trans Am Fish Soc 122 (5) :S.717—S.730
Henze M, Willi G, Takashi M, Mark L (2002) Modelos de lodos activados ASM1, ASM2, ASM2d Y ASM3. IWA Publishing en su serie de informes científicos y técnicos, Reino Unido. ISBN: 1-900222-24-8
Heuvelink E (1996) Crecimiento y rendimiento de tomate: análisis cuantitativo y síntesis. Departamento de Horticultura. Universidad Agrícola de Wageningen, Wageningen, Países Bajos, pág. 326
Jablonsky J, Papacek S, Hagemann M (2016) Diferentes estrategias de regulación metabólica en cianobacterias: del control transcripcional al bioquímico. Sci Rep 6:33024
Janka E, Körner O, Rosenqvist E, Ottosen CO (2018) Simulación de la eficiencia operativa de PSII a partir de la fluorescencia de clorofila en respuesta a la luz y la temperatura en el crisantemo (Dendranthema grandiflora) utilizando un modelo de hoja multicapa. Photosynthetica 56:633 —640
Karimanzira D, Keesman KJ, Kloas W, Baganz D, Rauschenbach T (2016) Modelado dinámico del sistema acuapónico INAPRO. Aquac Eng 75:29 —45. https://doi.org/10.1016/j.aquaeng.2016.10.004
Keesman KJ (2011) Identificación del sistema: una introducción. Springer, Londres
Knaus U, Palm HW (2017) Efectos de la biología de los peces sobre las hierbas acuapónicas cultivadas en el norte de Alemania (Mecklenburg Pomerania Occidental). Acuicultura 466:51 —63. https://doi.org/ 10.1016/j.aquaculture.2016.09.025
Körner O, Hansen JB (2011) Una herramienta en línea para optimizar la producción de cultivos de invernadero. Acta Hortic 957:147 —154
Körner O, Van Straten G (2008) Apoyo a la decisión de las estrategias dinámicas de control del clima con efecto invernadero. Comput Electron Agric 60:18 —30
Körner O, Aaslyng JM, Andreassen AU, Holst N (2007) Modelado del microclima para el control dinámico del clima de invernadero. HortScience 42:272 —279
Körner O, Warner D, Tzilivakis J, Eveleens-Clark B, Heuvelink E (2008) Apoyo a la decisión para optimizar el consumo de energía en invernaderos europeos. Acta Hortic 801:803 —810
Körner O, Gutzmann E, Kledal PR (2017) Un modelo dinámico que simula los efectos simbióticos en sistemas acuapónicos. Acta Hortic 1170:309 —316
Licamele JD (2009) Producción de biomasa y dinámica de nutrientes en un sistema acuapónico. Universidad de Arizona
Liebig HP, Alscher G (1993) Combinación de modelos de crecimiento para COSub2/sub- optimizado y control de temperatura de lechuga. Acta Hortic 328:155 —162
Lugert V, Thaler G, Tetens J, Schulz C, Krieter J (2014) Una revisión sobre el cálculo del crecimiento de peces: múltiples funciones en la producción de peces y su aplicación específica. Rev Aquac 8 (1) :30—42
Lupatsch I, Kissil GW (1998) Predicción de residuos acuícolas procedentes del cultivo de dorada (Sparus aurata) utilizando un enfoque nutricional. Aquat Living Resour 11 (4) :265—268. https://doi.org/10. 1016/S0990-7440 (98) 80010-7
Lupatsch I, Kissil GW, Sklan D (2003) Comparación de la eficiencia energética y proteica entre tres especies de peces dorados (Sparus aurata), lubina europea (Dicentrarchus labrax) y mero blanco (Epinephelus aeneus): gasto energético para la deposición de proteínas y lípidos. Acuicultura:175—189
Macal CM, North MJ (2005) Tutorial sobre modelado basado en agentes y simulación. En: Conferencia de simulación, 2005 actas del invierno. IEEE
Madsen LO, Møller-Pedersen B, Nygaard K (1993) Programación orientada a objetos en el lenguaje de programación BETA. Addison-Wesley. ISBN 0-201-62430-3
Marcelis LFM (1994) Crecimiento del fruto y partición de materia seca en pepino. Departamento de Horticultura. Universidad Agrícola de Wageningen, Wageningen, pág. 173
McCarthy J, Levin MI (1965) LISP 1.5 manual del programador. MIT Press, Cambridge, MA
Orellana JUW (2014) Cultivo de pez rey cola amarilla (Seriola lalandi) en un sistema acuícola de recirculación marina (RAS) con agua de mar artificial. Aquac Esp:20—28
Pagand P, Blancheton JP, Casellas C (2000) Modelo para predecir las cantidades de nitrógeno inorgánico disuelto liberado en efluentes de un sistema de recirculación de agua de lubina (Dicentrarchus labrax). Aquac Eng 22 (1—2) :S137—S153
Pavlostathis SG, Giraldo-Gómez E (1991) Cinética del tratamiento anaeróbico: Una revisión crítica. Crit Rev Environ Control 21:411 —490
Poorter H, Anten NP, Marcelis LFM (2013) Mecanismos fisiológicos en modelos de crecimiento vegetal: necesitamos un enfoque biológico de sistemas supra-celulares. Plant Cell Environ 36:1673 —1690
Rath T (1992) Einsatz wissensbasierter Systeme zur Modellierung und Darstellung von gartenbautechnischem Fachwissen am Beispiel des hybriden Expertensystems HORTEX. Universidad de Hannover, Alemania
Rath T (2011) Softwaresystem zur Planung von Heizanlagen von Gewächshäusern. Fachgebiet Biosystem- und Gartenbautechnik. Universidad de Leibniz Hannover, Alemania
Reyes Lastiri D, Slinkert T, Cappon HJ, Baganz D, Staaks G, Keesman KJ, (2016) Modelo de un sistema aquapónico para minimizar las necesidades de agua, energía y nitrógeno. Agua Sci Technol. wst2016127. https://doi.org/10.2166/wst.2016.127
Richie M, Haley D, Oetker M (2004) Efecto de la frecuencia de alimentación sobre la evacuación gástrica y el retorno del apetito en Tilapia Oreochromis niloticus (L.). Acuicultura 234 (1—4) :S657—S673. https://doi.org/10.1016/j.aquaculture.2003.12.012
Rusten BE (2006) Diseño y funcionamiento de los reactores de biofilm de lecho móvil Kaldnes. Aquac Esp:322—331
Sánchez-Romero A, Miranda-Baeza A, Rivas-Vega M (2016) Desarrollo de un modelo para simular la dinámica del nitrógeno en un sistema integrado de cultivo de camarón-macroalgas con intercambio de agua cero. J World Aquacult Soc 47 (1) :129—138
Sinha NK, Kuszta B (1983) Modelado e identificación de sistemas dinámicos. Von-Nostrand Reinhold (Nueva York)
Soukup J, Macháček P (2014) Serialización y objetos persistentes. Springer. https://doi.org/10. 1007/978-3-642-39323-5
Sterman J (2000) Dinámica empresarial: pensamiento y modelado de sistemas para un mundo complejo. McGraw Hill, Boston
Štys D, Stys D Jr, Pecenkova J, Stys KM, Chkalova M, Kouba P, Pautsina A, Durniev D, Nahlık T, Cısa P (2015) 5iD Observador del comportamiento de las escuelas de peces en laberintos y uso de entropía semántica y sintáctica para la definición de la estructura escolar. World Acad Sci Eng Technol Int
J Comput Electr Autom Control Inf Eng 9 (1) :281—285 van Ooteghem RJC (2007) Diseño de control óptimo para un invernadero solar. Universidad de Wageningen, Wageningen, pág. 304
Vanthoor B (2011) Un método de diseño de invernadero basado en modelos. Universidad de Wageningen, Wageningen, pág. 307
Waller U, Buhmann AK, Ernst A et al (2015) Acuicultura multitrófica integrada en un sistema de recirculación de intercambio cero para la producción de peces marinos y halofitos hidropónicos. Aquac Int 23:1473
Weatherley LR, Hill RG, Macmillan KJ (1993) Modelado de procesos de un sistema acuícola intensivo. Aquac Eng:215—230
Wik TEI, Lindén BT, Wramner PI (2009) Modelado integrado de acuicultura dinámica y tratamiento de aguas residuales para sistemas acuícolas de recirculación. Acuicultura 287 (3/4) :361—370
Willems JC, Polderman JW (1998) Introducción a la teoría de sistemas matemáticos: un enfoque conductual. Springer. ISBN: 978-1-4757-2953-5
Wolfram S (1991) Mathematica: un sistema para hacer matemáticas por ordenador. Wolfram Research, Champagne
Yogev U, Barnes A, Gross A (2016) Análisis de nutrientes y balance energético para un modelo conceptual de tres bucles fuera de la red, acuapónica. Agua 8:589. https://doi.org/10.3390/W8120589
Zeigler BP, Praehofer H, Kim TG (2000) Teoría de modelado y simulación, 2º edn. Elsevier, Londres
Acceso abierto Este capítulo está licenciado bajo los términos de la Licencia Creative Commons Attribution 4.0 Internacional, que permite el uso, el uso compartido, la adaptación, la distribución y la reproducción en cualquier medio o formato, siempre y cuando otorgue crédito apropiado al autor (s) original (s) y a la fuente, proporcione un enlace a la licencia Creative Commons e indique si se han realizado cambios.
Las imágenes u otro material de terceros en este capítulo se incluyen en la licencia Creative Commons del capítulo, a menos que se indique lo contrario en una línea de crédito del material. Si el material no está incluido en la licencia Creative Commons del capítulo y su uso previsto no está permitido por la normativa legal o excede el uso permitido, deberá obtener el permiso directamente del titular de los derechos de autor.
Aquaponics Food Production Systems contributors.
Ver la edición original · Creative Commons Attribution 4.0
Esta edición de la biblioteca se ha reformateado y consolidado a partir de la fuente original.
11.1 Introducción
Original publication · Publicado por primera vez en FarmHub Learn · Aquaponics Food Production Systems
En general, los modelos matemáticos pueden adoptar formas muy diferentes dependiendo del sistema estudiado, que pueden variar desde sistemas sociales, económicos y ambientales hasta sistemas mecánicos y eléctricos. Por lo general, los mecanismos internos de los sistemas sociales, económicos o ambientales no son muy conocidos ni comprendidos y, a menudo, sólo se dispone de pequeños conjuntos de datos, mientras que el conocimiento previo de los sistemas mecánicos y eléctricos es de alto nivel, y los experimentos se pueden realizar fácilmente. Aparte de esto, la forma modelo también depende en gran medida del objetivo final del procedimiento de modelización. Por ejemplo, un modelo para el diseño de procesos o la simulación debe contener mucho más detalles que un modelo utilizado para estudiar diferentes escenarios a largo plazo.
En particular, para una amplia gama de aplicaciones (por ejemplo, Keesman 2011), se desarrollan modelos para:
-
Obtener o ampliar el conocimiento de diferentes fenómenos, por ejemplo, la recuperación de relaciones físicas o económicas.
-
Analizar el comportamiento del proceso utilizando herramientas de simulación, por ejemplo, la formación de procesos de los operadores o las previsiones meteorológicas.
-
Estimar las variables de estado que no pueden medirse fácilmente en tiempo real sobre la base de las mediciones disponibles, por ejemplo, la información del proceso en línea.
-
Control, por ejemplo, en el control del modelo interno o el concepto de control predictivo basado en modelos o para gestionar procesos.
Un paso crítico en la modelización de cualquier sistema es encontrar un modelo matemático que describa adecuadamente la situación o el estado real. En primer lugar, deben especificarse los límites del sistema y las variables del sistema. Luego, las relaciones entre estas variables deben especificarse sobre la base del conocimiento previo, y deben hacerse suposiciones sobre las incertidumbres en el modelo. La combinación de esta información define la estructura del modelo. Aún así, el modelo puede contener algunos coeficientes desconocidos o incompletamente conocidos, los parámetros del modelo, que en caso de comportamiento variable en el tiempo definen un conjunto adicional de variables del sistema. Para una introducción general a la modelización matemática nos referimos, por ejemplo, a Sinha y Kuszta (1983), Willems y Polderman (1998) y Zeigler et al. (2000).
En este capítulo se describirá la modelización de un sistema aquapónico (alimentario) de producción (AP). La figura 11.1 muestra un ejemplo típico de un sistema AP, es decir, el llamado sistema aquapónico de tres bucles desacoplado. Como resultado de la modelización de principios básicos, utilizando leyes de conservación y relaciones constitutivas, los modelos matemáticos de todo tipo de sistemas AP suelen ser representados como un conjunto de ecuaciones diferenciales ordinarias o parciales. Estos modelos matemáticos se utilizan comúnmente para el diseño, la estimación y el control. En cada uno de estos objetivos específicos de modelización, distinguimos entre análisis y síntesis.
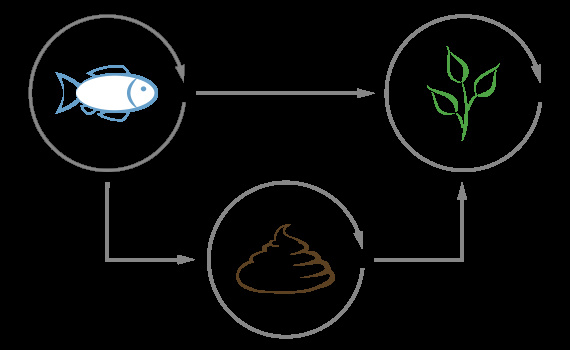
Fig. 11.1 Sistema aquapónico de tres bucles desacoplado con subsistemas RAS, hidropónico y remineralización. (Goddek, 2017)
El esquema del capítulo es el siguiente. En Sect. 11.1 se presentan algunos antecedentes sobre la modelización de sistemas matemáticos. Las secciones 11.2, 11.3, 11.4 y 11.5 describen el modelado de una recirculación sistema de acuicultura (RAS), digestión anaeróbica, invernadero hidropónico (HP) y un sistema AP de bucle múltiple, respectivamente. En Sect. 11.6 se introducen y se ilustran con algunos ejemplos. El capítulo concluye con una sección de Discusión y Conclusiones.
-
11.2 Antecedentes
Original publication · Publicado por primera vez en FarmHub Learn · Aquaponics Food Production Systems
Hay muchas definiciones de un sistema disponibles, que van desde descripciones sueltas hasta formulaciones matemáticas estrictas. En lo que sigue, un sistema es considerado como un objeto en el que diferentes variables interactúan en todo tipo de escalas de tiempo y espacio y que produce señales observables. Estos tipos de sistemas también se llaman sistemas abiertos. En la Fig. 11.2 se representa una representación gráfica de un sistema abierto general (S) con señales de entrada y salida valoradas por vectores. Por lo tanto, múltiples entradas o salidas se combinan en una sola flecha. Por lo tanto, las variables del sistema pueden ser escalares o vectores. Además, pueden ser funciones continuas o discretas del tiempo. Es importante destacar que las flechas de la Fig. 11.2 representan flujos de señal y, por lo tanto, no necesariamente flujos físicos.
También es posible conectar sistemas a una red, como en un sistema AP, con rutas paralelas, de retroalimentación y de avance. La figura 11.3 presenta un ejemplo de esa red.
Para el análisis y síntesis del controlador/gestión, a menudo es conveniente conectar el sistema (S) al controlador o estrategia de gestión (C), como en la Fig. 11.4. En la mayoría de los casos, la entrada al controlador o la estrategia de gestión es la señal de dirección externa del sistema controlado, y la salida del sistema es el comportamiento del sistema observado.
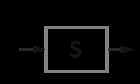
Fig. 11.2 Representación general del sistema abierto
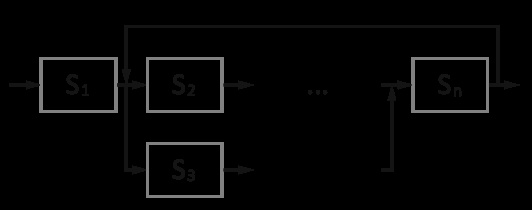
Fig. 11.3 Representación de red de sistema abierto
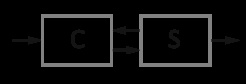
Fig. 11.4 Sistema controlado
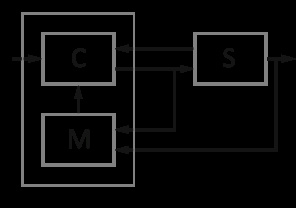
Fig. 11.5 Sistema controlado basado en modelos
Finalmente, para enfatizar la incorporación de un modelo matemático (M) en la estructura del controlador o estrategia de gestión, se introduce la siguiente representación del sistema controlado basado en modelos (Fig. 11.5).
Por ahora, basta con presentar la representación del diagrama de bloques. En las secciones siguientes, la modelización de los sistemas AP se analizará con más detalle.
En la teoría de sistemas la estructura básica de un modelo matemático (M) se representa esquemáticamente como en la Fig. 11.6. En la Fig. 11.6, x es el llamado estado del sistema, u la entrada de control, y la salida, w la entrada de perturbación y v el ruido de salida. En general, cada una de estas variables tiene un valor vectorial.
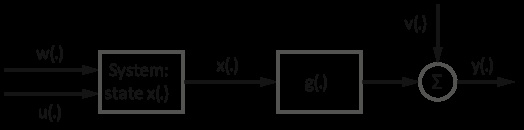
Fig. 11.6 Estructura básica del modelo matemático (M)
En tiempo continuo, el siguiente conjunto de ecuaciones describe un modelo dinámico general (M), con parámetro vector p, en lo que se denomina forma estado-espacio:
$\ frac {dx (t)} {dt} =f (t, x (t), u (t), w (t); p),\\ x (0) =x_0$ (11.1)
$y (t) =g (t, x (t), u (t); p) +v (t),\\ t\ en\ Re^+$ (11.1)
donde la primera ecuación describe la dinámica no lineal y variable de tiempo del sistema en términos de variables de estado (x) y la segunda expresa la relación algebraica entre u, x y y. Esta representación del modelo estado-espacio ha sido un punto de partida para muchas implementaciones de software para diseño, control y estimación. En lo que sigue, sin embargo, sólo se consideran modelos deterministas, por lo tanto sin los vectores estocásticos v y w. Vamos a ilustrar esta teoría en un sistema de peceras.
Ejemplo: sistema de peces
Considere la siguiente pecera, que es un ejemplo típico del sistema general presentado en la Fig. 11.7.
Comencemos especificando nuestro conocimiento previo de los mecanismos internos del sistema. El siguiente balance de masas se puede definir en términos del volumen del tanque de almacenamiento (V), también denominado estado del sistema, entradas _u (t) _ y salidas _y (t) _:
$\ frac {dV (t)} {dt} =u (t) -y (t) $ (11.2)
Supongamos que hay un controlador de nivel (LC) que mantiene el flujo de salida proporcional al volumen en el tanque. Esto se puede hacer cumplir aplicando la siguiente ley de control proporcional,
$Y (t) =KV (t) $ (11.3)
con K una constante real y positiva. Por lo tanto, después de sustituir la Eq. (11.3) en (11.2), obtenemos la siguiente ecuación diferencial
$\ frac {dV (t)} {dt} +KV (t) =n (t) $ (11.4)
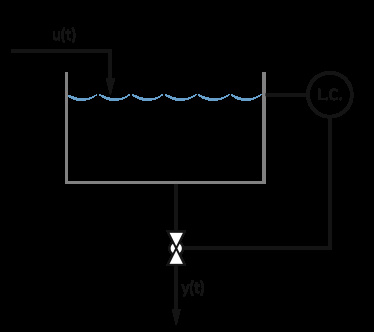
Fig. 11.7 Tanque de peces con flujo controlado por volumen usando controlador de nivel (LC)
Para esta ecuación diferencial lineal específica con coeficientes constantes, existe una solución analítica y está dada por
$y (t) =y (0) e^ {-Kt} +\ int^t_0ke^ {-K (t-s)} u (s) ds$ (11.5)
bajo el supuesto de que u (t) = 0 para t\ 0. A partir de este ejemplo, queda claro que la aplicación de los primeros principios — la conservación de masas en este caso — conduce directamente a una ecuación diferencial ordinaria. En formato de espacio de estado, el modelo se puede representar como
$\ frac {dx (t)} {dt} =-Kx (t) +u (t) $ (11.6)
$\ y (t) =Kx (t) $ (11.6)
Con volumen $x$, entrada de flujo $u$ y ganancia de controlador $K$. Por lo tanto, en términos de la Eq. (11.1), $f (t, x (t), u (t); p)\ equiv -Kx (t) + u (t) $ y $g (t, x (t), u (t); p)\ equiv Kx (t) $.
Para dos tanques de peces controlados por volumen en serie con volumen V<sub1/sub y VSub2/sub, y ganancia del controlador KSub1/sub y KSub2/sub, respectivamente, se pueden formular dos balanzas de masa, es decir,
$\ frac {dv_1 (t)} {dt} =-K_1V_1 (t) +u (t) $ (11,7)
$\ frac {dv_2 (t)} {dt} =K_1V_1 (t) -K_2V_2 (t) $ (11,7)
En forma de matriz vectorial, y para el flujo de salida físico y (t), podemos escribir:
$\ frac {d} {dt}\ begin {bmatrix} V_1 (t)\ V_2 (t)\ end {bmatrix} =\ begin {bmatrix} -K_1 & 0\ K_1 & -K_2\ end {bmatrix}\ begin {bmatrix} V_1 (t)\ V_2 (t)\ end {bmatrix} + comienzo bmatrix} 1\ 0\ end {bmatrix} u (t) $ (11.8)
$y (t) =K_2V_2 (t) $ (11.8)
Y así, con $x_1=v_1, x_2=v_2:f (t, x (t), u (t); p)\ equiv\ begin {bmatrix} -k_1x_1 (t) +u (t)\ K_1x_1 (t) -k_2x_2 (t)\ end {bmatrix} $ y $g (t, (t), u (t); p)\ equiv K_2x_2 (t) $.
En las siguientes secciones, cada uno de los subsistemas del sistema AP (Fig. 11.1) se describirá con más detalle.
11.3 Modelado de RAS
Original publication · Publicado por primera vez en FarmHub Learn · Aquaponics Food Production Systems
La acuicultura mundial alcanzó los 50 millones de toneladas en 2014 (FAO 2016). Dada la creciente población humana, existe una creciente demanda de proteínas de pescado. El crecimiento sostenible de la acuicultura requiere tecnologías novedosas (bio), como los sistemas acuícolas de recirculación (RAS). Las RAS tienen un bajo consumo de agua (Orellana 2014) y permiten el reciclaje de productos excretores (Waller et al. 2015). Las RAS proporcionan condiciones de vida adecuadas para los peces, como resultado de un tratamiento del agua en varios pasos, como la separación de partículas, la nitrificación (biofiltración), el intercambio de gases y el control de la temperatura. Los productos disueltos y excretores de partículas pueden transferirse a un tratamiento secundario como la producción de plantas (Waller et al. 2015) o algas en sistemas integrados de acuacuacuicultura (IAAC). Los sistemas IAAC son alternativas sostenibles a los sistemas acuícolas convencionales y, en particular, constituyen una expansión prometedora a RAS. En RAS sería necesario hacer circular el agua de proceso, lo que tiene implicaciones especiales para la tecnología de proceso tanto en el RAS como en el sistema de algas o plantas. Para combinar el RAS y el sistema de algas y plantas, es un requisito previo que puede derivarse de la modelización dinámica de la interacción entre los peces y el tratamiento del agua. El metabolismo en peces sigue un patrón diario que está bien representado por la tasa de evacuación gástrica (Richie et al. 2004). La separación de partículas, la biofiltración y el intercambio de gases están sujetos al mismo patrón. A efectos de diseño, la caracterización de los componentes básicos de un sistema de tratamiento RAS debe investigarse a través de modelos de simulación. Estos modelos de simulación son muy complejos. Los modelos numéricos disponibles para RAS capturan sólo una pequeña parte de la complejidad y consideran sólo una parte de los componentes con los mecanismos correspondientes. Por lo tanto, en este capítulo, sólo se presentará una pequeña parte de un modelo dinámico de RAS, es decir, la biofiltración basada en nitrificación. La conversión del amoníaco tóxico en nitrato es un proceso central en el proceso de tratamiento del agua en RAS. A continuación, se demostrará la modelización dinámica del balance de masa de la excreción de amoníaco de peces y la conversión del amoníaco en nitrato, así como la transferencia del nutriente a un sistema acuapónico. Con esto es posible no sólo diseñar un RAS, sino también integrar la producción pesquera en un sistema IAAC basado en parámetros válidos.
11.3.1 Modelo Dinámico de Biofiltración Basada en Nitrificación en RAS
El modelo se subdivide en un modelo de peces para lubina europea, Dicentrarchus labrax, un modelo que describe la excreción de amoníaco dependiente del tiempo y un modelo de nitrificación (Fig. 11.8). El patrón de excreción de peces se introduce en el modelo a través del vector de entrada u (Eq. 11.15), similar al enfoque utilizado por Wik et al. (2009). La complejidad del modelo de peces se mantiene baja para poder explicar su método de implementación. No obstante, en la sección 11.3.2 se presenta una breve introducción a la modelización de peces. Cuatro aspectos básicos importantes para describir el flujo nutritivo en RAS (Badiola et al. 2012) son:
- El flujo Q, que es el flujo total de agua de proceso por unidad de tiempo a través del RAS, determina la transferencia de masa de toda la materia disuelta y particulada, incluidos el amoníaco y el nitrato.
- La excreción de los peces introduce amoníaco en el agua de proceso RAS y es representada por el producto de la matriz B y el vector u (Eq. 11.15).
- La conversión de amoníaco en nitrato, que tiene lugar en la nitrificación, se representa en el vector de nitrificación n (Ec. 11.15).
- La transferencia de nutrientes del RAS a un sistema de HP conectado se representa en vectoru (Eq. 11.15). Otros aspectos importantes de la cadena de procesos RAS, como la eliminación de sólidos, la concentración de oxígeno disuelto y la concentración de dióxido de carbono, no se consideran aquí. Las pistas para modelarlas se pueden encontrar en Sects. 3.1.1 y 3.2.2 de este libro.
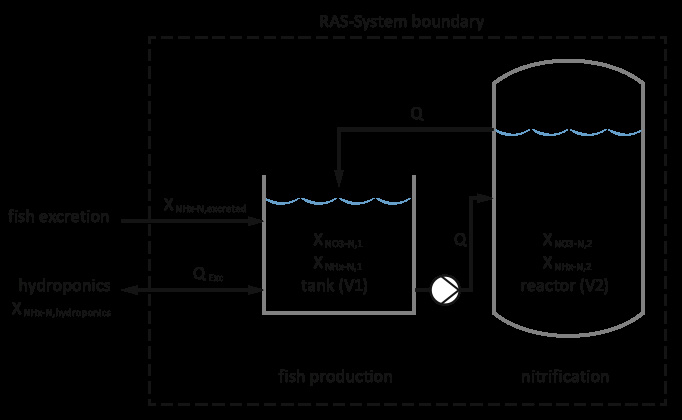
Fig. 11.8 Configuración de RAS con tanque de peces, bomba, reactor de nitrificación y transferencia de agua al sistema hidropónico
11.3.2 Pescado
Una variedad de modelos en la literatura científica predicen el crecimiento y la ingesta de piensos de diferentes especies acuáticas. Los modelos describen el crecimiento como aumento de peso por día, como incremento porcentual de crecimiento o como tasa de crecimiento específica basada en un modelo de crecimiento exponencial. Los modelos son a menudo válidos para etapas específicas de la vida. El consumo de piensos, la biomasa y el género están influyendo en la producción del modelo, así como en las condiciones ambientales como la temperatura, el nivel de oxígeno y la concentración de nutrientes (Lugert et al. 2014). Se necesita una investigación cuidadosa para identificar el modelo correcto utilizado para la aplicación específica. Las RAS comerciales que consisten en varias cohortes de peces en diferentes etapas de vida requieren la modelización para incorporar cohortes en el modelo (Fig. 8.6) (Halamachi y Simon 2005). El flujo másico excretor de la lubina europea (Dicentrarchus labrax) puede estimarse con algoritmos publicados por Lupatsch y Kissil (1998).
Aquí el flujo neto de masa de nitrógeno en el agua de proceso se estima a partir de la composición del alimento (contenido de proteína), la cantidad de alimento dado y el nitrógeno retenido en los tejidos corporales a través del crecimiento (incremento de peso) de los peces. Las pérdidas de nitrógeno fecal no están incluidas en el modelo, pero la tasa de excreción se corrige asumiendo una proporción de 0,25 y 0,75 de excreción de nitrógeno para la pérdida fecal y la excreción de amoníaco, respectivamente. La entrada de nitrógeno a través de la alimentación de los peces se estima a partir del contenido proteico y el contenido relativo promedio de nitrógeno de las proteínas, que se supone que es de 0,16. El contenido proteico del tejido de lubina se notifica en torno a 0,17 g de proteínas gsup-1/sup lubina (Lupatsch et al. 2003). Para un pez que gana peso corporal consumiendo una cantidad determinada de alimento, la excreción de nitrógeno (XSubn, excretado/sub, g) puede calcularse a partir de la ecuación (11.9). Se supone que el alimento (XSubfeed/sub) contiene 0,5 g de proteína gsup-1/sup de pescado. Se supone además que la tasa de conversión de piensos es igual a 1, es decir, 1 g de consumo de piensos resulta en 1 g de aumento de peso corporal (Fig. 11.9):
$X_ {N, excretado} = X_ {feed} * 0,16 * 0,75 * (0,5 - 0,17) $ (11,9)
El amoníaco disuelto excretado a través de las branquias de los peces sigue un patrón diario similar al de la tasa de evacuación gástrica (GER). El GER es descrito para peces de agua fría y agua caliente por He y Wurtsbaugh (1993) y Richie et al. (2004), respectivamente. El patrón excretor se puede simular bien con una función sinusoidal. La excreción de amoníaco puede calcularse a partir de la Eq. (11.10):
$X_ {nh_x-n, excretado} =X_ {N, excretado} [g] * (pecado (\ frac {2\ pi} {1440}) +1) $ (11.10)
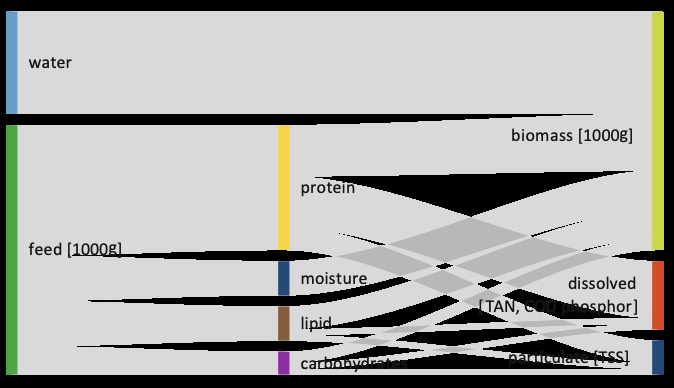
Fig. 11.9 Representación de los flujos másicos (gráfico Sankey) de ingredientes para piensos y productos excretores para un pescado que consume 1000 g de pienso suponiendo una RCF de 1
11.3.3 RAS
En la literatura se puede encontrar una variedad de modelos que describen RAS con diferentes niveles de complejidad. Existen modelos muy complejos para aspectos específicos, como la interacción de gases solubles y alcalinidad (Colt 2013) o la descripción de la comunidad microbiana (Henze et al. 2002). Sánchez-Romero et al. (2016), Pagand et al. (2000), Wik et al. (2009) y Weatherley et al. (1993) publican modelos más prácticos para el equilibrio de masas de RAS. Todos los modelos proporcionan información sobre los flujos de masa excretora y/o los flujos de nutrientes en función del tiempo y la ubicación en la cadena del proceso. Dichos modelos proporcionan una base para la simulación del acoplamiento de RAS y HP. La materia disuelta más importante en el modelado de RAS es el nitrógeno amoníaco total (TAN). Además de la demanda química (DQO) y biológica (DBO) de oxígeno, es necesario considerar el total de sólidos suspendidos (SST) y la concentración de oxígeno disuelto. Sin embargo, diferentes anotaciones en la literatura científica hacen que a veces sea difícil leer, convertir e implementar la información en modelos. A continuación se utilizarán las anotaciones recomendadas por Corominas et al. (2010). El TAN se reescribirá como XSubnHX-N/sub y el nitrógeno del nitrato se expresará como XSubno3-N/sub.
11.3.4 Ejemplo de modelo
El modelo tal como se describe a continuación sólo es válido para el RAS presentado en la Fig. 11.8. En Sect. 11.3 de este capítulo se examinan otras posibles cadenas de procesos para RAS. Para la representación matemática de los sistemas físicos, se hicieron los siguientes supuestos:
a) Se supone que la densidad del agua es constante.
b) Se supone que el tanque y el reactor están bien mezclados.
c) Se supone que el volumen del tanque y del reactor es constante.
d) El flujo de agua de proceso es siempre superior a cero.
La suposición de un tanque y un reactor bien mezclados conduce a una ecuación de balance de masa para el reactor de tanque agitado continuo (CSTR), tal como lo describieron Drayer y Howard (2014) en la Eq. (11.11). Debe mencionarse que los procesos difusivos generalmente se pueden descuidar en los cálculos de RAS debido a un caudal de agua de proceso típicamente alto. En el caso de un RAS multitanque, se mantiene lo siguiente:
Acumulación = entrada - salida + generación - reducción
$v_i {\ dot x} i=Q {in} x_ {i, in} -Q_ {out} x_ {i, out} +x_ {i, gen} -x_ {i, red} $ (11.1)
$j=\ begin {cases} n, & i=1\ i-1, & i\ ne1 \ end {cases} $ (11.1)
En la ecuación dada anteriormente $n$ representa el número de tanques en el Sistema, $ {\ dot x} i$ es el cambio de concentración de un sustrato dado x en un volumen dado por $V {i.} $. El flujo de agua del proceso en el tanque o reactor está representado por $Q {in} $. $v_i$ es el volumen del componente en el que está ingresando el flujo de agua del proceso $Q_ {in} $. El flujo de agua del proceso $Q_ {in} $ proviene de un componente que tiene el volumen $v_J$.
La conversión de XsubnHX-N/sub en Xsubno3-N/sub en biofiltros nitrificantes tiene lugar en la superficie A [msup2/sup] disponible en los bioportadores del reactor de nitrificación (Rusten 2006). La superficie bioactiva disponible en la nitrificación se calcula multiplicando el volumen del reactor por la superficie activa específica del volumen de los bioportadores ASUBS/sub [msup2/sup msup-3/sup]. La superficie bioactiva total se calcula (Eq. 11.12) a partir del llenado relativo fsubbc/sub del reactor de nitrificación, que normalmente es 0.6 (para más detalles, véase Rusten 2006).
A = Vsubnitrificación/Sub ⋆ ASUBS/Sub ⋆ fsubbc/sub (11.2)
La conversión microbiana total diaria de TAN μsubmax/sub g dsup-1/sup se calculó multiplicando la tasa específica de conversión de TAN (nitrificación), NHxtasa de subconversión/sub [g msup-2/sup dsup-1/sup], con la superficie activa total de los bioportadores, A [msup2/sup]. Los valores para la conversión del TAN en diferentes tipos de biofiltros nitrificantes se pueden encontrar en la literatura. Para los reactores de biofilm de lecho móvil (MBBR), los valores son reportados por Rusten (2006). Esta tasa es válida para ciertas condiciones del proceso, y se supone que la biopelícula bacteriana está completamente desarrollada en todo el conjunto.
$μ_ {mm} = a^*NHx_ {tasa de conversión} $ (11.13)
La masa total de NHsubx/sub convertida en NoSub3/sub-N puede calcularse posteriormente con una cinética de Monod (Eq. 11.14). Para ello se necesita la concentración de NHsubx-N/sub, xSubnHX-N,2/sub [g 1sup-1/sup], en el volumen del reactor de nitrificación (MBBR) VSub2/sub.
$\ frac {d} {dt} X_ {nh_x-n,2} =-\ mu_ {max} * (\ frac {X_ {NH_x-N,2}} {k_s+x_ {NH_ {x-N,2}}) *\ frac1 {V_2} $ con $k_s=\ frac {\ mu_ {max} 2} $ (11.4)
$\ frac {d} {dt} X_ {n0_x-n,2} =+\ mu_ {max} * (\ frac {X_ {NH_x-N,2}} {k_s+x_ {NH_ {x-N,2}}) *\ frac1 {V_2} $ con $k_s=\ frac {\ mu_ {max} 2} $ (11.4)
Teniendo en cuenta las Eqs. (11.9, 11.10, 11.11, 11.12, 11.13 y 11.14), el siguiente modelo de espacio de estado (combinando la nitrificación de peces) da como resultado
[\ frac {dx (t)} {dt} =a^*x+b^*u+n]
$X=\ begin {bmatrix} X_ {NH_ {x} -N,1}\ X_ {NH_ {x} -N,2}\ X_ {NO_ {3} -N,1}\ X_ {NO_ {3} -N,2}\ end {bmatrix} $ $u=\ begin {bmatrix} X_ {nH_X-n, text {excretado}}\ 0\ {Q_ {Exc}} ^ {*} X_ {NH_x-N,\ text {hydroponics}}\ 0\ end {bmatrix} $ $n=\ begin {bmatrix} 0\ -\ frac {\ mu_ {max} * [X] _2} {k_s+ [X] 2} * {V_2}\ 0\ +\ frac {\ mu {max} * [X] _2} {K _s+ [X] _2} *\ frac1 {V_2}\ end {bmatrix} $
$A=\ begin {bmatrix} -\ frac {Q} {V_1} -\ frac {Q_ {Exc}} {V_1} &\ frac {Q} {V_1} &0&0\\ frac {Q} {V_2} &-\ frac {Q} {V_2} &0&0&-\ Frac {Q} {V_1} -\ frac {Q_ {Exc}} {V_1} &\ frac {Q} {V_1}\ 0&0&\ frac {Q} {V_2} & -\ frac {Q} {V_1}\ end {bmatrix} $
$\ veces B =\ begin {bmatrix}\ frac1 {V_1} &0&0\ 0&\ frac1 {V_2} &0&0\ 0&0&\ frac1 {V_1} &0\ 0&0&\ frac {1} {V_2}\ end {bmatrix} $
(11,5)
Ejemplo
En este ejemplo, se simula un RAS teórico con V_Reactor = 1300 l y V_Tank = 6000 l.
Todas las simulaciones tuvieron una entrada diaria de alimentación de 2000 g/día con 500 g de proteína/kg de alimento (Eq. 11,8). La excreción diaria de TAN se asumió como una curva sinusoidal (Eq. 11.9). La superficie activa de los bio-portadores ASUBS/sub es 300 [msup2/sup msup-3/sup], y el llenado relativo del reactor fsubbc/sub es 0.6. La tasa de conversión específica de TAN, NHxSubconversion-rate/sub, es de 1,2 [g msup-2 -/supd], y se supone que el biofilm está completamente desarrollado (Eqs. 11.11 y 11.12). La representación estado-espacio (Eq. 11.14) se implementó en MATLAB Simulink. El ejemplo muestra la importancia del flujo másico para las concentraciones de nutrientes en sistemas acoplados (Fig. 11.10 y 11.11).
11.4 Modelación de la digestión anaeróbica
Original publication · Publicado por primera vez en FarmHub Learn · Aquaponics Food Production Systems
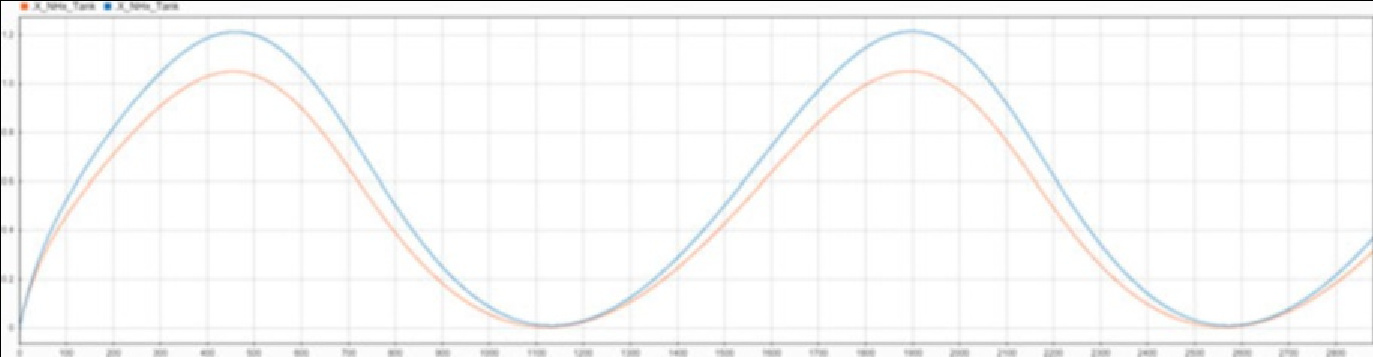
Fig. 11.10 Simulación de TAN (XSubnHX-N,1/sub) en [mg/l] durante 2 días = 2880 min con Q = 300 l/min (azul) y Q = 200 l/min (naranja)
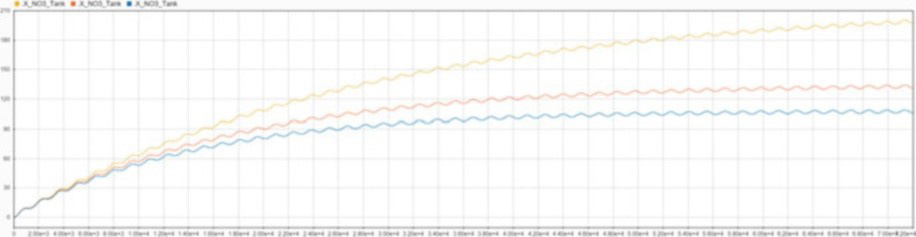
Fig. 11.11 Simulación de nitrato-N (XSubno3-N,1/sub) en [mg/l] durante 50 días = 72.000 min con QSubexc/sub = 300 l/día (amarillo), QSubexc/sub = 480 l/día (naranja) y QSubexc/sub = 600 l/día (azul)
La digestión anaeróbica (DA) de material orgánico es un proceso que implica los pasos secuenciales de hidrólisis, acidogénesis, acetogénesis y metanogénesis (Batstone et al. 2002). La digestión anaeróbica de una mezcla de proteínas, carbohidratos y lípidos se visualiza en la Figura 11.11. Muy a menudo, la hidrólisis se considera como el paso limitante de velocidad en la digestión anaeróbica de materia orgánica compleja (Pavlostathis y GiraldoGomez 1991). Por lo tanto, el aumento de la velocidad de reacción de hidrólisis probablemente conducirá a una tasa de reacción de digestión anaeróbica más alta. Sin embargo, para aumentar las tasas de reacción es necesario comprender mejor el proceso relacionado. Se puede obtener una mayor comprensión a través de la experimentación y/o el modelado matemático. Dado que hay muchos factores que influyen, por ejemplo, en el proceso de hidrólisis, como la concentración de amoníaco, la temperatura, la composición del sustrato, el tamaño de las partículas, el pH, los intermedios, el grado de hidrólisis, es decir, el potencial del contenido hidrolizable y el tiempo de residencia, es casi imposible evaluar el total efecto de los factores sobre la velocidad de reacción de hidrólisis a través de la experimentación. Por lo tanto, la modelización matemática podría ser una alternativa, pero como resultado de todas las incertidumbres en la formulación del modelo, los coeficientes de tasa y las condiciones iniciales, no se pueden esperar respuestas únicas. Sin embargo, un marco de modelización matemática permitiría que los análisis de sensibilidad e incertidumbre facilitaran el proceso de modelización. Como se mencionó anteriormente, la hidrólisis es solo uno de los pasos en la digestión anaeróbica. En consecuencia, la comprensión y optimización del proceso completo de digestión anaeróbica requiere conexiones desde la hidrólisis a los demás procesos que tienen lugar durante la digestión anaeróbica y las interacciones entre todos estos pasos.
El conocido y ampliamente utilizado ADM1 (modelo de digestión anaeróbica\ #1) es un modelo estructurado que incluye desintegración e hidrólisis, acidogénesis, acetogénesis y metanogénesis pasos. La desintegración y la hidrólisis son dos pasos extracelulares. En la fase de desintegración, los sustratos de partículas compuestas se convierten en material inerte, carbohidratos de partículas, proteínas y lípidos. Posteriormente, el paso de hidrólisis enzimática descompone carbohidratos particulados, proteínas y lípidos en monosacáridos, aminoácidos y ácidos grasos de cadena larga (LCFA), respectivamente (Batstone et al. 2002) (ver Fig. 11.12).
ADM1 es un modelo matemático que describe los procesos biológicos y fisicoquímicos de la digestión anaeróbica como un conjunto de ecuaciones diferenciales y algebraicas (DAE). El modelo contiene 26 variables de estado dinámico en términos de concentraciones, 19 procesos cinéticos bioquímicos, 3 procesos cinéticos de transferencia gas-líquido y 8 variables algebraicas implícitas para cada unidad de proceso. Como alternativa, Galí et al. (2009) describieron el proceso anaeróbico como un conjunto de ecuaciones diferenciales con 32 variables de estado dinámico en términos de concentraciones y 6 procesos cinéticos ácido-base adicionales por unidad de proceso. Para una visión general de la modelización de procesos de digestión anaeróbica, nos referimos a Ficara et al. (2012). Sin embargo, en lo que sigue y para algunas primeras ideas sobre el proceso AD, presentaremos un modelo simple de balance de nutrientes de AD en un reactor por lotes de secuenciación (SBR).
11.4.1 Mineralización de nutrientes
La mineralización de nutrientes se puede calcular utilizando la siguiente ecuación (Delaide et al. 2018):
$NR=100%\ veces (\ frac {DN_ {out} -DN {in}} {TN_ {in} -DN_ {in}}) $ (11.15a)
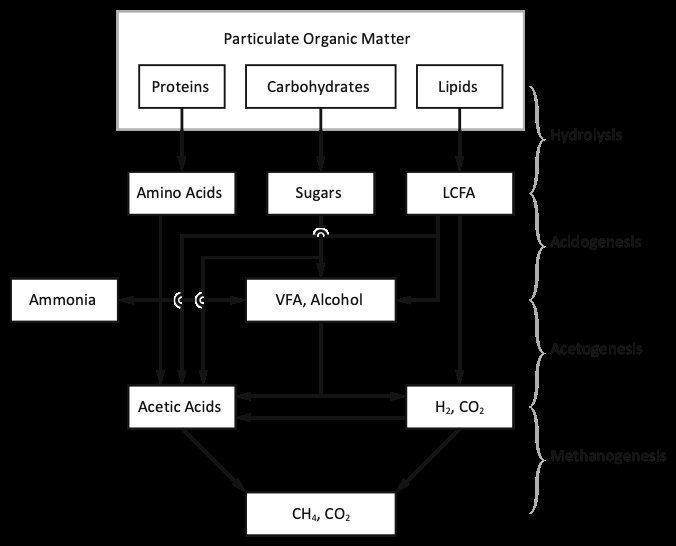
Fig. 11.12 Un esquema simplificado para la digestión anaeróbica de materia orgánica particulada compleja (basado en El-Mashad 2003)
donde NR es la recuperación de nutrientes al final del experimento en porcentaje, DNSubout/sub es la masa total de nutriente disuelto en el flujo de salida, DNSubin/sub es la masa total de nutriente disuelto en la entrada y TNSubin/sub es la masa total de nutrientes disueltos más no disueltos en la entrada (ver también Fig. 11.13).
11.4.2 Reducción orgánica
El rendimiento de reducción orgánica del reactor puede calcularse utilizando la siguiente ecuación:
$η_ {OM} =1-\ frac {\ Delta OM+T_ {OM\ out}} {T_ {OM\ in}} $ (11.15b)
donde ΔOM es la materia orgánica (es decir, DQO, TS, TSS, etc.) dentro del reactor al final del experimento menos la que está al comienzo del experimento, TSUBom out/sub es el flujo total de OM y TSubom in/sub es la entrada total de OM (véase también la Fig. 11.14).
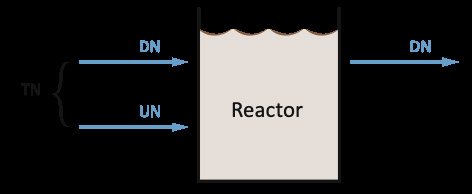
Fig. 11.13 Esquema general del reactor para determinar el potencial de mineralización, donde el DN son los nutrientes disueltos en el agua, las Naciones Unidas los nutrientes no disueltos en el lodo (es decir, TN-DN) y TN los nutrientes totales
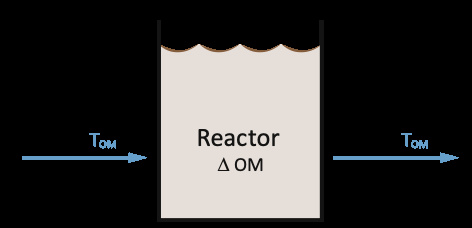
Fig. 11.14 Esquema general del reactor para determinar el potencial de reducción del material orgánico, donde TsubOM/sub es la materia orgánica total y ΔOM el cambio de materia orgánica dentro del reactor
11.5 HP Modelado de invernadero
Original publication · Publicado por primera vez en FarmHub Learn · Aquaponics Food Production Systems
El uso del agua de los cultivos y la absorción de nutrientes es un subsistema central de acuapónica. La parte de HP es compleja, ya que la absorción pura de agua y nutrientes disueltos no se limita a seguir una relación lineal bastante simple como, por ejemplo, el crecimiento de los peces. Para crear un modelo completamente funcional, se necesita un simulador completo de invernadero. Esto implica sistemas submodelo de física de invernadero, incluyendo controladores climáticos y biología de cultivos que cubren procesos interactivos con factores de estrés biológicos y físicos.
Sin embargo, desde el punto de vista de HP, el clima de invernadero es el principal motor del sistema aquapónico completo, incluyendo, junto a los balances nutritivos, bucles de retroalimentación de calor producidos por los peces y COSub2/sub adicional suministrado a las plantas, según informa Körner et al. (2017) (Fig. 11.15).
En este modelo, el cultivo de peces produce calor a través de procesos metabólicos. La cantidad de calor producida por los peces se calcula directamente a partir del consumo de oxígeno, que es una función de la temperatura y una constante para la producción de calor de una unidad de oxígeno consumida (es decir, 13608 J gsup-1/sup fish). El calor procedente de la descomposición de la materia orgánica (QSubbio/sub), por ejemplo, las heces y los piensos, también contribuye al equilibrio térmico. El suministro de energía al sistema de agua puede entonces calcularse mediante la producción de calor a través del pescado calculado a partir de una tasa media de consumo de oxígeno (FSUbo2, TWB/sub). La producción adicional de calor puede entonces calcularse mediante la descomposición biológica de las heces (Fig. 11.16).
La producción de COSub2/sub del subsistema acuático (DsubCOSub2/sub/sub, g hsup-1/sup), es decir, la entrega al entorno aéreo (d, g hsup-1/sup), puede calcularse para la temperatura del agua dada (TsubH2O/sub, K) a partir del suministro de oxígeno al sistema (DsuboSub2/sub/sub, g hsup-1/sup) a la temperatura base del agua) (TSubH2 O, b/sub, K) y el valor QSub10/sub de la respiración de los peces (Qsub10, R/sub). Se utilizan las siguientes relaciones:
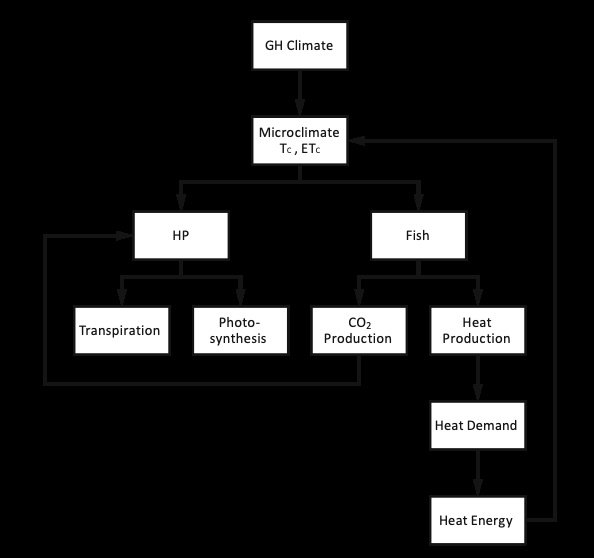
Fig. 11.15 Comportamiento simbiótico adicional de un sistema aquapónico
$d_ {O_2} = f_ {fish}\ f_ {O_2} W_ {O_2} $
$d_ {CO_2} =\ frac {[CO_2]} {[O_2]}\ d_ {O_2}\ Q_ {10, R} (T_ {H2O, b}) /10$ (11,16)
con la cantidad de alimento para los peces (fsubfish/sub, g hsup-1/sup), la tasa de consumo de oxígeno a la temperatura base (FSUBO2/sub, kg [OSub2/sub] kgsup-1/sup [pienso]), la fracción de pérdida de pienso WSUBO2/sub (sup-/sup) y el balance de masa de OSub2/sub/COSub2/sub (sup-/sup).
Para calcular la base de la acuapónica, es decir, el flujo del proceso (indicado con flechas, →) macroclima de invernadero → microclima → evapotranspiración → absorción de nutrientes, varios simuladores de invernadero desarrollados en el pasado se pueden utilizar y combinar con la acuicultura a un sistema acuapónico . Todos los modelos de invernadero incluyen un modelo de crecimiento de cultivos. La calidad del modelo, sin embargo, puede variar mucho desde modelos de regresión empírica simples, como Boote y Jones (1987), pasando por modelos deterministas, como Heuvelink (1996), hasta modelos funcionales de plantas estructurales (FSPM), por ejemplo Buck-Sorlin et al. (2011). Dado que los modelos actuales de crecimiento y desarrollo de cultivos son inexactos y tienen un poder predictivo limitado (Poorter et al. 2013), los modelos se emplean ocasionalmente en la gestión de cultivos, pero luego principalmente para cuestiones de planificación en simuladores de invernadero, por ejemplo, Vanthoor (2011) y Körner y Hansen (2011). La precisión de la predicción se ve comprometida por muchas fuentes de incertidumbre, como la modelización
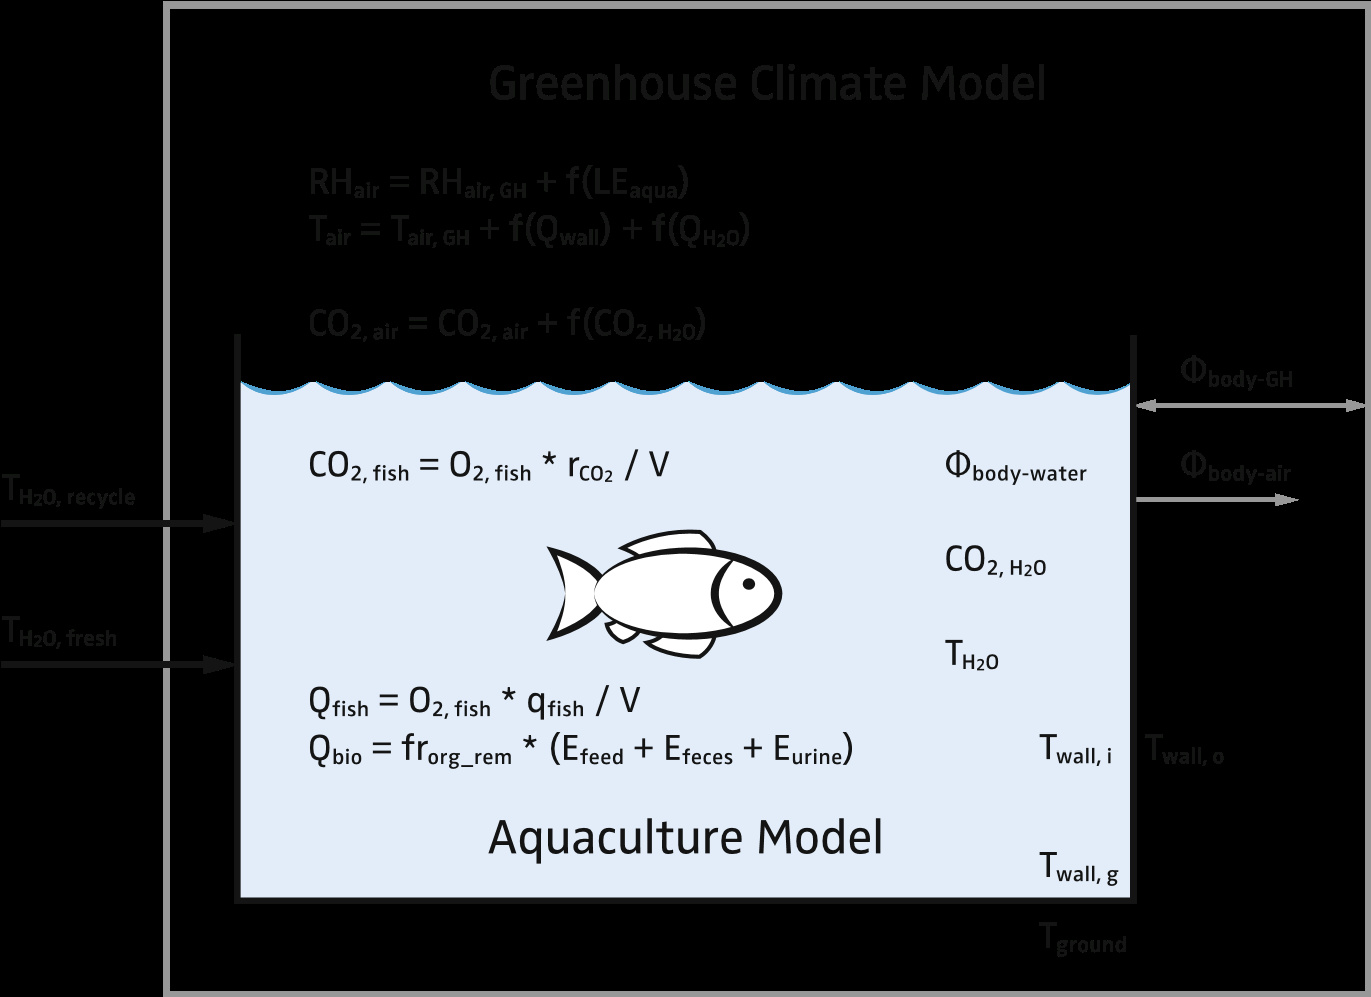
Fig. 11.16 Sistema de acuicultura implementado en el invernadero con concentraciones de humedad, temperatura y CO2 del aire (RHSubair/Sub TSubair/Sub, CoSub2, aire/sub), calor de (Q) ambiente de peces (peces), descomposición biológica (bio) y flujos de calor ($$), tomado de Körner et al. (2017)
errores, variabilidad entre plantas, variabilidad entre invernaderos y condiciones climáticas externas inciertas. En cuanto a las predicciones, la precisión también varía fuertemente según la situación. Sin embargo, la introducción en línea de la información del sensor en el modelo de planta puede hacer que las predicciones del modelo de planta sean mucho más fiables y útiles para el cultivador.
Se desarrollaron simuladores de invernadero en y para varios lugares, por ejemplo, Virtual Grower (Frantz et al. 2010), KASPRO (De Zwart 1996), Greenergy Energy Audit Tool (Körner et al. 2008), The Virtual Invernadero (Körner y Hansen 2011), The Adaptive Invernadero (Vanthoor 2011), Hortex (Rath 1992, 2011) y el modelo integrado de invernadero acuapónico (Goddek y Körner 2019). A nivel de investigación, se han desarrollado algunos modelos (es decir, modelos de simulación en combinación con ciertas tecnologías de efecto invernadero) que pueden utilizarse para optimizar las inversiones y las modificaciones estructurales de la unidad de producción y el proceso de producción. Sin embargo, la mayoría de los sistemas implican entornos de software cerrados que sólo pueden ser utilizados por los desarrolladores, y muchos de ellos sólo existen en un modo de investigación y carecen de mayor desarrollo y aceptación por parte de la industria. Sin embargo, todavía no existe una base común para el intercambio de modelos y el desarrollo colaborativo de modelos. Como resultado, la mayoría de los modeladores y equipos de modelización trabajan aisladamente desarrollando sus propios modelos y códigos. Una deficiencia de ese procedimiento es que los modelos de simulación de invernadero se desarrollan paralelamente en entornos de investigación dispares, que fracasan en el crecimiento y el desarrollo cooperativos.
Todos los simuladores de modelos de invernadero HP son una compilación de sub-modelos que dependen del objetivo de integrar la interacción de plantas y equipos de invernadero. La diferenciación general de dos partes en los modelos de invernadero y también en el control y planificación es el entorno de brotes y raíces. Se han hecho enfoques modelo bastante complicados y diferenciados para el clima de invernadero (Bot 1993; de Zwart 1996), y el crecimiento de los cultivos de invernadero se ha modelado intensamente en la década de 1990 para los principales cultivos de invernadero como el tomate (Heuvelink 1996), el pepino (Marcelis 1994) y la lechuga (Liebig y Alscher 1993). Sin embargo, para calcular la absorción de agua y nutrientes de los cultivos, es necesario conocer el microclima, es decir, el clima cercano y sobre los órganos vegetales (Challa y Bakker 1999). Este es un problema permanente en la modelización de invernadero, ya que las variables del microclima, como la temperatura central de las hojas, son altamente variables y dependen de muchos parámetros y variables. Una versión de un modelo de temperatura de hoja utilizado en un dosel de cultivo para la temperatura del cultivo (TSubc/Sub) integrado sobre capas verticales (z) por Körner et al. (2007) que integra flujos netos irradiativos absorbidos (Rsubn, a/sub, WMSUP2/SUP), resistencia de capa límite y estomas (rsubb/sub y rsubs/sub, respectivamente, smsup-1/ sup) y el déficit de presión de vapor en la superficie de la hoja (VPDSubs/sub, Pa) en el dosel, es decir,
$Tc (Z) -t_a =\ frac {\ frac {1} {\ Rho_ac_p} (r_b (Z) +r_s (Z)) R_ {n, a} (z) -\ frac1 {\ gamma} VPD_s (z)} {1+\ frac {\ delta} {\ gamma} +\ frac {r_s z}} {r_b (z)} +\ frac1 {\ Rho_AC_P/4\ sigma Ta^3} (r_b (z) +r_s (z))} $ (11.17)
con temperatura del aire de invernadero (Tsuba/sub, K), presión de vapor densidad del aire (ρsuba/sub, g msup-2/sup), constante de Stefan-Boltzmann (σ, WMSUP-2/SUP KSUP-4/SUP), capacidad calorífica específica del aire (csubp/sub, J gsup-1/sup KSup-1/SUP), la constante psicométrica (γ, Pa SUP-1/SUP) y la pendiente entre el vapor saturado presión y temperatura del aire de invernadero (δ, Pa KSUP-1/SUP).
La temperatura de las hojas es la parte central del modelo de microclima, tiene bucles de retroalimentación a varias variables de entrada y especialmente a la resistencia de los estomas (a menudo también utilizada como su recíproca, la conductancia), y el cálculo necesita varios pasos de simulación para el equilibrio. Para HP, como parte del sistema aquapónico, sin embargo, el modelado de los flujos de agua y nutrientes es lo más importante. Todos los balances de agua y nutrientes en un sistema cerrado de bucle múltiple se controlan en función de la tasa de evapotranspiración del cultivo ETSubc/sub (cap. 8). Comúnmente ETSubc/sub se calcula como calor latente de evaporación, es decir, en términos de energía (λe, WMSUP2/SUP), y puede ser de acuerdo con la temperatura de las hojas expresada en diferentes capas de dosel
$\ lambda E (z) = (\ frac {\ frac {\ delta} {\ gamma} R_ {n, a} (z) +\ frac {\ rho _AC_P} {\ gamma} (\ frac1 {r_b (z)} +\ frac1 {\ rho _AC_P/4\ sigma Ta^3} VPD_s (z))} {1+\ frac {\ delta} {\ gamma} +\ frac {r_s (z)} {r_b (z)} +\ frac {1} {\ rho _AC_P/4\ sigma Ta^3} (r_s (z) +r_b (z))}) $ (11.18)
Para calcular ETsubc/sub (L msup-2/sup), λe debe multiplicarse por la constante LsubW/sub (calor de vaporización del agua; 2454 - 103 J kgsup-1/sup) y el peso específico del agua (9.789 kN, msup-3/sup a 20 ˚C).
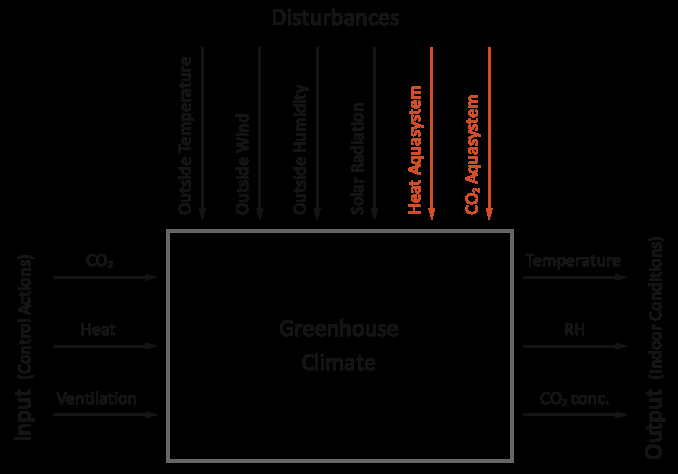
Fig. 11.17 Sistema de entrada-salida de un invernadero
La ecuación (11.18), sin embargo, sólo calcula el flujo de agua a través del cultivo, mientras que la forma más fácil de estimar la absorción de nutrientes es la suposición de que los nutrientes son absorbidos o absorbidos como disueltos en el agua de riego y suponiendo que no existen resistencias químicas, biológicas o físicas específicas del elemento. En realidad, la absorción de nutrientes es un asunto muy complicado. Por consiguiente, para mantener el equilibrio, todos los nutrientes absorbidos por el cultivo contenidos en la solución nutritiva deben añadirse de nuevo al sistema hidropónico (véase Cap. 8). Sin embargo, la Eq. (11.18) sólo calcula el potencial ETC, mientras que niveles de potencial demasiado altos pueden dar lugar a una mayor transpiración de la que las plantas pueden manejar, y luego la pérdida potencial de agua puede exceder la absorción de agua. Para eso, la simple suposición de absorción de nutrientes no es satisfactoria. Como se describe en Cap. 10, los diferentes nutrientes pueden tener diferentes estados y cambiar estados con, por ejemplo, el pH, mientras que la disponibilidad de la planta depende en gran medida del pH y de la relación de nutrientes con el uno al otro. Además, el microbioma en la zona de la raíz juega un papel importante, que aún no se implementa en los modelos. Algunos modelos, sin embargo, diferencian entre las vías floema y xilema. La gran cantidad de nutrientes, sin embargo, no se modela en detalle para el equilibrio de nutrientes acuapónicos y el dimensionamiento de los sistemas, mientras que la forma más fácil de estimar la absorción de nutrientes es la suposición de que los nutrientes son absorbidos o absorbidos como disueltos en el agua de riego y aplicar el enfoque de cálculo de ETC explicado anteriormente .
Para fines de control, el invernadero se considera típicamente como una caja negra, donde las condiciones climáticas externas determinan las entradas de perturbación, el suministro de COSub2/sub, la calefacción y la ventilación son las entradas de control, y el macroclima del invernadero y el microclima definen la salida del sistema (Fig. 11.17).
Para controlar el invernadero, las acciones están dirigidas a minimizar los impactos rápidos de las perturbaciones, es decir, estar por delante de los cambios esperados por el control inteligente. Para ello, se utilizan acciones de control tales como retroalimentación y retroalimentación (Cap. 8). El mejor control, sin embargo, se puede lograr cuando se utiliza un modelo completo de invernadero y se combina con el pronóstico del tiempo (Körner y Van Straten, 2008) logrando un control óptimo basado en el modelo basado en el clima de invernadero, tal como fue elaborado por Van Ooteghem (2007).
11.6 Modelado aquapónico multibucle
Original publication · Publicado por primera vez en FarmHub Learn · Aquaponics Food Production Systems
Los diseños acuapónicos tradicionales comprenden unidades acuícolas e hidropónicas que implican la recirculación de agua entre ambos subsistemas (Körner et al. 2017; Graber y Junge 2009). En estos sistemas acuapónicos de un bucle, es necesario hacer compensaciones entre las condiciones de ambos subsistemas en términos de pH, temperatura y concentraciones de nutrientes, ya que los peces y las plantas comparten un ecosistema (Goddek et al. 2015). Por el contrario, los sistemas acuapónicos de doble bucle desacoplados separan las unidades RAS y las unidades hidropónicas entre sí, creando ecosistemas separados con ventajas inherentes tanto para las plantas como para los peces. Recientemente, ha habido un mayor interés en cerrar el ciclo en términos de nutrientes, así como en aumentar la eficiencia de insumo-salida. Por esta razón, la remineralización (Goddek 2017; Emerenciano et al. 2017; Goddek et al. 2018; Yogev et al. 2016) y los bucles de desalinización (Goddek y Keesman 2018) se han incorporado al diseño general del sistema. Dichos sistemas se llaman sistema aquapónico multibucle desacoplado (Goddek et al. 2016).
El dimensionamiento de los subsistemas respectivos es fundamental para tener un sistema de control y equilibrio en funcionamiento. Para el dimensionamiento de los sistemas de un bucle, generalmente se usa una regla simple, determinando el área de cultivo hidropónico en función de la entrada diaria de alimentación al RAS (Knaus y Palm 2017; Licamele 2009). El mayor grado de complejidad de los sistemas de bucle múltiple ya no permite este enfoque, ya que conlleva riesgos inherentes para hacer suposiciones falsas para cada subsistema. Existe un creciente cuerpo de literatura que examina los balances de masas para sistemas acuapónicos (Körner et al. 2017; Goddek et al. 2016; Reyes Lastiri et al. 2016; Karimanzira et al. 2016). Aunque se han llevado a cabo algunas investigaciones en el desarrollo de modelos numéricos para sistemas acuapónicos de uno y varios bucles, no existe un estudio único que integre un modelo aquapónico multibucle con un modelo de invernadero determinista a gran escala complementado. Esto es particularmente relevante para el dimensionamiento del sistema, ya que el crecimiento de las plantas y la absorción de nutrientes dependen de la ubicación de la transpiración del cultivo como principal impulsor. En términos concretos, esto significa que el clima dentro de un invernadero — que depende en gran medida de las condiciones climáticas externas — tiene un alto impacto en el crecimiento de las plantas debido a factores ambientales como la humedad relativa (HR), la irradiación de la luz, la temperatura, los niveles de dióxido de carbono (COSub2/sub), etc. incorporados en la modelización del microclima de invernadero (Körner et al. 2007; Janka et al. 2018).
11.7 Herramientas de modelado
Original publication · Publicado por primera vez en FarmHub Learn · Aquaponics Food Production Systems
En acuapónica, los diagramas de flujo o los diagramas de flujo y stock (SFD) y los diagramas de bucle causal (CLD) se utilizan comúnmente para ilustrar la funcionalidad del sistema aquapónico. A continuación, se describirán el diagrama de flujo y los CLDs.
Gráficos de flujo ## 11.7.1
Para obtener una comprensión sistémica de la acuapónica, los diagramas de flujo con los componentes más importantes de la acuapónica son una buena herramienta para mostrar cómo fluye el material en el sistema. Esto puede ayudar, por ejemplo, a encontrar componentes faltantes y flujos desequilibrados e influir principalmente en los determinantes de los subprocesos. La figura 11.18 muestra un diagrama de flujo simple en acuapónica. En el diagrama de flujo, se añaden alimentos para peces y agua a la pecera, donde el alimento es tomado por los peces para el crecimiento, el agua se enriquece con los residuos de peces y el agua enriquecida con nutrientes se agrega al sistema hidropónico para producir biomasa vegetal. A partir del diagrama de flujo, se puede construir fácilmente un CLD que se muestra en la Fig. 11.19.
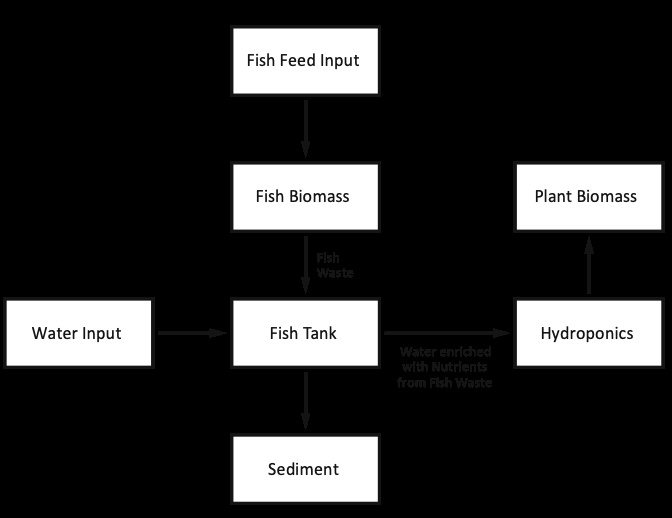
Fig. 11.18 Ejemplo de un diagrama de flujo en acuapónica (solo intercambio RAS y HP)
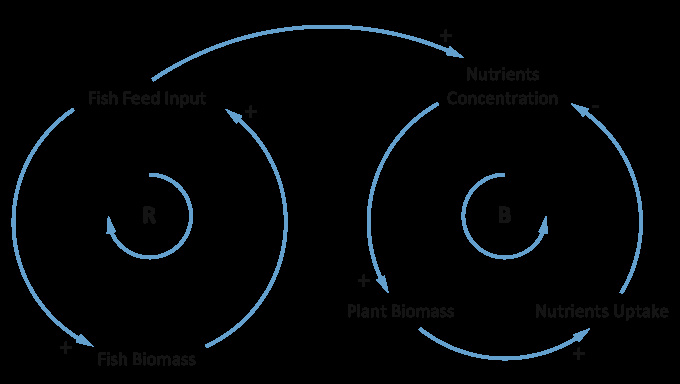
Fig. 11.19 Diagrama de bucle causal (CLD) que ilustra ejemplos de un refuerzo y un bucle equilibrado dentro de los sistemas aquapónicos. El bucle de refuerzo (R) es aquel en el que una acción produce un resultado que influye más de la misma acción y consecuentemente resulta en crecimiento o disminución, donde como un bucle de equilibrio (B) intenta llevar las cosas a un estado deseado y mantenerlas allí (por ejemplo, regulación de la temperatura en la casa)
11.7.2 Diagramas de bucle causal
Los diagramas de bucle causal (CLDs) son una herramienta para mostrar la estructura de retroalimentación de un sistema (Sterman 2000). Estos diagramas pueden crear una base para comprender sistemas complejos mediante la visualización de la interconexión de diferentes variables dentro de un sistema. Al dibujar un CLD, las variables se muestran como nodos. Estos nodos están conectados por aristas, que forman una conexión entre dos variables en consecuencia. La figura 11.19 muestra que dichos bordes se pueden marcar como positivos o negativos. Esto depende de la relación de las variables entre sí. Cuando ambas variables cambian en la misma dirección, entonces uno puede hablar de un vínculo causal positivo. Por lo tanto, un vínculo causal negativo provoca un cambio en direcciones opuestas. Al conectar dos nodos desde ambos lados, se crea un ciclo cerrado que puede tener dos características: (1) un bucle refuerzo que describe una relación causal, creando crecimiento exponencial o colapso dentro del bucle o (2) un bucle de _balanceo en el que las influencias causales mantienen al sistema en equilibrio . La figura 11.19 muestra un ejemplo de ambos tipos de bucles.
Vamos a ilustrar esto (Fig. 11.20) para el diagrama de flujo de la Fig. 11.18.
Es obvio que CLD y SFD son muy útiles para la comprensión del sistema, cuando el modelo no requiere precisión numérica. Si se requiere precisión numérica, el proceso debe estudiarse más a fondo con un diagrama de herramientas dinámicas del sistema (SDTD) y modelarse en un software de simulación dinámica del sistema. Por ejemplo, el CLD en la Fig. 11.20 se puede aumentar con ecuaciones diferenciales a un SDTD (Fig. 11.21).
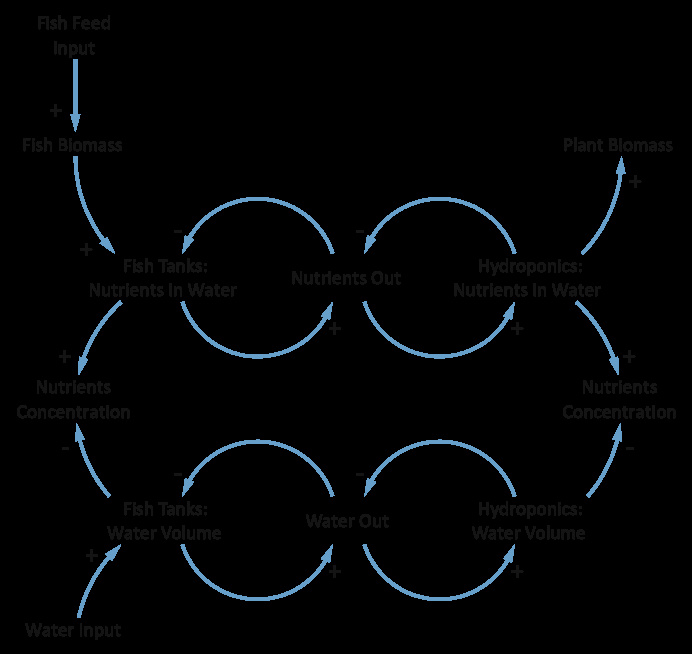
Fig. 11.20 Ejemplo CLD para intercambio RAS y HP
Desde el SDTD, ahora podemos ver cómo se ven las ecuaciones diferenciales para el equilibrio de nutrientes en el tanque. Sabemos que el flujo de nutrientes fuera de la pecera (MsubXFout/sub) debe ser el flujo de agua (QSubfout/sub) veces la concentración en la corriente de salida (CSubXF/sub):
$M_ {xfout} == C_ {xf} Q_ {fout} $
Suponiendo que un tanque agitado da la concentración de nutrientes del tanque de fink a:
$C_ {xf} = M_ {xf} /v_f$
Las ecuaciones diferenciales de la parte RAS se pueden derivar a:
$xv_f/dt=Q_ {fin} -Q_ {fout} $
$dm_ {xf} /dt=M_ {xfin} -M_ {xfout} $,
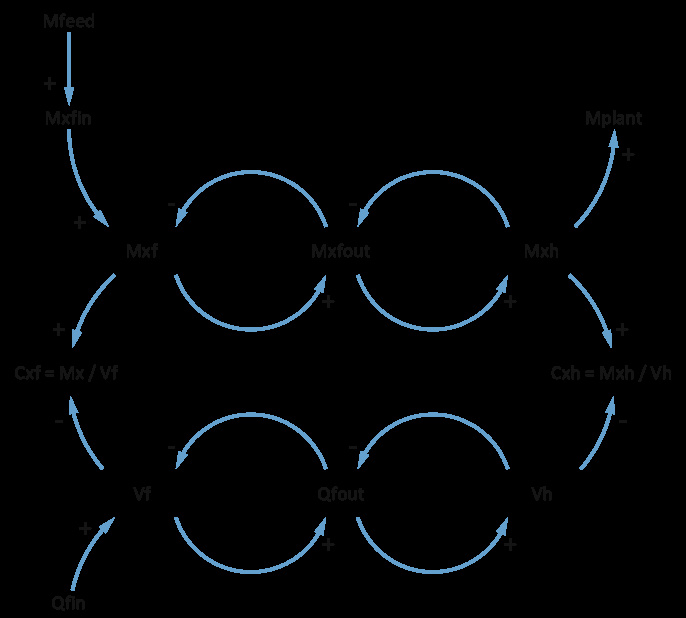
Fig. 11.21 Ejemplo de SDTD para intercambio RAS y HP
y para la concentración
$dc/dt= (Q_ {fin} C_ {xfin} -Q_ {fout} C_ {xf} /v_F) $
Software ## 11.7.3
Además de los lenguajes informáticos básicos, como Fortran, C++ y Python, para un cálculo rápido e implementación totalmente específica del usuario, están disponibles todo tipo de herramientas de software avanzadas. Estas herramientas avanzadas de software ofrecen una variedad de entornos, conceptos y opciones. Podemos modelar variables de estado, ecuaciones diferenciales, conexiones y bucles. Además, podemos utilizar el modelo para simulaciones, análisis de estabilidad, optimización y control.
Las principales razones para modelar un sistema son entenderlo y controlarlo. Por lo tanto, el modelo ayuda a predecir la dinámica del sistema o el comportamiento. Las aplicaciones de software podrían permitirnos realizar tres tareas consecuentes: (a) el modelado en sí, (b) las simulaciones del modelo (s) y (c) la optimización del modelo y/o simulación.
El software Mathematica es para el análisis funcional de los problemas descritos matemáticamente (Wolfram 1991). El concepto se basa en el enfoque LISP (McCarthy y Levin 1965.), un lenguaje de programación funcional muy eficaz. La sintaxis es razonablemente simple, y este software es popular en matemáticas, física y biología de sistemas. Especialmente, el módulo Ndsolve ayuda a resolver ecuaciones diferenciales ordinarias, trazar la solución y encontrar valores específicos.
El Maple ofrece herramientas muy similares para resolver ODE. Este software es muy potente; entre sus características pertenecen solución de problemas límite, soluciones exactas y aproximaciones matemáticas. Copasi (simulador de ruta compleja) es una herramienta de software para la simulación y el análisis de redes bioquímicas a través de ecuaciones diferenciales ordinarias.
sageMath es un sistema de software libre de matemáticas de código abierto. El software está basado en Python y facilita la simulación de modelos de ODE. El software Data2Dynamics es una colección de métodos numéricos para el modelado dinámico cuantitativo y es un lenguaje completo de descripción de datos y modelos. El software permite el análisis de predicciones de ruido, calibración e incertidumbre y cuenta con bibliotecas de modelos biológicos.
Probablemente el mejor lenguaje de simulación es Simula (probablemente ya no esté en uso) y Simula 67, considerado al principio como un paquete para Algol 60. Estos fueron los primeros lenguajes totalmente orientados a objetos, introduciendo clases, herencia, subclases, recolector de basura y otros. A principios del siglo XXI, los creadores Ole-Johan Dahl y Kristen Nygaard fueron galardonados con la Medalla IEEE John von Neumann y el Premio A. M. Turing (Dahl y Nygaard 1966).
La idea detrás de Simula era que los objetos tienen vida; comienzan a existir, hacen su ser y cesan. Los objetos se definen como clases generales (código de plantilla), y cada instancia de dicho objeto tiene una 'vida' en la simulación. El idioma era bastante difícil de aprender. Sin embargo, ofrecía la posibilidad de modelar procesos objeto por objeto y ejecutar la simulación de sus vidas. La simulación se ejecuta sobre la base de eventos discretos, y es posible simular objetos en co-rutina. Se pueden iniciar, ejecutar, desconectar, reanudar y completar más tareas en periodos de tiempo superpuestos en procesos cuasiparalelos. El hardware actual nos permite modelar y simular en hilos totalmente paralelos. Sin embargo, muchos de los conceptos de Simula ya se usaron para el desarrollo de otros lenguajes, a saber, Java, C/C++/C\ # y bibliotecas de objetos persistentes como DOL (Soukup y Machacek 2014). El sucesor actual de Simula es BETA, extendiendo y presentando las posibilidades de herencia en conceptos de clases anidadas (sub) (con hora local anidada) y patrones (Madsen et al. 1993).
Siempre es una opción para utilizar cualquiera de los lenguajes orientados a objetos y bibliotecas específicas y programar todo el código necesario para un modelo específico. Por otro lado, los entornos de programación gráfica ya existentes permiten diseñar y vincular la estructura del sistema modelado desde bibliotecas de objetos (generador de señales, suma, integrador, etc.), parametrizar y ejecutar la simulación en tiempo virtual.
Otro software popular para la simulación es MathWorks Simulink, que se describe a sí mismo como una herramienta de diseño basada en modelos. El entorno permite combinar y parametrizar bloques predefinidos (de una amplia gama de bibliotecas) y diagramas en subsistemas. La programación se realiza utilizando bloques gráficos y sus conexiones en partes funcionales con bucles de retroalimentación. El entorno es ampliamente utilizado para el control, la automatización y el procesamiento de señales. Otra posibilidad es integrar código propio del lenguaje MathWorks Matlab o utilizar varias cajas de herramientas (Jablonsky et al. 2016). Uno de ellos, SenssB, se centra en el análisis de sensibilidad y permite importar otros modelos utilizando el lenguaje de marcado de biología de sistemas. Sólo para la visualización de modelos existentes en Simulink, también es posible utilizar el visor de modelos muy rápido DiffPlug. PottersWheel admite el modelado de sistemas dinámicos dependientes del tiempo, calibración de parámetros, análisis y predicción. Interesante herramienta es el diseño experimental para la verificación del modelo.
Para el modelado y el análisis de la dinámica del sistema, la aplicación de software Stella Architect isee utiliza una estrategia similar, donde el modelo está compuesto por bloques, que están conectados por relaciones. Stella permite el modelado y la simulación de muy diferentes tipos de aplicaciones, desde las necesidades médicas hasta la construcción de edificios hasta los aviones. Stella a veces se comercializa como software IThink. El software Powersim fue diseñado originalmente con fines económicos. Sin embargo, se convirtió en una herramienta más sofisticada, incluyendo simulaciones electrónicas, de energía solar o de tratamiento farmacológico. El ex desarrollador de Powersim está produciendo actualmente un software similar para tareas más complejas Dynaplan Smia. Vensim es un sistema para modelar las relaciones de big data de sistemas reales. El poder de Vensim es que permite el rastreo causal, el análisis de sensibilidad, la calibración y la simulación intensiva. Sin embargo, el software también es capaz de hacer frente a una amplia gama de sistemas reales simples y complejos (Hassan et al. 2016). El software de dinámica de sistema True-World facilita simulaciones dinámicas multicuerpo complejas en tiempo discreto y continuo. El modelado básicamente comienza a partir de las balanzas.
Los enfoques completamente diferentes para el modelado y la simulación son los autómatas celulares o los enfoques basados en agentes, popularizados por Stephen Wolfram (Wolfram 1991) como un nuevo tipo de ciencia. El enfoque a veces también se llama el juego de la vida. La modelización se implementa a través de interacciones de individuos autónomos (Macal y Norte 2005). Las simulaciones muestran un comportamiento emergente y, por lo tanto, son muy populares en la biología de sistemas para la dinámica poblacional. Una herramienta sencilla para modelado y simulación basados en agentes básicos (y avanzados) es el software NetLogo, donde las descripciones simples y la parametrización crean modelos potentes. El software permite visualizar el desarrollo del tiempo y la inducción del ruido (Stys et al. 2015). La aplicación está escrita en Java, lo que a veces limita la memoria disponible. Probablemente el mayor esfuerzo en el modelado multi-agente se realizó mediante el desarrollo del software Wolfram, que es la continuación del popular Mathematica, con herramientas extendidas para modelado y simulación. Ha puesto el modelado similar a Simulink en un traje más atractivo y también crea posibilidades de modelado basado en agentes y muchas más herramientas para otras disciplinas matemáticas (estadísticas multivariantes, minería de datos, optimización global).
AnyLogic es un software muy interesante para problemas de flujo — información, dinero, tráfico, logística y minería. La simulación resuelve el problema del flujo óptimo en el sistema diseñado con un esfuerzo mínimo y una eficiencia máxima. Los conceptos utilizados son la dinámica del sistema y el modelado de eventos discretos y basados en agentes. También ofrece híbridos entre diferentes conceptos de modelado. El software es útil, por ejemplo, en las simulaciones de propagación epidémica (Emrich et al. 2007).
Otra herramienta de modelado basada en agentes es Insight Maker, para la simulación de la interacción de la población en el espacio geográfico o de red. El software admite la construcción de modelos gráficos, el uso de múltiples paradigmas, el scripting integrado y el conjunto de herramientas de optimización (Fortmann-Roe 2014).
Para el modelado en sí, la descripción de las variables de estado, la solución de los ODs, la parametrización y el análisis de dependencia del tiempo, el primer grupo de software, desde Mathematica hasta Matlab, podría ser utilizado sin dudarlo. Representan herramientas poderosas para los propósitos de modelado. En caso de análisis más complejos, como los relacionados con big data, simulación, inducción de ruido, optimización, sensibilidad y estocásticos, se requieren herramientas más avanzadas, con enfoque orientado a objetos, implicando también una mayor inducción en la sintaxis de lenguajes de programación.
11.8 Discusión y conclusiones
Original publication · Publicado por primera vez en FarmHub Learn · Aquaponics Food Production Systems
La acuapónica son sistemas técnicos y biológicos complejos. Por ejemplo, las posibles explicaciones para los peces que no crecen adecuadamente pueden ser pequeñas raciones de alimentos, calidad adversa del agua, problemas técnicos que causan estrés, etc. Debido a la biología inherentemente lenta, las investigaciones científicas de la validez de estas explicaciones serían tediosas y requerirían varios ensayos experimentales para obtener todos los factores importantes y sus interacciones, exigiendo una gran cantidad de instalaciones, experiencia, tiempo de investigación y activos financieros. Por lo tanto, en este capítulo se abordó la cuestión de la modelización de sistemas acuapónicos. En acuapónica, la modelización es necesaria para diferentes objetivos: (i) perspicacia y comprensión, (ii) análisis, (iii) estimación y (iv) gestión y control. Para todos estos objetivos, se requieren modelos adecuados. Por ejemplo, para alcanzar los objetivos ii) y iii), se puede utilizar un enfoque empírico que utilice modelos estadísticos para analizar datos de ensayos experimentales anteriores con el objetivo de extraer la mayor cantidad posible de información sin realizar nuevos experimentos. Los modelos estadísticos pueden revelar los factores más importantes que afectan la producción de peces y cultivos en los sistemas acuapónicos. Los experimentos futuros podrían concentrarse en estos factores, lo que haría más eficaz la utilización de activos de investigación costosos.
La complejidad de los sistemas acuapónicos, debido a su carácter de retroalimentación y a las interacciones entre el RAS y el sistema hidropónico, el tratamiento del agua y el crecimiento de los peces, implica que para cumplir los objetivos (i) y (iv), es decir, comprender u optimizar una planta (configuración, tamaño, peces, piensos, flujos, etc.) con respecto a al coste, la estabilidad, la robustez y la calidad del agua, se requieren modelos teóricos no triviales de la mayoría de los componentes del sistema descritos en este capítulo. La ventaja de estos modelos teóricos presentados sobre los modelos estadísticos es su mayor capacidad para analizar el proceso subyacente a la acuapónica y la posibilidad de modelar el aspecto temporal (dinámica). Los modelos estadísticos sólo confirman o refutan una hipótesis y hasta qué punto las variables covarían, pero no dan evidencia de los procesos subyacentes. Por otro lado, los modelos teóricos permiten simular los procesos según una hipótesis, comparar los datos simulados con los observados, evaluar tanto la hipótesis como el modelo y realizar adaptaciones. La validez de los modelos estadísticos no puede exceder del rango operativo para el que fueron entrenados, mientras que los modelos teóricos pueden definirse y utilizarse para una amplia gama de entornos, siempre que los modelos se validen para estos rangos antes de su aplicación. Por ejemplo, el modelo de regresión múltiple utilizado para evaluar las relaciones entre el crecimiento de peces con Oreochromis niloticus como especie de peces y las variables ambientales en una instalación acuapónica en Alemania no puede aplicarse fácilmente a España con Cyprinus carpio, mientras que un modelo teórico que describe el (por ejemplo, el comportamiento de los peces, la acuicultura, la ecología de agua dulce) como ecuaciones matemáticas pueden ajustarse con relativa facilidad porque los peces y el proceso ecológico subyacentes a ese modelo son básicamente los mismos para los dos sitios.
Sin embargo, los modelos teóricos también requieren que se determinen algunos parámetros tales como constantes de reacción y velocidad de sedimentación de sustancias en el tanque de sedimentación. Esto se logra comúnmente sobre la base del estudio empírico de una o muy pocas instalaciones o, en la mayoría de los casos, de estudios publicados previamente (fuentes secundarias). Los estudios basados en fuentes secundarias tienen limitaciones impuestas por la estructura dada y la cantidad de datos disponibles, que no existen cuando los datos provienen de una configuración experimental diseñada ad hoc para el estudio. Sin embargo, la estimación de los parámetros del modelo utilizando datos experimentales de una instalación acuapónica sólo puede tener problemas de generalización y replicación de los resultados debido a condiciones particulares presentes en el estudio. La escasez de datos a veces impone fuertes restricciones a los modelos que limitan su practicidad. El desarrollo de estudios para la estimación de parámetros con datos primarios que utilizan un mayor número de instalaciones acuapónicas que estudios anteriores, sí ayuda a superar las limitaciones actuales y proporcionar resultados mejores y confiables. Esto, sin embargo, no es un reto fácil para los investigadores de acuapónica.
La simulación de la acuapónica con los modelos matemáticos bajo una amplia gama de condiciones de manejo mejorará la comprensión de la acuapónica, verificará diferentes configuraciones acuapónicas y señalará el camino hacia las estrategias más prometedoras para mejorar las instalaciones acuapónicas. Una vez más, esto puede conducir a una forma más eficiente de realizar experimentos.
En este capítulo también se presentaron algunos instrumentos de modelización. Tradicionalmente, los diagramas de stock y flujo (SFD) se han utilizado para entender los procesos como herramientas de apoyo para el análisis cuantitativo. Se utilizan para comprender el flujo y los flujos de las cantidades, pero carecen de la capacidad de ilustrar la información asociada al flujo y los flujos. El diagrama de bucle causal (CLD) se puede utilizar para transferir el sistema SFD complejo a estructuras de retroalimentación simplificadas comprensibles. Juntos, los SFD y los CLDs definen completamente el sistema de ecuaciones diferenciales. Si solo se requiere una comprensión cualitativa simple del sistema, entonces CLD y SFD pueden ser suficientes, pero si la respuesta requiere una precisión numérica, entonces el problema se puede investigar más a fondo con diagramas de herramientas dinámicas del sistema (SDTD) y posteriormente modelarse en una herramienta de software para la simulación numérica.