Source material
अध्याय 11 एक्वापोनिक्स सिस्टम मॉडलिंग
** केरेल जे कीस्मान, ओलिवर कोरनर, काई वैगनर, जन शहरी, दिवस करीमंज़िरा, थॉमस रशेनबाक, और साइमन गॉडडेक**
** सारण** गणितीय मॉडल जटिलता के बहुत अलग रूप और बहुत अलग स्तर ले सकते हैं। सिस्टम सिद्धांत द्वारा प्रदान किए गए अनुसार, पोस्टुलेट, कैलिब्रेट और मान्य करने का एक व्यवस्थित तरीका इसलिए बहुत उपयोगी हो सकता है। इस अध्याय में, गतिशील प्रणाली एक्वापोनिक (एपी) प्रणालियों के मॉडलिंग, सैद्धांतिक परिप्रेक्ष्य प्रणालियों से, माना जाता है और इस तरह के मछली टैंक, एनारोबिक डाइजेस्टर और हाइड्रोपोनिक (एचपी) ग्रीनहाउस के रूप में एपी प्रणाली के प्रत्येक उपप्रणाली को प्रदर्शित किया जाता है। यह आगे उपप्रणाली के बीच संबंध दिखाता है, ताकि सिद्धांत रूप में एक पूर्ण एपी सिस्टम मॉडल को एपी सिस्टम के प्रबंधन और नियंत्रण के संबंध में दैनिक अभ्यास में बनाया और एकीकृत किया जा सकता है। मुख्य चुनौती एक उपयुक्त मॉडल जटिलता का चयन करना है जो पैरामीटर और राज्यों के आकलन के लिए प्रयोगात्मक डेटा को पूरा करता है और हमें मॉडलिंग उद्देश्य से संबंधित प्रश्नों का उत्तर देने की अनुमति देता है, जैसे सिमुलेशन, प्रयोग डिजाइन, भविष्यवाणी और नियंत्रण।
** कीवर्ड्स** मॉडलिंग · जलीय कृषि प्रणाली को पुन: परिचालित करना · एनारोबिक पाचन · हाइड्रोपोनिक ग्रीनहाउस · मल्टी-लूप एक्वापोनिक सिस्टम · टूल्स
सामग्रियां
- 11.1 परिचय
- 11.2 पृष्ठभूमि
- 11.3 आरएएस मॉडलिंग
- 11.4 मॉडलिंग एनारोबिक पाचन
- 11.5 एचपी ग्रीनहाउस मॉडलिंग
- 11.6 मल्टी-लूप एक्वापोनिक मॉडलिंग
- 11.7 मॉडलिंग उपकरण
- 11.8 चर्चा और निष्कर्ष
- संदर्भ
—
के जे Keesman · एस Goddek
गणितीय और सांख्यिकीय तरीके (बॉयोमीट्रिक्स), Wageningen विश्वविद्यालय, Wageningen, नीदरलैंड
ओ कोरनर
सब्जी और सजावटी फसलों के लीबनिज-संस्थान (IGZ), Grossbeeren, जर्मनी
लालकृष्ण वैगनर
इंस्टिट्यूट फर physikalische Prozestechnik, एप्लाइड साइंसेज विश्वविद्यालय सारब्रूकन, सारब्रूकन, जर्मनी
[जे शहरी](mailto: urbanj@frov.jcu.cz)
प्रयोगशाला ऑफ सिग्नल एंड इमेज प्रोसेसिंग, इंस्टीट्यूट ऑफ कॉम्प्लेक्स सिस्टम्स, साउथ बोहेमियन
जलीय कृषि के अनुसंधान केंद्र और हाइड्रोसेनोस की जैव विविधता, मत्स्य पालन संकाय और
वाटर्स का संरक्षण, सेस्के बुदेजोविस में दक्षिण बोहेमिया विश्वविद्यालय, नोवे हाडी, चेक गणराज्य
[डी Karimanzira](mailto: kai.wagner@htwsaar.de) · [टी Rauschenbach](mailto: Thomas.Rauschenbach@iosb-ast.fraunhofer.de)
फ्रानहोफर आईओएसबी-एएसटी, Ilmenau, जर्मनी
© लेखक (ओं) 2019 267
एस गोडडेक एट अल। (ईडीएस।), एक्वापोनिक्स खाद्य उत्पादन प्रणाली, https://doi.org/10.1007/978-3-030-15943-6_11
—
संदर्भ
Badiola एम, Mendiola डी, Bostock जम्मू (2012) एक्वाकल्चर सिस्टम (आरएएस) विश्लेषण recirculating: प्रबंधन पर मुख्य मुद्दे। एक्वाक इंग्लैंड 51:26 -35। https://doi.org/10.1016/j.aquaeng.2012.07. 004
बैटस्टोन डीजे, केलर जम्मू, Angelidaki मैं, Kalyuzhnyi एसवी, Pavlostathis एसजी, Rozzi एक, सैंडर्स WTM, Siegrist एच, Vavilin वीए (2002) IWA एनारोबिक पाचन मॉडल नंबर 1 (ADM1)। जल विज्ञान प्रौद्योगिकी 45:65-73
जे., जोन्स जेडब्ल्यू (1987) समीकरण दिए गए क्वांटम दक्षता, अधिकतम पत्ती दर, प्रकाश विलुप्त होने, पत्ती क्षेत्र सूचकांक, और फोटॉन प्रवाह घनत्व से चंदवा प्रकाश संश्लेषण को परिभाषित करने के लिए। में: Biggins जम्मू (एड) प्रकाश संश्लेषण अनुसंधान में प्रगति। मार्टिनस निजोफ, डॉर्ड्रेक्ट, पीपी 415—418
बॉट GPA (1993) ग्रीनहाउस जलवायु के भौतिक मॉडलिंग। में: Hashimoto वाई, बॉट GPA, डे डब्ल्यू, Tantau HJ, Nonami एच (ईडीएस) कम्प्यूटरीकृत ग्रीनहाउस। अकादमिक प्रेस, सैन डिएगो, पीपी 51-74
बक-Sorlin जी, डी Visser पीएचबी, Henke एम, Sarlikioti वी, वेन डेर Heijden जी, मार्सेलिस एलएफएम, वोस जे (2011) कट-गुलाब के एक कार्यात्मक संरचनात्मक संयंत्र मॉडल की ओर: प्रकाश वातावरण, प्रकाश अवशोषण, प्रकाश संश्लेषण और संयंत्र संरचना के साथ हस्तक्षेप का अनुकरण। एन बॉट 108:1121-1134
a एच, Bakker एम (1999) ग्रीनहाउस पर्यावरण के भीतर संभावित उत्पादन। में: स्टैनहिल जी,
Enoch हर्ट्ज (ईडीएस) दुनिया के पारिस्थितिकी तंत्र 20 - ग्रीनहाउस पारिस्थितिकी प्रणालियों। एल्सवियर, पीपी 333-347
कोल्ट जेईके (2013) परिवहन तिलापिया की पानी की गुणवत्ता और उत्पाद की गुणवत्ता पर वातन और क्षारीयता का प्रभाव - एक सिमुलेशन अध्ययन। एक्वाक इंग: 46—58
कोरोमिनस एल, रिग्लर एल, टकैक्स I (2010) अपशिष्ट जल में मानकीकृत नोटेशन के लिए नया ढांचा। जे Int Assoc जल प्रदूषक रेस 61 (4): S841—S857
डाहल ओ-जे, Nygaard कश्मीर (1966) सिमुला: एक अल्गोल आधारित सिमुलेशन भाषा। कमुन एसीएम 9
(9) :671-678. https://doi.org/10.1145/365813.365819 डी Zwart एचएफ (1996) एक सिमुलेशन मॉडल का उपयोग कर ग्रीनहाउस की खेती में ऊर्जा-बचत विकल्पों का विश्लेषण करना। वैगनिंगेन कृषि विश्वविद्यालय, वैगेनिंगन, पी 236
डेलाइड बी, गोडडेक एस, कीसमैन, केजे, जिजाकली एमएच (2018)। एक्वापोनिक्स में पोषक तत्व रीसाइक्लिंग के लिए एरोबिक और एनारोबिक कीचड़ पाचन प्रदर्शन को मापने के लिए एक पद्धति। https://popups. uliege.be: 443/1780-4507 22, 12
ड्रेयर जीई, हावर्ड पूर्वाह्न (2014) मॉडलिंग और bioregenerative जीवन समर्थन अनुसंधान के लिए एक जलीय निवास स्थान का अनुकरण। एक्टा अंतरिक्ष यात्री 93: S.138—S.147। https://doi.org/10.1016/j.actaastro.2013. 07.013
एल Mashad एच (2003) अक्षय ऊर्जा उत्पादन पीएचडी थीसिस Wageningen विश्वविद्यालय के लिए सौर थर्मोफिलिक अवायवीय रिएक्टर (स्टार)। आईएसबीएन: 9058089533-238
एमेरेन्सियानो एम, कार्नेरियो पी, लापा एम, लापा के, डेलाइड बी, गॉडडेक एस (2017) मिनरलिजासाओ डी sólidos। एक्वैक ब्रा 21—26
Emrich एस, Suslov एस, जूडेक्स एफ (2007) पूरी तरह से एजेंट आधारित। महामारी प्रसार के मॉडलिंग anlogic का उपयोग कर। में: यूरोसिम की कार्यवाही
एफएओ (2016) विश्व मत्स्य पालन और जलीय कृषि राज्य 2016। सभी के लिए खाद्य सुरक्षा और पोषण में योगदान। संयुक्त राष्ट्र, रोम के खाद्य और कृषि संगठन
फिकारा ई, हसम एस, एलेग्रिनी ए, लेवा ए, मालपेई एफ, फेरेटी जी (2012) एनारोबिक पाचन मॉडल: एक तुलनात्मक अध्ययन। में: गणितीय मॉडलिंग 2012 पर 7 वें वियना अंतर्राष्ट्रीय सम्मेलन की कार्यवाही, पी 1052
फोर्टमैन-रो एस (2014) इनसाइट निर्माता: वेब-आधारित मॉडलिंग और सिमुलेशन के लिए एक सामान्य उद्देश्य उपकरण। सिमुल मॉडल प्रक्ट थ्योरी 47:28-45
फ्रांट्ज़ जेएम, हैंड बी, बकिंघम एल, घोज एस (2010) वर्चुअल उत्पादक: संयुक्त राज्य अमेरिका में ग्रीनहाउस उत्पादन की हीटिंग लागत की गणना करने के लिए सॉफ्टवेयर। हॉर्टटेक्नोलॉजी 20:778-785
Galí ए, Benabdallah टी, एस्टल्स एस, माटा-अल्वारेज़ जम्मू (2009) कृषि अपशिष्ट आवेदन के लिए ADM1 मॉडल का संशोधित संस्करण। बायोरेसोर टेक्नोल 100 (11): 2783-2790
Goddek एस (2017) अवसर और बहु पाश एक्वापोनिक सिस्टम की चुनौतियों। वैगेनिंगन विश्वविद्यालय https://doi.org/10.18174/412236
Goddek एस, डेलाइड बीपीएल, जॉइस ए, Wuertz एस, Jijakli एमएच, सकल एक, Eing ईएच, Bläser मैं, रायटर एम, Keizer LCP, मॉर्गनस्टर्न आर, Körner ओ, Verreth जम्मू, Keesman जे (2018) क्रमिक यूएएएसबी में आरएएसबी-कीचड़ के पोषक खनिज और जैविक पदार्थ में कमी के प्रदर्शन एसबी रिएक्टरों। एक्वाक इंग्लैंड 83:10-19। आईएसएसएन: 0144-8609
Goddek एस, Keesman केजे (2018) मल्टी-लूप एक्वापोनिक्स सिस्टम को डिजाइन और आकार देने के लिए विलवणीकरण प्रौद्योगिकी की आवश्यकता। विलुप्त होने 428:76 -85। https://doi.org/10.1016/j.desal.2017. 11.024
Goddek एस, Körner ओ (2019) मल्टी-लूप एक्वापोनिक्स का एक पूरी तरह से एकीकृत सिमुलेशन मॉडल: विभिन्न वातावरणों में सिस्टम आकार देने के लिए एक केस स्टडी। एग्रिक सिस्ट
Goddek एस, डेलाइड बी, Mankasingh यू, Ragnarsdottir कश्मीर, Jijakli एच, थोरैरिन्सडोटीर आर (2015) टिकाऊ और वाणिज्यिक एक्वापोनिक्स की चुनौतियां। स्थिरता 7:4199-4224। https://doi.org/10.3390/su7044199
Goddek एस, Espinal सीए, डेलाइड बी, Jijakli एमएच, Schmautz जेड, Wuertz एस, Keesman केजे (2016) decoupled एक्वापोनिक सिस्टम की ओर नेविगेट: एक प्रणाली गतिशीलता डिजाइन दृष्टिकोण। जल (स्विट्जरलैंड) 8:303. https://doi.org/10.3390/W8070303
Graber ए, Junge आर (2009) एक्वापोनिक सिस्टम: सब्जी उत्पादन द्वारा मछली अपशिष्ट जल से पोषक तत्व रीसाइक्लिंग। विलवणीकरण 246:147-156
Halamachi मैं, साइमन वाई (2005) जलीय कृषि प्रणालियों के डिजाइन और प्रबंधन के लिए एक उपन्यास कंप्यूटर सिमुलेशन मॉडल। एक्वाक इंग्लैंड 32 (3-4): एस 443-एस 464। https://doi.org/10.1016/j। एक्वांग.2004.09.010
हसन जम्मू एट अल (2016) नंबर 2 और N2O के क्षणिक संचय denitrification जीन के स्टोकेस्टिक प्रतिलेखन द्वारा सेल विविधीकरण संभालने के द्वारा समझाया। पीएलओएस कंप्यूट बायोल 11 (1): e1004621
ई, Wurtsbaugh डब्ल्यू (1993) मछली के लिए गैस्ट्रिक निकासी दर का एक अनुभवजन्य मॉडल और piscivorous ब्राउन ट्राउट में पाचन का एक विश्लेषण। ट्रांस एम मछली एसओसी 122 (5): एस.717 —एस.730
हेन्ज़े एम, विली जी, ताकाशी एम, मार्क एल (2002) सक्रिय कीचड़ मॉडल ASM1, ASM2, ASM2D और ASM3। अपने वैज्ञानिक और तकनीकी रिपोर्ट श्रृंखला में IWA प्रकाशन, ब्रिटेन। आईएसबीएन: 1-900222-24-8
Heuvelink ई (1996) टमाटर विकास और उपज: मात्रात्मक विश्लेषण और संश्लेषण। बागवानी विभाग। Wageningen कृषि विश्वविद्यालय, वैगेनिंगन, नीदरलैंड, पी 326
जैब्लोंस्की जे, पापासेक एस, हेगमैन एम (2016) साइनोबैक्टेरिया में चयापचय विनियमन की विभिन्न रणनीतियों: ट्रांसक्रिप्शनल से जैव रासायनिक नियंत्रण तक। विज्ञान प्रतिनिधि 6:33024
Janka E, Körner O, Rosenqvist ई, ओटोसेन सीओ (2018) एक बहुपरत पत्ती मॉडल का उपयोग कर क्राइसेंथेमम (Dendranthema grandiflora) में प्रकाश और तापमान के जवाब में क्लोरोफिल प्रतिदीप्ति से पीएसआई-ऑपरेटिंग दक्षता का सिमुलेशन। फोटोसिंथेटिका 56:633 -640
केजे, क्लोस डब्ल्यू, बागांज डी, रॉशेनबाच टी (2016) आईएनएपीआरओ एक्वापोनिक सिस्टम के गतिशील मॉडलिंग। एक्वाक इंग्लैंड 75:29 -45। https://doi.org/10.1016/j.aquaeng.2016.10.004
केसमैन के. जे. (2011) सिस्टम पहचान: एक परिचय। स्प्रिंगर, लंडन
Knaus यू, पाम एचडब्ल्यू (2017) उत्तरी जर्मनी में ईबीबी और प्रवाह aquaponical सुसंस्कृत जड़ी बूटियों पर मछली जीव विज्ञान के प्रभाव (मेकलेनबर्ग पश्चिमी पोमेरानिया)। जलीय कृषि 466:51 -63। https://doi.org/ 10.1016/j.aquaculture.2016.09.025
कोर्नर ओ, हैनसेन जेबी (2011) ग्रीनहाउस फसल उत्पादन को अनुकूलित करने के लिए एक ऑनलाइन उपकरण। एक्टा हॉर्टिक 957:147-154
Körner हे, वान स्ट्रेटन जी (2008) गतिशील ग्रीनहाउस जलवायु नियंत्रण रणनीतियों के लिए निर्णय समर्थन। कंप्यूट इलेक्ट्रॉन एग्रिक 60:18-30
Körner हे, Aaslyng जेएम, Andreassen ए. यू., होल्स्ट एन (2007) गतिशील ग्रीनहाउस जलवायु नियंत्रण के लिए मॉडलिंग microclimate। हॉर्टसाइंस 42:272-279
Körner ओ, वार्नर डी, Tzilivakis जे, एवलेंस-क्लार्क बी, Heuvelink ई (2008) यूरोपीय ग्रीनहाउस में ऊर्जा खपत को अनुकूलित करने के लिए निर्णय समर्थन। एक्टा हॉर्टिक 801:803-810
कोर्नर ओ, गुट्ज़मैन ई, क्लेडल पीआर (2017) एक्वापोनिक सिस्टम में सहजीवी प्रभाव का अनुकरण करने वाला एक गतिशील मॉडल। एक्टा हॉर्टिक 1170:309-316
Licamele जेडी (2009) बायोमास उत्पादन और एक aquaponics प्रणाली में पोषक गतिशीलता। एरिजोना विश्वविद्यालय
Liebig हिमाचल प्रदेश, Alscher जी (1993) अनुकूलित के लिए विकास मॉडल का संयोजन/सब- और सलाद के temperaturecontrol। एक्टा हॉर्टिक 328:155-162
Lugert वी, थैलर जी, Tetens जम्मू, Schulz सी, Krieter जम्मू (2014) मछली विकास गणना पर एक समीक्षा: मछली के उत्पादन में कई कार्यों और उनके विशिष्ट आवेदन। रेव एक्वाक 8 (1) :30—42
Lupatsch मैं, Kissil जीडब्ल्यू (1998) पोषण दृष्टिकोण का उपयोग कर gilthead seabream (Sparus aurata) संस्कृति से जलीय कृषि कचरे की भविष्यवाणी। एक्वाट लिविंग Resour 11 (4) :265-268। https://doi.org/10। 1016/S0990-7440 (98) 80010-7
Lupatsch मैं, किसिल जीडब्ल्यू, स्लान डी (2003) तीन मछली प्रजातियों gilthead समुद्री ब्रीम (Sparus aurata), यूरोपीय समुद्र बास (Dicentrarchus labrax) और सफेद समूह (एपिनेफेलस aeneus) के बीच ऊर्जा और प्रोटीन दक्षता की तुलना: प्रोटीन और लिपिड बयान के लिए ऊर्जा व्यय। एक्वाकल्चर: 175-189
Macal मुख्यमंत्री, उत्तर एमजे (2005) एजेंट आधारित मॉडलिंग और सिमुलेशन पर ट्यूटोरियल। में: सिमुलेशन सम्मेलन, 2005 सर्दियों की कार्यवाही आईईईई
Madsen LO, Møller-Pedersen बी, Nygaard कश्मीर (1993) बीटा प्रोग्रामिंग भाषा में वस्तु उन्मुख प्रोग्रामिंग। एडिसन-वेस्ले। आईएसबीएन 0-201-62430-3
मार्सेलिस एलएफएम (1994) फलों की वृद्धि और सूखे पदार्थ ककड़ी में विभाजन। बागवानी विभाग। वैगनिंगेन कृषि विश्वविद्यालय, वैगेनिंगन, पी 173
मैकार्थी जम्मू, लेविन एमआई (1965) LISP 1.5 प्रोग्रामर के मैनुअल। एमआईटी प्रेस, कैम्ब्रिज, एमए
Orellana JUW (2014) कृत्रिम समुद्री जल के साथ एक समुद्री recirculating जलीय कृषि प्रणाली (आरएएस) में yellowtail किंगफिश (Seriola lalandi) की संस्कृति। एक्वाक इंग: 20—28
पगैंड पी, ब्लैंचेटन जेपी, कैसेलस सी (2000) एक समुद्री बास (डिसेंटरेकस लैब्राक्स) से नालियों में जारी भंग अकार्बनिक नाइट्रोजन की मात्रा की भविष्यवाणी करने के लिए एक मॉडल जल प्रणाली को पुन: परिचालित करता है। एक्वाक इंग्लैंड 22 (1-2): एस 137-एस 153
पावलोस्टाथिस एसजी, गिराल्डो-गोमेज़ ई (1991) एनारोबिक उपचार के काइनेटिक्स: एक महत्वपूर्ण समीक्षा। crit रेव एनवायरन नियंत्रण 21:411-490
Purter एच, Anten एनपी, मार्सेलिस LFM (2013) संयंत्र विकास मॉडल में शारीरिक तंत्र: हम एक supra-सेलुलर प्रणाली जीव विज्ञान दृष्टिकोण की जरूरत है। प्लांट सेल एनविरॉन 36:1673 -1690
रथ टी (1992) Einsatz wissensbasierter Systeme zur Modellierung und Darstellung वॉन gartenbautechnym फैचविसेन हूँ Beispiel des संकर Expertensystems HORTEX। हनोवर विश्वविद्यालय, जर्मनी
रथ टी (2011) सॉफ्टवेयर प्रणाली zur Planung वॉन Heizanlagen वॉन Gewächshäusern। Fachgebiet बायोसिस्टम- und Gartenbautechnik लीबनिज़ विश्वविद्यालय हनोवर, जर्मनी
रेयेस Lastiri डी, Slinkert टी, Cappon HJ, Baganz डी, Staaks जी, Keesman के. जे., (2016) कम से कम पानी के लिए एक aquaponic प्रणाली के मॉडल, ऊर्जा और नाइट्रोजन आवश्यकताओं। जल विज्ञान टेक्नोल। wst2016127। https://doi.org/10.2166/wst.2016.127
रिची एम, हेली डी, Oetker एम (2004) गैस्ट्रिक निकासी और Tilapia Oreochromis niloticus में भूख की वापसी पर आवृत्ति खिला का प्रभाव (एल।)। जलीय कृषि 234 (1-4): एस 657 - एस 673। https://doi.org/10.1016/j.aquaculture.2003.12.012
Rusten BE (2006) डिजाइन और Kaldnes चलती बिस्तर बायोफिल्म रिएक्टरों के संचालन। एक्वाक इंग्लैंड: 322—331
सांचेज़-रोमेरो ए, मिरांडा-बाजा ए, रिवास-वेगा एम (2016) एक एकीकृत चिंराट-मैक्रोएल्गे संस्कृति प्रणाली में नाइट्रोजन गतिशीलता को अनुकरण करने के लिए एक मॉडल का विकास शून्य जल विनिमय के साथ। जम्मू वर्ल्ड एक्वाकुल्ट सोक 47 (1) :129—138
सिन्हा एन. के., Kuszta बी (1983) मॉडलिंग और गतिशील प्रणालियों की पहचान। वॉन-नोस्ट्रैंड रेनहोल्ड, न्यूयॉर्क
Sookup जम्मू, Macháček पी (2014) सीरियलाइजेशन और लगातार वस्तुओं। स्प्रिंगर। https://doi.org/10। 1007/978-3-642-39323-5
Sterman J (2000) व्यापार गतिशीलता: सिस्टम सोच और एक जटिल दुनिया के लिए मॉडलिंग। मैकग्रॉ हिल, बोस्टन
Štys डी, Stys डी जूनियर, Pecenkova जम्मू, Stys किमी, Chkalova एम, Kouba पी, Pautsina ए, Durniev डी, Nahlık टी, Cısa पी (2015) 5ID दृश्य-लेबिरिंथ में मछली स्कूल व्यवहार का अवलोकन और स्कूल संरचना परिभाषा के लिए अर्थ और वाक्य रचनात्मक एन्ट्रॉपी का उपयोग। विश्व Acad विज्ञान इंग्लैंड Technol इंट
जे कंप्यूट इलेक्टर ऑटोम कंट्रोल इनफ एंग 9 (1): 281-285 वैन ओटेघम आरजेसी (2007) सौर ग्रीनहाउस के लिए इष्टतम नियंत्रण डिजाइन। वैगेनिंगन विश्वविद्यालय, वैगेनिंगन, पी 304
Vanthoor बी (2011) एक मॉडल आधारित ग्रीनहाउस डिजाइन विधि। वैगेनिंगन विश्वविद्यालय, वैगेनिंगन, पी 307
वालर यू, बुहमैन एके, अर्न्स्ट ए एट अल (2015) समुद्री मछली और हाइड्रोपोनिक हेलोफाइट उत्पादन के लिए एक शून्य विनिमय पुनर्चक्रण जलीय कृषि प्रणाली में एकीकृत बहु ट्रॉफिक जलीय कृषि। एक्वाक इंट 23:1473
वेदरली एलआर, हिल आरजी, मैकमिलन केजे (1993) एक गहन जलीय कृषि प्रणाली की प्रक्रिया मॉडलिंग। एक्वाक इंग: 215—230
Wik TEI, लिंडेन बीटी, रैमनर पीआई (2009) जलीय कृषि प्रणालियों को पुन: परिचालित करने के लिए एकीकृत गतिशील जलीय कृषि और अपशिष्ट जल उपचार मॉडलिंग। जलीय कृषि 287 (3/4): 361-370
सी., Polderman जेडब्ल्यू (1998) गणितीय प्रणाली सिद्धांत का परिचय: एक व्यवहार दृष्टिकोण। स्प्रिंगर। आईएसबीएन: 978-1-4757-2953-5
Wolfram एस (1991) गणित: कंप्यूटर द्वारा गणित करने के लिए एक प्रणाली। वोलफ्रैम रिसर्च, शैम्पेन
Yogev यू, बार्न्स ए, सकल ए (2016) ग्रिड, एक्वापोनिक्स बंद एक तीन छोरों की एक वैचारिक मॉडल के लिए पोषक तत्वों और ऊर्जा संतुलन विश्लेषण। पानी 8:589 https://doi.org/10.3390/W8120589
Zeigler बीपी, Praehofer एच, किम टीजी (2000) मॉडलिंग और सिमुलेशन के सिद्धांत, 2 edn। एल्सवियर, लंडन
** ओपन एक्सेस** यह अध्याय क्रिएटिव कॉमन्स एट्रिब्यूशन 4.0 इंटरनेशनल लाइसेंस की शर्तों के तहत लाइसेंस प्राप्त है, जो किसी भी माध्यम या प्रारूप में उपयोग, साझा करने, अनुकूलन, वितरण और प्रजनन की अनुमति देता है, जब तक आप मूल लेखक (ओं) और स्रोत को उचित क्रेडिट देते हैं, क्रिएटिव कॉमन्स लाइसेंस और संकेत मिलता है कि परिवर्तन किए गए थे या नहीं।
इस अध्याय में छवियों या अन्य तीसरे पक्ष की सामग्री अध्याय के क्रिएटिव कॉमन्स लाइसेंस में शामिल हैं, जब तक सामग्री के लिए एक क्रेडिट लाइन में अन्यथा संकेत नहीं दिया। यदि अध्याय के क्रिएटिव कॉमन्स लाइसेंस में सामग्री शामिल नहीं है और आपके इच्छित उपयोग को वैधानिक विनियमन द्वारा अनुमति नहीं है या अनुमत उपयोग से अधिक है, तो आपको सीधे कॉपीराइट धारक से अनुमति प्राप्त करने की आवश्यकता होगी।
Aquaponics Food Production Systems contributors.
मूल स्रोत संस्करण देखें · Creative Commons Attribution 4.0
इस पुस्तकालय संस्करण को मूल स्रोत से पुनः स्वरूपित और समेकित किया गया है।
11.1 परिचय
Original publication · पहली बार FarmHub Learn पर प्रकाशित · Aquaponics Food Production Systems
सामान्य तौर पर, गणितीय मॉडल अध्ययन के तहत प्रणाली के आधार पर बहुत अलग रूप ले सकते हैं, जो सामाजिक, आर्थिक और पर्यावरण से यांत्रिक और विद्युत प्रणालियों तक हो सकता है। आमतौर पर, सामाजिक, आर्थिक या पर्यावरण प्रणालियों के आंतरिक तंत्र बहुत अच्छी तरह से ज्ञात या समझ में नहीं आते हैं और अक्सर केवल छोटे डेटा सेट उपलब्ध होते हैं, जबकि यांत्रिक और विद्युत प्रणालियों का पूर्व ज्ञान उच्च स्तर पर होता है, और प्रयोग आसानी से किए जा सकते हैं। इसके अलावा, मॉडल फॉर्म भी मॉडलिंग प्रक्रिया के अंतिम उद्देश्य पर निर्भर करता है। उदाहरण के लिए, प्रक्रिया डिजाइन या सिमुलेशन के लिए एक मॉडल में विभिन्न दीर्घकालिक परिदृश्यों का अध्ययन करने के लिए उपयोग किए जाने वाले मॉडल की तुलना में अधिक जानकारी होनी चाहिए।
विशेष रूप से, अनुप्रयोगों की एक विस्तृत श्रृंखला (जैसे केसमैन 2011) के लिए, मॉडल विकसित किए जाते हैं:
-
विभिन्न घटनाओं में अंतर्दृष्टि प्राप्त या विस्तार करें, उदाहरण के लिए, शारीरिक या आर्थिक संबंधों को पुनर्प्राप्त करना।
-
सिमुलेशन टूल का उपयोग करके प्रक्रिया व्यवहार का विश्लेषण करें, उदाहरण के लिए, ऑपरेटरों या मौसम पूर्वानुमान की प्रक्रिया प्रशिक्षण।
-
राज्य चर का अनुमान लगाएं जिन्हें उपलब्ध माप के आधार पर वास्तविक समय में आसानी से मापा नहीं जा सकता है, उदाहरण के लिए, ऑनलाइन प्रक्रिया जानकारी।
-
उदाहरण के लिए, आंतरिक मॉडल नियंत्रण या मॉडल-आधारित पूर्वानुमानित नियंत्रण अवधारणा में या प्रक्रियाओं का प्रबंधन करने के लिए नियंत्रण।
किसी भी प्रणाली के मॉडलिंग में एक महत्वपूर्ण कदम एक गणितीय मॉडल है जो पर्याप्त रूप से वास्तविक स्थिति या राज्य का वर्णन करता है खोजने के लिए है। सबसे पहले, सिस्टम सीमाएं और सिस्टम चर को निर्दिष्ट किया जाना चाहिए। फिर इन चरों के बीच संबंधों को पूर्व ज्ञान के आधार पर निर्दिष्ट किया जाना चाहिए, और मॉडल में अनिश्चितताओं के बारे में धारणाएं की जानी चाहिए। इस जानकारी का संयोजन मॉडल संरचना को परिभाषित करता है। फिर भी मॉडल में कुछ अज्ञात या अपूर्ण रूप से ज्ञात गुणांक, मॉडल पैरामीटर हो सकते हैं, जो समय-भिन्न व्यवहार के मामले में सिस्टम चर के अतिरिक्त सेट को परिभाषित करते हैं। गणितीय मॉडलिंग के लिए एक सामान्य परिचय के लिए हम उदाहरण के लिए, सिन्हा और कुज़्टा (1983), विलेम्स और पॉल्डरमैन (1998) और ज़ेग्लर एट अल (2000) का उल्लेख करते हैं।
इस अध्याय में, एक एक्वापोनिक (भोजन) उत्पादन (एपी) प्रणाली का मॉडलिंग वर्णित किया जाएगा। चित्रा 11.1 एपी सिस्टम का एक विशिष्ट उदाहरण दिखाता है, यानी। तथाकथित decoupled तीन-पाश एक्वापोनिक प्रणाली। बुनियादी सिद्धांतों मॉडलिंग के परिणामस्वरूप, संरक्षण कानूनों और संवैधानिक संबंधों का उपयोग करते हुए, सभी प्रकार के एपी सिस्टम के गणितीय मॉडल आमतौर पर सामान्य या आंशिक अंतर समीकरणों के सेट के रूप में दर्शाए जाते हैं। ये गणितीय मॉडल आमतौर पर डिजाइन, अनुमान और नियंत्रण के लिए उपयोग किए जाते हैं। इन विशिष्ट मॉडलिंग उद्देश्यों में से प्रत्येक में, हम विश्लेषण और संश्लेषण के बीच अंतर करते हैं।
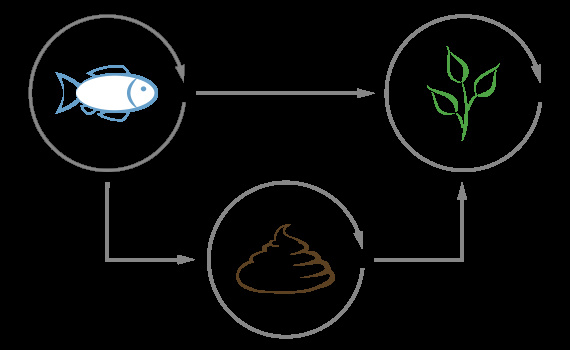
अंजीर 11.1 डीकॉप्ल्ड, आरएएस, हाइड्रोपोनिक और रीमिनेरलाइजेशन सबसिस्टम के साथ तीन-लूप एक्वापोनिक सिस्टम। (गॉडडेक, 2017)
अध्याय की रूपरेखा इस प्रकार है। में संप्रदाय 11.1 गणितीय प्रणालियों मॉडलिंग पर कुछ पृष्ठभूमि प्रस्तुत किया जाता है। अनुभाग 11.2, 11.3, 11.4 और 11.5 एक पुनर्संचारी जलीय कृषि प्रणाली (आरएएस), एनारोबिक पाचन का मॉडलिंग, हाइड्रोपोनिक (एचपी) ग्रीनहाउस और एक मल्टी-लूप एपी सिस्टम, क्रमशः। संप्रदाय 11.6 मॉडलिंग उपकरण कुछ उदाहरणों के साथ पेश किए जाते हैं और सचित्र होते हैं। अध्याय एक चर्चा और निष्कर्ष अनुभाग के साथ समाप्त होता है।
-
11.2 पृष्ठभूमि
Original publication · पहली बार FarmHub Learn पर प्रकाशित · Aquaponics Food Production Systems
एक प्रणाली की कई परिभाषाएं उपलब्ध हैं, ढीले विवरण से लेकर सख्त गणितीय योगों तक। निम्नानुसार, एक प्रणाली को एक ऐसी वस्तु माना जाता है जिसमें विभिन्न चर सभी प्रकार के समय और अंतरिक्ष तराजू पर बातचीत करते हैं और जो अवलोकन संकेतों का उत्पादन करते हैं। इन प्रकार के सिस्टम को ओपन सिस्टम भी कहा जाता है। वेक्टर-मूल्यवान इनपुट और आउटपुट संकेतों के साथ एक सामान्य खुली प्रणाली (एस) का एक ग्राफिकल प्रतिनिधित्व चित्र 11.2 में दर्शाया गया है। इस प्रकार, एकाधिक इनपुट या आउटपुट एक तीर में संयुक्त होते हैं। इसलिए, सिस्टम चर स्केलर या वैक्टर हो सकते हैं। इसके अलावा, वे समय के निरंतर या असतत कार्य हो सकते हैं। यह तनाव देना महत्वपूर्ण है कि अंजीर में तीर 11.2 सिग्नल प्रवाह का प्रतिनिधित्व करते हैं और इस प्रकार आवश्यक रूप से भौतिक प्रवाह नहीं होते हैं।
समानांतर, फीडबैक और फीडफॉरवर्ड पथ के साथ, एपी सिस्टम में सिस्टम को नेटवर्क में कनेक्ट करना भी संभव है। चित्रा 11.3 ऐसे नेटवर्क का एक उदाहरण प्रस्तुत करता है।
नियंत्रक/प्रबंधन विश्लेषण और संश्लेषण के लिए, सिस्टम (एस) को नियंत्रक या प्रबंधन रणनीति (सी) से कनेक्ट करना अक्सर सुविधाजनक होता है, जैसा कि चित्र 11.4 में है। अक्सर नियंत्रक या प्रबंधन रणनीति में इनपुट नियंत्रित प्रणाली का बाहरी स्टीयरिंग सिग्नल होता है, और सिस्टम का आउटपुट मनाया गया सिस्टम का व्यवहार होता है।
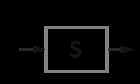
चित्र 11.2 सामान्य खुली प्रणाली का प्रतिनिधित्व
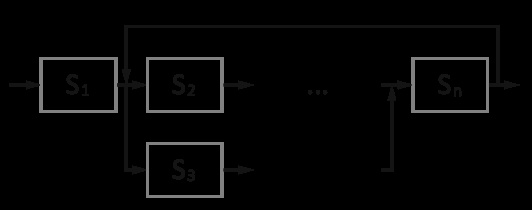
चित्र 11.3 ओपन सिस्टम नेटवर्क प्रतिनिधित्व
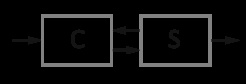
चित्र 11.4 नियंत्रित प्रणाली
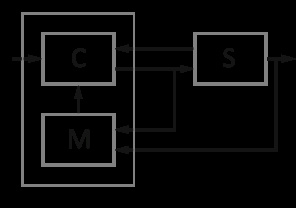
चित्र 11.5 मॉडल आधारित नियंत्रित प्रणाली
अंत में, नियंत्रक संरचना या प्रबंधन रणनीति में गणितीय मॉडल (M) को शामिल करने पर जोर देने के लिए, निम्नलिखित मॉडल-आधारित नियंत्रित सिस्टम प्रतिनिधित्व (चित्र 11.5) पेश किया गया है।
अभी के लिए, ब्लॉक आरेख प्रतिनिधित्व प्रस्तुत करने के लिए पर्याप्त है। बाद के वर्गों में, एपी सिस्टम का मॉडलिंग अधिक विस्तार से काम किया जाएगा।
सिस्टम सिद्धांत में गणितीय मॉडल (M) की मूल संरचना को चित्र के रूप में चित्र 11.6 के रूप में दर्शाया गया है। अंजीर में 11.6, एक्स प्रणाली की तथाकथित स्थिति है, यू नियंत्रण इनपुट, वाई आउटपुट, डब्ल्यू अशांति इनपुट और वी आउटपुट शोर। आम तौर पर, इनमें से प्रत्येक चर वेक्टर-मूल्यवान है।
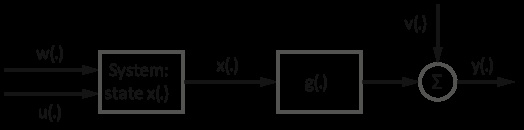
अंजीर 11.6 गणितीय मॉडल की मूल संरचना (एम)
निरंतर समय में, समीकरणों का निम्नलिखित सेट पैरामीटर वेक्टर पी के साथ एक सामान्य गतिशील मॉडल (एम) का वर्णन करता है, जिसे राज्य-अंतरिक्ष रूप कहा जाता है:
$\ frac {dx (t)} {dt} = f (t, x (t), u (t), w (t); p),\ x (0) = x_0 $ (11.1)
$ वाई (टी) = जी (टी, एक्स (टी), यू (टी); पी) +वी (टी),\\ टी\ में\ Re^+$ (11.1)
जहां पहला समीकरण राज्य चर (x) के संदर्भ में सिस्टम की गैर-रेखीय और समय-भिन्न गतिशीलता का वर्णन करता है और दूसरा एक u, x और y के बीच बीजगणितीय संबंध व्यक्त करता है। यह राज्य-अंतरिक्ष मॉडल प्रतिनिधित्व डिजाइन, नियंत्रण और अनुमान के लिए कई सॉफ्टवेयर कार्यान्वयन के लिए एक प्रारंभिक बिंदु रहा है। इस प्रकार, हालांकि, केवल निर्धारक मॉडल, इस प्रकार स्टोकेस्टिक वैक्टर v और w के बिना, माना जाता है। आइए हम इस सिद्धांत को मछली टैंक सिस्टम पर चित्रित करें।
** उदाहरण: मछली टैंक सिस्टम**
निम्नलिखित मछली टैंक पर विचार करें, जो चित्र 11.7 में प्रस्तुत सामान्य प्रणाली का एक विशिष्ट उदाहरण है।
आइए आंतरिक सिस्टम तंत्र के हमारे पूर्व ज्ञान को निर्दिष्ट करने के साथ शुरू करें। भंडारण टैंक (V) की मात्रा के संदर्भ में निम्नलिखित द्रव्यमान संतुलन को परिभाषित किया जा सकता है, जिसे सिस्टम की स्थिति भी कहा जाता है, प्रवाह _u (टी) _ और आउटफ्लो _y (टी) _:
$\ frac {dV (t)} {dt} =u (t) -y (t) $ (11.2)
मान लीजिए कि एक स्तर नियंत्रक (एलसी) है जो टैंक में मात्रा के लिए आनुपातिक बहिर्वाह रखता है। यह निम्नलिखित आनुपातिक नियंत्रण कानून को लागू करने के द्वारा लागू किया जा सकता है,
$ वाई (टी) = केवी (टी) $ (11.3)
K के साथ एक वास्तविक, सकारात्मक निरंतर। इसलिए, ईक को प्रतिस्थापित करने के बाद (11.3) में (11.2), हम निम्नलिखित अंतर समीकरण प्राप्त करते हैं
$\ frac {डीवी (टी)} {डीटी} +केवी (टी) = एन (टी) $ (11.4)
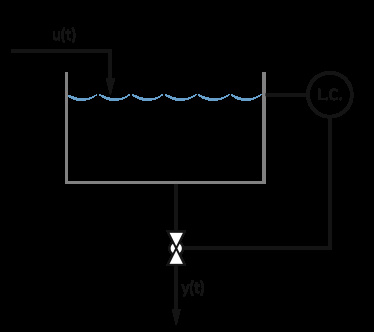
** अंजीर 11.7** स्तर नियंत्रक (एलसी) का उपयोग कर मात्रा नियंत्रित प्रवाह के साथ मछली टैंक
निरंतर गुणांक के साथ इस विशिष्ट रैखिक अंतर समीकरण के लिए, एक विश्लेषणात्मक समाधान मौजूद है और
$ y (t) =y (0) e^ {-kt} +\ int ^ t_0ke^ {-K (t-s)} u (s) ds $ (11.5)
धारणा के तहत कि यू (टी) = 0 टी\ 0 के लिए। इस उदाहरण से यह स्पष्ट है कि पहले सिद्धांतों को लागू करना — इस मामले में जन संरक्षण - सीधे एक साधारण अंतर समीकरण की ओर जाता है। राज्य-अंतरिक्ष प्रारूप में, मॉडल को
$\ frac {dx (t)} {dt} =-Kx (t) +u (t) $ (11.6)
$\ y (टी) = केएक्स (टी) $ (11.6)
$ x $ वॉल्यूम के साथ, $ यू $ प्रवाह इनपुट और $ के $ नियंत्रक लाभ। इस प्रकार, सामान्य राज्य-अंतरिक्ष ईक के संदर्भ में (11.1), $ एफ (टी, एक्स (टी), यू (टी); पी)\ equiv -Kx (टी) + यू (टी) $ और $ जी (टी, एक्स (टी), यू (टी); पी)\ equiv केएक्स (टी) $।
मात्रा V<sub1/sub और VSUB2/sub के साथ श्रृंखला में दो मात्रा नियंत्रित मछली टैंकों के लिए, और नियंत्रक क्रमशः KSUB1/उप और KSUB2/sub प्राप्त करते हैं, दो बड़े पैमाने पर शेष राशि तैयार की जा सकती है, यानी।
$\ frac {dv_1 (t)} {dt} =-K_1V_1 (t) +u (t) $ (11.7)
$\ frac {dv_2 (t)} {dt} = K_1V_1 (t) -K_2V_2 (t) $ (11.7)
वेक्टर-मैट्रिक्स रूप में, और भौतिक बहिर्वाह वाई (टी) के लिए, हम लिख सकते हैं:
$\ frac {d} {dt}\ bmatrix} V_1 (t)\ V_2 (t)\ end {bmatrix} =\ प्रारंभ {bmatrix} -K_1 और 0\ K_1 और -K_2\ अंत {bmatrix}\ प्रारंभ {bmatrix} V_1 (t)\\\ bmatrix} 1\ 0\ अंत {bmatrix} u (टी) $ (11.8)
$ y (t) = K_2V_2 (टी) $ (11.8)
और इस प्रकार, $ x_1 = v_1, x_2 = v_2:f (टी, एक्स (टी), यू (टी); पी)\ equiv\ प्रारंभ {bmatrix} -k_1x_1 (टी) +यू (टी)\ k_1x_1 (टी) -k_2x_2 (टी)\ एंड {बीमैट्रिक्स} $ $ और $ (टी), यू (टी); पी)\ equiv K_2x_2 (टी) $।
अगले खंडों में, एपी सिस्टम (चित्र 11.1) के प्रत्येक उपप्रणाली को अधिक विस्तार से वर्णित किया जाएगा।
11.3 आरएएस मॉडलिंग
Original publication · पहली बार FarmHub Learn पर प्रकाशित · Aquaponics Food Production Systems
ग्लोबल फिश एक्वाकल्चर 2014 में 50 मिलियन टन तक पहुंच गया (एफएओ 2016)। बढ़ती मानव आबादी को देखते हुए, मछली प्रोटीन की बढ़ती मांग है। जलीय कृषि के सतत विकास के लिए उपन्यास (जैव) प्रौद्योगिकियों की आवश्यकता होती है जैसे कि एक्वाकल्चर सिस्टम (आरएएस) को पुन: परिचालित करना। आरएएस एक कम पानी की खपत है (Orellana 2014) और निकालने वाले उत्पादों की एक रीसाइक्लिंग के लिए अनुमति देते हैं (वालर एट अल. 2015)। आरएएस मछली के लिए उपयुक्त रहने की स्थिति प्रदान करता है, एक बहुस्तरीय जल उपचार के परिणामस्वरूप, जैसे कण पृथक्करण, नाइट्रिफिकेशन (बायोफिल्टरेशन), गैस एक्सचेंज और तापमान नियंत्रण। विघटित और कण निकालने वाले उत्पादों को एकीकृत एक्वाएग्रीकल्चर (आईएएसी) प्रणालियों में संयंत्र (वालर एट अल। 2015) या शैवाल उत्पादन जैसे माध्यमिक उपचार में स्थानांतरित किया जा सकता है। आईएएसी सिस्टम पारंपरिक जलीय कृषि प्रणालियों के लिए टिकाऊ विकल्प हैं और विशेष रूप से आरएएस के लिए एक आशाजनक विस्तार हैं। आरएएस में प्रक्रिया के पानी को प्रसारित करना आवश्यक होगा जिसका आरएएस और शैलियो/संयंत्र प्रणाली दोनों में प्रक्रिया प्रौद्योगिकी के लिए विशेष प्रभाव पड़ता है। आरएएस और शैली/संयंत्र प्रणाली को संयोजित करने के लिए, मछली और जल उपचार के बीच बातचीत की गहरी समझ शर्त है और गतिशील मॉडलिंग से प्राप्त की जा सकती है। मछली में चयापचय एक दैनिक पैटर्न जो अच्छी तरह से गैस्ट्रिक निकासी दर का प्रतिनिधित्व करती है इस प्रकार है (रिची एट अल. 2004)। कण जुदाई, बायोफिल्टरेशन और गैस एक्सचेंज एक ही पैटर्न के अधीन हैं। डिजाइन प्रयोजनों के लिए एक आरएएस उपचार प्रणाली के बुनियादी घटकों के लक्षण वर्णन सिमुलेशन मॉडल के माध्यम से जांच की जानी चाहिए। ये सिमुलेशन मॉडल अत्यधिक जटिल हैं। आरएएस के लिए उपलब्ध संख्यात्मक मॉडल जटिलता का केवल एक छोटा सा हिस्सा कैप्चर करते हैं और संबंधित तंत्र वाले घटकों का केवल एक हिस्सा मानते हैं। इसलिए, इस अध्याय में, गतिशील आरएएस मॉडल का केवल एक छोटा सा हिस्सा प्रस्तुत किया जाएगा, यानी नाइट्रिफिशन-आधारित बायोफिल्टरेशन। नाइट्रेट में जहरीले अमोनिया का रूपांतरण आरएएस में जल उपचार प्रक्रिया में एक केंद्रीय प्रक्रिया है। निम्नलिखित में, मछली के अमोनिया विसर्जन के द्रव्यमान संतुलन और नाइट्रेट में अमोनिया के रूपांतरण के गतिशील मॉडलिंग के साथ-साथ पोषक तत्व को एक एक्वापोनिक प्रणाली में स्थानांतरित किया जाएगा। इसके साथ ही न केवल आरएएस इंजीनियर करना संभव है बल्कि वैध मानकों के आधार पर आईएएसी प्रणाली में मछली उत्पादन को एकीकृत करना भी संभव है।
11.3.1 आरएएस में नाइट्रिफिशन-आधारित बायोफिल्टरेशन का गतिशील मॉडल
मॉडल यूरोपीय समुद्र तट, Dicentrarchus लैब्राक्स के लिए एक मछली मॉडल में विभाजित किया गया है, एक मॉडल अमोनिया के समय पर निर्भर उत्सर्जन, और एक नाइट्रिफिकेशन मॉडल (चित्र 11.8) का वर्णन करता है। मछली उत्सर्जन पैटर्न को इनपुट वेक्टर यू (ईक 11.15) के माध्यम से मॉडल में पेश किया जाता है, जो विक एट अल द्वारा उपयोग किए जाने वाले दृष्टिकोण के समान होता है। मछली मॉडल की जटिलता को कार्यान्वयन की अपनी विधि की व्याख्या करने में सक्षम होने के लिए कम रखा जाता है। फिर भी, मॉडलिंग मछली में एक संक्षिप्त परिचय संप्रदाय में प्रस्तुत किया गया है 11.3.2। रास (बाडियोला एट अल। 2012) में पोषक तत्व प्रवाह का वर्णन करने के लिए महत्वपूर्ण चार बुनियादी पहलुओं हैं:
1। प्रवाह क्यू, जो आरएएस के माध्यम से प्रति यूनिट समय की कुल प्रक्रिया जल प्रवाह है, अमोनिया और नाइट्रेट सहित सभी भंग और कण पदार्थों के द्रव्यमान हस्तांतरण को निर्धारित करता है। 2। आरएएस प्रक्रिया पानी में मछली इनपुट अमोनिया का उत्सर्जन और मैट्रिक्स बी और वेक्टर यू (ईक 11.15) के उत्पाद द्वारा चित्रित किया गया है। 3। नाइट्रीफिकेशन में होने वाली नाइट्रेट में अमोनिया रूपांतरण, नाइट्रिफिकेशन वेक्टर एन (ईक 11.15) में चित्रित किया गया है। 4। आरएएस से जुड़े एचपी प्रणाली में पोषक तत्व हस्तांतरण को वेक्टरू (ईक 11.15) में दर्शाया गया है। आरएएस प्रक्रिया श्रृंखला के अन्य महत्वपूर्ण पहलुओं जैसे ठोस हटाने, भंग ऑक्सीजन एकाग्रता और कार्बन डाइऑक्साइड एकाग्रता यहां नहीं माना जाता है। इन मॉडलिंग के लिए संकेत संप्रदायों में पाए जा सकते हैं। 3.1.1 और 3.2.2 इस पुस्तक का।
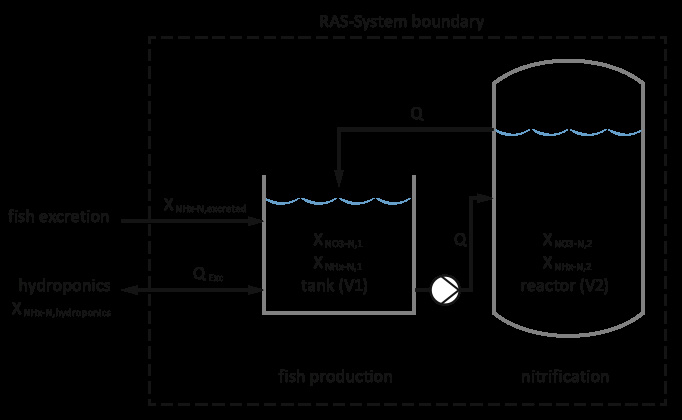
अंजीर 11.8 मछली टैंक, पंप, नाइट्रीफिकेशन रिएक्टर और हाइड्रोपोनिक सिस्टम में जल हस्तांतरण के साथ आरएएस सेटअप
11.3.2 मछली
वैज्ञानिक साहित्य में विभिन्न प्रकार के मॉडल विभिन्न जलीय प्रजातियों के विकास और फ़ीड सेवन की भविष्यवाणी करते हैं। मॉडल प्रति दिन वजन बढ़ाने के रूप में वृद्धि का वर्णन करते हैं, प्रतिशत वृद्धि वृद्धि वृद्धि या घातीय विकास मॉडल के आधार पर विशिष्ट वृद्धि दर के रूप में। मॉडल अक्सर विशिष्ट जीवन चरणों के लिए मान्य होते हैं। फ़ीड खपत, बायोमास और लिंग मॉडल आउटपुट को प्रभावित कर रहे हैं और साथ ही तापमान, ऑक्सीजन स्तर और पोषक तत्व एकाग्रता (लुगेर्ट एट अल। 2014) जैसे पर्यावरणीय परिस्थितियों को प्रभावित कर रहे हैं। विशिष्ट अनुप्रयोग के लिए उपयोग किए जाने वाले सही मॉडल की पहचान करने के लिए सावधानीपूर्वक शोध की आवश्यकता है। वाणिज्यिक आरएएस जिसमें विभिन्न जीवन चरणों में मछली के कई सहकर्मी होते हैं, मॉडल (चित्र 8.6) (हलामाची और साइमन 2005) में कोहॉर्ट्स को शामिल करने के लिए मॉडलिंग की आवश्यकता होती है। यूरोपीय समुद्र तट (Dicentrarchus labrax) के लिए निकालने वाला जन प्रवाह Lupatsch और Kissil (1998) द्वारा प्रकाशित एल्गोरिदम के साथ अनुमान लगाया जा सकता है।
यहां प्रक्रिया में शुद्ध नाइट्रोजन द्रव्यमान प्रवाह का प्रवाह फ़ीड संरचना (प्रोटीन सामग्री), दी गई फ़ीड की मात्रा और मछली के विकास (वजन वृद्धि) के माध्यम से शरीर के ऊतकों में बनाए रखा गया नाइट्रोजन से अनुमान लगाया गया है। मल नाइट्रोजन नुकसान मॉडल में शामिल नहीं हैं, लेकिन उत्सर्जन दर क्रमशः 0.25 और 0.75 नाइट्रोजन उत्सर्जन मल हानि और अमोनिया उत्सर्जन के हिस्से को संभालने में सुधार किया जाता है। मछली के भोजन के माध्यम से नाइट्रोजन इनपुट प्रोटीन सामग्री और प्रोटीन की औसत सापेक्ष नाइट्रोजन सामग्री से अनुमानित है जिसे 0.16 माना जाता है। सीबास ऊतक की प्रोटीन सामग्री लगभग 0.17 ग्राम प्रोटीन gsup-1/sup seabass (Lupatsch एट अल 2003) पर रिपोर्ट की जाती है। एक निश्चित राशि का उपभोग करके शरीर के वजन को प्राप्त करने वाली मछली के लिए, नाइट्रोजन विसर्जन (एक्सएसयूबीएन, निकालने/उप, जी) की गणना ईक से की जा सकती है। (11.9)। यह माना जाता है कि फ़ीड (एक्ससबफीड/सब) में 0.5 ग्राम प्रोटीन जीएसयूपी -1/एसयूपी मछली होती है। यह आगे माना जाता है कि फ़ीड रूपांतरण दर 1 के बराबर होती है, यानी। फ़ीड खपत के 1 ग्राम के परिणामस्वरूप शरीर के वजन में वृद्धि (चित्र 11.9) का 1 ग्राम होता है:
$ X_ {N, उत्सर्जित} = X_ {फ़ीड} * 0.16 * 0.75 * (0.5 - 0.17) $ (11.9)
मछली के गिल के माध्यम से उत्सर्जित विघटित अमोनिया गैस्ट्रिक निकासी दर (जीईआर) के समान दैनिक पैटर्न का पालन करता है। जीईआर को क्रमशः वह और वुर्ट्सबॉग (1993) और रिची एट अल (2004) द्वारा ठंडे पानी और गर्म पानी की मछली के लिए वर्णित किया गया है। निकालने वाला पैटर्न एक साइन फ़ंक्शन के साथ अच्छी तरह से अनुकरण किया जा सकता है। अमोनिया विसर्जन की गणना ईक से की जा सकती है (11.10):
$ X_ {NH_x-n, उत्सर्जित} = X_ {N, उत्सर्जित} [g] * (पाप (\ frac {2\ pi} {1440}) +1) $ (11.10)
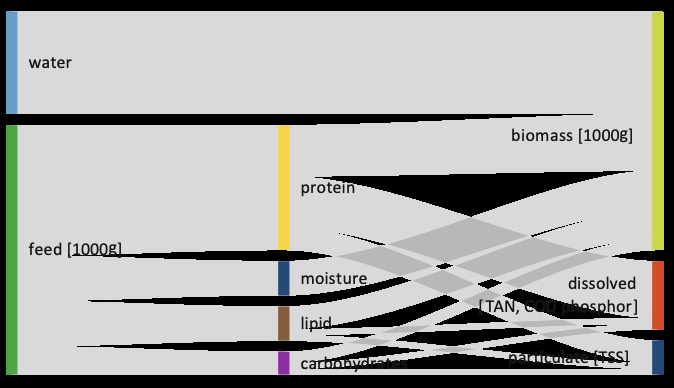
चित्र 11.9 फीड सामग्री और निकालने वाले उत्पादों के द्रव्यमान प्रवाह (सांकी चार्ट) का प्रतिनिधित्व 1000 ग्राम फीड 1 का एफसीआर मानते हुए मछली के लिए
11.3.3 रास
जटिलता के विभिन्न स्तरों वाले आरएएस का वर्णन करने वाले विभिन्न प्रकार के मॉडल साहित्य में पाए जा सकते हैं। बहुत जटिल मॉडल विशिष्ट पहलुओं के लिए उपलब्ध हैं, जैसे घुलनशील गैसों और क्षारीयता (कोल्ट 2013) की बातचीत या माइक्रोबियल समुदाय का विवरण (हेन्ज़ एट अल। 2002)। आरएएस के बड़े पैमाने पर संतुलन के लिए अधिक व्यावहारिक मॉडल सांचेज़-रोमेरो एट अल द्वारा प्रकाशित किए गए हैं। (2016), पगैंड एट अल। (2000), विक एट अल। (2009) और वेदरली एट अल। सभी मॉडल प्रक्रिया श्रृंखला में समय और स्थान की निर्भरता में निकालने वाला द्रव्यमान प्रवाह और/या पोषक तत्व प्रवाह पर जानकारी प्रदान करते हैं। ऐसे मॉडल आरएएस और एचपी के युग्मन के सिमुलेशन के लिए आधार प्रदान करते हैं। आरएएस मॉडलिंग में सबसे महत्वपूर्ण भंग मामला कुल अमोनिया नाइट्रोजन (टैन) है। टैन के अलावा रासायनिक (सीओडी) और जैविक (बीओडी) ऑक्सीजन की मांग, कुल निलंबित ठोस (टीएसएस) और भंग ऑक्सीजन एकाग्रता पर विचार किया जाना चाहिए। हालांकि, वैज्ञानिक साहित्य में विभिन्न नोटेशन कभी-कभी पढ़ने, परिवर्तित करने और मॉडलों में जानकारी को लागू करने में कठिनाई होती है। निम्नलिखित में, कोरोमिनस एट अल द्वारा अनुशंसित नोटेशन (2010) का उपयोग किया जाएगा। टैन XSubnhx-N/उप के रूप में फिर से लिखा जाएगा और नाइट्रेट नाइट्रोजन XSubno3-N/उप के रूप में व्यक्त किया जाएगा।
11.3.4 मॉडल उदाहरण
निम्नलिखित में वर्णित मॉडल केवल चित्र 11.8 में प्रस्तुत आरएएस के लिए मान्य है। आरएएस के लिए अन्य संभावित प्रक्रिया श्रृंखलाओं को इस अध्याय के संप्रदाय 11.3 में चर्चा की गई है। भौतिक प्रणालियों के गणितीय चित्रण के लिए, निम्नलिखित मान्यताओं को बनाया गया था:
(क) पानी की घनत्व स्थिर माना जाता है।
(b) टैंक और रिएक्टर को अच्छी तरह मिश्रित माना जाता है।
(c) टैंक और रिएक्टर वॉल्यूम स्थिर माना जाता है।
(d) प्रक्रिया जल प्रवाह हमेशा शून्य से अधिक होता है।
एक अच्छी तरह से मिश्रित टैंक और रिएक्टर की धारणा ईक में ड्रेयर और हावर्ड (2014) द्वारा वर्णित निरंतर हड़कंप मच गया टैंक रिएक्टर (सीएसटीआर) के लिए बड़े पैमाने पर संतुलन समीकरण की ओर ले जाती है। (11.11)। यह उल्लेख किया जाना चाहिए कि आम तौर पर उच्च प्रक्रिया जल प्रवाह दर के कारण आरएएस गणनाओं में फैलाने वाली प्रक्रियाओं को आमतौर पर उपेक्षित किया जा सकता है। बहु-टैंक आरएएस के लिए, निम्नलिखित हैं:
संचय = प्रवाह - बहिर्वाह + पीढ़ी - कमी
$ v_i {\ dot x} i = Q {में} x_ {i, में} -Q_ {बाहर} x_ {i, out} +x_ {i, जनरल} -x_ {i, लाल} $ (11.1)
$ j =\ begin {मामलों} n, और मैं = 1\ i-1, और मैं\ ne1 \ अंत {मामलों} $ (11.1)
उपरोक्त दिए गए समीकरण में $ n $ सिस्टम में टैंकों की संख्या का प्रतिनिधित्व करता है, $ {\ dot x} i $ $ V {i.} $ द्वारा दिए गए वॉल्यूम में दिए गए सब्सट्रेट x की एकाग्रता में परिवर्तन होता है। टैंक या रिएक्टर में प्रक्रिया जल प्रवाह का प्रतिनिधित्व $ Q {in} $ द्वारा किया जाता है। $ V_i $ घटक की मात्रा है जहां प्रक्रिया जल प्रवाह $ Q_ {in} $ में प्रवेश कर रहा है। प्रक्रिया जल प्रवाह $ Q_ {in} $ वॉल्यूम $ V_J $ वाले घटक से आया था।
Xsubnhx-N/उप में XSubno3-N/उप का रूपांतरण जैव फिल्टर नाइट्रीफाइंग में सतह क्षेत्र ए [msup2/sup] नाइट्रिफिकेशन रिएक्टर (रस्टन 2006) में जैव-वाहक पर उपलब्ध होता है। नाइट्रिफिकेशन में उपलब्ध बायोएक्टिव सतह की मात्रा विशिष्ट सक्रिय सतह जैव-वाहक ASUBS/उप [msup2/sup msup-3/sup] के साथ रिएक्टर की मात्रा गुणा करके गणना की जाती है। कुल बायोएक्टिव सतह की गणना (ईक 11.12) रिएक्टर के सापेक्ष भरने वाले एफसबबीसी/उप से की जाती है जो आमतौर पर 0.6 होती है (विवरण के लिए, रस्टन 2006 देखें)।
ए = VSubnitrification/उप asubs/उप fsubbc/उप (11.2)
कुल दैनिक टैन माइक्रोबियल रूपांतरण μsubmax/उप जी dsup-1/sup विशिष्ट टैन रूपांतरण (nitrification) दर, NHXsubconversion-दर/उप [जी msup-2/sup dsup-1/sup], जैव वाहक के कुल सक्रिय सतह क्षेत्र के साथ, एक [msup2/sup]। विभिन्न प्रकार के नाइट्रीफाइंग बायोफिल्टर में टीएएन रूपांतरण के लिए मूल्य साहित्य में पाए जा सकते हैं। बिस्तर बायोफिल्म रिएक्टरों (एमबीबीआर) को स्थानांतरित करने के लिए, रस्टन (2006) द्वारा मूल्यों की सूचना दी जाती है। यह दर कुछ प्रक्रिया स्थितियों के लिए मान्य है, और यह माना जाता है कि बैक्टीरिया बायोफिल्म पूरी तरह से पूरी तरह से विकसित है।
$μ_ {मिमी} = ए ^* एनएचएक्स_ {रूपांतरण-दर} $ (11.13)
एनएचएसयूबीएक्स/सब के कुल द्रव्यमान को नोसब/उप-एन में परिवर्तित किया जाता है, बाद में एक मोनोड काइनेटिक (ईक 11.14) के साथ गणना की जा सकती है। इसके लिए एनएचसबक्स-एन/उप एकाग्रता, एक्ससबएनएचएक्स-एन, 2/सब [जी 1sup-1/sup], नाइट्रिफिकेशन रिएक्टर (एमबीबीआर) वीएसयूबी 2/सब की मात्रा में आवश्यक है।
$\ frac {d} {dt} X_ {nh_x-n,2} =-\ mu_ {अधिकतम} * (\ frac {X_ {NH_x-n,2}}} {k_s+x_ {NH_ {x-n,2}}}}) *\ frac1 {V_2} $ $ के साथ $ k_s =\ frac {\ frac {\ frac {\ frac {\ frac {\ frac {\ mu_ (11.4)
$\ frac {d} {dt} X_ {n0_x-n,2} =+\ mu_ {अधिकतम} * (\ frac {X_ {NH_x-n,2}}} {k_s+x_ {NH_ {x-n,2}}}}) *\ frac1 {V_2} $ $ $ $ के साथ k_s=\ frac {\ frac {\ frac {\ frac {\ frac {\ frac {\ mu_ (11.4)
ईक्स को देखते हुए (11.9, 11.10, 11.11, 11.12, 11.13 और 11.14), निम्नलिखित स्टेटस्पेस मॉडल (मछली-नाइट्रीफिकेशन के संयोजन) परिणाम
[\ frac {dx (t)} {dt} = ए ^* एक्स+बी ^* यू+एन]
$ एक्स =\ प्रारंभ {bmatrix} X_ {NH_ {x} -N,1}\ X_ {NH_ {x} -N,2}\ X_ {NO_ {3} -N,1}\ X_ {NO_ {3} -N,2}\ अंत {bmatrix} $ u =\ प्रारंभ {bmatrix} X_, पाठ {उत्सर्जित}}\ 0\ {Q_ {Exc}} ^ {*} X_ {एनएच_एक्स-एन,\ टेक्स्ट {हाइड्रोपोनिक्स}}\ 0\ अंत {bmatrix} $ n =\ प्रारंभ {bmatrix} 0\ -\ frac {\ mu_ {अधिकतम} * [एक्स] _2} {K_s+ [x] 2} * 1 {V_2}\ 0\ +\ frac {\ mu {max} * [एक्स] _2} {K _s+ [X] _2} *\ frac1 {V_2}\ अंत {bmatrix} $
$ ए =\ प्रारंभ {bmatrix} -\ frac {Q} {V_1} -\ frac {Q_ {Exc}} {V_1} और\ frac {Q} {V_1} और 0\\ frac {Q} {V_2} &-\ frac {Q} {V_2} &0&0\\\ 0 क्यू} {V_1} -\ frac {Q_ {Exc}} {V_1} और\ frac {Q} {V_1}\ 0 और\ frac {Q} {V_2} और -\ frac {Q} {V_1}\ अंत {bmatrix} $
$\ बार बी =\ प्रारंभ करें {bmatrix}\ frac1 {V_1} और 0 और 0\ 0 और\ frac1 {V_2} और 0\ 0&0&\ frac1 {V_1} &0\ 0&0&0&0&\ frac {1} {V_2}\ end {bmatrix} $ $
(11.5)
** उदाहरण**
इस उदाहरण में, V_reactor = 1300 एल और V_Tank = 6000 एल के साथ एक सैद्धांतिक आरएएस नकली है।
सभी सिमुलेशन की एक दैनिक फ़ीड इनपुट था 2000 ग्राम/साथ दिन 500 ग्राम प्रोटीन/किलो फ़ीड (Eq 11.8)। दैनिक टैन उत्सर्जन को एक साइन वक्र माना जाता था (Eq 11.9)। जैव-वाहक ASUBS/उप की सक्रिय सतह 300 [msup2/sup msup-3/sup] है, और रिएक्टर fsubbc/उप के सापेक्ष भरने 0.6 है। विशिष्ट टैन रूपांतरण दर, NHXSubconversion-दर/उप, 1.2 है [जी msup-2 -/supd], और बायोफिल्म पूरी तरह से विकसित किया जाना चाहिए (Eqs 11.11 और 11.12)। राज्य-अंतरिक्ष प्रतिनिधित्व (ईक 11.14) MATLAB सिमुलिंक में लागू किया गया था। उदाहरण युग्मित प्रणालियों (चित्र 11.10 और 11.11) में पोषक तत्वों की सांद्रता के लिए बड़े पैमाने पर प्रवाह के महत्व को दर्शाता है।
11.4 मॉडलिंग एनारोबिक पाचन
Original publication · पहली बार FarmHub Learn पर प्रकाशित · Aquaponics Food Production Systems
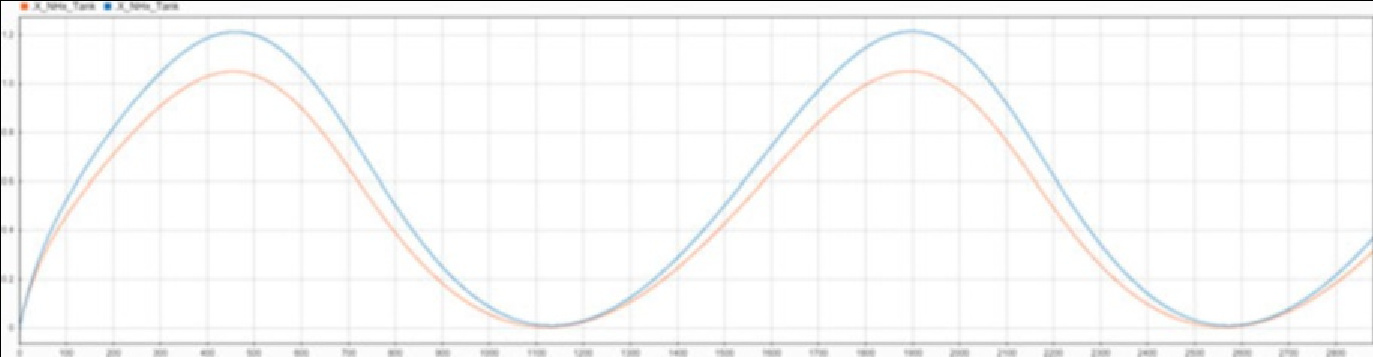
** अंजीर 11.10** टैन (एक्ससबएनएचएक्स-एन ,1/उप) का सिमुलेशन [मिलीग्राम/एल] में 2 दिन = 2880 मिनट क्यू = 300 एल/मिनट (नीला) और क्यू = 200 एल/मिनट (नारंगी) के साथ
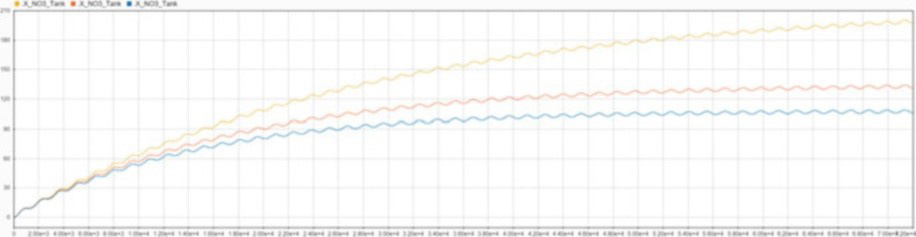
अंजीर 11.11 QSubexc/उप = 300 एल/दिन (पीला), QSubexc/उप = 300 एल/दिन (पीला), Qsubexc/उप = 480 एल/दिन (नारंगी) और QSubexc/उप = 72,000 मिनट से अधिक [मिलीग्राम/एल] में Nitrate-n (XSUBEXC/उप = 600 एल/दिन (नीला)
एनारोबिक पाचन (ई) जैविक सामग्री के एक प्रक्रिया है कि hydrolysis के अनुक्रमिक कदम शामिल है, एसिडोजेनेसिस, एसिटोजेनेसिस और metanogenesis (Batstone एट अल. 2002)। प्रोटीन, कार्बोहाइड्रेट और लिपिड के मिश्रण के एनारोबिक पाचन को चित्रा 11.11 में देखा गया है। अक्सर, हाइड्रोलिसिस जटिल कार्बनिक पदार्थ (पावलोस्टाथिस और गिराल्डोगोमेज़ 1991) के एनारोबिक पाचन में दर सीमित कदम के रूप में माना जाता है। इस प्रकार, हाइड्रोलिसिस प्रतिक्रिया दर में वृद्धि से सबसे अधिक संभावना उच्च एनारोबिक पाचन प्रतिक्रिया दर हो जाएगी। हालांकि, प्रतिक्रिया दरों में वृद्धि से संबंधित प्रक्रिया की और समझ की आवश्यकता होती है। इसके अलावा समझ प्रयोग और/या गणितीय मॉडलिंग के माध्यम से प्राप्त की जा सकती है। चूंकि कई कारक प्रभावित होते हैं, उदाहरण के लिए, हाइड्रोलिसिस प्रक्रिया, जैसे अमोनिया एकाग्रता; तापमान; सब्सट्रेट संरचना; कण आकार; पीएच; मध्यवर्ती; हाइड्रोलिसिस की डिग्री; यानी हाइड्रोलाइसेबल सामग्री की क्षमता; और निवास समय, कुल का मूल्यांकन करना लगभग असंभव है प्रयोग के माध्यम से hydrolysis प्रतिक्रिया दर पर कारकों का प्रभाव। गणितीय मॉडलिंग इसलिए एक विकल्प हो सकता है, लेकिन मॉडल तैयार करने, दर गुणांक और प्रारंभिक स्थितियों में सभी अनिश्चितताओं के परिणामस्वरूप, कोई अद्वितीय उत्तर की उम्मीद नहीं की जा सकती है। लेकिन, एक गणितीय मॉडलिंग ढांचा मॉडलिंग प्रक्रिया को सुविधाजनक बनाने के लिए संवेदनशीलता और अनिश्चितता विश्लेषण की अनुमति देगा। जैसा कि पहले उल्लेख किया गया है, हाइड्रोलिसिस एनारोबिक पाचन में केवल एक कदम है। नतीजतन, पूर्ण एनारोबिक पाचन प्रक्रिया की समझ और अनुकूलन को हाइड्रोलिसिस से कनेक्शन की आवश्यकता होती है ताकि इन सभी चरणों के बीच एनारोबिक पाचन और बातचीत के दौरान होने वाली अन्य प्रक्रियाओं में हो सके।
प्रसिद्ध और व्यापक रूप से इस्तेमाल एडीएम 1 (एनारोबिक पाचन मॉडल\ #1) विघटन और हाइड्रोलिसिस, एसिडोजेनेसिस, एसिटोजेनेसिस और मेथेनोजेनेसिस चरणों सहित एक संरचित मॉडल है। विघटन और हाइड्रोलिसिस दो बाह्य चरण हैं। विघटन चरण में, समग्र कण substrates निष्क्रिय सामग्री, कण कार्बोहाइड्रेट, प्रोटीन और लिपिड में परिवर्तित कर रहे हैं। इसके बाद, एंजाइमेटिक हाइड्रोलिसिस चरण क्रमशः मोनोसैक्राइड, एमिनो एसिड और लंबी श्रृंखला फैटी एसिड (एलसीएफए) के लिए कण कार्बोहाइड्रेट, प्रोटीन और लिपिड विघटित (Batstone एट अल। 2002) (चित्र 11.12 देखें)।
एडीएम 1 एक गणितीय मॉडल है जो जैविक प्रक्रियाओं और एनारोबिक पाचन की भौतिक रासायनिक प्रक्रियाओं का वर्णन करता है जो अंतर और बीजीय समीकरणों (डीएई) के सेट के रूप में करता है। मॉडल में सांद्रता के संदर्भ में 26 गतिशील राज्य चर, 19 जैव रासायनिक गतिज प्रक्रियाएं, 3 गैस-तरल स्थानांतरण गतिज प्रक्रियाएं और प्रत्येक प्रक्रिया इकाई के लिए 8 अंतर्निहित बीजगणितीय चर शामिल हैं। एक विकल्प के रूप में, गैली एट अल। (2009) ने एनारोबिक प्रक्रिया को सांद्रता के संदर्भ में 32 गतिशील राज्य चर के साथ अंतर समीकरणों के सेट के रूप में वर्णित किया और प्रक्रिया इकाई प्रति अतिरिक्त 6 एसिड-बेस गतिज प्रक्रियाएं। एनारोबिक पाचन प्रक्रियाओं के मॉडलिंग के अवलोकन के लिए, हम फिकारा एट अल का उल्लेख करते हैं। (2012)। हालांकि, एडी प्रक्रिया में कुछ पहली अंतर्दृष्टि के लिए, हम अनुक्रमण बैच रिएक्टर (एसबीआर) में एडी का एक सरल पोषक तत्व संतुलन मॉडल पेश करेंगे।
11.4.1 पोषक तत्व खनिज
पोषक तत्व खनिज की गणना निम्न समीकरण (डेलाइड एट अल। 2018) का उपयोग करके की जा सकती है:
$ एनआर = 100%\ बार (\ frac {DN_ {out} -DN {in}} {TN_ {in} -DN_ {in}}) $ (11.15 ए)
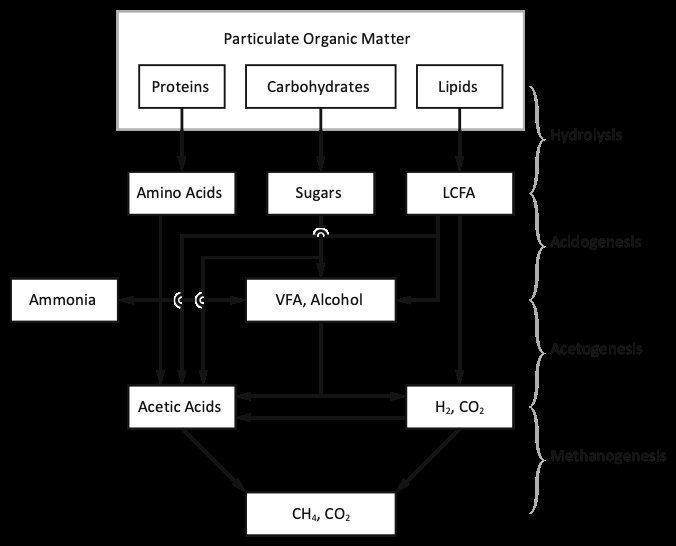
अंजीर 11.12 जटिल कण कार्बनिक पदार्थ के एनारोबिक पाचन के लिए एक सरल योजना (एल-मसाद 2003 के आधार पर)
जहां एनआर प्रतिशत में प्रयोग के अंत में पोषक तत्व वसूली है, DNSubout/उप - बहिर्वाह में भंग पोषक तत्व का कुल द्रव्यमान है, DNSubin/उप - प्रवाह में भंग पोषक तत्व का कुल द्रव्यमान और TNSubin/उप - भंग प्लस अभंग पोषक तत्वों का कुल द्रव्यमान प्रवाह में (चित्र भी देखें। 11.13)।
11.4.2 कार्बनिक कमी
रिएक्टर के जैविक कमी प्रदर्शन की गणना निम्न समीकरण का उपयोग करके की जा सकती है:
$ _ {OM} =1-\ frac {\ डेल्टा ओम+T_ {ओम\ out}} {T_ {ओम\ in}} $ (11.15b)
जहां OM कार्बनिक पदार्थ है (यानी सीओडी, टीएस, टीएसएस, आदि) प्रयोग के अंत में रिएक्टर के अंदर प्रयोग शून्य से प्रयोग की शुरुआत में एक, TSUBOM बाहर/उप कुल ओम बहिर्वाह है और TSUBOM में/उप कुल ओम प्रवाह है (चित्र 11.14 भी देखें)।
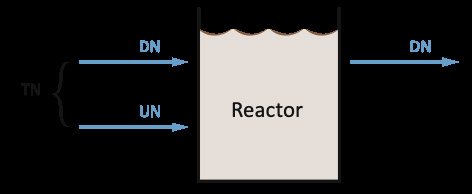
** अंजीर 11.13** खनिज क्षमता का निर्धारण करने के लिए कुल रिएक्टर योजना, जहां डीएन पानी में भंग पोषक तत्व हैं, संयुक्त राष्ट्र कीचड़ में बिना भंग पोषक तत्व (यानी टीएन-डीएन) और टीएन कुल पोषक तत्व हैं
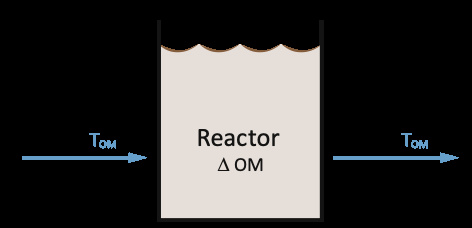
** अंजीर 11.14** कार्बनिक सामग्री में कमी क्षमता का निर्धारण करने के लिए कुल मिलाकर रिएक्टर योजना, जहां त्सुबोम/सब कुल कार्बनिक पदार्थ है और रिएक्टर के अंदर कार्बनिक पदार्थ का परिवर्तन ओम है
11.5 एचपी ग्रीनहाउस मॉडलिंग
Original publication · पहली बार FarmHub Learn पर प्रकाशित · Aquaponics Food Production Systems
फसल के पानी का उपयोग और पोषक तत्व तेज एक्वापोनिक्स का केंद्रीय उपप्रणाली है। एचपी हिस्सा जटिल है, क्योंकि पानी का शुद्ध तेज और भंग पोषक तत्व केवल एक साधारण रैखिक रिश्ते का पालन नहीं करते हैं, जैसे मछली की वृद्धि। एक पूर्ण-कार्यात्मक मॉडल बनाने के लिए, एक पूर्ण ग्रीनहाउस सिम्युलेटर की आवश्यकता है। इसमें ग्रीनहाउस भौतिकी के उप-मॉडल सिस्टम शामिल हैं जिनमें जलवायु नियंत्रक और फसल जीव विज्ञान शामिल हैं, जिसमें जैविक और भौतिक तनाव के साथ इंटरैक्टिव प्रक्रियाओं को शामिल किया गया है।
हालांकि, देखने के हिमाचल प्रदेश बिंदु से, ग्रीन हाउस जलवायु पूरी एक्वापोनिक प्रणाली के लिए मुख्य चालक है, जिसमें पोषक तत्वों की शेष राशि के बगल में, मछली द्वारा उत्पादित गर्मी की प्रतिक्रिया लूप और अतिरिक्त COSUB2/उप पौधों को आपूर्ति के रूप में Körner एट अल द्वारा रिपोर्ट किया गया है। (2017) (चित्र 11.15)।
इस मॉडल में, मछली संस्कृति चयापचय प्रक्रियाओं के माध्यम से गर्मी पैदा करती है। मछली द्वारा उत्पादित गर्मी की मात्रा सीधे ऑक्सीजन खपत से गणना की जाती है जो तापमान का एक कार्य होता है और एक इकाई ऑक्सीजन खपत (यानी 13608 जे जीएसयूपी -1/एसयूपी मछली) के लिए गर्मी उत्पादन के लिए निरंतर होता है। कार्बनिक पदार्थ (QSubbio/उप) के टूटने से गर्मी, जैसे मल और फ़ीड रहते हैं, भी गर्मी संतुलन में योगदान दे रहा है। पानी की व्यवस्था के लिए ऊर्जा की आपूर्ति तब औसत ऑक्सीजन खपत दर (FSubo2, TWB/उप) से गणना की गई मछली के माध्यम से गर्मी उत्पादन द्वारा गणना की जा सकती है। अतिरिक्त गर्मी उत्पादन की गणना तब मल के जैविक टूटने (चित्र 11.16) द्वारा की जा सकती है।
जलीय उपप्रणाली से COSUB2/उप उत्पादन (DSubcoSub2/sub/उप, जी hsup-1/sup), यानी हवाई वातावरण के लिए वितरण (डी, जी hsup-1/sup), दिए गए पानी के तापमान के लिए गणना की जा सकती है (TSUBH2O/उप, कश्मीर) ऑक्सीजन वितरण से प्रणाली (DSubosub2/sub/उप, जी h/sup) आधार तापमान (TSUBH2 ओ, बी/सब, के) और QSUB10/मछली श्वसन के उप मूल्य (Qsub10, आर/उप)। निम्नलिखित रिश्तों का उपयोग किया जाता है:
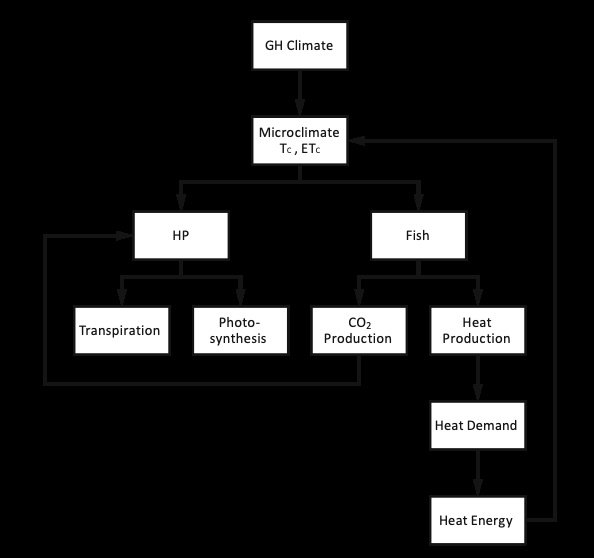
चित्र 11.15 एक एक्वापोनिक प्रणाली का अतिरिक्त सहजीवी व्यवहार
$ d_ {O_2} = f_ {मछली}\ f_ {O_2} W_ {O_2} $
$ d_ {CO_2} =\ frac {[CO_2]} {[O_2]}\ d_ {O_2}\ Q_ {10, आर} (टी _ {एच 2 ओ, बी}) /10 $ (11.16)
मछली के लिए फ़ीड राशि के साथ (fsubfish/उप, जी hsup-1/sup), आधार तापमान पर ऑक्सीजन की खपत दर (FSubo2/उप, किलोग्राम [OSUB2/उप] kgsup-1/sup [फ़ीड]), फ़ीड हानि WSubo2/उप के अंश (sup-/sup) और OSUB2/सब/Cosub2/उप के बड़े पैमाने पर संतुलन (sup/उप)।
एक्वापोनिक्स के आधार की गणना करने के लिए, यानी। प्रक्रिया प्रवाह (तीर के साथ इंगित किया गया, →) ग्रीनहाउस मैक्रोक्लाइमेट → माइक्रोक्रिल्ट → evapotransirging → पोषक तत्वों को तेज करने, अतीत में विकसित किए गए विभिन्न ग्रीनहाउस सिमुलेटर का उपयोग किया जा सकता है और एक्वापोनिक सिस्टम में जलीय कृषि के साथ जोड़ा जा सकता है । सभी ग्रीनहाउस मॉडल में फसल विकास मॉडल शामिल है। मॉडल की गुणवत्ता, हालांकि, सरल अनुभवजन्य प्रतिगमन मॉडल, जैसे बूटे और जोन्स (1987), निर्धारक मॉडल के माध्यम से, उदाहरण के लिए हेवेलिंक (1996), कार्यात्मक संरचनात्मक संयंत्र मॉडल (एफएसपीएम) से बहुत भिन्न हो सकती है, उदाहरण के लिए बक-सोर्लिन एट अल। (2011)। चूंकि वर्तमान फसल विकास और विकास मॉडल गलत हैं और अनुमानित शक्ति सीमित है (खराब एट अल। 2013), मॉडल कभी-कभी फसल प्रबंधन में नियोजित होते हैं, लेकिन फिर मुख्य रूप से ग्रीनहाउस सिमुलेटर, जैसे वन्थुर (2011) और कोरनर और हैनसेन (2011) में मुद्दों की योजना बनाने के लिए। भविष्यवाणी सटीकता अनिश्चितता के कई स्रोतों द्वारा खतरे में डाल दिया है, इस तरह के मॉडलिंग के रूप में
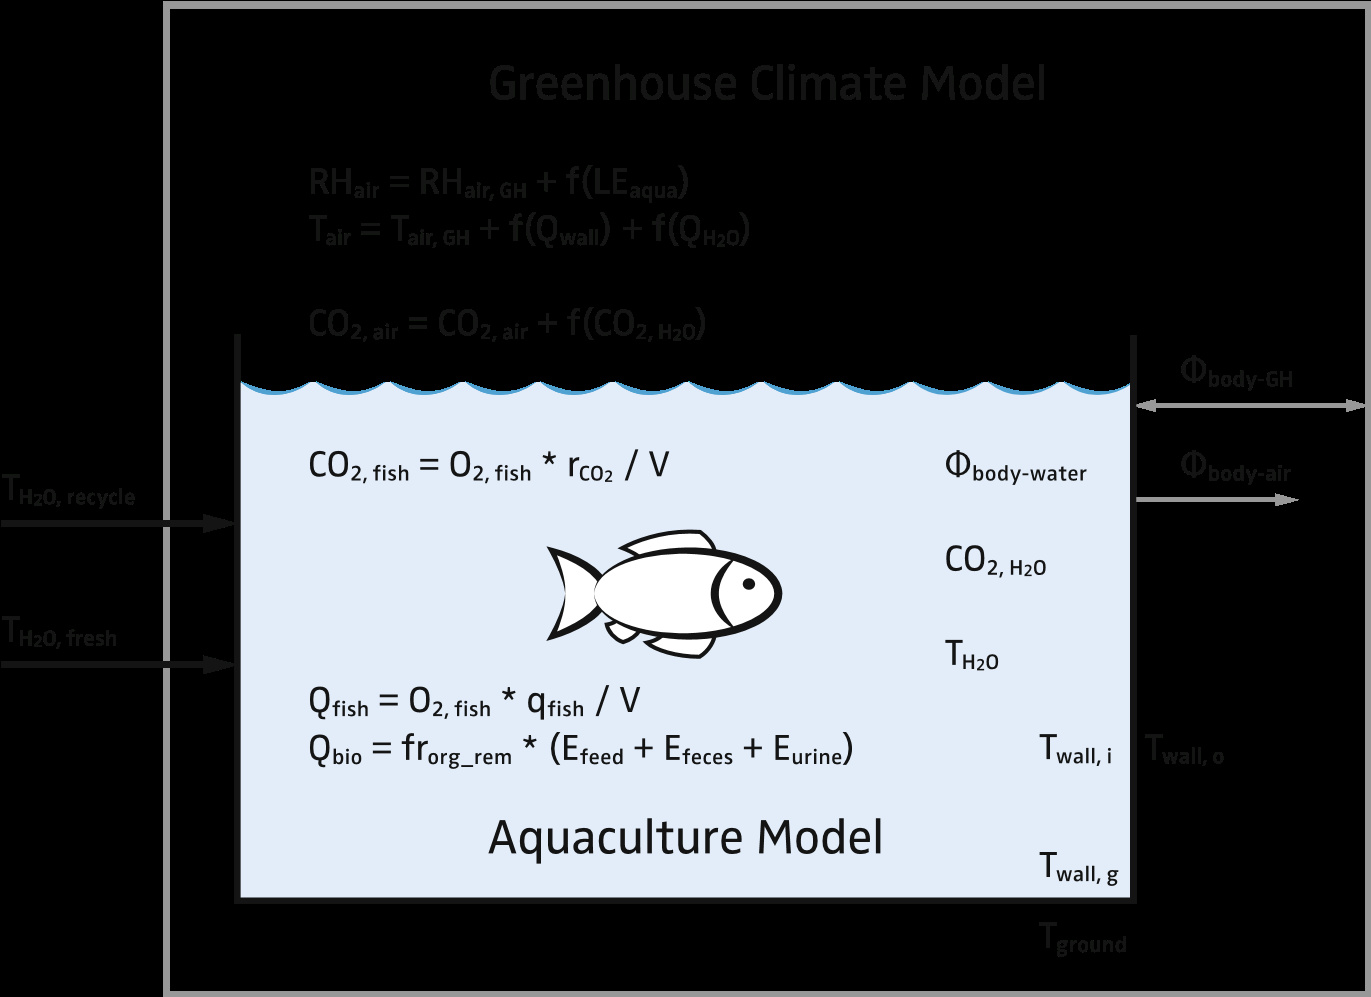
चित्र 11.16 एक्वाकल्चर प्रणाली हवा की आर्द्रता, तापमान और सीओ 2 सांद्रता (आरएसयूबेयर/उप Tsubair/उप, COSUBAIR2, हवा/उप), गर्मी (क्यू) मछली पर्यावरण (मछली), जैविक टूटने (जैव) और गर्मी अपशिष्टों ($ $), कोरनर एट अल से लिया (2017)
त्रुटियों, पौधों के बीच परिवर्तनशीलता, ग्रीनहाउस और अनिश्चित बाहरी जलवायु स्थितियों के बीच परिवर्तनशीलता। भविष्यवाणियों के लिए, सटीकता भी प्रति स्थिति दृढ़ता से भिन्न होती है। हालांकि, संयंत्र मॉडल में सेंसर जानकारी का ऑनलाइन खिला संयंत्र मॉडल भविष्यवाणियों को काफी अधिक विश्वसनीय और उत्पादक के लिए उपयोगी बना सकता है।
ग्रीनहाउस सिमुलेटर कई स्थानों में और उनके लिए विकसित किए गए थे, उदाहरण के लिए वर्चुअल उत्पादक (फ्रांट्ज़ एट अल। 2010), कासप्रो (डी ज़वर्ट 1996), ग्रेनेरी एनर्जी ऑडिट टूल (कोरनर एट अल 2008), वर्चुअल ग्रीनहाउस (कोरनर और हैनसेन 2011), अनुकूली ग्रीनहाउस (वन्थुर 2011), हॉर्टेक्स (रथ 1992, 2011) और एकीकृत एक्वापोनिक ग्रीनहाउस मॉडल (Goddek और Körner 2019)। एक शोध स्तर पर, कुछ मॉडल (यानी कुछ ग्रीनहाउस प्रौद्योगिकियों के साथ संयोजन में सिमुलेशन मॉडल) विकसित किए गए हैं जो संभावित रूप से उत्पादन इकाई और उत्पादन प्रक्रिया में निवेश और संरचनात्मक संशोधनों को अनुकूलित करने के लिए उपयोग किए जा सकते हैं। हालांकि, अधिकांश प्रणालियों में बंद सॉफ्टवेयर वातावरण शामिल होते हैं जिनका उपयोग केवल डेवलपर्स द्वारा किया जा सकता है, और उनमें से कई केवल एक शोध मोड में मौजूद हैं और उद्योग से आगे के विकास और स्वीकृति की कमी है। हालांकि, मॉडल साझाकरण और सहयोगी मॉडल विकास के लिए अभी तक कोई सामान्य आधार नहीं है। नतीजतन, अधिकांश मॉडलर और मॉडलिंग टीम अलगाव में अपने स्वयं के मॉडल और कोड विकसित करने में काम करती हैं। उस प्रक्रिया की कमी यह है कि ग्रीनहाउस सिमुलेशन मॉडल अलग-अलग शोध वातावरण में समानांतर में विकसित किए जाते हैं, जो सहकारी विकास और विकास में विफल होते हैं।
सभी एचपी ग्रीनहाउस मॉडल सिमुलेटर उप-मॉडल का संकलन हैं जो पौधों और ग्रीनहाउस उपकरणों के संपर्क को एकीकृत करने के उद्देश्य पर निर्भर करते हैं। ग्रीनहाउस मॉडल में सामान्य दो-भाग भेदभाव और नियंत्रण और योजना में भी शूट और रूट वातावरण है। ग्रीनहाउस जलवायु (बीओटी 1993; डी ज़वर्ट 1996) के लिए जटिल और विभेदित मॉडल दृष्टिकोण किए गए हैं, और ग्रीनहाउस फसल विकास को 1990 के दशक में मुख्य ग्रीनहाउस फसलों जैसे टमाटर (हेवेलिंक 1996), ककड़ी (मार्सेलिस 1994) और सलाद (लीबिग और अल्शर 1993)। हालांकि, फसलों के पानी और पोषक तत्वों के तेज की गणना करने के लिए, माइक्रोक्रिल्ट, यानी पौधों के अंगों के करीब और जलवायु को जाना जाना चाहिए (वैसा और Bakker 1999)। ग्रीनहाउस मॉडलिंग में यह एक सतत मुद्दा है, क्योंकि केंद्रीय पत्ती तापमान जैसे माइक्रोक्रिल्ट चर अत्यधिक चर और कई मापदंडों और चर पर निर्भर हैं। Körner एट अल द्वारा ऊर्ध्वाधर परतों (z) पर एकीकृत फसल तापमान (TSUBC/उप) के लिए फसल चंदवा में उपयोग किए जाने वाले पत्ते के तापमान मॉडल का एक संस्करण (2007) अवशोषित विकिरणशील शुद्ध अपशिष्टों (Rsubn, a/उप, WMSUP2/SUP), सीमा परत और stomata प्रतिरोधों (Rsubb/उप, क्रमशः, smsup-1/ sup) और चंदवा में पत्ती की सतह (VPDSubs/उप, पा) पर वाष्प दबाव घाटा यहाँ दिखाया गया है, यानी।
$ टीसी (जेड) -टी_ए =\ frac {\ frac {1} {\ Rho_AC_P} (r_b (Z) +r_s (Z) R_ {n, a} (z) -\ frac1 {\ गामा} वीपीडी_एस (जेड)} {1+\ frac {\ डेल्टा} {r_s z} {r_b (z)} +\ frac1 {\ RHO_AC_P/4\ सिग्मा टा ^ 3} (r_b (z) +r_s (z))} $ (11.17)
ग्रीनहाउस हवा के तापमान (Tsuba/उप, कश्मीर), वाष्प दबाव हवा घनत्व (ρsuba/उप, जी msup-2/sup), Stefan-Boltzmann निरंतर (σ, WMSUP-2/SUP KSUP-4/SUP), हवा की विशिष्ट गर्मी क्षमता (सीसब/उप, जे gsup-1/sup KSUP KSUP), निरंतर मनोविज्ञान γ, Pa KSUP-1/SUP) और संतृप्त वाष्प के बीच ढलान दबाव और ग्रीनहाउस हवा के तापमान (δ, Pa KSUP-1/SUP)।
पत्ता तापमान microclimate मॉडल का मध्य भाग है, यह कई इनपुट चर और विशेष रूप से stomata प्रतिरोध (अक्सर भी अपने पारस्परिक, प्रवाहकत्त्व के रूप में प्रयोग किया जाता है) के लिए प्रतिक्रिया छोरों है, और गणना संतुलन के लिए कई सिमुलेशन चरणों की जरूरत है। एचपी के लिए, एक्वापोनिक प्रणाली के हिस्से के रूप में, हालांकि, पानी और पोषक तत्व फ्लक्स मॉडलिंग करना सबसे महत्वपूर्ण है। एक बंद बहु-पाश प्रणाली में सभी पानी और पोषक तत्वों की शेष राशि फसल etsubc/उप (चैप 8) की evapotransigning दर के आधार पर नियंत्रित कर रहे हैं। आमतौर पर etsubc/subb वाष्पीकरण की अव्यक्त गर्मी के रूप में गणना की जाती है, यानी। ऊर्जा के संदर्भ में (λE, WMSUP2/SUP), और विभिन्न चंदवा परत में व्यक्त पत्ती के तापमान के अनुसार हो सकता है
$\ लैम्ब्डा ई (जेड) = (\ frac {\ frac {\ डेल्टा} {\ गामा} R_ {n, a} (z) +\ frac {\ rho _AC_P} {\ गामा} (\ frac1 {r_b (z)} +\ frac1 {\ rho _AC_P/4\ सिग्मा ता^ 3} VP/z) {1+\ frac {\ डेल्टा} {\ गामा} +\ frac {r_s (z)} {r_b (z)} +\ frac {1} {\ rho _AC_P/4\ सिग्मा ता^ 3} (r_s (z) +r_b (z))}) $ (11.18)
Etsubc/उप (एल msup-2/sup) की गणना करने के लिए, λe को निरंतर एलसबडब्ल्यू/उप (पानी के वाष्पीकरण की गर्मी; 2454 103 जम्मू kgsup-1/sup) और पानी के विशिष्ट वजन (9.789 केएन एमएसयूपी -3/एसयूपी 20 सी पर) के साथ गुणा करने की आवश्यकता है।
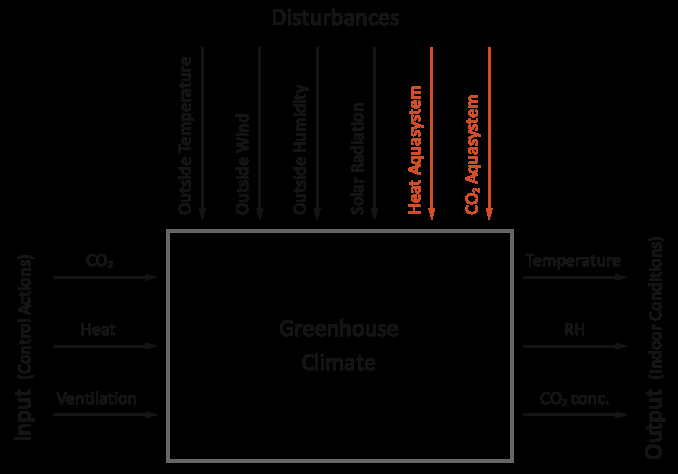
** अंजीर 11.17** ग्रीनहाउस की इनपुट-आउटपुट सिस्टम
समीकरण (11.18), हालांकि, केवल फसल के माध्यम से पानी के प्रवाह की गणना करता है, जबकि पोषक तत्व तेज अनुमान लगाने का सबसे आसान तरीका यह धारणा है कि पोषक तत्वों को सिंचाई के पानी में भंग कर दिया जाता है/अवशोषित किया जाता है और यह मानते हुए कि कोई तत्व विशिष्ट रासायनिक, जैविक या शारीरिक प्रतिरोध मौजूद नहीं है। वास्तव में पोषक तत्वों का तेज एक बेहद जटिल मामला है। नतीजतन, संतुलन बनाए रखने के लिए, पोषक तत्व समाधान में निहित फसल द्वारा उठाए गए सभी पोषक तत्वों को हाइड्रोपोनिक्स प्रणाली में वापस जोड़ा जाना चाहिए (देखें Chap. 8। हालांकि, Eq. (11.18) केवल संभावित आदि की गणना करता है, जबकि बहुत अधिक संभावित स्तर के परिणामस्वरूप पौधों की तुलना में अधिक श्वसन हो सकता है, और फिर संभावित पानी का नुकसान पानी के तेज से अधिक हो सकता है। इसके लिए, पोषक तत्व तेज की सरल धारणा संतोषजनक नहीं है। जैसा कि Chap. 10 में वर्णित है, विभिन्न पोषक तत्वों में अलग-अलग राज्य हो सकते हैं और राज्य बदल सकते हैं, उदाहरण के लिए पीएच, जबकि पौधे की उपलब्धता पीएच और पोषक तत्वों के संबंध पर दृढ़ता से निर्भर करती है एक दूसरे को। इसके अलावा, रूट ज़ोन में माइक्रोबायोम एक महत्वपूर्ण भूमिका निभाता है, जिसे अभी तक मॉडल में लागू नहीं किया गया है। हालांकि, कुछ मॉडल फ्लोम और xylem मार्गों के बीच अंतर करते हैं। पोषक तत्वों की विशाल मात्रा, हालांकि, एक्वापोनिक्स पोषक तत्व संतुलन और प्रणालियों के आकार के लिए विस्तार से मॉडलिंग नहीं की जाती है, जबकि पोषक तत्व तेज का अनुमान लगाने का सबसे आसान तरीका यह धारणा है कि पोषक तत्वों को सिंचाई के पानी में भंग कर दिया जाता है/अवशोषित किया जाता है और उपरोक्त समझाया आदि गणना दृष्टिकोण ।
नियंत्रण उद्देश्यों के लिए ग्रीनहाउस को आम तौर पर एक ब्लैक बॉक्स के रूप में माना जाता है, जहां बाहर की जलवायु की स्थिति में गड़बड़ी इनपुट, COSUB2/उप आपूर्ति, हीटिंग और वेंटिलेशन नियंत्रण इनपुट हैं, और ग्रीनहाउस मैक्रो- और माइक्रोक्रिल्ट सिस्टम के आउटपुट को परिभाषित करते हैं (चित्र 11.17)।
ग्रीनहाउस को नियंत्रित करने के लिए, कार्यों को गड़बड़ी के तेज प्रभावों को कम करने के लिए निर्देशित किया जाता है, यानी। स्मार्ट नियंत्रण द्वारा अपेक्षित परिवर्तनों से आगे होना इसके लिए, प्रतिक्रिया और फीडफॉरवर्ड जैसे नियंत्रण कार्यों का उपयोग किया जाता है (चैप 8)। हालांकि, एक पूर्ण ग्रीनहाउस मॉडल का उपयोग करते समय सबसे अच्छा नियंत्रण प्राप्त किया जा सकता है और इसे मौसम पूर्वानुमान (कोरनर और वान स्ट्रेटन, 2008) के साथ संयोजित किया जा सकता है, जो एक मॉडलआधारित इष्टतम ग्रीनहाउस जलवायु नियंत्रण प्राप्त करता है, जैसा कि वान ओटेघम (2007) द्वारा काम किया गया था।
11.6 मल्टी-लूप एक्वापोनिक मॉडलिंग
Original publication · पहली बार FarmHub Learn पर प्रकाशित · Aquaponics Food Production Systems
पारंपरिक एक्वापोनिक डिजाइनों में एक्वाकल्चर और हाइड्रोपोनिक इकाइयां शामिल होती हैं जिनमें दोनों उपप्रणालियों (कोरनर एट अल। 2017; ग्रेबर और जुंग 2009) के बीच पुनर्चक्रण जल शामिल होते हैं। ऐसे एक-लूप एक्वापोनिक सिस्टम में, पीएच, तापमान और पोषक सांद्रता के संदर्भ में दोनों उप-प्रणालियों की शर्तों के बीच व्यापार-बंद करना आवश्यक है, क्योंकि मछली और पौधे एक पारिस्थितिकी तंत्र साझा करते हैं (गोडडेक एट अल। 2015)। इसके विपरीत, डीकॉप्टेड डबल-लूप एक्वापोनिक सिस्टम एक दूसरे से आरएएस और हाइड्रोपोनिक इकाइयों को अलग करते हैं, जो पौधों और मछली दोनों के लिए अंतर्निहित फायदे के साथ अलग पारिस्थितिक तंत्र बनाते हैं। हाल ही में, पोषक तत्वों के संदर्भ में लूप को बंद करने के साथ-साथ इनपुट-आउटपुट दक्षता में वृद्धि में वृद्धि हुई है। इसी कारण से, पुनर्खनिजीकरण (गोडडेक 2017; एमेरेन्सियानो एट अल। 2017; गोडडेक एट अल। 2018; योगेव एट अल 2016) और विलवणीकरण लूप (गोडडेक और केसमैन 2018) को समग्र प्रणाली डिजाइन में शामिल किया गया है। इस तरह के सिस्टम को डीकॉप्टेड मल्टी-लूप एक्वापोनिक सिस्टम (गोडडेक एट अल 2016) कहा जाता है।
संबंधित उपप्रणाली का आकार एक कार्यशील जांच और संतुलन प्रणाली होने का मौलिक है। एक-लूप सिस्टम को आकार देने के लिए, आमतौर पर अंगूठे का एक साधारण नियम उपयोग किया जाता है, जो आरएएस (नास और पाम 2017; लिकामेले 2009) को दैनिक फ़ीड इनपुट के आधार पर हाइड्रोपोनिक खेती क्षेत्र का निर्धारण करता है। मल्टी-लूप सिस्टम की जटिलता की उच्च डिग्री अब इस दृष्टिकोण की अनुमति नहीं देती है, क्योंकि यह प्रत्येक सबसिस्टम के लिए झूठी धारणाएं बनाने के लिए अंतर्निहित जोखिमों के साथ आता है। साहित्य का एक बढ़ता हुआ शरीर है जो एक्वापोनिक सिस्टम के लिए बड़े पैमाने पर संतुलन की जांच करता है (कोरनर एट अल। 2017; गोडडेक एट अल 2016; रेयेस लस्टिरी एट अल 2016; करीमंज़िरा एट अल 2016)। जबकि एक और मल्टीलोप एक्वापोनिक सिस्टम के लिए संख्यात्मक मॉडल विकसित करने में कुछ शोध किए गए हैं, कोई भी अध्ययन मौजूद नहीं है जो एक बहु-लूप एक्वापोनिक मॉडल को एक पूर्ण पैमाने पर निर्धारक ग्रीनहाउस मॉडल के साथ एकीकृत करता है। यह प्रणाली को आकार देने के लिए विशेष रूप से प्रासंगिक है, क्योंकि पौधे की वृद्धि और पोषक तत्वों का तेज स्थान प्रमुख चालक के रूप में फसल के श्वसन के साथ निर्भर है। ठोस शब्दों में, इसका मतलब है कि एक ग्रीनहाउस के भीतर जलवायु - जो बाहरी मौसम की स्थिति पर अत्यधिक निर्भर है - पौधों के विकास पर एक उच्च प्रभाव पड़ता है जैसे कि सापेक्ष आर्द्रता (आरएच), प्रकाश विकिरण, तापमान, कार्बन डाइऑक्साइड (COSUB2/उप) के स्तर, आदि जो थे ग्रीनहाउस माइक्रोक्रिल्ट मॉडलिंग में शामिल किया गया (कोरनर एट अल। 2007; जानका एट अल 2018)।
11.7 मॉडलिंग उपकरण
Original publication · पहली बार FarmHub Learn पर प्रकाशित · Aquaponics Food Production Systems
एक्वापोनिक्स में, फ्लो चार्ट या स्टॉक और फ्लो आरेख (एसएफडी) और कारण लूप आरेख (सीएलडी) का उपयोग आमतौर पर एक्वापोनिक सिस्टम की कार्यक्षमता को चित्रित करने के लिए किया जाता है। निम्नलिखित में, प्रवाह चार्ट और सीएलडी का वर्णन किया जाएगा।
11.7.1 फ्लो चार्ट
एक्वापोनिक्स की एक व्यवस्थित समझ प्राप्त करने के लिए, एक्वापोनिक्स के सबसे महत्वपूर्ण घटकों के साथ प्रवाह चार्ट यह दिखाने के लिए एक अच्छा उपकरण है कि सिस्टम में सामग्री कैसे बहती है। यह, उदाहरण के लिए, लापता घटकों और असंतुलित प्रवाह खोजने और मुख्य रूप से उपप्रोसेसरों के निर्धारकों को प्रभावित करने में मदद कर सकता है। चित्रा 11.18 एक्वापोनिक्स में एक साधारण प्रवाह चार्ट दिखाता है। प्रवाह चार्ट में, मछली के भोजन और पानी को मछली के टैंक में जोड़ा जाता है, जहां मछली के विकास के लिए फ़ीड द्वारा लिया जाता है, पानी को मछली अपशिष्ट से समृद्ध किया जाता है और पोषक तत्व समृद्ध पानी संयंत्र बायोमास का उत्पादन करने के लिए हाइड्रोपोनिक्स प्रणाली में जोड़ा जाता है। प्रवाह चार्ट से, चित्र में दिखाया गया एक CLD 11.19 आसानी से बनाया जा सकता है।
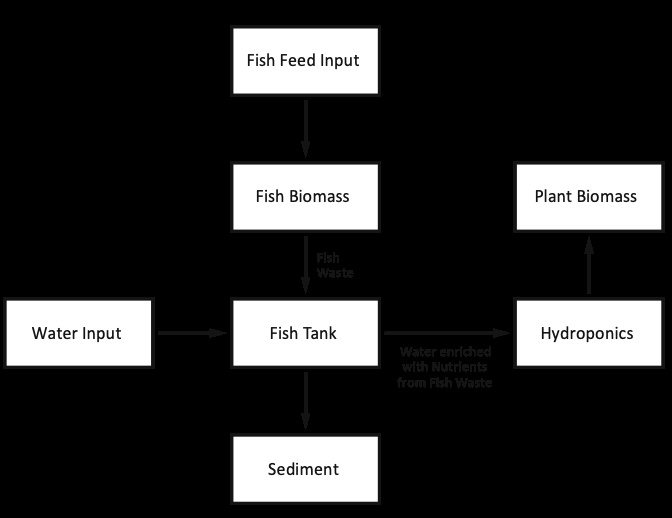
चित्र 11.18 एक्वापोनिक्स में प्रवाह चार्ट का उदाहरण (केवल आरएएस और एचपी एक्सचेंज)
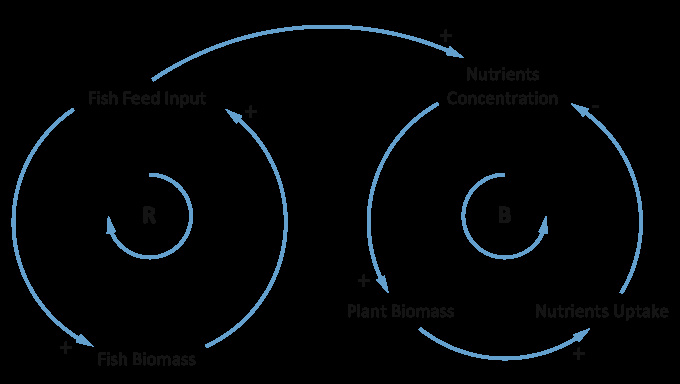
अंजीर 11.19 कारण लूप आरेख (CLD) एक मजबूत और एक्वापोनिक सिस्टम के भीतर एक संतुलित पाश के उदाहरण को दर्शाता है। प्रबलिंग लूप (आर) वह है जिसमें एक क्रिया एक परिणाम उत्पन्न करती है जो एक ही क्रिया को अधिक प्रभावित करती है और इसके परिणामस्वरूप विकास या गिरावट होती है, जहां एक संतुलन लूप (बी) चीजों को वांछित स्थिति में लाने और उन्हें वहां रखने का प्रयास करता है (उदाहरण के लिए घर में तापमान विनियमन)
11.7.2 कारण लूप आरेख
कारण लूप आरेख (CLDs) एक प्रणाली (Sterman 2000) की प्रतिक्रिया संरचना दिखाने के लिए एक उपकरण हैं। ये आरेख सिस्टम के भीतर विभिन्न चर के अंतःक्रिया को विज़ुअलाइज़ करके जटिल प्रणालियों को समझने के लिए नींव बना सकते हैं। एक सीएलडी ड्राइंग करते समय, चर को नोड्स के रूप में चित्रित किया जाता है। ये नोड्स किनारों से जुड़े हुए हैं, जो तदनुसार दो चर के बीच एक कनेक्शन बनाते हैं। चित्रा 11.19 से पता चलता है कि ऐसे किनारों को सकारात्मक या नकारात्मक के रूप में चिह्नित किया जा सकता है। यह एक दूसरे के चर के संबंध पर निर्भर करता है। जब दोनों चर एक ही दिशा में बदलते हैं, तो कोई सकारात्मक कारण लिंक के बारे में बात कर सकता है। एक नकारात्मक कारण लिंक इस प्रकार विपरीत दिशाओं में बदलाव का कारण बनता है। दोनों तरफ से दो नोड्स को जोड़ने पर, एक एक बंद चक्र बनाता है जिसमें दो विशेषताएं हो सकती हैं: (1) एक reinfering loop जो एक कारण संबंध का वर्णन करता है, लूप के भीतर घातीय वृद्धि या पतन पैदा करता है या (2) एक balancing loop जिसमें कारण प्रभाव सिस्टम को संतुलन में रखते हैं । चित्रा 11.19 दोनों प्रकार के लूप का एक उदाहरण दिखाता है।
आइए अंजीर 11.18 के प्रवाह चार्ट के लिए इस (चित्र 11.20) को चित्रित करें।
यह स्पष्ट है कि सीएलडी और एसएफडी सिस्टम समझ के लिए बहुत उपयोगी हैं, जब मॉडल को संख्यात्मक सटीकता की आवश्यकता नहीं होती है। संख्यात्मक सटीकता की आवश्यकता है, तो प्रक्रिया एक प्रणाली गतिशील उपकरण आरेख के साथ आगे अध्ययन किया जाना चाहिए (SDTD) और गतिशील प्रणाली सिमुलेशन सॉफ्टवेयर में मॉडलिंग। उदाहरण के लिए, चित्र 11.20 में सीएलडी को एसडीटीडी (चित्र 11.21) में अंतर समीकरणों के साथ बढ़ाया जा सकता है।
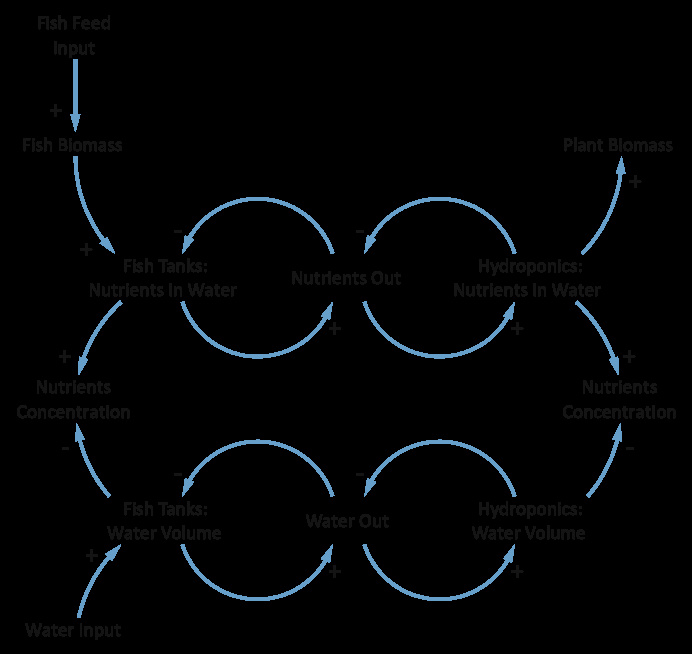
** चित्र 11.20** आरएएस और एचपी एक्सचेंज के लिए उदाहरण सीएलडी
एसडीटीडी से, अब हम देख सकते हैं कि टैंक में पोषक तत्वों के संतुलन के लिए अंतर समीकरण कैसा दिखता है। हम जानते हैं कि मछली टैंक से बाहर पोषक तत्व प्रवाह (MSUBXFOUT/उप) जल प्रवाह (QSubfout/उप) बार बाहर धारा (CSUBXF/उप) में एकाग्रता होना चाहिए:
$ M_ {xfout} == C_ {xf} Q_ {फ़ॉउट} $
एक हड़कंप मच गया टैंक मानते हुए पंख टैंक की पोषक एकाग्रता देता है:
$ C_ {xf} = M_ {xf} /v_f $
आरएएस भाग के अंतर समीकरणों को प्राप्त किया जा सकता है:
$ XV_F/डीटी = Q_ {फिन} -Q_ {फ़ॉउट} $
$ dm_ {xf} /dt = m_ {xfin} -M_ {xfout} $,
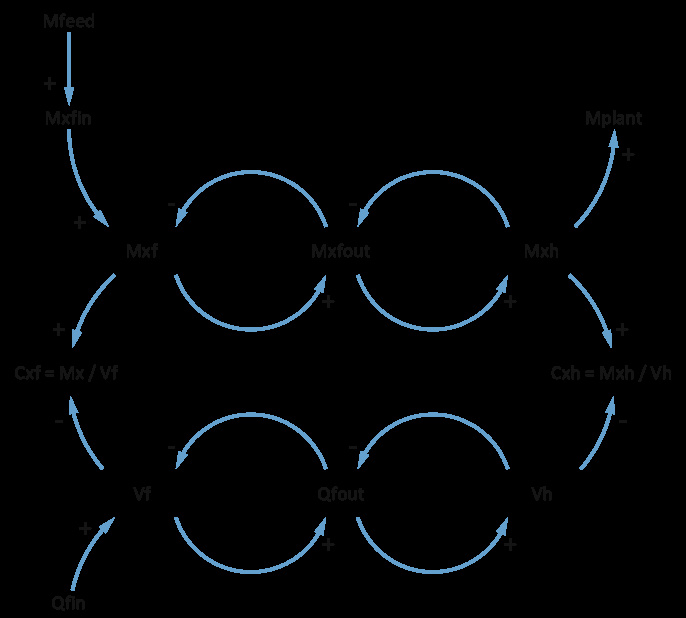
चित्र 11.21 आरएएस और एचपी एक्सचेंज के लिए उदाहरण एसडीटीडी
और एकाग्रता के लिए
$ dc/dt = (Q_ {fin} C_ {xfin} -Q_ {fout} C_ {xf} /v_f) $
11.7.3 सॉफ्टवेयर
तेजी से गणना और पूरी तरह से उपयोगकर्ता-विशिष्ट कार्यान्वयन के लिए फोरट्रान, सी ++ और पायथन जैसी बुनियादी कंप्यूटर भाषाओं के अतिरिक्त, सभी प्रकार के उन्नत सॉफ़्टवेयर टूल उपलब्ध हैं। ये उन्नत सॉफ्टवेयर उपकरण वातावरण, अवधारणाओं और विकल्पों की एक किस्म प्रदान करते हैं। हम राज्य चर, अंतर समीकरणों, कनेक्शन और loops मॉडल कर सकते हैं। इसके अलावा, हम सिमुलेशन, स्थिरता विश्लेषण, अनुकूलन और नियंत्रण के लिए मॉडल का उपयोग कर सकते हैं।
एक प्रणाली के मॉडलिंग के मुख्य कारण इसे समझना और नियंत्रित करना है। इसलिए, मॉडल सिस्टम गतिशीलता या व्यवहार की भविष्यवाणी करने में मदद करता है। सॉफ़्टवेयर एप्लिकेशन हमें तीन परिणामी कार्य करने की अनुमति दे सकते हैं: (ए) मॉडलिंग स्वयं, (बी) मॉडल के सिमुलेशन और (सी) मॉडल और/या सिमुलेशन के अनुकूलन।
Mathematica सॉफ्टवेयर गणितीय वर्णित समस्याओं के कार्यात्मक विश्लेषण के लिए है (Wolfram 1991)। अवधारणा LISP दृष्टिकोण (मैकार्थी और लेविन 1965.), एक बहुत ही प्रभावी कार्यात्मक प्रोग्रामिंग भाषा पर आधारित है। वाक्य रचना यथोचित सरल है, और इस सॉफ्टवेयर गणित में लोकप्रिय है, भौतिकी और प्रणालियों जीव विज्ञान। विशेष रूप से, Ndsolw मॉड्यूल सामान्य अंतर समीकरणों को हल करने, समाधान की साजिश करने और विशिष्ट मूल्यों को खोजने में मदद करता है।
ओडीई को हल करने के लिए बहुत ही समान उपकरण Maple द्वारा पेश किए जाते हैं। यह सॉफ्टवेयर बहुत शक्तिशाली है; इसकी सुविधाओं के बीच सीमा समस्याओं समाधान, सटीक समाधान और गणितीय अनुमान हैं। Copasi (जटिल मार्ग सिम्युलेटर) सामान्य अंतर समीकरणों के माध्यम से जैव रासायनिक नेटवर्क के सिमुलेशन और विश्लेषण के लिए एक सॉफ्टवेयर उपकरण है।
sagemath एक मुक्त खुला स्रोत गणित सॉफ्टवेयर प्रणाली है। सॉफ्टवेयर पायथन-आधारित है और ओडीई मॉडल के सिमुलेशन की सुविधा प्रदान करता है। Data2Dynamics सॉफ्टवेयर मात्रात्मक गतिशील मॉडलिंग के लिए संख्यात्मक तरीकों का एक संग्रह है और एक व्यापक मॉडल और डेटा विवरण भाषा है। सॉफ्टवेयर शोर, अंशांकन और अनिश्चितता भविष्यवाणियों के विश्लेषण की अनुमति देता है और जैविक मॉडल के पुस्तकालय हैं।
शायद सबसे अच्छा सिमुलेशन भाषा सिमुला है (शायद अब उपयोग में नहीं) और Simula 67, शुरुआत में अल्गोल 60 के लिए एक पैकेज के रूप में माना जाता है। ये पहली पूरी तरह से ऑब्जेक्ट उन्मुख भाषाएं थीं, कक्षाएं, विरासत, उप-वर्ग, कचरा कलेक्टर और अन्य पेश करती थीं। इक्कीसवीं सदी की शुरुआत में, रचनाकारों Ole-जोहान Dahl और क्रिस्टन Nygaard आईईईई जॉन वॉन न्यूमैन पदक और ए एम ट्यूरिंग पुरस्कार (Dahl और Nygaard 1966) से सम्मानित किया गया।
सिमुला के पीछे विचार यह था कि वस्तुओं का जीवन है; वे अस्तित्व में शुरू करते हैं, उनका अस्तित्व और संघर्ष करते हैं। वस्तुओं को सामान्य वर्ग (टेम्पलेट कोड) के रूप में परिभाषित किया जाता है, और इस तरह के ऑब्जेक्ट के प्रत्येक उदाहरण में सिमुलेशन में 'जीवन' होता है। भाषा सीखना काफी मुश्किल था। हालांकि, इसने ऑब्जेक्ट द्वारा ऑब्जेक्ट प्रक्रियाओं को मॉडल करने और उनके जीवन के सिमुलेशन को चलाने की संभावना की पेशकश की। सिमुलेशन असतत घटनाओं के आधार पर चलता है, और सह-दिनचर्या में वस्तुओं को अनुकरण करना संभव है। अर्ध प्रक्रियाओं में अतिव्यापी समय अवधि में अधिक कार्य प्रारंभ, चला, अलग कर सकते हैं, फिर से शुरू कर सकते हैं और पूर्ण कर सकते हैं। आज का हार्डवेयर हमें पूरी तरह से समानांतर धागे में मॉडलिंग और सिमुलेशन की अनुमति देता है। हालांकि, कई सिमुला अवधारणाओं का उपयोग पहले से ही अन्य भाषाओं के विकास के लिए किया गया था, अर्थात् जावा, सी/सी ++/सी\ # और लगातार वस्तुओं पुस्तकालयों जैसे डीओएल (सॉकुप और मैकेक 2014)। सिमुला का वर्तमान उत्तराधिकारी BETA है, नेस्टेड (उप) कक्षाओं (नेस्टेड स्थानीय समय के साथ) और पैटर्न (मैडसेन एट अल 1993) की अवधारणाओं में विरासत की संभावनाओं को विस्तारित और विशेषता है।
ऑब्जेक्ट उन्मुख भाषाओं और विशिष्ट पुस्तकालयों में से किसी एक का उपयोग करने और विशिष्ट मॉडल के लिए सभी आवश्यक कोड प्रोग्राम करने का विकल्प हमेशा होता है। दूसरी ओर, पहले से ही मौजूदा ग्राफिकल प्रोग्रामिंग वातावरण वस्तुओं (सिग्नल जनरेटर, योग, इंटीग्रेटर इत्यादि) के पुस्तकालयों से मॉडलिंग सिस्टम की संरचना को डिजाइन और लिंक करने की अनुमति देते हैं, उन्हें parametrize और आभासी समय में सिमुलेशन चलाते हैं।
सिमुलेशन के लिए एक और लोकप्रिय सॉफ्टवेयर MathWorks Simulink है, जो खुद को मॉडल-आधारित डिज़ाइन टूल के रूप में वर्णित करता है। पर्यावरण पूर्वनिर्धारित ब्लॉक (पुस्तकालयों की विस्तृत श्रृंखला से) और उपप्रणाली में आरेखों को गठबंधन और पैरामीट्रिज़ करने की अनुमति देता है। प्रोग्रामिंग ग्राफिकल ब्लॉक और उनके कनेक्शन का उपयोग फ़ीडबैक लूप के साथ कार्यात्मक भागों में किया जाता है। पर्यावरण का व्यापक रूप से नियंत्रण, स्वचालन और सिग्नल प्रोसेसिंग के लिए उपयोग किया जाता है। एक और संभावना MathWorks Matlab भाषा से अपने कोड को एकीकृत करना है या विभिन्न टूलबॉक्स (जैब्लोंस्की एट अल 2016) का उपयोग करना है। उनमें से एक, senssb, संवेदनशीलता विश्लेषण पर केंद्रित है और सिस्टम बायोलॉजी मार्कअप भाषा का उपयोग करके अन्य मॉडल आयात करने की अनुमति देता है। सिमुलिंक में मौजूदा मॉडलों के विज़ुअलाइज़ेशन के लिए, बहुत त्वरित मॉडल दर्शक diffplug का उपयोग करना भी संभव है। PottersWheel समय पर निर्भर गतिशील प्रणाली के मॉडलिंग का समर्थन करता है, पैरामीटर अंशांकन, विश्लेषण और भविष्यवाणी। दिलचस्प उपकरण मॉडल सत्यापन के लिए प्रयोगात्मक डिजाइन है।
सिस्टम गतिशीलता के मॉडलिंग और विश्लेषण के लिए, इसी तरह की रणनीति Stella आर्किटेक्ट isee सॉफ़्टवेयर एप्लिकेशन द्वारा उपयोग की जाती है, जहां मॉडल ब्लॉक से बना है, जो संबंधों से जुड़े हुए हैं। स्टेला निर्माण के माध्यम से हवाई जहाज तक चिकित्सा आवश्यकताओं से लेकर विभिन्न प्रकार के अनुप्रयोगों के मॉडलिंग और सिमुलेशन की अनुमति देता है। स्टेला कभी कभी iThink सॉफ्टवेयर के रूप में विपणन किया जाता है। Powersim सॉफ्टवेयर मूल रूप से आर्थिक उद्देश्यों के लिए डिजाइन किया गया था। हालांकि, यह इलेक्ट्रॉनिक, सौर ऊर्जा या नशीली दवाओं के उपचार सिमुलेशन सहित अधिक परिष्कृत उपकरण में विकसित हुआ। पावरसिम के पूर्व डेवलपर वर्तमान में अधिक जटिल कार्यों Dynaplan Smia के लिए एक समान सॉफ्टवेयर का उत्पादन कर रहा है। वेनसिम वास्तविक प्रणालियों के बड़े डेटा संबंधों को मॉडलिंग करने के लिए एक प्रणाली है। Vensim की शक्ति यह है कि यह कारण ट्रैकिंग, संवेदनशीलता विश्लेषण, अंशांकन और गहन सिमुलेशन की अनुमति देता है। हालांकि, सॉफ्टवेयर सरल और जटिल वास्तविक प्रणालियों (हसन एट अल 2016) की विस्तृत श्रृंखला से निपटने में भी सक्षम है। True-World सिस्टम डायनेमिक्स सॉफ्टवेयर असतत और निरंतर समय में जटिल मल्टीबॉडी गतिशील सिमुलेशन की सुविधा प्रदान करता है। मॉडलिंग मूल रूप से शेष राशि से शुरू होता है।
मॉडलिंग और सिमुलेशन के लिए पूरी तरह से अलग दृष्टिकोण सेलुलर ऑटोमेटा या एजेंट-आधारित मॉडलिंग दृष्टिकोण हैं, जो स्टीफन वोल्फ्राम (वोलफ्रैम 1991) द्वारा एक नए प्रकार के विज्ञान के रूप में लोकप्रिय हैं। दृष्टिकोण को कभी-कभी जीवन का खेल भी कहा जाता है। मॉडलिंग स्वायत्त व्यक्तियों (मकल और उत्तर 2005) की बातचीत के माध्यम से लागू किया गया है। सिमुलेशन आकस्मिक व्यवहार दिखाते हैं और इसलिए जनसंख्या गतिशीलता के लिए सिस्टम जीव विज्ञान में बहुत लोकप्रिय हैं। बुनियादी (और उन्नत, साथ ही) एजेंट आधारित मॉडलिंग और सिमुलेशन के लिए एक सरल उपकरण NetLogo सॉफ्टवेयर है, जहां सरल विवरण और parametrization शक्तिशाली मॉडल बनाते हैं। सॉफ्टवेयर समय विकास और शोर प्रेरण (Stys एट अल। 2015) के दृश्य की अनुमति देता है। आवेदन जावा में लिखा गया है, जो कभी-कभी उपलब्ध स्मृति को सीमित करता है। शायद बहु-एजेंट मॉडलिंग में सबसे बड़ा प्रयास Wolfram सॉफ्टवेयर के विकास द्वारा किया गया था, जो लोकप्रिय गणित की निरंतरता है, मॉडलिंग और सिमुलेशन के लिए विस्तारित टूल के साथ। इसने सिमुलिंक की तरह मॉडलिंग को अधिक आकर्षक सूट में रखा है और अन्य गणितीय विषयों (बहुभिन्नरूपी आंकड़े, डेटा खनन, वैश्विक अनुकूलन) के लिए एजेंट-आधारित मॉडलिंग और बहुत अधिक उपकरण भी बनाता है।
AnyLogic प्रवाह की समस्याओं के लिए बहुत ही रोचक सॉफ्टवेयर है — सूचना, पैसा, यातायात, रसद और खनन। सिमुलेशन न्यूनतम प्रयास और अधिकतम दक्षता के साथ डिजाइन किए गए सिस्टम में इष्टतम प्रवाह की समस्या को हल करता है। प्रयुक्त अवधारणाएं सिस्टम गतिशीलता और एजेंट-आधारित और विवेक-घटना मॉडलिंग हैं। यह विभिन्न मॉडलिंग अवधारणाओं के बीच संकर भी प्रदान करता है। सॉफ्टवेयर उपयोगी है, उदाहरण के लिए, महामारी प्रसार सिमुलेशन में (Emrich एट अल 2007)।
भौगोलिक या नेटवर्क स्पेस में बातचीत करने वाली आबादी के अनुकरण के लिए एक अन्य एजेंट आधारित मॉडलिंग उपकरण Insight Maker है। सॉफ्टवेयर ग्राफिकल मॉडल निर्माण, कई प्रतिमानों का उपयोग, एम्बेडेड स्क्रिप्टिंग और ऑप्टिमाइज़ेशन टूलसेट (फोर्टमैन-रो 2014) का समर्थन करता है।
मॉडलिंग के लिए, राज्य चर का विवरण, ओडीई का समाधान, पैरामीट्रिजेशन और समय निर्भरता विश्लेषण, सॉफ्टवेयर का पहला समूह, Mathematica से Matlab तक, बिना किसी हिचकिचाहट के इस्तेमाल किया जा सकता है। वे मॉडलिंग उद्देश्यों के लिए शक्तिशाली उपकरण का प्रतिनिधित्व करते हैं। इस तरह के बड़े डेटा, सिमुलेशन, शोर प्रेरण, अनुकूलन, संवेदनशीलता और stochastics से संबंधित के रूप में अधिक जटिल विश्लेषण के मामले में, और अधिक उन्नत उपकरण की आवश्यकता होती है, वस्तु उन्मुख दृष्टिकोण के साथ, प्रोग्रामिंग भाषाओं वाक्यविन्यास में भी उच्च प्रेरण शामिल है।
11.8 चर्चा और निष्कर्ष
Original publication · पहली बार FarmHub Learn पर प्रकाशित · Aquaponics Food Production Systems
एक्वापोनिक्स जटिल तकनीकी और जैविक प्रणाली हैं। उदाहरण के लिए, मछली के लिए संभव स्पष्टीकरण ठीक से नहीं बढ़ रहा है छोटे भोजन राशन, प्रतिकूल पानी की गुणवत्ता, तकनीकी समस्याओं के कारण तनाव, आदि हो सकता है स्वाभाविक धीमी जीव विज्ञान के कारण, इन स्पष्टीकरणों की वैधता की वैज्ञानिक जांच थकाऊ होगी और कई प्रयोगात्मक परीक्षणों की आवश्यकता होगी सभी महत्वपूर्ण कारकों और उनकी बातचीत प्राप्त करें, बहुत सारी सुविधाएं, विशेषज्ञता, अनुसंधान समय और वित्तीय परिसंपत्तियों की मांग करें। इसलिए, इस अध्याय में एक्वापोनिक सिस्टम मॉडलिंग का मुद्दा संबोधित किया गया था। एक्वापोनिक्स में, विभिन्न उद्देश्यों के लिए मॉडलिंग की आवश्यकता होती है: (i) अंतर्दृष्टि/समझ, (ii) विश्लेषण, (iii) अनुमान और (iv) प्रबंधन और नियंत्रण। इन सभी उद्देश्यों के लिए, उपयुक्त मॉडल की आवश्यकता है। उदाहरण के लिए, उद्देश्यों (ii) और (iii) को प्राप्त करने के लिए, एक अनुभवजन्य दृष्टिकोण का उपयोग किया जा सकता है जो नए प्रयोगों के संचालन के बिना जितना संभव हो उतना जानकारी निकालने के उद्देश्य से पिछले प्रयोगात्मक परीक्षणों से डेटा का विश्लेषण करने के लिए सांख्यिकीय मॉडल का उपयोग करता है। सांख्यिकीय मॉडल एक्वापोनिक सिस्टम में मछली और फसल उत्पादन को प्रभावित करने वाले सबसे महत्वपूर्ण कारकों को प्रकट कर सकते हैं। भविष्य के प्रयोग इन कारकों पर ध्यान केंद्रित कर सकते हैं, इस प्रकार महंगा अनुसंधान संपत्ति का उपयोग और अधिक प्रभावी बना रही है।
एक्वापोनिक सिस्टम की जटिलता, उनकी प्रतिक्रिया चरित्र और आरएएस और हाइड्रोपोनिक प्रणाली, जल उपचार और मछली विकास के बीच बातचीत के कारण, इसका तात्पर्य है कि उद्देश्यों (i) और (iv) को पूरा करने के लिए, यानी। सम्मान के साथ एक पौधे (कॉन्फ़िगरेशन, आकार, मछली, फ़ीड, प्रवाह इत्यादि) को समझने या अनुकूलित करने के लिए लागत, स्थिरता, मजबूती और पानी की गुणवत्ता, इस अध्याय में वर्णित अधिकांश सिस्टम घटकों के गैर-तुच्छ सैद्धांतिक मॉडल आवश्यक हैं। सांख्यिकीय मॉडल पर प्रस्तुत इन सैद्धांतिक मॉडलों का लाभ एक्वापोनिक्स के अंतर्निहित प्रक्रिया का विश्लेषण करने और समय पहलू (गतिशीलता) को मॉडल करने की संभावना का विश्लेषण करने की उनकी मजबूत क्षमता है। सांख्यिकीय मॉडल सिर्फ एक परिकल्पना की पुष्टि या खंडन करते हैं और किस हद तक चर कोवरी लेकिन अंतर्निहित प्रक्रियाओं का कोई सबूत नहीं देते हैं। दूसरी ओर, सैद्धांतिक मॉडल हमें एक परिकल्पना के अनुसार प्रक्रियाओं को अनुकरण करने की अनुमति देते हैं, मनाए गए डेटा के साथ अनुकरण की तुलना करते हैं, परिकल्पना और मॉडल दोनों का मूल्यांकन करते हैं और अनुकूलन करते हैं। सांख्यिकीय मॉडल की वैधता परिचालन सीमा से परे नहीं हो सकती है, जबकि सैद्धांतिक मॉडल को परिभाषित किया जा सकता है और वातावरण की एक विस्तृत श्रृंखला के लिए उपयोग किया जा सकता है, बशर्ते मॉडल आवेदन से पहले इन श्रेणियों के लिए मान्य हों। उदाहरण के लिए, जर्मनी में एक्वापोनिक्स सुविधा में मछली प्रजातियों और पर्यावरण चर के रूप में Oreochromis niloticus के साथ मछली विकास के बीच संबंधों का आकलन करने के लिए उपयोग किए जाने वाले एकाधिक प्रतिगमन मॉडल को आसानी से स्पेन में Cyprinus carpio के साथ लागू नहीं किया जा सकता है, जबकि अंतर्निहित प्रक्रियाओं (जैसे मछली व्यवहार, जलीय कृषि, मीठे पानी पारिस्थितिकी) के रूप में गणितीय समीकरणों को अपेक्षाकृत आसानी से समायोजित किया जा सकता है क्योंकि उस मॉडल के अंतर्निहित मछली और पारिस्थितिक प्रक्रिया मूल रूप से दो साइटों के लिए समान होती है।
फिर भी, सैद्धांतिक मॉडल को कुछ मानकों की भी आवश्यकता होती है जैसे प्रतिक्रिया स्थिरांक और पदार्थ व्यवस्थित करने के लिए टैंक को व्यवस्थित करने में वेग। यह आमतौर पर एक सुविधा या बहुत कम सुविधाओं के अनुभवजन्य अध्ययन या पहले प्रकाशित अध्ययनों (माध्यमिक स्रोतों) के अधिकांश मामलों में आधारित प्राप्त किया जाता है। माध्यमिक स्रोतों के आधार पर अध्ययन दिए गए संरचना और उपलब्ध डेटा की मात्रा द्वारा लगाए गए सीमाएं हैं, जो मौजूद नहीं है जब डेटा अध्ययन के लिए डिज़ाइन किया गया एक प्रयोगात्मक सेटअप से आते हैं। हालांकि, एक एक्वापोनिक्स सुविधा से प्रयोगात्मक डेटा का उपयोग करके मॉडल पैरामीटर का आकलन केवल अध्ययन में मौजूद विशेष स्थितियों के कारण परिणामों की सामान्यीकरण और प्रतिकृति के संबंध में समस्याएं हो सकती हैं। डेटा की कमी कभी-कभी उन मॉडलों के लिए मजबूत प्रतिबंध लगाती है जो उनकी व्यावहारिकता को सीमित करती हैं। प्राथमिक डेटा के साथ पैरामीटर अनुमान के लिए अध्ययन का विकास जो पहले के अध्ययनों की तुलना में बड़ी संख्या में एक्वापोनिक्स सुविधाओं का उपयोग करता है, वर्तमान सीमाओं को दूर करने और बेहतर और विश्वसनीय परिणाम प्रदान करने में मदद करता है। हालांकि, यह एक्वापोनिक्स शोधकर्ताओं के लिए एक आसान चुनौती नहीं है।
प्रबंधन स्थितियों की एक विस्तृत श्रृंखला के तहत गणितीय मॉडल के साथ एक्वापोनिक्स का सिमुलेशन एक्वापोनिक्स की समझ में सुधार करेगा, विभिन्न एक्वापोनिक्स कॉन्फ़िगरेशन को सत्यापित करेगा और एक्वापोनिक्स सुविधाओं में सुधार के लिए सबसे आशाजनक रणनीतियों का मार्ग बताएगा। फिर, इससे प्रयोग करने का एक और अधिक कुशल तरीका हो सकता है।
इस अध्याय में कुछ मॉडलिंग उपकरण भी प्रस्तुत किए गए थे। परंपरागत रूप से, मात्रात्मक विश्लेषण के लिए समर्थन उपकरण के रूप में प्रक्रियाओं को समझने के लिए स्टॉक और फ्लो आरेख (एसएफडी) का उपयोग किया गया है। उनका उपयोग मात्रा के प्रवाह और प्रवाह को समझने के लिए किया जाता है लेकिन प्रवाह और प्रवाह से जुड़ी जानकारी को स्पष्ट करने की क्षमता की कमी होती है। जटिल एसएफडी सिस्टम को समझने योग्य सरलीकृत प्रतिक्रिया संरचनाओं में स्थानांतरित करने के लिए कारण लूप आरेख (CLD) का उपयोग किया जा सकता है। साथ में, एसएफडी और सीएलडी विभेदक समीकरण प्रणाली को पूरी तरह परिभाषित करते हैं। यदि सिस्टम की केवल एक सरल गुणात्मक समझ की आवश्यकता है, तो सीएलडी और एसएफडी पर्याप्त हो सकता है, लेकिन अगर उत्तर को संख्यात्मक सटीकता की आवश्यकता है, तो समस्या को सिस्टम गतिशील उपकरण आरेख (एसडीटीडी) के साथ आगे की जांच की जा सकती है और बाद में संख्यात्मक सिमुलेशन के लिए सॉफ़्टवेयर टूल में मॉडलिंग किया जा सकता है।