Source material
Глава 11 Моделирование систем аквапоники
Карел Й. Кисман, Оливер Кёрнер, Кай Вагнер, Ян Урбан, Дивас Кариманзира, Томас Раушенбах и Симон Годдек
Абстракт Математические модели могут принимать очень разные формы и очень разные уровни сложности. Поэтому систематический способ постулирования, калибровки и проверки, как это предусмотрено теорией систем, может быть очень полезным. В этой главе рассматривается и демонстрируется динамическое моделирование систем аквапонных (АП) систем с теоретической точки зрения систем для каждой из подсистем системы АП, таких как резервуары для рыбы, анаэробный реактор и гидропонная (ВД) теплица. В нем также показаны связи между подсистемами, с тем чтобы в принципе можно было построить и интегрировать в повседневную практику полную модель систем AP в отношении управления и контроля систем AP. Основной задачей является выбор соответствующей сложности модели, отвечающей экспериментальным данным для оценки параметров и состояний и позволяющей ответить на вопросы, связанные с целью моделирования, такие как моделирование, проектирование эксперимента, прогнозирование и управление.
Ключевые слова Моделирование · Рециркулирующая система аквакультуры · Анаэробное сбраживание · Гидропонная теплица · Многоконтурная аквапонная система · Инструменты
Содержимое
- 11.1 Введение
- 11.2 Справочная информация
- 11.3 Моделирование РАН
- 11.4 Моделирование анаэробного сбраживания
- 11,5 Моделирование парниковых газов ВД
- 11.6 Многоконтурное аквапоническое моделирование
- 11.7 Инструменты моделирования
- 11.8 Обсуждение и выводы
- Ссылки
—
[К. Дж. Кисман](mailto: karel.keesman@wur.nl) · [С. Годдек](mailto: simon@goddek.nl)
Математические и статистические методы (биометрис), Вагенингенский университет, Вагенинген, Нидерланды
[О. Кёрнер](mailto: koerner@igzev.de)
Лейбниц - Институт овощных и декоративных культур (IGZ), Гроссберен, Германия
[К. Вагнер](mailto: kai.wagner@htwsaar.de)
Институт физической культуры, Университет прикладных наук Саарбрюккен, Саарбрюккен, Германия
[J. Urban](mailto: urbanj@frov.jcu.cz)
Лаборатория обработки сигналов и изображений, Институт сложных систем, Южная Богемская
Научно-исследовательский центр аквакультуры и биоразнообразия гидроценозов, факультет рыбного хозяйства и
Защита вод, Университет Южной Чехии в Ческе-Будеёвице, Нове-Грады, Чехия
[Д. Кариманзира](mailto: kai.wagner@htwsaar.de) · [Т. Раушенбах](mailto: Thomas.Rauschenbach@iosb-ast.fraunhofer.de)
Фраунгофер IOSB-AST, Ильменау, Германия
© Автор (ы) 2019 267
С. Годдек и др. (ред.), Системы производства продуктов питания Aquaponics, https://doi.org/10.1007/978-3-030-15943-6_11
—
Ссылки
Бадиола М, Мендиола Д, Босток J (2012) Анализ рециркулирующих систем аквакультуры (РАН): основные вопросы управления. Аквак Энг 51:26 —35. https://doi.org/10.1016/j.aquaeng.2012.07. 004
Batstone DJ, Келлер J, Ангелидаки I, Калюжный С.В., Павлостатис С.Г., Роцци А, Сандерс WTM, Siegrist H, Вавилин В.А. (2002) Анаэробное пищеварение Модель № 1 (ADM1). Водная техника Технол 45:65 —73
Уравнения Boote KJ, Jones JW (1987) для определения фотосинтеза полога на основе заданной квантовой эффективности, максимальной скорости листа, ослабления света, индекса площади листа и плотности фотонного потока. В: Biggins J (ред.) Прогресс в исследованиях фотосинтеза. Мартинус Нейхофф, Дордрехт, стр. 415—418
Бот GPA (1993) Физическое моделирование тепличного климата. В: Хашимото Y, Бот GPA, День W, Тантау HJ, Nonami H (eds) Компьютеризированная теплица. Академическая пресса, Сан-Диего, стр. 51—74
Бак-Сорлин G, De Visser PHB, Henke M, Sarlikioti V, Ven der Heijden G, Marcelis LFM, Vos J (2011) На пути к функционально-структурной модели вырезанной розы: моделирование световой среды, поглощение света, фотосинтез и помехи в структуру растений. Энн Бот 108:1121 —1134
Challa H, Bakker M (1999) Потенциальное производство в тепличной среде. В: Стэнхилл Г,
Enoch HZ (eds) Экосистемы мира 20 — Тепличные экосистемы. Эльсевье, стр. 333—347
Влияние аэрации и щелочности на качество воды и качество продукции транспортируемой тилапии — имитационное исследование. Аквак Eng:46—58
Corominas L, Riegler L, Takács I (2010) Новые рамки для стандартизированной нотации в сточных водах. J Int Assoc загрязняет воду Res 61 (4) :S841-S857
Dahl O-J, Nygaard K (1966) SIMULA: алгольский язык симуляции. Коммун ACM 9
(9) :671—678. https://doi.org/10.1145/365813.365819 de Zwart HF (1996) Анализ вариантов энергосбережения при выращивании парниковых газов с использованием имитационной модели. Вагенингенский сельскохозяйственный университет, Вагенинген, стр. 236
Delaide B, Годдек S, Кисман, KJ, Джиджакли MH (2018). Методология количественной оценки эффективности аэробного и анаэробного сбраживания ила для рециркуляции питательных веществ в аквапонике. https://popups. uliege.be:443/1780-4507 22, 12
Моделирование и моделирование водной среды обитания для биорегенеративных исследований жизнеобеспечения. Акто-астронавт 93:S.138-S.147. https://doi.org/10.1016/j.actaastro.2013. 07.013
Эль-Машад H (2003) Солнечный термофильный анаэробный реактор (STAR) для производства возобновляемых источников энергии Кандидатская диссертация Вагенингенский университет. ISBN: 9058089533-238
Эмеренчано М, Карнейру П, Лапа М, Лапа К, Делайде Б, Годдек S (2017) Минерализация Солидос. Аквак Бюстгальтеры 21—26
Эмрих С, Суслов С, Юдекс Ф (2007) Полностью на основе агента. Моделирование распространения эпидемии с использованием любой логики. В: Материалы EUROSIM
ФАО (2016) Состояние мирового рыболовства и аквакультуры 2016. Содействие обеспечению продовольственной безопасности и питания для всех. Продовольственная и сельскохозяйственная организация Объединенных Наций, Рим
Фикара Е, Хасам С, Аллегрини А, Лева А, Мальпей Ф, Ферретти Г (2012) Анаэробные модели пищеварения: сравнительное исследование. В: Материалы 7-й Венской международной конференции по математическому моделированию 2012, стр. 1052
Fortmann-Roe S (2014) Инсайт-мейкер: универсальный инструмент для веб-моделирования и моделирования. Симул Модельная Теория Практа 47:28 —45
Frantz JM, Hand B, Buckingham L, Ghose S (2010) Виртуальный производитель: программное обеспечение для расчета затрат на отопление тепличного производства в США. ХОРТТЕХНОЛОГИЯ 20:778 —785
Galí A, Benabdallah T, Astals S, Mata-Alvarez J (2009) Модифицированная версия модели ADM1 для применения в агроотходах. Биоресурс Технол 100 (11) :2783—2790
Goddek S (2017) Возможности и проблемы многоконтурных аквапонических систем. Вагенингенский университет. https://doi.org/10.18174/412236
Goddek S, Delaide BPL, Joyce A, Wuertz S, Jijakli MH, Gross A, Eding EH, Bläser I, Reuter M, Keizer LCP, Моргенштерн R, Körner O, Verreth J, Keesman KJ (2018) Питательная минерализация и снижение органических веществ осадка и эффективность в реакторах на основе RASB-EGSB. Аквак Энг 83:10 —19. ISSN: 0144-8609
Goddek S, Keesman KJ (2018) Необходимость технологии опреснения для проектирования и калибровки многоконтурных систем аквапоники. Опреснение 428:76 —85. https://doi.org/10.1016/j.desal.2017. 11.024
Goddek S, Körner O (2019) Полностью интегрированная имитационная модель многоконтурной аквапоники: пример определения размеров системы в различных средах. Агрик Сист
Goddek S, Delaide B, Mankasingh U, Ragnarsdottir K, Jijakli H, Thorarinsdottir R (2015) Проблемы устойчивой и коммерческой аквапоники. Устойчивость 7:4199 —4224. https://doi.org/10.3390/su7044199
Goddek S, Espinal CA, Delaide B, Jijakli MH, Schmautz Z, Wuertz S, Keesman KJ (2016) Навигация в сторону развязанных аквапонных систем: подход к проектированию системной динамики. Вода (Швейцария) 8:303. https://doi.org/10.3390/W8070303
Graber A, Junge R (2009) Системы Aquaponic: переработка питательных веществ из рыбных сточных вод путем производства овощей. Опреснение 246:147 —156
Halamachi I, Simon Y (2005) Новая компьютерная имитационная модель для проектирования и управления рециркулирующими системами аквакультуры. Аквак Энг 32 (3—4) :S443-S443-S4464. https://doi.org/10.1016/j. aquaeng.2004.09.010
Hassan J et al (2016) Переходное накопление NO2 и N2O во время денитрификации объясняется предположением о диверсификации клеток стохастической транскрипцией генов денитрификации. Плос Расчетный Биол 11 (1) :e1004621
He E, Wurtsbaugh W (1993) Эмпирическая модель скорости эвакуации желудка для рыб и анализ пищеварения в рысно-бурой форели. Транс Ам Фиш Сок 122 (5) :S.717—S.730
Хенце М, Вилли Г, Такаши М, Марк Л (2002) Активированные модели ила ASM1, ASM2, ASM2D и ASM3. IWA Publishing в своей серии научно-технических докладов, Соединенное Королевство. ISBN: 1-900222-24-8
Heuvelink E (1996) Рост и урожайность томатов: количественный анализ и синтез. Кафедра садоводства. Вагенингенский сельскохозяйственный университет, Вагенинген, Нидерланды, стр. 326
Jablonsky J, Papacek S, Hagemann M (2016) Различные стратегии метаболической регуляции в цианобактериях: от транскрипционного к биохимическому контролю. Научный сотрудник 6:33024
Janka E, Körner O, Rosenqvist E, Ottosen CO (2018) Моделирование эффективности работы PSII-флуоресценции хлорофилла в ответ на свет и температуру хризантемы (Dendranthema grandiflora) с использованием многослойной листовой модели. Фотосинтетика 56:633 —640
Кариманзира D, Кисман KJ, Клоас W, Баганц D, Раушенбах T (2016) Динамическое моделирование аквапонической системы INAPRO. Аквак ENG 75:29-45. https://doi.org/10.1016/j.aquaeng.2016.10.004
Кисман К.Дж. (2011) Системная идентификация: введение. Спрингер, Лондон
Knaus U, Palm HW (2017) Влияние биологии рыб на приливы и течения аквапонических культурных трав северной Германии (Мекленбургская Передняя Померания). Аквакультура 466:51 —63. https://doi.org/ 10.1016/j.аквакультуры.2016.09.025
Körner O, Hansen JB (2011) Онлайн-инструмент для оптимизации производства тепличных культур. Акта Хортик 957:147 —154
Körner O, Van Straten G (2008) Поддержка принятия решений для динамических стратегий борьбы с парниковым климатом. Вычислить электрон АГРИК 60:18 —30
Körner O, Aaslyng JM, Andreassen AU, Holst N (2007) Моделирование микроклимата для динамического климатического контроля парниковых газов. Хортнауки 42:272 —279
Körner O, Warner D, Tzilivakis J, Evelens-Clark B, Heuvelink E (2008) Поддержка принятия решений по оптимизации потребления энергии в европейских теплицах. Акта Хортик 801:803 —810
Körner O, Gutzmann E, Kledal PR (2017) Динамическая модель, имитирующая симбиотические эффекты в аквапонных системах. Акта Хортик 1170:309 —316
Производство биомассы и динамика питательных веществ в системе аквапоники. Аризонский университет
Liebig HP, Alscher G (1993) Комбинация моделей роста для оптимизации COSub2/sub- и температурного контроля салата. Акта Хортик 328:155 —162
Люгерт V, Thaller G, Tetens J, Schulz C, Krieter J (2014) Обзор расчета роста рыбы: многочисленные функции в рыбном производстве и их специфическое применение. Рев Аквак 8 (1) :30—42
Лупатч I, Kissil GW (1998) Прогнозирование отходов аквакультуры из культуры золотистого моря (Sparus aurata) с использованием подхода к питанию. Живая вода Акват 11 (4) :265—268. https://doi.org/10. 1016/S0990-7440 (98) 80010-7
Lupatsch I, Kissil GW, Sklan D (2003) Сравнение энергетической и белковой эффективности трех видов рыб золотистый лещ (Sparus aurata), европейский морской окунь (Dicentrarchus labrax) и белый групер (Epinephelus aeneus): энергозатраты на белковое и липидное осаждение. Аквакультур:175—189
Macal CM, North MJ (2005) Учебное пособие по моделированию и моделированию на основе агентов. //Симуляционная конференция, 2005 материалы зимы. IEEE
Madsen LO, Møller-Pedersen B, Nygaard K (1993) Объектно-ориентированное программирование на языке программирования BETA. Эддисон-Уэсли. ISBN 0-201-62430-3
Марселис LFM (1994) Рост плодов и разделение сухого вещества в огурце. Кафедра садоводства. Вагенингенский сельскохозяйственный университет, Вагенинген, стр. 173
Маккарти Дж., Левин М.И. (1965) LISP 1.5 руководство программиста. MIT Press, Кембридж
Культура желтохвостного царя (Seriola lalandi) в морской рециркулирующей системе аквакультуры (RAS) с искусственной морской водой. Аквак Eng:20—28
Pagand P, Blancheton JP, Casellas C (2000) Модель для прогнозирования количества растворенного неорганического азота, выделяемого в сточных водах из рециркулирующей системы морского окуня (Dicentrarchus labrax). Аквак Энг 22 (1—2) :S137—S153
Павлостатис С.Г., Гиральдо-Гомез Е (1991) Кинетика анаэробного лечения: критический обзор. Crit Rev Environ Управление 21:411 —490
Poorter H, Anten NP, Marcelis LFM (2013) Физиологические механизмы в моделях роста растений: нужен ли нам подход к биологии надклеточных систем. Растительные клетки Environ 36:1673 —1690
Rath T (1992) Эйнсац wissensbasierter Система зур Modellierung унд Дарстеллунг фон gartenbautechnischem Фахвиссен ам Бейспиэль де гибрид HORTEX. Ганноверский университет, Германия
Rath T (2011) Программная система zur Planung фон Heizanlagen фон Гевахсязерн. Биосистема Фахгебиет и Gartenbautechnik. Университет Лейбница Ганновер, Германия
Reyes Lastiri D, Slinkert T, Cappon HJ, Baganz D, Staaks G, Keesman KJ, (2016) Модель аквапонной системы для минимизации потребностей воды, энергии и азота. Водная научная техника wst2016127. https://doi.org/10.2166/wst.2016.127
Richie M, Haley D, Oetker M (2004) Влияние частоты кормления на эвакуацию желудка и возвращение аппетита в Tilapia Oreochromis niloticus (L.). Аквакультура 234 (1—4): S657—S673. https://doi.org/10.1016/j.aquaculture.2003.12.012
Rusten BE (2006) Проектирование и эксплуатация реакторов биопленки с подвижным слоем в Калднесе. Аквак Eng:322—331
Sánchez-Romero A, Miranda-Baeza A, Rivas-Vega M (2016) Разработка модели моделирования динамики азота в интегрированной системе культуры креветки-макроводоросли с нулевоводным обменом. J World Aquacult Soc 47 (1) :129—138
Синха Н.К., Куста Б. (1983) Моделирование и идентификация динамических систем//Вестн. Фон Ностранд Райнхольд, Нью-Йорк
Soukup J, Macháček P (2014) Сериализация и постоянные объекты. Спрингер. https://doi.org/10. 1007/978-3-642-39323-5
Стерман Дж. (2000) Динамика бизнеса: системное мышление и моделирование для сложного мира. Макграу Хилл, Бостон
Штыс Д, Стыс Д мл., Печенкова Дж., Стась КМ, Чкалова М, Куба П, Паутсина А, Дурнеев Д, Нахлык Т, Cısa P (2015) 5iD Просмотр-наблюдение за поведением рыбной школы в лабиринтах и использование семантической и синтаксической энтропии для определения структуры школы. World Acad Sci Eng Technol Int
J Comput Electr Autom Control Inf Eng 9 (1) :281—285 ван Ooteghem RJC (2007) Оптимальная конструкция управления для солнечной теплицы. Вагенингенский университет, Вагенинген, стр. 304
Vanthoor B (2011) Метод проектирования теплиц на основе модели. Вагенингенский университет, Вагенинген, стр. 307
Waller U, Buhmann AK, Ernst A et al (2015) Интегрированная мультитрофическая аквакультура в системе нулевой рециркуляции аквакультуры для производства морских рыб и гидропонных галофитов. Аквак Инт 23:14:73
Weatherley LR, Hill RG, Macmillan KJ (1993) Моделирование процессов интенсивной системы аквакультуры. Аквак Eng:215—230
Wik TEI, Lindén BT, Wramner PI (2009) Комплексное моделирование динамической аквакультуры и очистки сточных вод для рециркулирующих систем аквакультуры. Аквакультура 287 (3/4) :361—370
Виллемс Ю.К., Polderman JW (1998) Введение в теорию математических систем: поведенческий подход. Спрингер. ISBN: 978-1-4757-2953-5
Wolfram S (1991) Mathematica: система для математики с помощью компьютера. Исследование Вольфрам, Шампанское
Йогев У, Барнс А, Гросс А (2016) Анализ питательных веществ и энергетического баланса для концептуальной модели трех петель вне сетки, аквапоники. Вода 8:589. https://doi.org/10.3390/W8120589
Зейглер Б.П., Прехофер Г., Ким Т.Г. (2000) Теория моделирования и моделирования, 2-е изд. Эльсевье, Лондон
Open Access Данная глава лицензирована в соответствии с условиями международной лицензии Creative Commons Attribution 4.0, которая разрешает использование, совместное использование, адаптацию, распространение и воспроизведение на любом носителе или формате, при условии, что вы даете соответствующий кредит первоначальному автору (авторам) и источнику, предоставите ссылку на лицензии Creative Commons и указать, были ли внесены изменения.
Изображения или другие материалы третьих лиц в этой главе включены в лицензию Creative Commons главы, если иное не указано в кредитной линии материала. Если материал не включен в лицензию Creative Commons главы и ваше предполагаемое использование не разрешено законом или превышает разрешенное использование, вам необходимо получить разрешение непосредственно от правообладателя.
Aquaponics Food Production Systems contributors.
Открыть исходное издание · Creative Commons Attribution 4.0
Это библиотечное издание переформатировано и объединено из исходного источника.
11.1 Введение
Original publication · Впервые опубликовано в FarmHub Learn · Aquaponics Food Production Systems
В целом математические модели могут принимать очень разные формы в зависимости от изучаемой системы, которые могут варьироваться от социальных, экономических и экологических до механических и электрических систем. Как правило, внутренние механизмы социальных, экономических или экологических систем не очень хорошо известны или понятны, и зачастую имеются лишь небольшие наборы данных, в то время как предварительные знания механических и электрических систем находятся на высоком уровне, и эксперименты могут быть легко проведены. Кроме того, форма модели также в значительной степени зависит от конечной цели процедуры моделирования. Например, модель для проектирования или моделирования процессов должна содержать гораздо больше подробностей, чем модель, используемая для изучения различных долгосрочных сценариев.
В частности, для широкого спектра применений (например, Keesman 2011) разработаны модели для:
-
Получение или расширение понимания различных явлений, например, восстановление физических или экономических отношений.
-
Анализ поведения процессов с помощью средств моделирования, например, подготовки операторов или прогнозов погоды.
-
Оценить переменные состояния, которые невозможно легко измерить в реальном времени на основе имеющихся измерений, например, онлайновой информации о процессе.
-
Контроль, например, в рамках внутреннего контроля модели или концепции прогностического контроля на основе модели или управления процессами.
Важнейшим шагом в моделировании любой системы является поиск математической модели, адекватно описывающей фактическую ситуацию или состояние. Во-первых, необходимо указать границы системы и системные переменные. Затем взаимосвязи между этими переменными должны быть определены на основе предварительных знаний и должны быть сделаны предположения о неопределенностях в модели. Сочетание этой информации определяет структуру модели. Тем не менее, модель может содержать некоторые неизвестные или неполностью известные коэффициенты, параметры модели, которые в случае изменения во времени определяют дополнительный набор системных переменных. Для общего введения в математическое моделирование мы имеем в виду, например, Синья и Куста (1983 год), Виллемс и Полдерман (1998 год) и Зейглер и др. (2000 год).
В этой главе будет описано моделирование системы производства аквапоники (ПЗ). На рис. 11.1 показан типичный пример системы AP, т.е. так называемой развязанной трехконтурной аквапонной системы. В результате моделирования основных принципов, с использованием законов сохранения и учредительных отношений, математические модели всех видов систем АП обычно представлены в виде набора обыкновенных или частных дифференциальных уравнений. Эти математические модели обычно используются для проектирования, оценки и контроля. В каждой из этих конкретных целей моделирования проводится различие между анализом и синтезом.
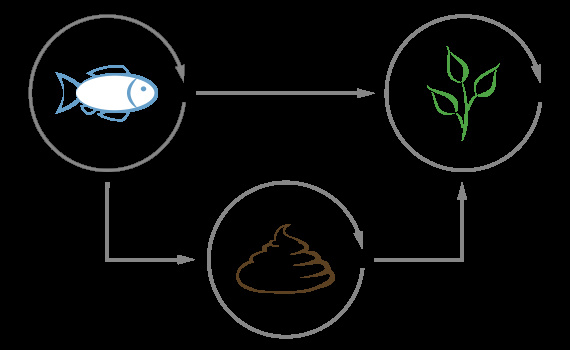
Рис. 11.1 Развязанная трехконтурная аквапонная система с подсистемами RAS, гидропоники и реминерализации. (Годдек, 2017)
План этой главы выглядит следующим образом. В Sect. 11.1 приводится некоторая справочная информация о моделировании математических систем. Разделы 11.2, 11.3, 11.4 и 11.5 описывают моделирование рециркулирующей аквакультуры система (РАС), анаэробное сбраживание, гидропонная (HP) теплица и многоконтурная система AP соответственно. В Sect. 11.6 представлены и иллюстрируются некоторыми примерами инструменты моделирования. Глава завершается разделом «Обсуждение и выводы».
-
11.2 Справочная информация
Original publication · Впервые опубликовано в FarmHub Learn · Aquaponics Food Production Systems
Имеется множество определений системы, начиная от неполных описаний и заканчивая строгими математическими формулировками. Таким образом, система рассматривается как объект, в котором различные переменные взаимодействуют во всех видах временных и пространственных масштабах и который производит наблюдаемые сигналы. Эти типы систем также называются открытыми системами. Графическое представление общей открытой системы (S) с векторными входными и выходными сигналами представлено на рис. 11.2. Таким образом, несколько входов или выходов объединяются в одну стрелку. Таким образом, системные переменные могут быть скалярами или векторами. Кроме того, они могут быть непрерывными или дискретными функциями времени. Важно подчеркнуть, что стрелки на рис. 11.2 представляют собой потоки сигналов и, следовательно, не обязательно физические потоки.
Также возможно подключение систем к сети, как в системе AP, с параллельными, обратными и обратными путями. Пример такой сети представлен на рис. 11.3.
Для анализа и синтеза контроллера/управления часто удобно подключить систему (S) к контроллеру или стратегии управления (C), как показано на рис. 11.4. Чаще всего входным сигналом контроллера или стратегии управления является внешний сигнал рулевого управления управляемой системы, а выходным сигналом системы является поведение наблюдаемой системы.
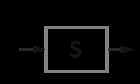
Рис. 11.2 Общее представление открытой системы
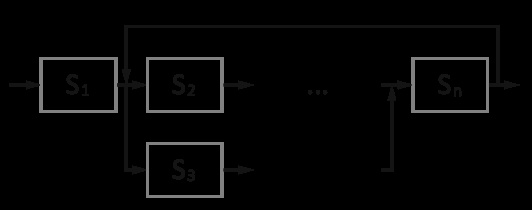
Рис. 11.3 Представление сети открытой системы
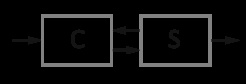
Рис. 11.4 Контролируемая система
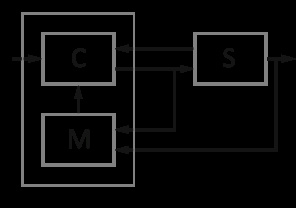
Рис. 11.5 Контролируемая система на основе модели
Наконец, чтобы подчеркнуть включение математической модели (M) в структуру контроллера или стратегию управления, представлено следующее представление управляемой системы на основе модели (рис. 11.5).
На данный момент достаточно представить представление блок-схемы. В последующих разделах будет более подробно проработано моделирование систем ЗС.
В теории систем базовая структура математической модели (M) схематически представлена, как показано на рис. 11.6. На рис. 11.6 x — так называемое состояние системы, u — вход управления, y — выход, w — вход возмущения и v — выходной шум. В общем, каждая из этих переменных является векторно-значным.
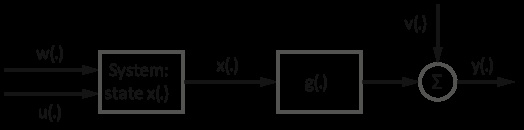
Рис. 11.6 Базовая структура математической модели (М)
В непрерывное время следующий набор уравнений описывает общую динамическую модель (M), с параметром вектор p, в так называемой форме пространства состояний:
$\ гидроразрыва {dx (t)} {dt} =f (t, x (t), u (t), w (t); p),\\ x (0) =x_0$ (11.1)
$y (t) =g (t, x (t), u (t); p) +v (t),\\ t\ in\ Re^+$ (11.1)
где первое уравнение описывает нелинейную и изменяющуюся по времени динамику системы в терминах переменных состояний (x), а второе — алгебраическую связь между u, x и y. Это представление модели пространства состояний является отправной точкой для многих программных реализаций для проектирования, управления и оценки. Однако в следующем рассматриваются только детерминированные модели, при этом без стохастических векторов v и w. Давайте проиллюстрируем эту теорию на системе аквариума.
**Пример: Система Fish Tank **
Рассмотрим следующий аквариум, который является типичным примером общей системы, представленной на рис. 11.7.
Начнем с уточнения наших предварительных знаний о внутренних механизмах системы. Следующий баланс массы может быть определен с точки зрения объема резервуара хранения (V), также называемого состоянием системы, притока _u (t) _ и оттока _y (t) _:
$\ гидроразрыва {dV (t)} {dt} =u (t) -y (t) $ (11.2)
Предположим, что есть регулятор уровня (LC), который сохраняет отток пропорционально объему в резервуаре. Это может быть обеспечено путем применения следующего закона о пропорциональном контроле,
$Y (t) = KV (t) $ (11,3)
с K реальной положительной константой. Таким образом, после замены экв. (11.3) в (11.2), мы получаем следующее дифференциальное уравнение
$\ гидроразрыва {dV (t)} {dt} +KV (t) =n (t) $ (11.4)
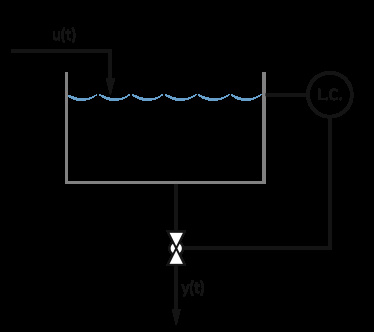
Рис. 11.7 Аквариум для рыб с регулируемым объемным потоком с использованием регулятора уровня (LC)
Для данного конкретного линейного дифференциального уравнения с постоянными коэффициентами существует аналитическое решение, которое задается
$y (t) =y (0) e^ {-Kt} +\ Int^t_0ke^ {-K (t-s)} u (s) ds$ (11,5)
при предположении, что u (t) = 0 для t\ 0. Из этого примера ясно, что применение первых принципов — сохранение массы в данном случае — непосредственно приводит к обычному дифференциальному уравнению. В формате пространства состояний модель может быть представлена как
$\ гидроразрыва {dx (t)} {dt} =-Kx (t) +u (t) $ (11,6)
$\ у (т) =Kx (т) $ (11,6)
С $x$ объем, $u$ вход потока и $K$ усиления контроллера. Таким образом, в терминах общего пространства состояний экв. (11.1), $f (t, x (t), u (t); p)\ equiv -Kx (t) + u (t) $ и $g (t, x (t), u (t); p)\ equiv Kx (t) $.
Для двух резервуаров для рыб с регулируемым объемом V<sub1/sub и Vsub2/sub и регулятором усиления Ksub1/sub и Ksub2/sub, соответственно, могут быть составлены два баланса массы, т.е.
$\ гидроразрыва {dv_1 (t)} {dt} =-K_1V_1 (t) +u (t) $ (11.7)
$\ гидроразрыва {dv_2 (t)} {dt} =K_1V_1 (t) -K_2V_2 (t) $ (11.7)
В векторно-матричной форме, и для физического оттока y (t), мы можем написать:
$\ гидроразрыва {d} {dt}\ начало {bmatrix} V_1 (t)\ V_2 (t)\ конец {bmatrix} =\ начало {bmatrix} -K_1 & 0\\ K_1 & -K_2\ конец {bmatrix}\ начало {bmatrix} V_1 (t)\ V_2 (t)\ конец {bmatrix} 1\ 0\ конец {bmatrix} u (t) $ (11.8)
$y (t) =K_2V_2 (t) $ (11,8)
И таким образом, с $x_1=V_1, x_2=V_2:F (t, x (t), u (t); p)\ equiv\ bmatrix} -k_1x_1 (t) +u (t)\ k_1x_1 (t) -k_2x_2 (t)\ end {bmatrix} $ и $g (t, x (t, x (t), u (t); p)\ equiv k_2x_2 (t) $.
В следующих разделах каждая из подсистем системы AP (рис. 11.1) будет описана более подробно.
11.3 Моделирование РАН
Original publication · Впервые опубликовано в FarmHub Learn · Aquaponics Food Production Systems
Мировая рыбоводческая аквакультура достигла 50 млн. тонн в 2014 году (FAO 2016). Учитывая рост численности населения, растет спрос на рыбные белки. Устойчивый рост аквакультуры требует новых (биотехнологий) технологий, таких как рециркулирующие системы аквакультуры (РАС). RAS имеют низкое потребление воды (Orellana 2014) и позволяют перерабатывать экскрементные продукты (Waller et al. 2015). В результате многоступенчатой очистки воды, такой как разделение частиц, нитрификация (биофильтрация), газообмен и температурный контроль, RAS обеспечивают подходящие условия жизни для рыб. Растворенные и дисперсные продукты могут передаваться на вторичную обработку, такую как производство растений (Waller et al. 2015) или водорослей в интегрированных системах аквасельского хозяйства (IAAC). Системы МААК являются устойчивыми альтернативами традиционным системам аквакультуры и, в частности, являются перспективным расширением РСБУ. В РАС необходимо будет циркулировать технологическую воду, которая имеет особые последствия для технологических процессов как в РАС, так и в системе водорослей/установок. Для объединения RAS и системы водорослей/растений необходимо глубокое понимание взаимодействия между очисткой рыбы и воды, которое может быть получено на основе динамического моделирования. Метаболизм в рыбе соответствует суточной схеме, которая хорошо представлена скоростью эвакуации желудка (Richie et al. 2004). Разделение частиц, биофильтрация и газообмен подвергаются той же схеме. Для целей проектирования необходимо изучить характеристику основных компонентов системы обработки РАС с помощью имитационных моделей. Эти имитационные модели очень сложны. Доступные числовые модели для RAS захватывают лишь небольшую часть сложности и учитывают лишь часть компонентов с соответствующими механизмами. Таким образом, в этой главе будет представлена лишь небольшая часть динамической модели RAS, т.е. биофильтрация на основе нитрификации. Преобразование токсичного аммиака в нитрат является центральным процессом в процессе очистки воды в РАС. Ниже будет продемонстрировано динамическое моделирование баланса массы экскреции аммиака рыбы и превращения аммиака в нитрат, а также перенос питательного вещества в аквапонную систему. При этом можно не только проектировать РСБУ, но и интегрировать рыбное производство в систему ИААК на основе допустимых параметров.
11.3.1 Динамическая модель биофильтрации на основе нитрификации в РАН
Модель подразделяется на модель рыб для европейского морского окуня Dicentrarchus labrax, модель, описывающая время экскреции аммиака, и модель нитрификации (рис. 11.8). Структура экскреции рыбы вводится в модель с помощью входного вектора u (экв. 11.15), аналогичного подходу, используемому Wik et al. (2009). Сложность рыбной модели держится на низком уровне, чтобы иметь возможность объяснить ее метод реализации. Тем не менее краткое введение в моделирование рыб представлено в разделе 11.3.2. Четыре основных аспекта, важных для описания потока питательных веществ в РАС (Badiola et al. 2012):
- Поток Q, который представляет собой общий поток технологической воды в расчете на единицу времени через RAS, определяет массоперенос всех растворенных и твердых частиц, включая аммиак и нитрат.
- Выведение рыбы, входящей аммиак в технологическую воду RAS, изображено произведением матрицы B и вектора u (экв. 11.15).
- Преобразование аммиака в нитрат, происходящее в нитрификации, показано в векторе нитрификации n (экв. 11.15).
- Перенос питательных веществ из РАС в подключенную систему ВД изображен в vectoru (экв. 11.15). Другие важные аспекты технологической цепочки RAS, такие как удаление твердых частиц, концентрация растворенного кислорода и концентрация двуокиси углерода, здесь не рассматриваются. Подсказки по моделированию можно найти в разделах 3.1.1 и 3.2.2 этой книги.
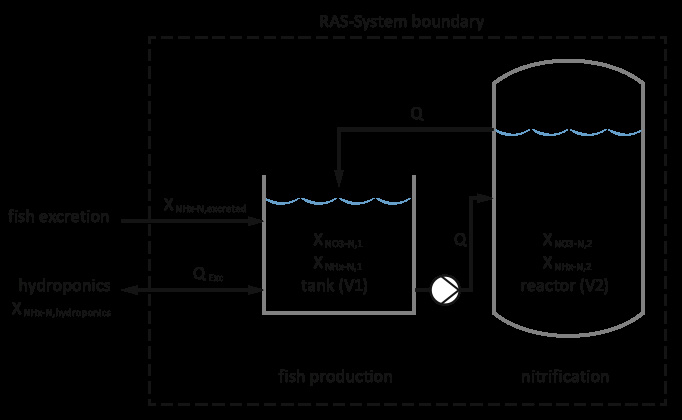
Рис. 11.8 Установка RAS с аквариумом, насосом, реактором нитрификации и передачей воды в гидропонную систему
11.3.2 Рыба
Разнообразие моделей в научной литературе прогнозирует рост и потребление кормов различных водных видов. Модели описывают рост как увеличение веса в день, как процентное приращение роста или как удельный темп роста на основе экспоненциальной модели роста. Модели часто пригодны для определенных этапов жизненного цикла. Потребление кормов, биомасса и пол влияют на выработку модели, а также на такие условия окружающей среды, как температура, уровень кислорода и концентрация питательных веществ (Lugert et al. 2014). Необходимы тщательные исследования, чтобы определить правильную модель, используемую для конкретного применения. Коммерческие РСБУ, состоящие из нескольких когорт рыб, находящихся на разных этапах жизни, требуют, чтобы моделирование включало в модель когорты (рис. 8.6) (Halamachi and Simon 2005). Экскретный массовый поток европейского морского дна (Dicentrarchus labrax) можно оценить с помощью алгоритмов, опубликованных Lupatsch and Kissil (1998).
Здесь чистый массовый поток азота в технологическую воду оценивается из состава корма (содержания белка), количества данного корма и азота, оставленного в тканях организма за счет роста (увеличения веса) рыбы. Потери азота фекального происхождения не включены в модель, однако скорость выведения корректируется исходя из того, что доля выведения азота составляет 0,25 и 0,75 для потери фекальных веществ и выведения аммиака, соответственно. Ввод азота через кормление рыбы оценивается на основе содержания белка и среднего относительного содержания азота в белках, которое, как предполагается, составляет 0,16. Сообщается, что содержание белка в тканях морского баса составляет около 0,17 г белков gsup-1/sup seabass (Lupatsch et al. 2003). Для рыбы, получающей массу тела за счет потребления определенного количества корма, можно рассчитать азотную экскрецию (xSubn, экскретированный/суб, г) на основе экв. (11,9). Предполагается, что корм (XSubfeed/Sub) содержит 0,5 г белка gsup-1/sup рыбы. Кроме того, предполагается, что коэффициент конверсии корма равен 1, т.е. 1 г потребления корма приводит к увеличению массы тела на 1 г (рис. 11.9):
$X_ {N, выводится} = X_ {корм} * 0,16 * 0,75 * (0,5 - 0,17) $ (11,9)
Растворенный аммиак, выведенный через жабры рыбы, следует такой же суточной схеме, как и скорость эвакуации желудка (ГЭР). Для холодноводных и тепловодных рыб ГЭ и Вуртсбау (1993) и Ричи и др. (2004), соответственно. Выделенная картина может быть хорошо смоделирована с помощью синусоидальной функции. Выведение аммиака может быть рассчитано по экв. (11.10):
$X_ {NH_X-N, выводится} =X_ {N, выводится} [г] * (грех (\ гидроразрыва {2\ pi} {1440}) +1) $ (11.10)
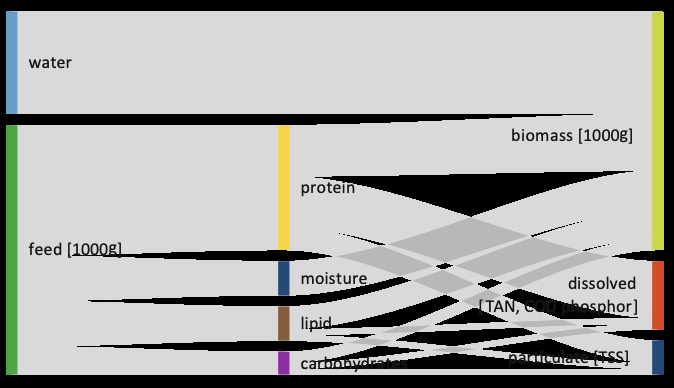
Рис. 11.9 Представление массовых потоков (Sankey Chart) кормовых ингредиентов и продуктов экскрементных продуктов для рыбы, потребляющей 1000 г корма, при условии, что FCR 1
11.3.3 РАС
В литературе можно найти различные модели, описывающие РСБУ, имеющие разный уровень сложности. Имеются весьма сложные модели для конкретных аспектов, таких как взаимодействие растворимых газов и щелочность (Colt 2013) или описание микробного сообщества (Henze et al. 2002). Более практические модели для баланса масс РАН опубликованы Sánchez-Romero et al. (2016), Pagand et al. (2000), Wik et al. (2009) и Weatherley et al. (1993). Все модели предоставляют информацию о потоках массы экскрементов и/или потоках питательных веществ в зависимости от времени и местоположения в технологической цепочке. Такие модели служат основой для моделирования соединения RAS и HP. Наиболее важным растворенным веществом в моделировании RAS является общий аммиачный азот (ТАН). Помимо ТАН необходимо учитывать потребность в химическом (ХПК) и биологическом (БПК) кислороде, общую концентрацию взвешенных твердых веществ (ТСС) и растворенного кислорода. Однако различные обозначения в научной литературе иногда затрудняют чтение, преобразование и внедрение информации в модели. Ниже будут использоваться обозначения, рекомендованные Corominas et al. (2010). TAN будет переписан как xSubnHx-n/sub, а нитратный азот будет выражен как xSubNO3-n/sub.
11.3.4 Пример модели
Модель в том виде, в каком она описана ниже, действительна только для RAS, представленных на рис. 11.8. Другие возможные технологические цепочки для СДТП рассматриваются в Разд. 11.3 настоящей главы. Для математического изображения физических систем были сделаны следующие предположения:
a) плотность воды считается постоянной.
b) предполагается, что резервуар и реактор хорошо смешиваются.
c) предполагается, что объем резервуара и реактора является постоянным.
d) поток технологической воды всегда превышает нуль.
Предположение о хорошо смешанном резервуаре и реакторе приводит к уравнению баланса массы для непрерывного реактора с перемешиванием (CSTR), описанному Drayer and Howard (2014) в экв. (11.11). Следует отметить, что диффузионные процессы обычно игнорируются в расчетах RAS из-за обычно высокой скорости потока технологической воды. Для мультитанковых РАС проводятся следующие операции:
Накопление = Приток - Отток + Генерация - Уменьшение
$V_i {\ точка x} i=Q {в} x_ {i, в} -Q_ {out} x_ {i, выход} +x_ {i, gen} -x_ {i, красный} $ (11.1)
$j=\ begin {case} n, & i=1\ i-1, & i\ ne1 \ конец {случаев} $ (11.1)
В приведенном выше уравнении $n$ представляет число танков в Системе, $ {\ dot x} i$ является изменение концентрации заданной подложки x в объеме, заданном $V {i.} $. Расход технологической воды в резервуар или реактор представлен $Q {in} $. $V_i$ - объем компонента, в который входит поток технологической воды $Q_ {in} $. Расход технологической воды $Q_ {in} $ поступал от компонента, имеющего объем $V_J$.
Преобразование XSubnHx-N/sub в xSubNO3-N/sub в нитрифицирующих биофильтрах происходит на поверхности A [msup2/sup], доступной на бионосителях в реакторе нитрификации (Rusten 2006). Доступная биоактивная поверхность в нитрификации рассчитывается путем умножения объема реактора на объемную активную поверхность бионосителей ASUBSS/Sub [msup2/sup ≥ msup-3/sup]. Общая биоактивная поверхность рассчитывается (экв. 11.12) на основе относительного наполнения fsubbc/sub нитрификационного реактора, которое обычно составляет 0,6 (подробности см. в Rusten 2006).
A = Всубнитрификация/суб ⋆ ASUBS/суб ⋆ fsubbc/sub (11,2)
Общее суточное микробное преобразование TAN μsubmax/sub g dsup-1/sup было рассчитано путем умножения удельной скорости преобразования TAN (нитрификации) NHxSubпреобразования/Sub [g msup-2/sup dsup-1/sup] с общей активной площадью поверхности, A [msup2/sup], бионосителей. Значения преобразования ТАН в различных типах нитрифицирующих биофильтров можно найти в литературе. Для реакторов биопленки с подвижным слоем (MBBR) значения приведены в Rusten (2006). Эта скорость действительна для определенных технологических условий, и предполагается, что биопленка бактерий полностью разработана в целом.
$μ_ {мм} = A^*nHx_ {Скорость преобразования} $ (11.13)
Общая масса NHSubx/Sub, преобразованная в NOSub3/subn, может быть впоследствии рассчитана с помощью кинетики Monod (Eq. 11.14). Для этого необходима концентрация NHsubx-n/sub, xSubNHx-n,2/sub [g · 1sup-1/sup], в объеме нитрификационного реактора (MBBR) VSub2/Sub.
$\ гидроразрыва {d} {dt} X_ {nh_x-n,2} =-\ mu_ {max} * (\ гидроразрыва {X_ {nH_x-n,2}} {k_s+x_ {NH_ {x-n,2}}) *\ фрак1 {V_2} $ с $k_s=\ гидроразрыва {\ гидроразрыва {\ {\ {max} $ (11,4)
$\ гидроразрыва {d} {dt} X_ {n0_x-n,2} =+\ mu_ {max} * (\ гидроразрыва {X_ {nH_x-n,2}} {k_s+x_ {NH_ {x-n,2}}) *\ фрак1 {V_2} $ с $ k_s=\ гидроразрыва {\ {\ гидроразрыва {\ mu_ {max} $ (11,4)
С учетом экс. (11.9, 11.10, 11.11, 11.12, 11.13 и 11.14), следующая модель состояния (сочетающая нитрификацию рыбы) результаты
[\ гидроразрыва {dx (t)} {dt} =a^*x+b^*U+n]
$X=\ начало {bmatrix} X_ {NH_ {x} -N,1}\ X_ {NH_ {x} -N,2}\ X_ {NO_ {3} -N,1}\ X_ {NO_ {3} -N,2}\ конец {bmatrix} $ $u=\ начало {bmatrix} X_ {bmatrix} текст {выведено}}\ 0\ {Q_ {Exc}} ^ {*} X_ {nH_x-n,\ текст {гидропоника}}\ 0\ конец {bmatrix} $ n=\ начало {bmatrix} 0\ -\ гидроразрыва {\ mu_ {max} * [X] _2} {k_s+ [X] 2} * 1 {V_2}\ 0\ +\ гидроразрыва {\ mu {max} * [X] _2} {K _s+ [X] _2} *\ фрак1 {V_2}\ конец {bmatrix} $
$A=\ начало {bmatrix} -\ гидроразрыва {Q} {V_1} -\ гидроразрыва {Q_ {Exc}} {V_1} &\ гидроразрыва {Q} {V_1} &0&0\\ гидроразрыва {Q} {V_2} &-\ гидроразрыва {Q} {V_2} &0&0 & 0&0&-\ Q} {V_1} -\ гидроразрыва {Q_ {Exc}} {V_1} &\ гидроразрыва {Q} {V_1}\ 0&0&\ гидроразрыва {Q} {V_2} & -\ гидроразрыва {Q} {V_1}\ конец {bmatrix} $
$\ раз B =\ начало {bmatrix}\ фрак1 {V_1} &0&0&0\\ 0&\ Frac1 {V_2} &0&0\ 0&0&\ Frac1 {V_1} &0\ 0&0&\ гидроразрыв {1} {V_2}\ конец {bmatrix} $
(11.5)
**Пример **
В этом примере моделируется теоретическая RAS с V_Reactor = 1300 л и V_Tank = 6000 л.
Во всех имитациях ежедневно поступали корма 2000 г/сут с 500 г белков/кг корма (экв. 11,8). Суточная экскреция TAN предполагалась как синусоидальная кривая (экв. 11,9). Активная поверхность бионосителей ASUBSS/Sub равна 300 [msup2/sup msup-3/sup], а относительное наполнение реактора fsubbc/sub равно 0,6. Удельный коэффициент преобразования TAN, NHxSubConversion-Rate/Sub, составляет 1,2 [g msup-2 -/supd], и предполагается, что биопленка будет полностью разработана (Eqs. 11.11 и 11.12). Представление пространства состояний (экв. 11.14) было реализовано в MATLAB Simulink. В примере показана важность массового потока для концентрации питательных веществ в соединенных системах (рис. 11.10 и 11.11).
11.4 Моделирование анаэробного сбраживания
Original publication · Впервые опубликовано в FarmHub Learn · Aquaponics Food Production Systems
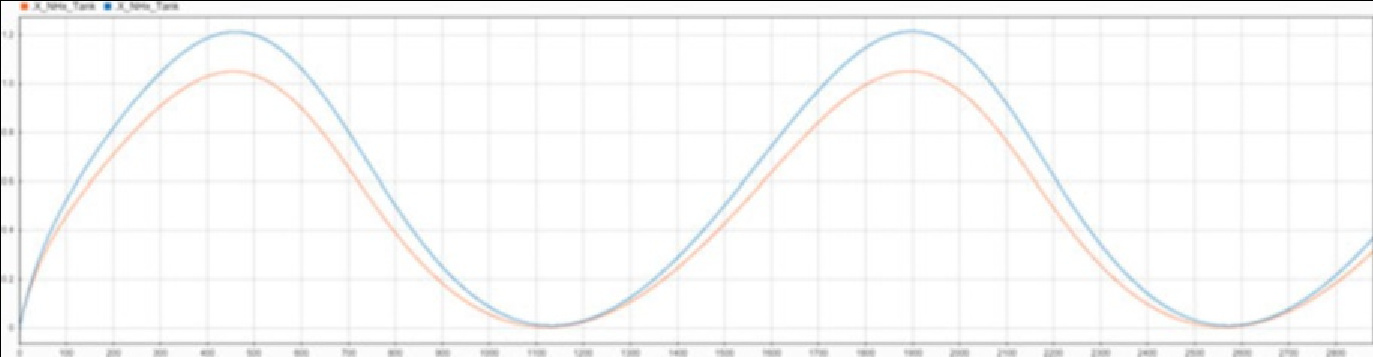
Рис. 11.10 Моделирование ТАН (xSubNHX-N,1/sub) в [мг/л] в течение 2 дней = 2880 мин при Q = 300 л/мин (синий) и Q = 200 л/мин (оранжевый)
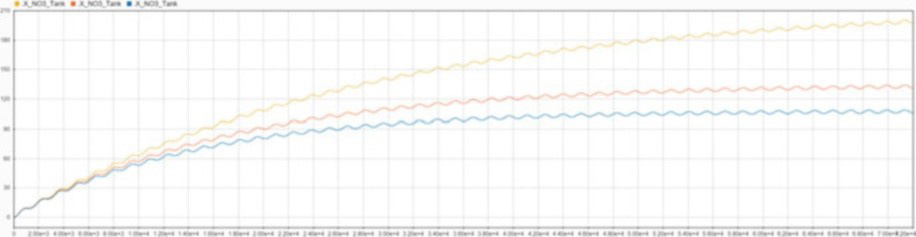
Рис. 11.11 Моделирование нитрата-N (xSubNO3-n,1/sub) в [мг/л] в течение 50 дней = 72 000 мин при QSubexc/sub = 300 л/сут (желтый), QSubexc/sub = 480 л/сут (оранжевый) и QSubexc/sub = 600 л/суб (синий)
Анаэробное сбраживание органического материала — это процесс, который включает последовательные этапы гидролиза, ацидогенеза, ацетогенеза и метаногенеза (Batstone et al. 2002). Анаэробное сбраживание смеси белков, углеводов и липидов показано на рисунке 11.11. Чаще всего гидролиз рассматривается как скоролимитирующий шаг в анаэробном сбраживании сложного органического вещества (Павлостатис и Гиральдогомез 1991). Таким образом, увеличение скорости реакции гидролиза, скорее всего, приведет к более высокой скорости реакции анаэробного сбраживания. Вместе с тем повышение темпов реакции требует дальнейшего понимания связанного с этим процесса. Дальнейшее понимание может быть достигнуто с помощью экспериментов и/или математического моделирования. Поскольку существует множество факторов, влияющих, например, на процесс гидролиза, таких как концентрация аммиака; температура; состав субстрата; размер частиц; рН; промежуточные вещества; степень гидролиза; т.е. потенциал гидролизированного содержания; и время пребывания, практически невозможно оценить общую величину влияние факторов на скорость реакции гидролиза путем экспериментов. Таким образом, математическое моделирование может быть альтернативой, однако в результате всех неопределенностей в формулировании моделей, коэффициентах скорости и исходных условиях невозможно ожидать каких-либо уникальных ответов. Однако система математического моделирования позволит проводить анализ чувствительности и неопределенности для облегчения процесса моделирования. Как уже упоминалось, гидролиз — это лишь один из этапов анаэробного сбраживания. Следовательно, понимание и оптимизация полного процесса анаэробного сбраживания требует связей от гидролиза к другим процессам, происходящим во время анаэробного сбраживания, и взаимодействия между всеми этими шагами.
Известная и широко используемая ADM1 (анаэробная модель сбраживания\ #1) представляет собой структурированную модель, включающую этапы распада и гидролиза, ацидогенеза, ацетогенеза и метаногенеза. Распад и гидролиз — это два внеклеточных шага. На этапе распада композитные субстраты твердых частиц преобразуются в инертный материал, углеводы твердых частиц, белки и липиды. Впоследствии ферментативный гидролиз разлагает твердые углеводы, белки и липиды до моносахаридов, аминокислот и длинноцепных жирных кислот (LCFA) соответственно (Batstone et al. 2002) (см. рис. 11.12).
ADM1 — математическая модель, описывающая биологические процессы и физико-химические процессы анаэробного сбраживания как совокупность дифференциальных и алгебраических уравнений (DAE). Модель содержит 26 переменных динамического состояния с точки зрения концентраций, 19 биохимических кинетических процессов, 3 кинетических процесса переноса газа и жидкости и 8 неявных алгебраических переменных для каждой технологической единицы. В качестве альтернативы в работе Galí et al. (2009) описали анаэробный процесс как набор дифференциальных уравнений с 32 переменными динамического состояния с точки зрения концентраций и еще 6 кинетических процессов кислотно-щелочной на единицу технологического процесса. Обзор моделирования процессов анаэробного сбраживания приведен в документе Ficara et al. (2012). Тем не менее, в следующем и для некоторых первых представлений о процессе АД мы представим простую модель баланса питательных веществ АД в последовательном реакторе партии (SBR).
11.4.1 Минерализация питательных веществ
Минерализация питательных веществ может быть рассчитана с помощью следующего уравнения (Delaide et al. 2018):
$NR=100%\ раз (\ гидроразрыва {DN_ {out} -DN {in}} {TN_ {in} -DN_ {in}}) $ (11.15a)
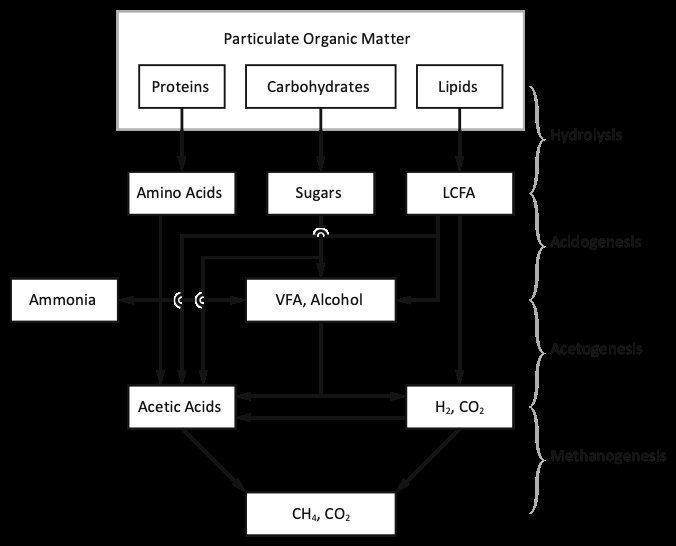
Рис. 11.12 Упрощенная схема анаэробного сбраживания сложных органических частиц (на основе «Эль-Машад 2003»)
где NR - восстановление питательных веществ в конце эксперимента в процентах, DNsubout/Sub - общая масса растворенного питательного вещества в оттоке, DNsubin/sub - общая масса растворенного питательного вещества в притоке, а Tnsubin/sub - общая масса растворенных и нерастворенных питательных веществ в притоке (см. также рис. 11.13).
11.4.2 Органическое сокращение
Эффективность органического восстановления реактора можно рассчитать с помощью следующего уравнения:
$η_ {OM} =1-\ гидроразрыва {\ дельта OM+T_ {OM\ out}} {T_ {OM\ in}} $ (11.15b)
где ΔOM - органическое вещество (т.е. ХПК, ТС, ТСС и т.д.) внутри реактора в конце эксперимента минус вещество в начале эксперимента, TsUBOM out/sub - общий отток ОМ, а TsUBOM in/sub - общий приток ОМ (см. также рис. 11.14).
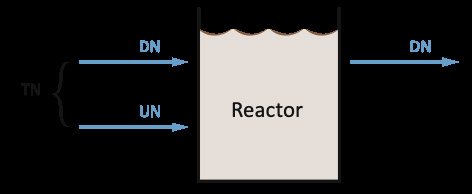
** Рис. 11.13** Общая схема реактора для определения потенциала минерализации, где DN - растворенные питательные вещества в воде, ООН - нерастворенные питательные вещества в осадке (т.е. TN-DN) и TN - общее количество питательных веществ
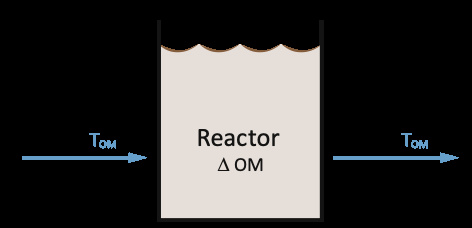
Рис. 11.14 Общая схема реактора для определения потенциала восстановления органического материала, где Tsubom/Sub - общее органическое вещество, а ΔOM - изменение органического вещества внутри реактора
11.5 Моделирование парниковых газов ВД
Original publication · Впервые опубликовано в FarmHub Learn · Aquaponics Food Production Systems
Использование сельскохозяйственных вод и поглощение питательных веществ является центральной подсистемой аквапоники. Части HP сложны, так как чистое поглощение воды и растворенных питательных веществ не просто следуют простой линейной зависимости, например, рост рыбы. Для создания полнофункциональной модели необходим полный симулятор теплицы. Это включает подмодельные системы физики теплиц, включая контроллеры климата и биологию сельскохозяйственных культур, охватывающие интерактивные процессы с биологическими и физическими стрессорами.
Тем не менее, с точки зрения HP, парниковый климат является основным драйвером для полной аквапонной системы, включая, рядом с балансами питательных веществ, петли обратной связи тепла, производимого рыбой, и дополнительные COSub2/Sub, поставляемые растениям, согласно данным Körner et al. (2017) (Рис. 11.15).
В этой модели рыбная культура вырабатывает тепло через метаболические процессы. Количество тепла, производимого рыбой, рассчитывается непосредственно из потребления кислорода, которое является функцией температуры и постоянной для производства тепла для одной единицы потребляемого кислорода (например, 13608 J gsup-1/sup). Тепло от распада органического вещества (QSubbio/sub), например, остаются фекалии и корма, также способствует тепловому балансу. Затем энергоснабжение системы водоснабжения может быть рассчитано путем производства тепла через рыбу, рассчитанного на основе среднего расхода кислорода (FSuBO2, TWB/Sub). Затем можно рассчитать дополнительное тепловыделение путем биологической разбивки фекалий (рис. 11.16).
Производство COSub2/sup из водной подсистемы (DSubcoSub2/Sub/Sub, g hsup-1/sup), т.е. доставка в воздушную среду (d, g hsup-1/sup), может быть рассчитано для заданной температуры воды (TsubH2o/Sub, K) от подачи кислорода в систему (DSuboSub2/Sub/Sub, g, g hsup-1/sup) при температуре воды) при температуре основания (ЦУБХ2 O, b/sub, K) и QSub10/sub значение дыхания рыбы (Qsub10, R/sub). Используются следующие связи:
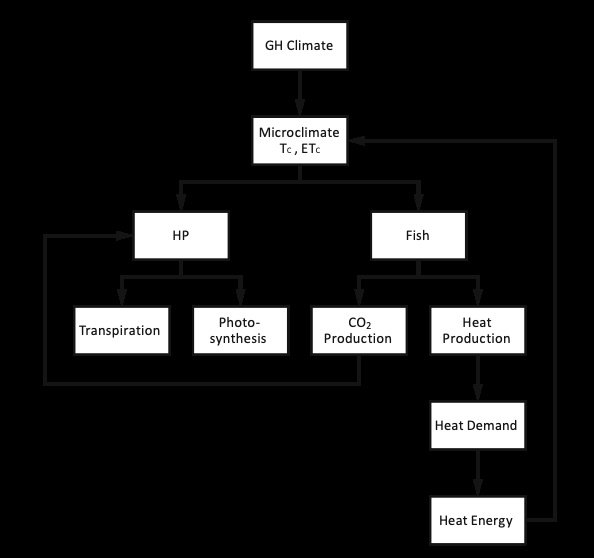
Рис. 11.15 Дополнительное симбиотическое поведение аквапонной системы
$ d_ {O_2} = f_ {рыба}\ f_ {O_2} W_ {O_2} $
$d_ {CO_2} =\ гидроразрыва {[CO_2]} {[O_2]}\ d_ {O_2}\ Q_ {10, R} (T_ {H2O, b}) /10$ (11.16)
с количеством корма для рыбы (fsubfish/sub, g hsup-1/sup), потреблением кислорода при базовой температуре (Fsubo2/sub, кг [Osub2/sub] kgsup-1/sup [feed]), долей потери корма WSubo2/sub (sup-/sup) и массовым балансом OSub2/sub2/sub (sup).
Для расчета основы аквапоники, т.е. технологического потока (обозначенного стрелками, →) парниковый макроклимат → микроклимат → эвапотранспирация → поглощение питательных веществ, могут быть использованы и объединены с аквакультурой в аквапонную систему . Все тепличные модели включают модель роста урожая. Однако качество модели может значительно варьироваться от простых эмпирических регрессионных моделей, например Boote and Jones (1987), до детерминированных моделей, например Heuvelink (1996), до функциональных структурных моделей растений (FSPM), например Buck-Sorlin et al. (2011). Поскольку нынешние модели роста и развития сельскохозяйственных культур являются неточными и имеют ограниченную прогностическую силу (Poorter et al. 2013), модели иногда используются в управлении сельскохозяйственными культурами, но затем главным образом для планирования в теплицах, например Vanthoor (2011) и Körner and Hansen (2011). Точность прогнозирования ставится под угрозу из-за многих источников неопределенности, таких как моделирование
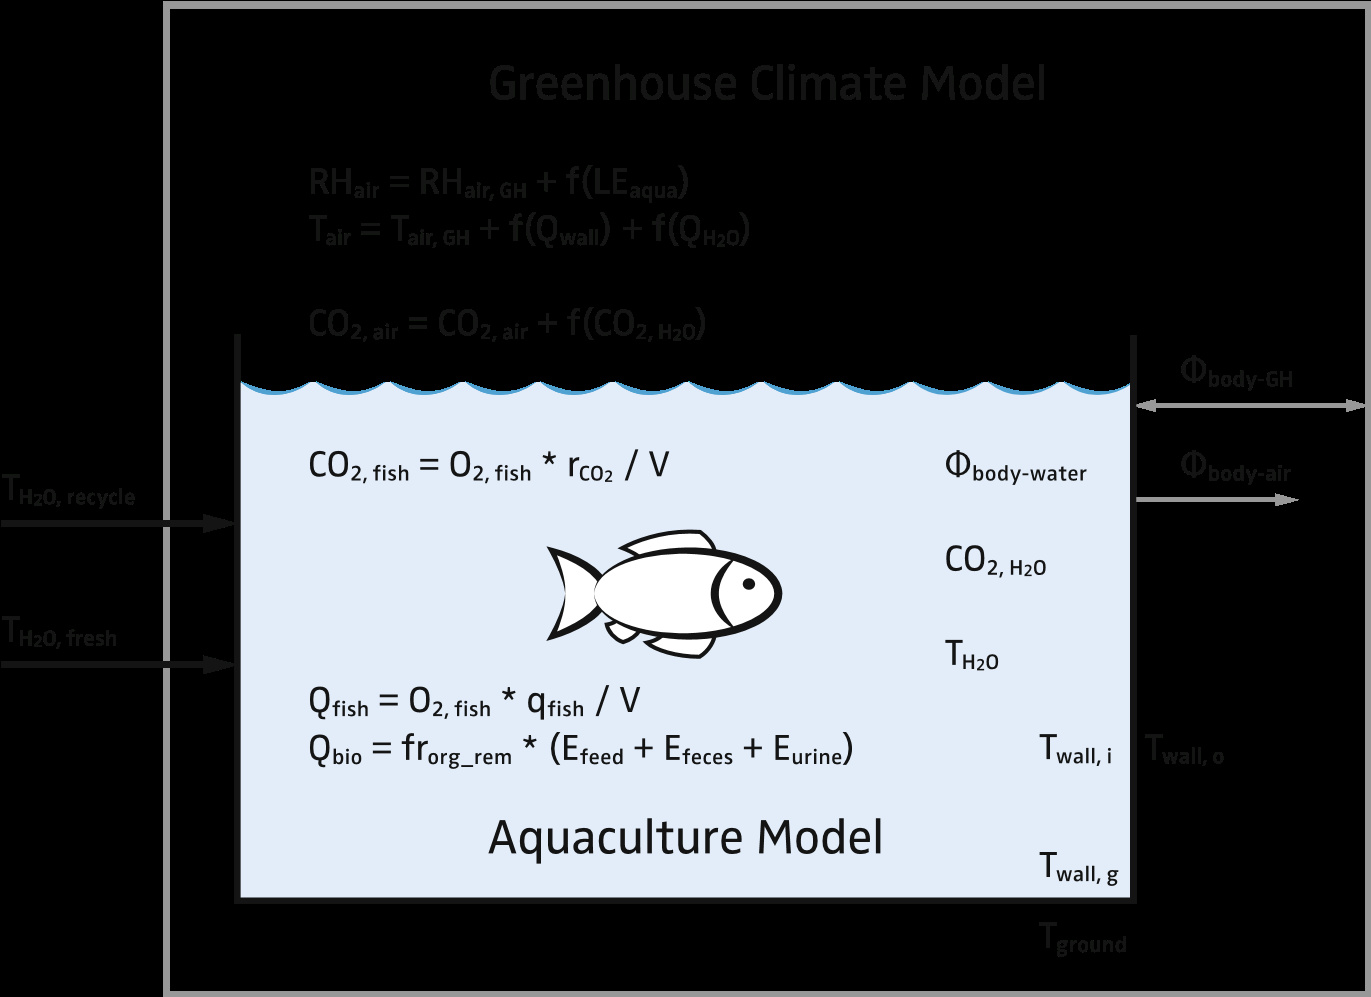
Рис. 11.16 Система аквакультуры внедрена в теплице с влажностью, температурой и концентрациями CO2 воздуха (RhsubAIR/Sub, COSub2, воздух/суб), теплом из (Q) рыбной среды (рыба), биологическим разрушением (био) и тепловыми потоками ($$), взятыми из Körner et al. (2017)
погрешности, изменчивость между растениями, изменчивость между теплицами и неопределенность внешних климатических условий. Что касается прогнозов, то точность также сильно варьируется в зависимости от ситуации. Тем не менее, онлайн-подача информации о датчиках в модель завода может сделать прогнозы модели растения значительно более надежными и полезными для производителя.
Тренажеры теплиц были разработаны в нескольких местах, например, в Виртуальном Grower (Frantz et al. 2010), KASPRO (De Zwart 1996), Greenergy Energy Audit Tool (Körner et al. 2008), Виртуальная теплица (Körner and Hansen 2011), Адаптивная теплица (Vanthoor 2011), Hortex (Rath (Rath 1992, 2011) и интегрированная модель аквапоники теплицы (Goddek and Körner 2019). На исследовательском уровне были разработаны некоторые модели (т.е. имитационные модели в сочетании с определенными парниковыми технологиями), которые потенциально могут использоваться для оптимизации инвестиций и структурных изменений производственной единицы и производственного процесса. Однако большинство систем сопряжено с закрытыми программными средами, которые могут быть использованы только разработчиками, и многие из них существуют только в исследовательском режиме и не имеют дальнейшего развития и признания со стороны отрасли. Однако пока еще нет единой основы для обмена моделями и совместной разработки моделей. В результате большинство разработчиков моделей и групп моделирования работают изолированно, разрабатывая свои собственные модели и коды. Недостатком этой процедуры является то, что имитационные модели парниковых газов разрабатываются параллельно в разрозненных исследовательских средах, которые не способствуют росту и развитию кооперативов.
Все симуляторы тепличных моделей HP представляют собой компиляцию подмоделей, которые зависят от цели интеграции взаимодействия растений и парникового оборудования. Общая двухкомпонентная дифференциация в тепличных моделях, а также в управлении и планировании - это съемка и корневая среда. Для парникового климата были разработаны довольно сложные и дифференцированные модели (Bot 1993; de Zwart 1996), и в 1990-х годах интенсивно моделировался рост парниковых культур для основных тепличных культур, таких, как помидоры (Heuvelink 1996), огурец (Marcelis 1994) и салат (Liebig и Альшер 1993). Однако для расчета поглощения сельскохозяйственных культур водой и питательными веществами необходимо знать микроклимат, т.е. климат, близкий к растительным органам и лежащий на них (Challa and Bakker 1999). Этот вопрос является актуальным в процессе моделирования парниковых газов, поскольку микроклиматические переменные, такие, как температура центрального листа, сильно варьируются и зависят от многих параметров и переменных. Один из вариантов модели температуры листьев, используемой в пологе сельскохозяйственных культур для определения температуры посевов (TSUBC/Sub), интегрированной в вертикальные слои (z) Körner et al. (2007), объединяющей поглощенные потоки облучающей сети (Rsubn, a/sub, WMSUP2/SUP), пограничный слой и устьичные сопротивления (rsubsubsub/sub, соответственно, smsub/sub и rsub/sub, smsub/sub, sup) и дефицит давления паров на поверхности листа (VPDSubs/Sub, Pa) в пологе показан здесь, т.е.
$Tc (Z) -T_A =\ гидроразрыва {\ гидроразрыва {1} {\ Rho_AC_P} (r_b (Z) +r_s (Z)) R_ {n, a} (z) -\ фрак1 {\ гамма} VPD_s (z)} {1+\ гидроразрыва {\ дельта} {\ гамма} +\ гидроразрыва {r_s {z}} {r_b (z)} +\ frac1 {\ rho_ac_P/4\ сигма Ta^3} (r_b (z) +r_s (z))} $ (11.17)
с температурой воздуха в тепличных условиях (ЦУБА/суб, К), плотностью воздуха под давлением паров (ρsuba/sub, g msup-2/sup), постоянной Стефана-Больцмана (σ, WMSUP-2/SUP KSUP-4/SUP), удельной теплоёмкостью воздуха (csubp/sub, J gsup-1/sup-1/sup-1/sup KSUp), P-1/sup), психометрической постоянной (γ), P-1/SUP), психометрической постоянной (γ, Па) KSUP-1/SUP) и наклон между насыщенным паром давление и температура воздуха в теплицах (δ, Pa KSUP-1/SUP).
Температура листьев является центральной частью модели микроклимата, она имеет петли обратной связи с несколькими входными переменными и особенно устьичное сопротивление (часто используется также в качестве обратной, проводимости), и расчет требует нескольких этапов моделирования для равновесия. Однако для HP, как части аквапонной системы, наиболее важное значение имеет моделирование потоков воды и питательных веществ. Все балансы воды и питательных веществ в замкнутой многоконтурной системе контролируются на основе скорости эвапотранспирации урожая ETSubc/Sub (глава 8). Обычно EtSubc/Sub рассчитывается как скрытая теплота испарения, т.е. в энергетическом выражении (λe, WMsUP2/SUP), и может соответствовать температуре листа, выраженной в различных слоях навеса
$\ лямбда E (z) = (\ гидроразрыва {\ гидроразрыва {\ дельта} {\ гамма} R_ {n, a} (z) +\ гидроразрыва {\ rho _ac_p} {\ гамма} (\ frac1 {r_b (z)} +\ frac1 {\ rho _ac_P/4\ sigma Ta^3} VPD_s (z))} {1+\ гидроразрыва {\ дельта} {\ гамма} +\ гидроразрыва {r_s (z)} {r_b (z)} +\ гидроразрыва {1} {\ rho _ac_P/4\ сигма Ta^3} (r_s (z) +r_b (z))}) $ (11.18)
Для расчета EtSubc/sub (L msup-2/sup), λe необходимо умножить на постоянную Lsubw/sub (теплоту испарения воды; 2454 ≤ 103 J kgsup-1/sup) и удельную массу воды (9,789 kN •msup-3/sup при 20 ˚C).
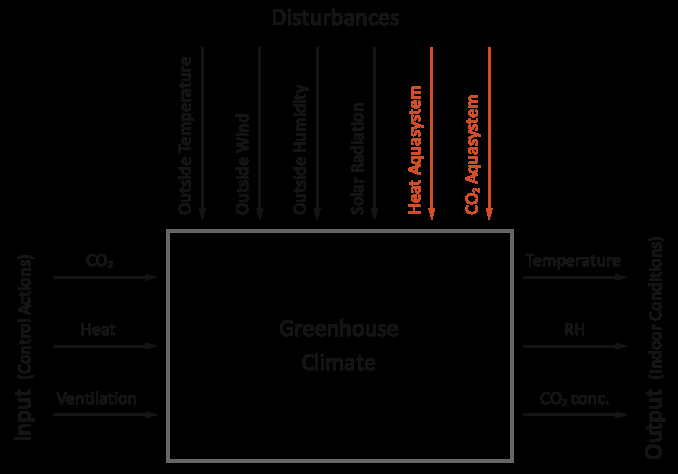
Рис. 11.17 Система ввода-вывода теплицы
Однако в уравнении (11.18) рассчитывается только поток воды через урожай, в то время как наиболее простой способ оценки поглощения питательных веществ заключается в предположении о том, что питательные вещества поглощаются или поглощаются как растворенные в оросительной воде, и при этом предполагается, что не существует конкретных химических, биологических или физических сопротивлений. На самом деле усвоение питательных веществ является весьма сложным вопросом. Следовательно, для поддержания равновесия все питательные вещества, поглощенные растениями и содержащиеся в питательном растворе, должны быть возвращены в систему гидропоники (см. главу 8). Однако Eq. (11.18) вычисляет только потенциал и т.д., в то время как слишком высокие уровни потенциала могут привести к более высокой транспирации, чем растения могут справиться, а затем потенциальная потеря воды может превышать поглощение воды. Для этого простое предположение о поглощении питательных веществ не удовлетворяет. Как описано в главе 10, различные питательные вещества могут иметь различные состояния и изменять состояния, например, pH, в то время как доступность растений сильно зависит от pH и отношения питательных веществ к друг друга. Кроме того, важную роль играет микробиом в корневой зоне, который пока не реализован в моделях. Некоторые модели, однако, различают пути флоема и ксилемы. Однако огромное количество питательных веществ не смоделировано в деталях для балансировки питательных веществ аквапоники и определения размеров систем, в то время как самый простой способ оценить поглощение питательных веществ заключается в том, что питательные вещества поглощаются или поглощаются как растворенные в оросительной воде, и применять описанный выше подход к расчету и т.д. .
Для целей контроля теплица обычно считается «черным ящиком», где внешние климатические условия определяют поступление возмущений, COSub2/Sub питания, отопление и вентиляция являются контрольными входами, а макро- и микроклимат теплицы определяют выход системы (Рис. 11.17).
Для контроля теплицы действия направлены на минимизацию быстрых последствий возмущений, т.е. опережение ожидаемых изменений с помощью интеллектуального управления. Для этого используются такие управляющие действия, как обратная связь и обратная связь (глава 8). Наилучший контроль, однако, может быть достигнут при использовании полной модели парниковых газов и комбинировать ее с прогнозом погоды (Körner and Van Straten, 2008) для достижения оптимального климатического контроля парниковых газов на основе модели, разработанного Van Ooteghem (2007).
11.6 Многоконтурное аквапоническое моделирование
Original publication · Впервые опубликовано в FarmHub Learn · Aquaponics Food Production Systems
Традиционные аквапонные конструкции состоят из аквакультурных и гидропонных установок, включающих рециркуляцию воды между обеими подсистемами (Körner et al. 2017; Graber and Junge 2009). В таких одноконтурных аквапонных системах необходимо найти компромисс между условиями обеих подсистем с точки зрения pH, температуры и концентрации питательных веществ, поскольку рыбы и растения разделяют одну экосистему (Goddek et al. 2015). В отличие от этого, развязанные двухконтурные аквапонные системы отделяют РАС и гидропоники друг от друга, создавая отдельные экосистемы с присущими им преимуществами как для растений, так и для рыб. В последнее время повысился интерес к закрытию цикла с точки зрения питательных веществ, а также к повышению эффективности «затраты-выпуск». По этой причине реминерализация (Goddek 2017; Emerenciano et al. 2017; Goddek et al. 2018; Yogev et al. 2016) и опреснительные петли (Goddek and Keesman 2018) были включены в общую конструкцию системы. Такие системы называются развязанной многопетлевой аквапонной системой (Goddek et al. 2016).
Определение размеров соответствующих подсистем имеет основополагающее значение для наличия функционирующей системы контроля и баланса. Для калибровки одноконтурных систем, как правило, используется простое правило, определяющее площадь гидропонной обработки на основе суточного поступления кормов в RAS (Knaus and Palm 2017; Licamele 2009). Более высокая степень сложности многоконтурных систем больше не позволяет использовать такой подход, поскольку он сопряжен с неизбежными рисками, связанными с ложными предположениями для каждой подсистемы. Растет объем литературы, в которой рассматриваются балансы масс для аквапонных систем (Körner et al. 2017; Goddek et al. 2016; Reyes Lastiri et al. 2016; Karimanzira et al. 2016). Хотя некоторые исследования были проведены в целях разработки численных моделей для одно- и многоконтурных аквапонных систем, не существует ни одного исследования, объединяющего многоконтурную аквапоническую модель с дополненной полномасштабной детерминированной парниковой моделью. Это особенно актуально для определения размеров системы, поскольку рост растений и поглощение питательных веществ зависят от местоположения, и основным движущим фактором является транспирация сельскохозяйственных культур. В конкретном плане это означает, что климат в теплице, который сильно зависит от внешних погодных условий, оказывает большое влияние на рост растений, учитывая такие факторы окружающей среды, как относительная влажность (RH), световое облучение, температура, уровень углекислого газа (COSub2/Sub) и т.д. включены в моделирование парникового микроклимата (Körner et al. 2007; Janka et al. 2018).
11.7 Инструменты моделирования
Original publication · Впервые опубликовано в FarmHub Learn · Aquaponics Food Production Systems
В аквапонике для иллюстрации функциональности аквапонической системы обычно используются блок-схемы или схемы запаса и потока (SFD) и каузальные петли (CLD). Ниже будет описана блок-схема и CLD.
11.7.1 Блок-схемы
Чтобы получить системное представление о аквапонике, блок-схемы с наиболее важными компонентами аквапоники являются хорошим инструментом, чтобы показать, как материал течет в системе. Это может помочь, например, найти недостающие компоненты и несбалансированные потоки и главным образом повлиять на детерминанты подпроцессов. На рисунке 11.18 показана простая блок-схема аквапоники. В блок-схеме рыбные продукты и вода добавляются в аквариум, где корм берется рыба для роста, вода обогащается рыбными отходами, а обогащенная питательными веществами вода добавляется в систему гидропоники для получения растительной биомассы. Из блок-схемы можно легко построить CLD, показанный на рис. 11.19.
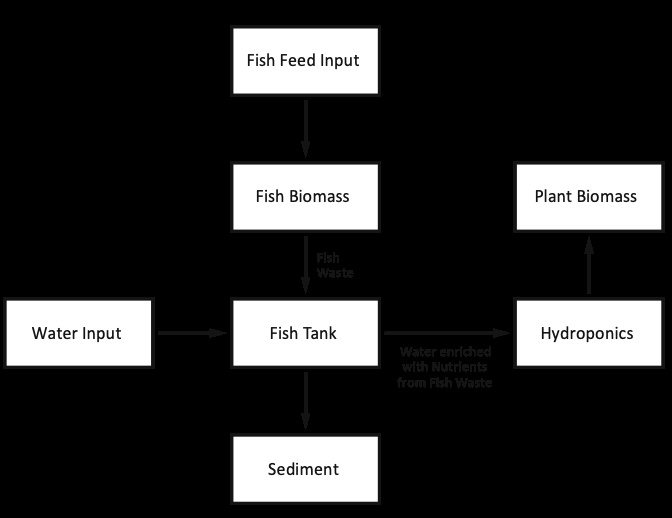
Рис. 11.18 Пример блок-схемы в аквапонике (только обмен RAS и HP)
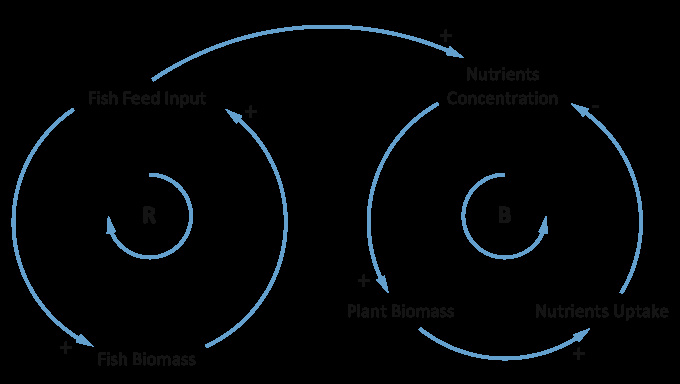
Рис. 11.19 Диаграмма причинной петли (CLD), иллюстрирующая примеры армирующей и сбалансированной петли в аквапонных системах. Армирующий контур (R) - это тот, в котором действие дает результат, который влияет на более одно и то же действие и, следовательно, приводит к росту или снижению, где в качестве балансирующего контура (B) пытается привести вещи в нужное состояние и сохранить их там (например, регулирование температуры в доме)
11.7.2 Диаграммы причинно-следственной петли
Причинно-циклические диаграммы (CLD) являются инструментом, чтобы показать структуру обратной связи системы (Sterman 2000). Эти диаграммы могут создать основу для понимания сложных систем, визуализируя взаимосвязь различных переменных внутри системы. При рисовании CLD переменные изображаются в виде узлов. Эти узлы соединены ребрами, которые образуют связь между двумя переменными соответственно. На рисунке 11.19 показано, что такие ребра могут быть отмечены как положительные, так и отрицательные. Это зависит от отношения переменных друг к другу. Когда обе переменные меняются в одном направлении, то можно говорить о положительной причинно-следственной связи. Таким образом, отрицательная причинно-следственная связь вызывает изменение в противоположных направлениях. При соединении двух узлов с обеих сторон создается замкнутый цикл, который может иметь две характеристики: (1) arming loop, описывающий причинно-следственную связь, создающую экспоненциальный рост или коллапс внутри цикла, или (2) balancing loop, в котором причинные влияния удерживают систему в равновесии . На рисунке 11.19 показан пример обоих типов петель.
Проиллюстрируем это (рис. 11.20) для блок-схемы на рис. 11.18.
Очевидно, что CLD и SFD очень полезны для понимания системы, когда модель не требует числовой точности. Если требуется числовая точность, процесс следует дополнительно изучить с помощью системной динамической инструментальной диаграммы (SDTD) и смоделировать в программном обеспечении динамического моделирования систем. Например, CLD на рис. 11.20 можно дополнить дифференциальными уравнениями в SDTD (рис. 11.21).
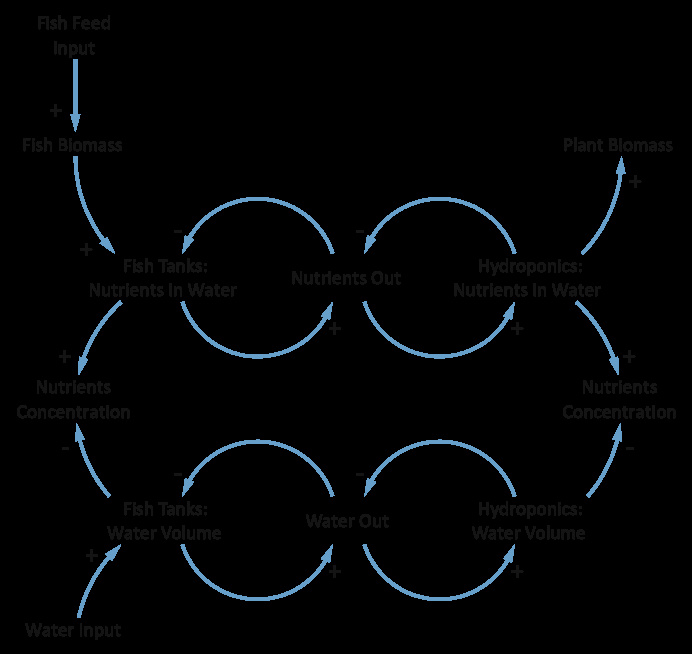
Рис. 11.20 Пример CLD для обмена RAS и HP
Из SDTD теперь мы можем увидеть, как выглядят дифференциальные уравнения баланса питательных веществ в резервуаре. Мы знаем, что поток питательных веществ из аквариума (MsubxFout/Sub) должен быть поток воды (Qsubfout/Sub), умноженный на концентрацию в выходящем потоке (CSubxf/Sub):
$M_ {xfout} == C_ {xf} Q_ {fout} $
Если предположить, что перемешиваемый бак дает концентрацию питательных веществ в баке плавника до:
$C_ {xf} = M_ {xf} /V_F$
Дифференциальные уравнения части RAS могут быть получены следующим образом:
$xv_f/DT=Q_ {fin} -Q_ {fout} $
$dm_ {xf} /dt=m_ {xfin} -M_ {xfout} $,
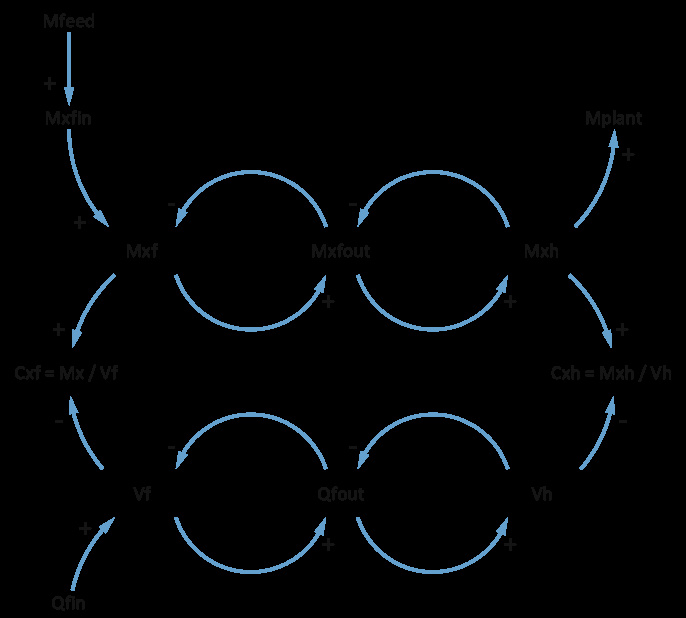
Рис. 11.21 Пример SDTD для обмена RAS и HP
и для концентрации
$dc/dt= (Q_ {fin} C_ {xfin} -Q_ {fout} C_ {xf} /V_F) $
11.7.3 Программное обеспечение
В дополнение к базовым компьютерным языкам, таким как Fortran, C++ и Python, для быстрого вычисления и полностью пользовательской реализации доступны все виды передовых программных средств. Эти передовые программные средства предлагают множество сред, концепций и опций. Мы можем моделировать переменные состояния, дифференциальные уравнения, связи и циклы. Кроме того, мы можем использовать модель для моделирования, анализа стабильности, оптимизации и контроля.
Основные причины моделирования системы заключаются в том, чтобы понять и контролировать ее. Таким образом, модель помогает прогнозировать динамику или поведение системы. Программное обеспечение может позволить нам выполнять три последующие задачи: a) само моделирование, b) моделирование модели (моделей) и c) оптимизация модели и/или моделирования.
Программное обеспечение Mathematica_ предназначено для функционального анализа математически описанных задач (Wolfram 1991). Концепция основана на подходе LISP (McCarthy and Levin 1965.), очень эффективном функциональном языке программирования. Синтаксис достаточно прост, и это программное обеспечение популярно в математике, физике и системной биологии. Особенно, модуль Ndsolve помогает решать обычные дифференциальные уравнения, строить построение решения и находить конкретные значения.
Очень похожие инструменты для решения Odes предлагаются в Maple. Это программное обеспечение очень мощное; между его особенностями относятся решения краевых задач, точные решения и математические приближения. Copasi (комплексный тренажер пути) — программный инструмент для моделирования и анализа биохимических сетей с помощью обыкновенных дифференциальных уравнений.
SageMath является бесплатной системой математики с открытым исходным кодом. Программное обеспечение основано на Python и облегчает моделирование моделей ODE. Программное обеспечение Data2Dynamics_ представляет собой набор численных методов количественного динамического моделирования и представляет собой комплексный язык описания модели и данных. Программное обеспечение позволяет анализировать шум, калибровку и прогнозы неопределенности и имеет библиотеки биологических моделей.
Вероятно, лучшим языком моделирования является Simula (вероятно, больше не используется) и Simula 67, который рассматривается в начале как пакет для Algol 60. Это были первые полностью объектно-ориентированные языки, внедряющие классы, наследование, подклассы, сборщик мусора и другие. В начале XXI века создатели Ole-Johan Dahl и Kristen Nygaard были награждены медалью IEEE Джона фон Неймана и премией А.М. Тьюринга (Dahl and Nygaard 1966).
Идея Simula заключалась в том, что объекты имеют жизнь; они начинают существовать, делают свое существо и прекращают свое существование. Объекты определяются как общие классы (код шаблона), и каждый экземпляр такого объекта имеет «жизнь» в моделировании. Язык был довольно трудным для изучения. Тем не менее, она предложила возможность моделировать процессы по объекту и проводить моделирование их жизненного цикла. Моделирование выполняется на основе дискретных событий, и можно моделировать объекты в совместной программе. Дополнительные задачи могут запускаться, запускаться, отсоединяться, возобновляться и завершаться в перекрывающихся временных периодах в квазипараллельных процессах. Сегодняшнее оборудование позволяет нам моделировать и моделировать в полностью параллельных потоках. Однако многие концепции Simula уже были использованы для разработки других языков, а именно Java, C/C++/C\ # и постоянных библиотек объектов, таких как DOL (Soukup и Machacek 2014). Нынешним преемником Simula является BETA, расширяя и показывая возможности наследования в концепциях вложенных (суб) классов (с вложенным локальным временем) и паттернов (Madsen et al. 1993).
Это всегда возможность использовать любой из объектно-ориентированных языков и конкретных библиотек и программировать весь необходимый код для конкретной модели. С другой стороны, уже существующие графические среды программирования позволяют проектировать и связать структуру моделируемой системы из библиотек объектов (генератор сигналов, сумма, интегратор и т.д.), параметризировать их и запустить моделирование в виртуальное время.
Еще одним популярным программным обеспечением для моделирования является MathWorks Simulink, описывающая себя как инструмент проектирования на основе модели. Среда позволяет комбинировать и параметризировать предопределенные блоки (из широкого спектра библиотек) и диаграммы в подсистемы. Программирование осуществляется с помощью графических блоков и их соединений в функциональные части с обратной связью. Среда широко используется для управления, автоматизации и обработки сигналов. Другой возможностью является интеграция собственного кода из языка MathWorks Matlab или использование различных наборов инструментов (Jablonsky et al. 2016). Одна из них, SenSSb, ориентирована на анализ чувствительности и позволяет импортировать другие модели с использованием языка системной биологии. Для визуализации существующих моделей в Simulink также можно использовать очень быстрый просмотрщик моделей DiffPlug. PottersWheel поддерживает моделирование зависимых от времени динамических систем, калибровку параметров, анализ и прогнозирование. Интересным инструментом является экспериментальная конструкция для верификации модели.
Для моделирования и анализа динамики системы аналогичная стратегия используется программным приложением Stella Architect isee, где модель состоит из блоков, соединенных отношениями. Stella позволяет моделировать и моделировать самые разные виды применения, начиная от медицинских потребностей и заканчивая строительством зданий и заканчивая самолетами. Стелла иногда продается как программное обеспечение iThink. Powersim программное обеспечение изначально было разработано для экономических целей. Тем не менее, он превратился в более сложный инструмент, включая электронное моделирование, моделирование солнечной энергии или медикаментозное лечение. Бывший разработчик Powersim в настоящее время производит аналогичное программное обеспечение для более сложных задач Dynaplan Smia. Vensim — это система для моделирования отношений больших данных реальных систем. Мощность Vensim заключается в том, что он позволяет отслеживать причинно-следственные связи, анализировать чувствительность, калибровку и интенсивное моделирование. Однако программное обеспечение также способно работать с широким спектром простых и сложных реальных систем (Hassan et al. 2016). Программное обеспечение системной динамики True-World_ облегчает комплексное динамическое моделирование нескольких тел в дискретном и непрерывном времени. Моделирование в основном начинается с балансов.
Совершенно различными подходами к моделированию и моделированию являются клеточные автоматы или подходы к моделированию на основе агентов, популяризованные Стивен Вольфрам (Wolfram 1991) как новый вид науки. Подход иногда называют также игрой жизни. Моделирование осуществляется через взаимодействия автономных лиц (Macal и North 2005). Моделирование показывает эмергентное поведение и поэтому очень популярны в системной биологии для динамики популяции. Простым инструментом для базового (и продвинутого, а также) моделирования на основе агентов является программное обеспечение NetLogo, в котором простые описания и параметризация создают мощные модели. Программное обеспечение позволяет визуализировать развитие времени и индукцию шума (Stys et al. 2015). Приложение написано на Java, что иногда ограничивает доступную память. Вероятно, наибольшие усилия в многоагентном моделировании были предприняты разработкой программного обеспечения Wolfram, которое является продолжением популярной системы Mathematica, с расширенными инструментами моделирования и моделирования. Он поставил Simulink-подобное моделирование в более привлекательный костюм, а также создает возможности моделирования на основе агентов и гораздо больше инструментов для других математических дисциплин (многомерная статистика, интеллектуальный анализ данных, глобальная оптимизация).
AnyLogic является очень интересным программным обеспечением для задач потока — информации, денег, трафика, логистики и майнинга. Моделирование решает задачу оптимального потока в проектируемой системе с минимальными усилиями и максимальной эффективностью. Используемые понятия — системная динамика, агентное и дискретное моделирование событий. Он также предлагает гибриды между различными концепциями моделирования. Это программное обеспечение полезно, например, при моделировании распространения эпидемии (Emrich et al. 2007).
Другим инструментом моделирования на основе агентов является Insight Maker, для моделирования взаимодействия населения в географическом или сетевом пространстве. Программное обеспечение поддерживает построение графической модели, использование нескольких парадигм, встроенные скрипты и набор инструментов оптимизации (Fortmann-Roe 2014).
Для самого моделирования можно без колебаний использовать описание переменных состояний, решение ОД, параметризацию и анализ временных зависимостей, первую группу программного обеспечения от Mathematica до Matlab. Они представляют собой мощные инструменты для моделирования. В случае более сложного анализа, например, связанных с большими данными, симуляцией, шумовой индукцией, оптимизацией, чувствительностью и стохастикой, требуются более продвинутые инструменты с объектно-ориентированным подходом, предполагающим также более высокую индукцию в синтаксисе языков программирования.
11.8 Обсуждение и выводы
Original publication · Впервые опубликовано в FarmHub Learn · Aquaponics Food Production Systems
Аквапоника — это сложные технические и биологические системы. Например, возможными объяснениями для рыб, которые не растут должным образом, могут быть небольшие продовольственные пайки, неблагоприятное качество воды, технические проблемы, вызывающие стресс, и т.д. Из-за по своей сути медленной биологии научные исследования обоснованности этих объяснений будут утомительными и потребуют проведения нескольких экспериментальных испытаний для получить все важные факторы и их взаимодействия, требуя много возможностей, опыта, времени исследований и финансовых активов. Поэтому в настоящей главе рассматривается вопрос о моделировании аквапонных систем. В области аквапоники моделирование требуется для достижения различных целей: i) исследования/понимания, ii) анализа, iii) оценки и iv) управления и контроля. Для всех этих целей требуются соответствующие модели. Например, для достижения целей ii) и iii) можно использовать эмпирический подход, предусматривающий использование статистических моделей для анализа данных предыдущих экспериментальных испытаний с целью извлечения как можно большего объема информации без проведения новых экспериментов. Статистические модели позволяют выявить наиболее важные факторы, влияющие на рыбоводство и растениеводство в аквапонных системах. Будущие эксперименты могли бы быть сосредоточены на этих факторах, что позволило бы повысить эффективность использования дорогостоящих исследовательских ресурсов.
Сложность аквапонных систем, обусловленная их обратным характером и взаимодействием между РАС и гидропонной системой, водоочисткой и ростом рыбы, предполагает, что для достижения целей i) и iv), т.е. понимания или оптимизации растения (конфигурация, размер, рыба, корм, потоки и т.д.) с точки зрения к стоимости, стабильности, надежности и качества воды, нетривиальные теоретические модели большинства компонентов системы, описанных в этой главе, необходимы. Преимущество представленных теоретических моделей перед статистическими моделями заключается в их более сильной способности анализировать процесс, лежащий в основе аквапоники, и возможности моделирования временного аспекта (динамики). Статистические модели просто подтверждают или опровергают гипотезу и в какой степени переменные коварируют, но не дают доказательств лежащих в основе процессов. С другой стороны, теоретические модели позволяют моделировать процессы в соответствии с гипотезой, сравнивать смоделированные с наблюдаемыми данными, оценивать как гипотезу, так и модель и вносить коррективы. Действительность статистических моделей может не выходить за пределы оперативного диапазона, для которого они были обучены, тогда как теоретические модели могут быть определены и использованы для широкого круга сред при условии, что модели проверяются для этих диапазонов до их применения. Например, множественная регрессионная модель, используемая для оценки взаимосвязей между ростом рыбы с Oreochromis niloticus в качестве вида рыб и экологическими переменными в аквапонике в Германии, не может быть легко применена к Испании с использованием Cyprinus carpio, тогда как теоретическая модель, описывающая лежащие в основе (например, поведение рыб, аквакультура, пресноводная экология) в качестве математических уравнений можно относительно легко скорректировать, поскольку рыба и экологический процесс, лежащий в основе этой модели, в основном одинаковы для двух участков.
Тем не менее теоретические модели также требуют определения некоторых параметров, таких как константы реакции и скорость оседания вещества в отстойнике. Это обычно достигается на основе эмпирического исследования одного объекта или очень небольшого числа объектов или в большинстве случаев на основе ранее опубликованных исследований (вторичных источников). Исследования, основанные на вторичных источниках, имеют ограничения, обусловленные данной структурой и объемом имеющихся данных, которых не существует, когда данные поступают из экспериментальной установки, разработанной специально для исследования. Однако оценка параметров модели с использованием экспериментальных данных только одного объекта аквапоники может иметь проблемы с обобщением и тиражированием результатов в связи с конкретными условиями, присутствующими в исследовании. Нехватка данных иногда налагает серьезные ограничения на модели, которые ограничивают их практичность. Разработка исследований для оценки параметров с использованием первичных данных, использующих большее число объектов аквапоники по сравнению с предыдущими исследованиями, помогает преодолеть существующие ограничения и обеспечить лучшие и надежные результаты. Это, однако, непростая задача для исследователей аквапоники.
Моделирование аквапоники с помощью математических моделей в широком спектре условий управления позволит улучшить понимание аквапоники, проверить различные конфигурации аквапоники и указать путь к наиболее перспективным стратегиям совершенствования объектов аквапоники. Опять же, это может привести к более эффективному способу проведения экспериментов.
В этой главе также были представлены некоторые инструменты моделирования. Традиционно для понимания процессов в качестве вспомогательных инструментов количественного анализа использовались схемы запасов и потоков (SFD). Они используются для понимания потока и потоков количеств, но не имеют возможности проиллюстрировать информацию, связанную с потоком и потоками. Причинно-циклическая диаграмма (CLD) может быть использована для передачи сложной системы SFD в понятные упрощенные структуры обратной связи. Вместе SFD и CLD полностью определяют систему дифференциальных уравнений. Если требуется только простое качественное понимание системы, то CLD и SFD может быть достаточно, но если ответ требует числовой точности, то проблема может быть дополнительно исследована с помощью системных динамических инструментальных диаграмм (SDTD) и впоследствии смоделирована в программном инструменте для численного моделирования.