Source material
Capitolo 11 Modellazione dei sistemi di acquaponica
** Karel J. Keesman, Oliver Körner, Kai Wagner, Jan Urban, Divas Karimanzira, Thomas Rauschenbach e Simon Goddek**
Astratto I modelli matematici possono assumere forme molto diverse e livelli di complessità molto diversi. Un modo sistematico di postulare, calibrare e convalidare, come previsto dalla teoria dei sistemi, può quindi essere molto utile. In questo capitolo, la modellazione dinamica dei sistemi aquaponici (AP), dal punto di vista teorico dei sistemi, è considerata e dimostrata a ciascuno dei sottosistemi del sistema AP, come acquari, digestore anaerobico e serra idroponica (HP). Essa mostra inoltre i collegamenti tra i sottosistemi, in modo che in linea di principio un modello completo di sistemi AP possa essere costruito e integrato nella pratica quotidiana per quanto riguarda la gestione e il controllo dei sistemi AP. La sfida principale è quella di scegliere una complessità del modello appropriata che soddisfi i dati sperimentali per la stima di parametri e stati e ci consenta di rispondere a domande relative all'obiettivo di modellazione, come simulazione, progettazione di esperimenti, previsione e controllo.
Parole chiavi Modellazione · Sistema di acquacoltura a ricircolo · Digestione anaerobica · Serra idroponica · Sistema acquaponico multi-loop · Strumenti
Contenuti
- 11.1 Introduzione
- 11.2 Background
- 11.3 RAS Modelling
- 11.4 Modellazione digestione anaerobica
- 11,5 HP Serra Modellazione
- 11.6 Modellazione acquaponica multi-loop
- 11.7 Strumenti di modellazione
- 11.8 Discussione e conclusioni
- Riferimenti
—
[K. J. Keesman](mailto: karel.keesman@wur.nl) · [S. Goddek](mailto: simon@goddek.nl)
Metodi matematici e statistici (Biometris), Università di Wageningen, Wageningen, Paesi Bassi
[O. Körner](mailto: koerner@igzev.de)
Leibniz-Institute of Orticulture e Ornamentali (IGZ), Grossbeeren, Germania
[K. Wagner](mailto: kai.wagner@htwsaar.de)
Institut für physikalische Prozesstechnik, Università di Scienze Applicate Saarbrücken, Saarbrücken, Germania
[J. Urban](mailto: urbanj@frov.jcu.cz)
Laboratorio di elaborazione di segnali e immagini, Istituto di sistemi complessi, Boemia meridionale
Centro di ricerca di acquacoltura e biodiversità di idrocenosi, Facoltà di pesca e
Protezione delle acque, Università della Boemia meridionale di Ceske Budejovice, Nove Hrady, Repubblica Ceca
[D. Karimanzira](mailto: kai.wagner@htwsaar.de) · [T. Rauschenbach](mailto: Thomas.Rauschenbach@iosb-ast.fraunhofer.de)
Fraunhofer IOSB-AST, Ilmenau, Germania
© Autore (i) 2019 267
S. Goddek e altri. (eds.), Aquaponics Food Production Systems, https://doi.org/10.1007/978-3-030-15943-6_11
—
Riferimenti
Badiola M, Mendiola D, Bostock J (2012) Analisi dei sistemi di acquacoltura a ricircolo (RAS): principali questioni di gestione. Aquac Eng 51:26 —35. https://doi.org/10.1016/j.aquaeng.2012.07. 004
Batstone DJ, Keller J, Angelidaki I, Kalyuzhnyi SV, Pavlostathis SG, Rozzi A, Sanders WTM, Siegrist H, Vavilin VA (2002) Il modello di digestione anaerobica IWA n. 1 (ADM1). Acqua Sci Technol 45:65 —73
Boote KJ, Jones JW (1987) Equazioni per definire la fotosintesi del baldacchino dalla data efficienza quantistica, massima frequenza fogliare, estinzione della luce, indice dell'area fogliare e densità del flusso fotonico. In: Biggins J (ed) Progressi nella ricerca della fotosintesi. Martinus Nijhoff, Dordrecht, pp 415-418
Bot GPA (1993) Modellazione fisica del clima serra. In: Hashimoto Y, Bot GPA, Giorno W, Tantau HJ, Nonami H (eds) La serra computerizzata. Stampa accademica, San Diego, pp 51-74
Buck-Sorlin G, De Visser PHB, Henke M, Sarlikioti V, Ven der Heijden G, Marcelis LFM, Vos J (2011) Verso un modello di impianto funzionale-strutturale della rosa tagliata: simulazione dell'ambiente luminoso, assorbimento della luce, fotosintesi e interferenza con la struttura vegetale. Ann Bot 108:1121 —1134
Challa H, Bakker M (1999) Produzione potenziale nell'ambiente serra. A: Stanhill G,
Enoch HZ (eds) Ecosistemi del mondo 20 — Ecosistemi serra. Elsevier, pagg 33-347
Colt JEK (2013) Impatto dell'aerazione e dell'alcalinità sulla qualità dell'acqua e della qualità del prodotto della tilapia trasportata, uno studio di simulazione. Aquac Eng:46—58
Corominas L, Riegler L, Takács I (2010) Nuovo quadro per la notazione standardizzata nelle acque reflue. J Int Assoc Acqua Pollut Res 61 (4) :S841-S857
Dahl O-J, Nygaard K (1966) SIMULA: un linguaggio di simulazione basato su Algolo. Common ACM 9
(9) :671—678. https://doi.org/10.1145/365813.365819 de Zwart HF (1996) Analisi delle opzioni di risparmio energetico nella coltivazione in serra utilizzando un modello di simulazione. Università agricola di Wageningen, Wageningen, p 236
Delaide B, Goddek S, Keesman, KJ, Jijakli MH (2018). Una metodologia per quantificare le prestazioni di digestione dei fanghi aerobici e anaerobici per il riciclo dei nutrienti in acquaponica. https://popups. uliege.be:443/1780-4507 22, 12
Drayer GE, Howard AM (2014) Modellazione e simulazione di un habitat acquatico per la ricerca bioregenerativa di supporto vitale. Astronauta Acta 93:S.138-S.147. https://doi.org/10.1016/j.actaastro.2013. 07.013
El-Mashad H (2003) Reattore solare termofilo anaerobico (STAR) per la produzione di energia rinnovabile tesi di dottorato di ricerca di Wageningen University. ISBN: 9058089533-238
Emerenciano M, Carneiro P, Lapa M, Lapa K, Delaide B, Goddek S (2017) Mineralizacão de sólidos. Reggiseni Aquac 21—26
Emrich S, Suslov S, Judex F (2007) Completamente basato su agente. Modellazioni di diffusione epidemica utilizzando anylogic. In: Atti dell'EUROSIM
FAO (2016) Stato mondiale della pesca e dell'acquacoltura 2016. Contribuire alla sicurezza alimentare e alla nutrizione per tutti. Organizzazione delle Nazioni Unite per l'Alimentazione e l'Agricoltura, Roma
Ficara E, Hassam S, Allegrini A, Leva A, Malpei F, Ferretti G (2012) Modelli di digestione anaerobica: uno studio comparativo. In: Atti della 7a conferenza internazionale di Vienna sulla modellazione matematica 2012, p 1052
Fortmann-Roe S (2014) Insight maker: uno strumento generico per modellazione e simulazione web-based. Simul Modello Pratt Teoria 47:28 —45
Frantz JM, Hand B, Buckingham L, Ghose S (2010) Virtual Grower: software per calcolare i costi di riscaldamento della produzione di serra negli Stati Uniti. HortTechnology 20:778 —785
Galí A, Benabdallah T, Astals S, Mata-Alvarez J (2009) Versione modificata del modello ADM1 per l'applicazione dei rifiuti agricoli. Bioresour Technol 100 (11) :2783—2790
Goddek S (2017) Opportunità e sfide dei sistemi acquaponici multi-loop. Università di Wageningen. https://doi.org/10.18174/412236
Goddek S, Delaide BPL, Joyce A, Wuertz S, Jijakli MH, Gross A, Jing EH, Bläser I, Reuter M, Keizer LCP, Morgenstern R, Körner O, Verreth J, Keesman KJ (2018) Mineralizzazione dei nutrienti e riduzione della materia organica dei fanghi a base RAS in sequenziale Reattori B. Aquac Eng 83:10 —19. ISSN: 0144-8609
Goddek S, Keesman KJ (2018) La necessità della tecnologia di dissalazione per la progettazione e il dimensionamento di sistemi acquaponici multi-loop. Desalazione 428:76 —85. https://doi.org/10.1016/j.desal.2017. 11.024
Goddek S, Körner O (2019) Un modello di simulazione completamente integrato di acquaponica multi-loop: un caso di studio per il dimensionamento del sistema in ambienti diversi. Agric Syst
Goddek S, Delaide B, Mankasingh U, Ragnarsdottir K, Jijakli H, Thorarinsdottir R (2015) Sfide di acquaponica sostenibile e commerciale. Sostenibilità 7:4199 —4224. https://doi.org/10.3390/su7044199
Goddek S, Espinal CA, Delaide B, Jijakli MH, Schmautz Z, Wuertz S, Keesman KJ (2016) Navigare verso sistemi aquaponici disaccoppiati: un approccio progettuale system dynamics. Acqua (Svizzera) 8:303. https://doi.org/10.3390/W8070303
Graber A, Junge R (2009) Sistemi Aquaponic: riciclo dei nutrienti dalle acque reflue dei pesci mediante produzione vegetale. dissalazione 246:147 —156
Halamachi I, Simon Y (2005) Un nuovo modello di simulazione al computer per la progettazione e la gestione di sistemi di acquacoltura a ricircolo. Aquac Eng 32 (3-4) :S443-S464. https://doi.org/10.1016/j. aquaeng.2004.09.010
Hassan J et al (2016) Accumulo transitorio di NO2-e N2O durante la denitrificazione spiegato assumendo la diversificazione cellulare mediante trascrizione stocastica dei geni di denitrificazione. PLoS Comput Biol 11 (1) :e1004621
Egli E, Wurtsbaugh W (1993) Un modello empirico di tassi di evacuazione gastrica per i pesci e un'analisi della digestione nella trota fario piscivora. Trans Am Fish Soc. 122 (5) :S.717—S.730
Henze M, Willi G, Takashi M, Mark L (2002) Modelli fanghi attivi ASM1, ASM2, ASM2d E ASM3. IWA Publishing nella sua serie di report scientifici e tecnici, Regno Unito. ISBN: 1-900222-24-8
Heuvelink E (1996) Crescita e resa del pomodoro: analisi quantitativa e sintesi. Dipartimento di Orticoltura. Wageningen Agricultural University, Wageningen, Paesi Bassi, p 326
Jablonsky J, Papacek S, Hagemann M (2016) Diverse strategie di regolazione metabolica nei cianobatteri: dal controllo trascrizionale al controllo biochimico. Sci Rep 6:33024
Janka E, Körner O, Rosenqvist E, Ottosen CO (2018) Simulazione dell'efficienza operativa PSII dalla fluorescenza della clorofilla in risposta alla luce e alla temperatura nel crisantemo (Dendranthema grandiflora) utilizzando un modello a foglia multistrato. Photosynthetica 56:633 —640
Karimanzira D, Keesman KJ, Kloas W, Baganz D, Rauschenbach T (2016) Modellazione dinamica del sistema aquaponico INAPRO. Aquac Eng 75:29 —45. https://doi.org/10.1016/j.aquaeng.2016.10.004
Keesman KJ (2011) Identificazione del sistema: un'introduzione. Springer, Londra
Knaus U, Palm HW (2017) Effetti della biologia dei pesci sulle erbe acquaponiche coltivate nel nord della Germania (Meclemburgo Pomerania Occidentale). Acquacoltura 466:51 —63. https://doi.org/ 10.1016/j.aquaculture.2016.09.025
Körner O, Hansen JB (2011) Uno strumento on-line per ottimizzare la produzione di colture in serra. Acta Hortic 957:147 —154
Körner O, Van Straten G (2008) Sostegno decisionale per strategie dinamiche di controllo del clima a effetto serra. Comput Electron Agric 60:18 —30
Körner O, Aaslyng JM, Andreassen AU, Holst N (2007) Microclima modellante per il controllo dinamico del clima serra. HortScience 42:272 —279
Körner O, Warner D, Tzilivakis J, Eveleens-Clark B, Heuvelink E (2008) Sostegno decisionale per ottimizzare il consumo energetico nelle serre europee. Acta Hortic 801:803 —810
Körner O, Gutzmann E, Kledal PR (2017) Un modello dinamico che simula gli effetti simbiotici nei sistemi acquaponici. Acta Hortic 1170:309 —316
Licamele JD (2009) Produzione di biomasse e dinamica nutriente in un sistema acquaponico. L'Università dell'Arizona
Liebig HP, Alscher G (1993) Combinazione di modelli di crescita per COsub2/sub- ottimizzato e temperaturacontrollo della lattuga. Acta Hortic 328:155 —162
Lugert V, Thaller G, Tetens J, Schulz C, Krieter J (2014) Una rassegna sul calcolo della crescita del pesce: molteplici funzioni nella produzione ittica e la loro applicazione specifica. Rev. Aquac 8 (1) :30-42
Lupatsch I, Kissil GW (1998) Previsione dei rifiuti di acquacoltura provenienti dalla cultura dell'orata (Sparus aurata) utilizzando un approccio nutrizionale. Aquat Living Resour 11 (4) :265-268. https://doi.org/10. 1016/S0990-7440 (98) 80010-7
Lupatsch I, Kissil GW, Sklan D (2003) Confronto tra l'efficienza energetica e le proteine tra tre specie di pesci orate (Sparus aurata), spigola europea (Dicentrarchus labrax) e cernia bianca (Epinephelus aeneus): spesa energetica per la deposizione di proteine e lipidi. Acquacoltura: 175-189
Macal CM, North MJ (2005) Tutorial sulla modellazione e simulazione basata su agenti. In: Conferenza di simulazione, 2005 atti dell'inverno. VALE A DIRE
Madsen LO, Møller-Pedersen B, Nygaard K (1993) Programmazione orientata agli oggetti nel linguaggio di programmazione BETA. Addison-Wesley. ISBN 0-201-62430-3
Marcelis LFM (1994) Crescita della frutta e suddivisione della materia secca nel cetriolo. Dipartimento di Orticoltura. Università agricola di Wageningen, Wageningen, p 173
McCarthy J, Levin MI (1965) LISP 1.5 manuale programmatore. MIT Press, Cambridge, MA
Orellana JUW (2014) Cultura del kingfish della coda gialla (Seriola lalandi) in un sistema di acquacoltura a ricircolo marino (RAS) con acqua di mare artificiale. Aquac Eng:20—28
Pagand P, Blancheton JP, Casellas C (2000) Un modello per prevedere le quantità di azoto inorganico disciolto rilasciato negli effluenti di un sistema idrico a ricircolo di spigola (Dicentrarchus labrax). Aquac Eng 22 (1—2) :S137—S153
Pavlostathis SG, Giraldo-Gomez E (1991) Cinetica di trattamento anaerobico: Una revisione critica. Crit Rev Environ Control 21:411 —490
Poorter H, Anten NP, Marcelis LFM (2013) Meccanismi fisiologici nei modelli di crescita delle piante: abbiamo bisogno di un approccio biologico dei sistemi sopra-cellulari. Cellula vegetale Environ 36:1673 —1690
Rath T (1992) Einsatz wissensbasierter Systeme zur Modellierung und Darstellung von gartenbautechnischem Fachwissen am Beispiel des hybriden Expertensystems HORTEX. Università di Hannover, Germania
Rath T (2011) Softwaresystem zur Planung von Heizanlagen von Gewächshäusern. Fachgebiet Biosystem- und Gartenbautechnik. Leibniz University di Hannover, Germania
Reyes Lastiri D, Slinkert T, Cappon HJ, Baganz D, Staaks G, Keesman KJ, (2016) Modello di sistema acquaponico per ridurre al minimo il fabbisogno idrico, energetico e azoto. Acqua Sci Technol. wst2016127. https://doi.org/10.2166/wst.2016.127
Richie M, Haley D, Oetker M (2004) Effetto della frequenza di alimentazione sull'evacuazione gastrica e sul ritorno dell'appetito in Tilapia Oreochromis niloticus (L.). Acquacoltura 234 (1-4) :S657—S673. https://doi.org/10.1016/j.aquaculture.2003.12.012
Rusten BE (2006) Progettazione e funzionamento dei reattori biofilm a letto mobile Kaldnes. Aquac Eng:322—331
Sánchez-Romero A, Miranda-Baeza A, Rivas-Vega M (2016) Sviluppo di un modello per simulare la dinamica dell'azoto in un sistema integrato di coltura di gamberetti e macroalghe con scambio zerowater. J World Aquacult Soc47 (1) :129-138
Sinha NK, Kuszta B (1983) Modellazione e identificazione di sistemi dinamici. Von-Nostrand Reinhold, New York
Soukup J, Macháček P (2014) Serializzazione e oggetti persistenti. - Springer. https://doi.org/10. 1007/978-3-642-39323-5
Sterman J (2000) Dinamiche aziendali: pensiero e modellazione dei sistemi per un mondo complesso. McGraw Hill, Boston
Štys D, Stys D Jr, Pecenkova J, Stys KM, Chkalova M, Kouba P, Pautsina A, Durniev D, Nahlık T, Cısa P (2015) 5iD Visualizzatore - Osservazione del comportamento delle scuole di pesce nei labirinti e uso di entropia semantica e sintattica per la definizione della struttura scolastica. Mondo Acad Sci Eng Technol Int
J Comput Electr Autom Control Inf Eng 9 (1) :281-285 van Ooteghem RJC (2007) Design di controllo ottimale per una serra solare. Università di Wageningen, Wageningen, p 304
Vanthoor B (2011) Un metodo di progettazione di serra basato su modelli. Università di Wageningen, Wageningen, p 307
Waller U, Buhmann AK, Ernst A et al (2015) Acquacoltura multi-trofico integrata in un sistema di acquacoltura a ricircolo a scambio zero per la produzione di pesci marini e alofiti idroponici. Aquac Int 23:1473
Weatherley LR, Hill RG, Macmillan KJ (1993) Modellazione di processo di un sistema di acquacoltura intensivo. Aquac Eng:215—230
Wik TEI, Lindén BT, Wramner PI (2009) Modellazione integrata di acquacoltura dinamica e trattamento delle acque reflue per sistemi di acquacoltura a ricircolo. Acquacoltura 287 (3/4) :361-370
Willems JC, Polderman JW (1998) Introduzione alla teoria dei sistemi matematici: un approccio comportamentale. - Springer. ISBN: 978-1-4757-2953-5
Wolfram S (1991) Mathematica: un sistema per fare matematica per computer. Wolfram Research, Champagne
Yogev U, Barnes A, Gross A (2016) Analisi dei nutrienti e del bilancio energetico per un modello concettuale di un tre loop off grid, acquaponica. Acqua 8:589. https://doi.org/10.3390/W8120589
Zeigler BP, Praehofer H, Kim TG (2000) Teoria della modellazione e simulazione, 2a edn. Elsevier, Londra
Accesso Aperto Questo capitolo è concesso in licenza secondo i termini della Licenza Internazionale Creative Commons Attribution 4.0, che consente l'uso, la condivisione, l'adattamento, la distribuzione e la riproduzione in qualsiasi supporto o formato, purché si dia credito appropriato all'autore o agli autori originali e alla fonte, fornisca un link a la licenza Creative Commons e indica se sono state apportate modifiche.
Le immagini o altro materiale di terze parti in questo capitolo sono inclusi nella licenza Creative Commons del capitolo, salvo diversa indicazione in una linea di credito al materiale. Se il materiale non è incluso nella licenza Creative Commons del capitolo e l'uso previsto non è consentito dalla normativa legale o supera l'uso consentito, è necessario ottenere l'autorizzazione direttamente dal titolare del copyright.
Aquaponics Food Production Systems contributors.
Visualizza l’edizione originale · Creative Commons Attribution 4.0
Questa edizione della libreria è riformattata e consolidata dalla fonte originale.
11.1 Introduzione
Original publication · Pubblicato per la prima volta su FarmHub Learn · Aquaponics Food Production Systems
In generale, i modelli matematici possono assumere forme molto diverse a seconda del sistema in esame, che può variare dai sistemi sociali, economici e ambientali ai sistemi meccanici ed elettrici. Tipicamente, i meccanismi interni dei sistemi sociali, economici o ambientali non sono molto noti o compresi e spesso sono disponibili solo piccoli insiemi di dati, mentre la conoscenza preventiva dei sistemi meccanici ed elettrici è ad un livello elevato, e gli esperimenti possono essere fatti facilmente. Oltre a ciò, la forma modello dipende fortemente anche dall'obiettivo finale della procedura di modellazione. Ad esempio, un modello per la progettazione o la simulazione di processo dovrebbe contenere molto più dettagli rispetto a un modello utilizzato per studiare diversi scenari a lungo termine.
In particolare, per una vasta gamma di applicazioni (ad esempio Keesman 2011), i modelli sono sviluppati per:
-
Ottenere o ampliare la conoscenza di fenomeni diversi, ad esempio, il recupero di relazioni fisiche o economiche.
-
Analizzare il comportamento dei processi utilizzando strumenti di simulazione, ad esempio la formazione dei processi degli operatori o le previsioni meteorologiche.
-
Stimare le variabili di stato che non possono essere facilmente misurate in tempo reale sulla base delle misurazioni disponibili, ad esempio informazioni sui processi online.
-
Controllo, ad esempio, nel controllo interno del modello o nel concetto di controllo predittivo basato su modello o per gestire i processi.
Un passo critico nella modellazione di qualsiasi sistema è quello di trovare un modello matematico che descriva adeguatamente la situazione o lo stato reale. In primo luogo, i limiti del sistema e le variabili di sistema devono essere specificati. Quindi le relazioni tra queste variabili devono essere specificate sulla base di conoscenze preliminari, e si devono fare ipotesi circa le incertezze nel modello. La combinazione di queste informazioni definisce la struttura del modello. Tuttavia il modello può contenere alcuni coefficienti sconosciuti o incompletamente noti, i parametri del modello, che in caso di comportamento variabile nel tempo definiscono un insieme aggiuntivo di variabili di sistema. Per un'introduzione generale alla modellazione matematica ci riferiamo, ad esempio, a Sinha e Kuszta (1983), Willems e Polderman (1998) e Zeigler et al. (2000).
In questo capitolo verrà descritta la modellazione di un sistema acquaponico (alimentare) di produzione (AP). La figura 11.1 mostra un tipico esempio di un sistema AP, cioè il cosiddetto sistema acquaponico a tre loop disaccoppiato. Come risultato della modellazione dei principi di base, utilizzando leggi di conservazione e relazioni costitutive, i modelli matematici di tutti i tipi di sistemi AP sono solitamente rappresentati come un insieme di equazioni differenziali ordinarie o parziali. Questi modelli matematici sono comunemente utilizzati per la progettazione, la stima e il controllo. In ciascuno di questi obiettivi specifici di modellazione, distinguiamo tra analisi e sintesi.
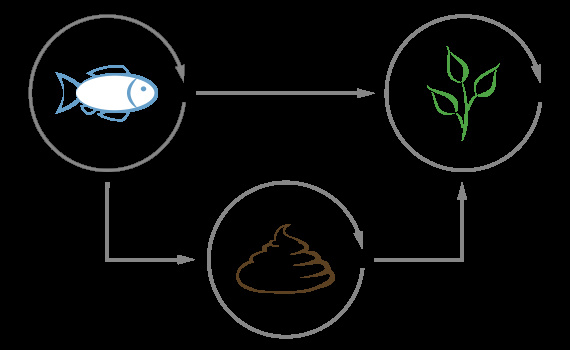
Fig. 11.1 Sistema acquaponico a tre anelli disaccoppiato con sottosistemi RAS, idroponico e rimineralizzazione. (Goddek, 2017)
La struttura del capitolo è la seguente. In Sez. 11.1 vengono presentati alcuni background sulla modellazione dei sistemi matematici. Le sezioni 11.2, 11.3, 11.4 e 11.5 descrivono la modellazione dei modelli) descrivono la modellazione di un modello di un ricircolo sistema di acquacoltura (RAS), digestione anaerobica, serra idroponica (HP) e un sistema AP multi-loop, rispettivamente. Nella sezione Sez. 11.6 vengono introdotti e illustrati con alcuni esempi. Il capitolo si conclude con una sezione Discussione e Conclusioni.
-
11.2 Sfondo
Original publication · Pubblicato per la prima volta su FarmHub Learn · Aquaponics Food Production Systems
Sono disponibili molte definizioni di un sistema, che vanno da descrizioni sciolte a formulazioni matematiche rigorose. In quanto segue, un sistema è considerato un oggetto in cui diverse variabili interagiscono a tutti i tipi di scale spaziali e temporali e produce segnali osservabili. Questi tipi di sistemi sono anche chiamati sistemi aperti. Una rappresentazione grafica di un sistema aperto generale (S) con segnali di ingresso e uscita a valori vettoriali è rappresentata in Fig. 11.2. Pertanto, più ingressi o uscite sono combinati in un'unica freccia. Quindi, le variabili di sistema possono essere scalari o vettori. Inoltre, possono essere funzioni continue o discrete del tempo. È importante sottolineare che le frecce in Fig. 11.2 rappresentano flussi di segnale e quindi non necessariamente flussi fisici.
È anche possibile collegare i sistemi in una rete, come in un sistema AP, con percorsi paralleli, feedback e feedforward. La Figura 11.3 presenta un esempio di tale rete.
Per l'analisi di controller/gestione e la sintesi, è spesso conveniente collegare il sistema (S) al controller o alla strategia di gestione (C), come in Fig. 11.4. Molto spesso l'ingresso al controller o alla strategia di gestione è il segnale di sterzo esterno del sistema controllato, e l'uscita del sistema è il comportamento del sistema osservato.
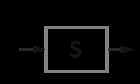
Fig. 11.2 Rappresentazione generale del sistema aperto
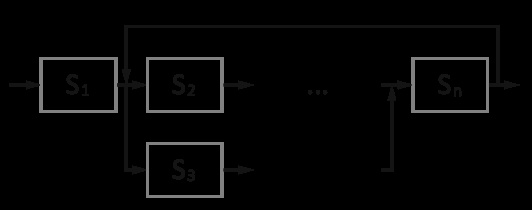
Fig. 11.3 Rappresentazione della rete di sistema aperto
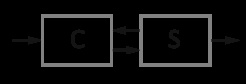
Fig. 11.4 Sistema controllato
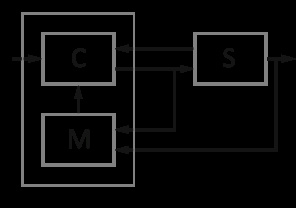
Fig. 11.5 Sistema controllato basato su modelli
Infine, per enfatizzare l'incorporazione di un modello matematico (M) nella struttura del controller o nella strategia di gestione, viene introdotta la seguente rappresentazione del sistema controllato basata su modello (Fig. 11.5).
Per ora, è sufficiente presentare la rappresentazione del diagramma a blocchi. Nelle sezioni successive, la modellazione dei sistemi AP sarà elaborata in modo più dettagliato.
Nella teoria dei sistemi la struttura di base di un modello matematico (M) è schematicamente rappresentata come in Fig. 11.6. In Fig. 11.6, x è il cosiddetto stato del sistema, u l'ingresso di controllo, y l'uscita, w l'ingresso disturbo e v il rumore di uscita. In generale, ognuna di queste variabili è vettoriale.
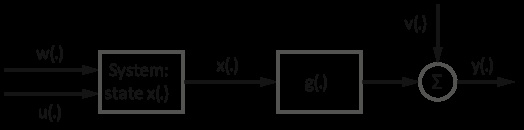
Fig. 11.6 Struttura di base del modello matematico (M)
Nel tempo continuo, il seguente insieme di equazioni descrive un modello dinamico generale (M), con parametro vettore p, in quella che viene chiamata forma stato-spazio:
$\ frac {dx (t)} {dt} =f (t, x (t), u (t), w (t); p),\\ x (0) =x_0 $ (11.1)
$y (t) =g (t, x (t), u (t); p) +v (t),\\ t\ in\ Re^+$ (11.1)
dove la prima equazione descrive le dinamiche non lineari e temporali del sistema in termini di variabili di stato (x) e la seconda esprime la relazione algebrica tra u, x e y. Questa rappresentazione del modello stato-spazio è stata un punto di partenza per molte implementazioni software per la progettazione, il controllo e la stima. In quanto segue, tuttavia, vengono presi in considerazione solo i modelli deterministici, quindi senza i vettori stocastici v e w. Illustriamo questa teoria su un sistema acquario.
Esempio: sistema acquario
Si consideri il seguente acquario, che è un tipico esempio del sistema generale presentato in Fig. 11.7.
Iniziamo specificando la nostra conoscenza preventiva dei meccanismi interni del sistema. Il seguente bilancio di massa può essere definito in termini di volume del serbatoio di stoccaggio (V), detto anche stato del sistema, afflussi _u (t) _ e deflussi _y (t) _:
$\ frac {dV (t)} {dt} =u (t) -y (t) $ (11.2)
Supponiamo che ci sia un regolatore di livello (LC) che mantiene il deflusso proporzionale al volume nel serbatoio. Ciò può essere applicato applicando la seguente legge di controllo proporzionale,
$Y (t) =KV (t) $ (11.3)
con K una costante reale e positiva. Quindi, dopo aver sostituito Eq. (11.3) in (11.2), otteniamo la seguente equazione differenziale
$\ frac {dV (t)} {dt} +KV (t) =n (t) $ (11.4)
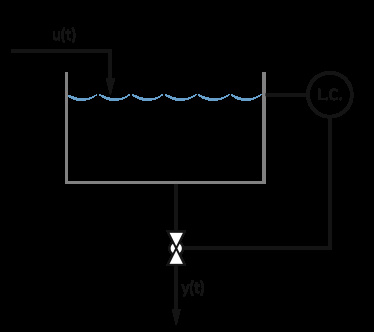
Fig. 11.7 Serbatoio per pesci con portata controllata dal volume tramite regolatore di livello (LC)
Per questa specifica equazione differenziale lineare con coefficienti costanti esiste una soluzione analitica che è data da
$y (t) =y (0) e^ {-Kt} +\ int^t_0ke^ {-K (t-s)} u (s) ds$ (11.5)
sotto il presupposto che u (t) = 0 per t\ 0. Da questo esempio è chiaro che l'applicazione dei primi principi — la conservazione di massa in questo caso — porta direttamente a un'equazione differenziale ordinaria. Nel formato stato-spazio, il modello può essere rappresentato come
$\ frac {dx (t)} {dt} =-Kx (t) +u (t) $ (11.6)
$\ y (t) =Kx (t) $ (11.6)
Con $ x $ volume, $ u$ flusso input e $ K$ guadagno controller. Così, in termini di stato generale spazio Eq. (11.1), $f (t, x (t), u (t); p)\ equiv -Kx (t) + u (t) $ e $ g (t, x (t), u (t); p)\ equiv Kx (t) $.
Per due acquari a controllo volume in serie con volume V<sub1/sub e VSub2/sub, e guadagno di controllo KSub1/sub e Ksub2/sub, rispettivamente, è possibile formulare due bilance di massa, ad es.
$\ frac {dv_1 (t)} {dt} =-K_1V_1 (t) +u (t) $ (11.7)
$\ frac {dv_2 (t)} {dt} =K_1V_1 (t) -K_2V_2 (t) $ (11.7)
In forma di matrice vettoriale, e per il deflusso fisico y (t), possiamo scrivere:
$\ frac {d} {dt}\ begin {bmatrix} V_1 (t)\ V_2 (t)\ end {bmatrix} =\ begin {bmatrix} -K_1 & 0\ K_1 & -K_2\ end {bmatrix}\ begin {bmatrix} V_1 (t)\ V_2 (t)\ end {bmatrix} +\ begin {bmatrix} bmatrix} 1\ 0\ end {bmatrix} u (t) $ (11.8)
$y (t) =K_2V_2 (t) $ (11.8)
E quindi, con $x_1=v_1, x_2=v_2:f (t, x (t), u (t); p)\ equiv\ begin {bmatrix} -k_1x_1 (t) +u (t)\ k_1x_1 (t) -k_2x_2 (t)\ end {bmatrix} $ e $g (t, x (t), u (t); p)\ equiv K_2x_2 (t) $.
Nelle sezioni successive, ciascuno dei sottosistemi del sistema AP (Fig. 11.1) sarà descritto in modo più dettagliato.
11.3 Modellazione RAS
Original publication · Pubblicato per la prima volta su FarmHub Learn · Aquaponics Food Production Systems
L'acquacoltura ittica globale ha raggiunto i 50 milioni di tonnellate nel 2014 (FAO 2016). Data la crescente popolazione umana, c'è una crescente domanda di proteine del pesce. La crescita sostenibile dell'acquacoltura richiede nuove tecnologie (bio) come i sistemi di ricircolo di acquacoltura (RAS). I RAS hanno un basso consumo di acqua (Orellana 2014) e consentono il riciclo di prodotti escretori (Waller et al. 2015). Il RAS fornisce condizioni di vita adeguate per i pesci, grazie a un trattamento delle acque in più fasi, come la separazione delle particelle, la nitrificazione (biofiltrazione), lo scambio di gas e il controllo della temperatura. I prodotti escretori disciolti e di particolato possono essere trasferiti a trattamenti secondari come piante (Waller et al. 2015) o produzione di alghe in sistemi integrati di acquaagricoltura (IAAC). I sistemi IAAC sono alternative sostenibili ai sistemi convenzionali di acquacoltura e, in particolare, rappresentano una promettente espansione per la RAS. Nel RAS sarebbe necessario far circolare l'acqua di processo che ha implicazioni speciali per la tecnologia di processo sia nel sistema RAS che nel sistema alghe/impianto. Per combinare RAS e sistema alghe/pianta, una profonda comprensione dell'interazione tra pesce e trattamento delle acque è prerequisito e può essere derivata dalla modellazione dinamica. Il metabolismo dei pesci segue uno schema giornaliero ben rappresentato dal tasso di evacuazione gastrica (Richie et al. 2004). La separazione delle particelle, la biofiltrazione e lo scambio di gas sono sottoposti allo stesso schema. Ai fini della progettazione, la caratterizzazione dei componenti di base di un sistema di trattamento RAS deve essere studiata attraverso modelli di simulazione. Questi modelli di simulazione sono molto complessi. I modelli numerici disponibili per RAS acquisiscono solo una piccola parte della complessità e considerano solo una parte dei componenti con meccanismi corrispondenti. Quindi, in questo capitolo, sarà presentata solo una piccola parte di un modello RAS dinamico, vale a dire la biofiltrazione basata sulla nitrificazione. La conversione dell'ammoniaca tossica in nitrato è un processo centrale nel processo di trattamento delle acque in RAS. Di seguito, sarà dimostrata la modellazione dinamica del bilancio di massa dell'escrezione di ammoniaca dei pesci e la conversione dell'ammoniaca in nitrato, nonché il trasferimento del nutriente in un sistema acquaponico. Con questo è possibile non solo progettare un RAS, ma anche integrare la produzione ittica in un sistema IAAC basato su parametri validi.
11.3.1 Modello dinamico di biofiltrazione basata sulla nitrificazione in RAS
Il modello è suddiviso in un modello di pesce per il fondale marino europeo, Dicentrarchus labrax, un modello che descrive l'escrezione di ammoniaca dipendente dal tempo, e un modello di nitrificazione (Fig. 11.8). Il modello di escrezione dei pesci viene introdotto nel modello attraverso il vettore di input u (Eq. 11.15), simile all'approccio utilizzato da Wik et al. (2009). La complessità del modello di pesce è mantenuta bassa per essere in grado di spiegare il suo metodo di attuazione. Tuttavia, una breve introduzione alla modellazione dei pesci è presentata nella sezione 11.3.2. Quattro aspetti fondamentali importanti per descrivere il flusso di nutrienti in RAS (Badiola et al. 2012) sono:
- Il flusso Q, che è il flusso totale dell'acqua di processo per unità di tempo attraverso il RAS, determina il trasferimento di massa di tutte le sostanze disciolte e di particolato, compresi ammoniaca e nitrato.
- L'escrezione del pesce ingresso ammoniaca nell'acqua di processo RAS ed è raffigurato dal prodotto della matrice B e vettore u (Eq. 11.15).
- La conversione dell'ammoniaca in nitrato, che avviene nella nitrificazione, è raffigurata nel vettore di nitrificazione n (Eq. 11.15).
- Il trasferimento di nutrienti dal RAS ad un sistema HP connesso è rappresentato in vectoru (Eq. 11.15). Altri aspetti importanti della catena di processo RAS, come la rimozione di solidi, la concentrazione di ossigeno disciolto e la concentrazione di anidride carbonica, non sono considerati in questo caso. Suggerimenti per la modellazione di questi possono essere trovati in Sects. 3.1.1 e 3.2.2 di questo libro.
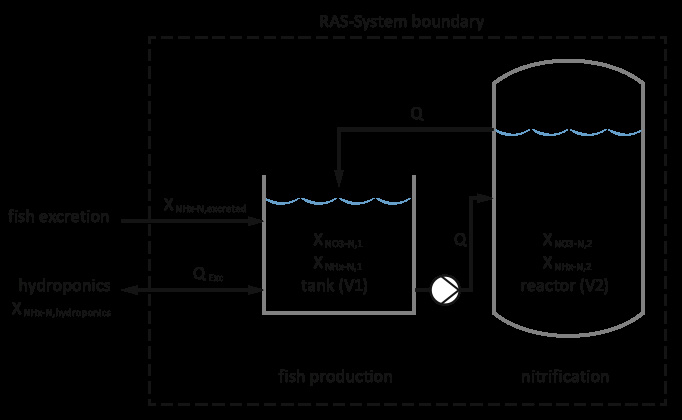
Fig. 11.8 Configurazione RAS con acquario, pompa, reattore di nitrificazione e trasferimento dell'acqua al sistema idroponico
11.3.2 Pesce
Una varietà di modelli nella letteratura scientifica prevede la crescita e l'assunzione di mangimi di diverse specie acquatiche. I modelli descrivono la crescita come aumento di peso al giorno, come incremento percentuale di crescita o come tasso di crescita specifico basato su un modello di crescita esponenziale. I modelli sono spesso validi per fasi di vita specifiche. Il consumo di mangimi, la biomassa e il genere stanno influenzando il modello di produzione e le condizioni ambientali come la temperatura, il livello di ossigeno e la concentrazione di nutrienti (Lugert et al. 2014). È necessaria un'attenta ricerca per identificare il modello corretto utilizzato per la specifica applicazione. La RAS commerciale che consiste di diverse coorti di pesci in diverse fasi di vita richiede che la modellazione incorpori coorti nel modello (Fig. 8.6) (Halamachi e Simon 2005). Il flusso di massa escretore per il marino europeo (Dicentrarchus labrax) può essere stimato con algoritmi pubblicati da Lupatsch e Kissil (1998).
Qui il flusso netto di azoto nell'acqua di processo è stimato in base alla composizione del mangime (contenuto proteico), alla quantità di mangime dato e all'azoto trattenuto nei tessuti corporei attraverso la crescita (incremento di peso) dei pesci. Le perdite di azoto fecale non sono incluse nel modello, ma il tasso di escrezione viene corretto assumendo una quota di 0,25 e 0,75 di escrezione di azoto per la perdita fecale e l'escrezione di ammoniaca, rispettivamente. L'apporto di azoto attraverso l'alimentazione dei pesci è stimato in base al contenuto proteico e al contenuto medio relativo di azoto delle proteine, che si presume sia 0,16. Il contenuto proteico del tessuto marino è riportato a circa 0,17 g di proteine gsup-1/sup (Lupatsch et al. 2003). Per un pesce che guadagna peso corporeo consumando una data quantità di mangime, l'escrezione di azoto (xSubN, escreta/sub, g) può essere calcolata a partire da Eq. (11.9). Si presume che il mangime (XSubfeed/Sub) contenga 0,5 g di proteine gsup-1/sup pesce. Si presume inoltre che il tasso di conversione del mangime sia pari a 1, cioè 1 g di consumo di mangime comporta un aumento del peso corporeo di 1 g (Fig. 11.9):
$X_ {N, escreto} = X_ {feed} * 0,16 * 0,75 * (0.5 - 0,17) $ (11.9)
L'ammoniaca disciolta escreta attraverso le branchie di pesci segue un andamento giornaliero simile al tasso di evacuazione gastrica (GER). GER è descritto per i pesci di acqua fredda e acqua calda rispettivamente da He e Wurtsbaugh (1993) e Richie et al. (2004). Il modello escretore può essere ben simulato con una funzione sinusoidale. L'escrezione di ammoniaca può essere calcolata da Eq. (11.10):
$X_ {NH_x-N, escreto} =X_ {N, escreto} [g] * (sin (\ frac {2\ pi} {1440}) +1) $ (11.10)
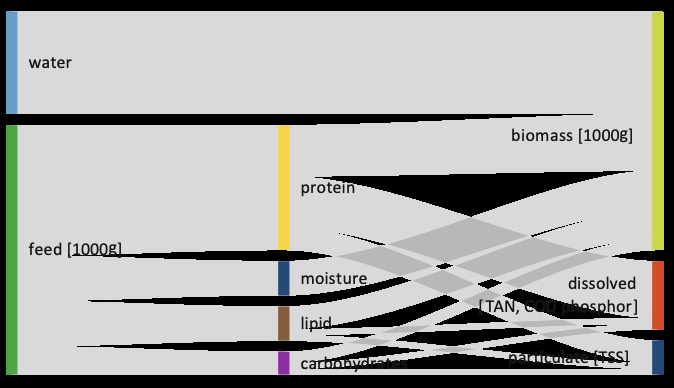
Fig. 11.9 Rappresentazione dei flussi di massa (grafico Sankey) degli ingredienti per mangimi e dei prodotti escretori per un pesce che consuma 1000 g di mangime assumendo una FCR di 1
11.3.3 RAS
Una varietà di modelli che descrivono RAS con diversi livelli di complessità può essere trovato in letteratura. Sono disponibili modelli molto complessi per aspetti specifici, come l'interazione di gas solubili e alcalinità (Colt 2013) o la descrizione della comunità microbica (Henze et al. 2002). Modelli più pratici per il bilancio di massa della RAS sono pubblicati da Sánchez-Romero et al. (2016), Pagand et al. (2000), Wik et al. (2009) e Weatherley et al. (1993). Tutti i modelli forniscono informazioni sui flussi di massa escretori e/o sui flussi di nutrienti in dipendenza dal tempo e dalla posizione nella catena di processo. Tali modelli forniscono una base per la simulazione dell'accoppiamento di RAS e HP. La materia disciolta più importante nella modellazione RAS è l'azoto ammoniacale totale (TAN). Oltre a TAN la domanda chimica (COD) e biologica (BOD) di ossigeno, devono essere considerati i solidi totali sospesi (TSS) e la concentrazione di ossigeno disciolto. Tuttavia, diverse notazioni nella letteratura scientifica rendono talvolta difficile leggere, convertire e implementare le informazioni in modelli. Di seguito verranno utilizzate le notazioni raccomandate da Corominas et al. (2010). TAN sarà riscritto come Xsubnhx-N/sub e l'azoto nitrato sarà espresso come XSubNO3-N/Sub.
Esempio di modello ## 11.3.4
Il modello descritto di seguito è valido solo per il RAS presentato in Fig. 11.8. Altre possibili catene di processo per la RAS sono discusse nella sezione Sez. 11.3 di questo capitolo. Per la rappresentazione matematica dei sistemi fisici, sono state fatte le seguenti ipotesi:
(a) Si presume che la densità dell'acqua sia costante.
b) Si presume che il serbatoio e il reattore siano ben miscelati.
c) Si presume che il volume del serbatoio e del reattore sia costante.
d) Il flusso dell'acqua di processo è sempre maggiore di zero.
L'assunzione di un serbatoio e di un reattore ben miscelati porta ad un'equazione del bilancio di massa per il reattore a serbatoio continuo agitato (CSTR), come descritto da Drayer e Howard (2014) in Eq. (11.11). Va ricordato che i processi diffusivi possono solitamente essere trascurati nei calcoli RAS a causa di un flusso d'acqua di processo tipicamente elevato. Per un RAS multi-serbatoio, vale quanto segue:
Accumulo = afflusso - deflusso + generazione - riduzione
$v_i {\ dot x} i=Q {in} x_ {i, in} -Q_ {out} x_ {i, out} +x_ {i, gen} -x_ {i, rosso} $ (11.1)
$j=\ begin {cases} n, & i=1\ i-1, & i\ ne1 \ end {casi} $ (11.1)
Nella suddetta equazione $n$ rappresenta il numero di serbatoi nel sistema, $ {\ dot x} i $ è il cambiamento di concentrazione di un dato substrato x in un volume dato da $V {i.} $. Il flusso di acqua di processo nel serbatoio o nel reattore è rappresentato da $Q {in} $. $V_i $ è il volume del componente in cui sta entrando il flusso di acqua di processo $Q_ {in} $. Il flusso di acqua di processo $Q_ {in} $ proviene da un componente avente il volume $V_J $.
La conversione di Xsubnhx-N/Sub in XSubNO3-N/sub nei biofiltri nitrificanti avviene sulla superficie A [msup2/sup] disponibile sui biovettori del reattore di nitrificazione (Rusten 2006). La superficie bioattiva disponibile nella nitrificazione è calcolata moltiplicando il volume del reattore con la superficie attiva specifica del volume dei biovettori ASUBS/Sub [msup2/sup ⋅ msup-3/sup]. La superficie bioattiva totale è calcolata (Eq. 11.12) a partire dal relativo riempimento fsubbc/sub del reattore di nitrificazione che normalmente è 0,6 (per dettagli, cfr. Rusten 2006).
A = Vsubnitrificazione/Sub Asubs/sub fsubbc/sub (11.2)
La conversione microbica TAN giornaliera totale μsubmax/sub g dsup-1/sup è stata calcolata moltiplicando il tasso specifico di conversione TAN (nitrificazione), NHxvelocità di sottoconversione/sub [g msup-2/sup dsup-1/sup], con la superficie attiva totale, A [msup2/sup], dei biovettori. I valori per la conversione TAN in diversi tipi di biofiltri nitrificanti possono essere trovati in letteratura. Per i reattori biofilm a letto mobile (MBBR), i valori sono riportati da Rusten (2006). Questo tasso è valido per determinate condizioni di processo e si presume che il biofilm batterico sia completamente sviluppato nel complesso.
$μ_ {mm} = A^*NHX_ {Tasso di conversione} $ (11.13)
La massa totale di NHSubx/sub convertita in NoSub3/sub-N può essere calcolata successivamente con una cinetica Monod (Eq. 11.14). A tal fine è necessaria la concentrazione di NHsubx-N/sub, xsubnhx-N,2/sub [g ⋅ 1sup-1/sup], nel volume del reattore di nitrificazione (MBBR) VSub2/sub.
$\ frac {d} {dt} X_ {nh_x-n,2} =-\ mu_ {max} * (\ frac {X_ {nH_x-n,2}} {k_s+x_ {NH_ {x-n,2}}) *\ frac1 {V_2} $ con $k_s=\ frac {\ mu_ {max}}}} 2$ (11.4)
$\ frac {d} {dt} X_ {N0_x-n,2} =+\ mu_ {max} * (\ frac {X_ {nH_x-n,2}} {k_s+x_ {NH_ {x-n,2}}) *\ frac1 {V_2} $ con $k_s=\ frac {\ mu_ {max}}}} 2$ (11.4)
Dati gli Eqs. (11.9, 11.10, 11.11, 11.12, 11.13 e 11.14), il seguente modello di statespace (combinando la nitrificazione del pesce) risultati
[\ frac {dx (t)} {dt} =a^*x+b^*u+n]
$X=\ begin {bmatrix} X_ {NH_ {x} -N,1}\ X_ {NH_ {x} -N,2}\ X_ {NO_ {3} -N,1}\ X_ {NO_ {3} -N,2}\ end {bmatrix} $ u=\ begin {bmatrix} X_ {NH_x-N,\ text {escreted}}\ 0\ {Q_ {Ecc}} ^ {*} X_ {NH_x-N,\ text {idroponica}}\ 0\ end {bmatrix} $ n=\ begin {bmatrix} 0\ -\ frac {\ mu_ {max} * [X] _2} {k_s+ [X] 2} *\ frac1 {V_2 {V_2}}\ 0\ +\ frac {\ mu {max} * [X] _2} {K _s+ [X] _2} *\ frac1 {V_2}\ end {bmatrix} $
$A=\ begin {bmatrix} -\ frac {Q} {V_1} -\ frac {Q_ {Exc}} {V_1} &\ frac {Q} {V_1} &0&0\\ frac {Q} {V_2} &-\ frac {Q} {V_2} &0&0\ 0 &-\ frac {Q} {V_1} -\ frac {Q_ {Ecc}} {V_1} &\ frac {Q} {V_1}\ 0&\ frac {Q} {V_2} & -\ frac {Q} {V_1}\ end {bmatrix} $
$\ times B =\ begin {bmatrix}\ frac1 {V_1} &0&0\ 0&\ fratt1 {V_2} &0&0\ 0&\ frac1 {V_1} &0\ 0&0&\ frac {1} {V_2}\ end {bmatrix} $
(11.5)
Esempio
In questo esempio viene simulato un RAS teorico con V_reactor = 1300 l e V_tank = 6000 l.
Tutte le simulazioni avevano un apporto giornaliero di 2000 g/die con 500 g di proteine/kg di mangime (Eq. 11,8). Si suppone che l'escrezione giornaliera di TAN sia una curva sinusoidale (Eq. 11.9). La superficie attiva dei biovettori ASUBS/Sub è 300 [msup2/sup msup-3/sup] e il relativo riempimento del reattore fsubbc/sub è 0,6. Il tasso di conversione TAN specifico, NHxSubconversion-rate/sub, è di 1,2 [g msup-2 -/supd], e il biofilm dovrebbe essere completamente sviluppato (Eqs. 11.11 e 11.12). La rappresentazione stato-spazio (Eq. 11.14) è stata implementata in MATLAB Simulink. L'esempio mostra l'importanza del flusso di massa per le concentrazioni di nutrienti nei sistemi accoppiati (Fig. 11.10 e 11.11).
11.4 Modellazione della Digestione Anaerobica
Original publication · Pubblicato per la prima volta su FarmHub Learn · Aquaponics Food Production Systems
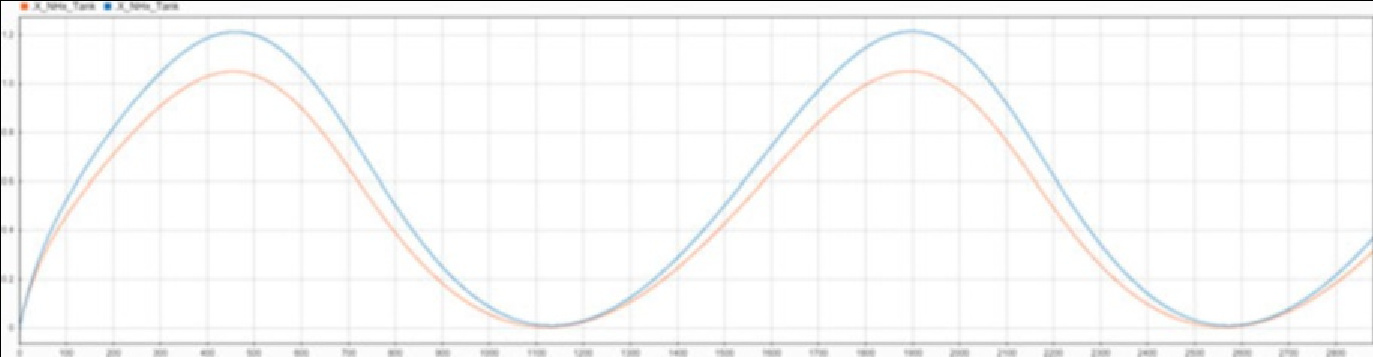
Fig. 11.10 Simulazione di TAN (XSubnHX-N,1/sub) in [mg/l] su 2 giorni = 2880 min con Q = 300 l/min (blu) e Q = 200 l/min (arancione)
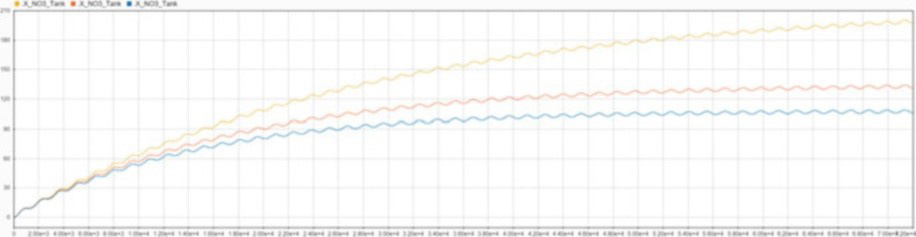
Fig. 11.11 Simulazione di nitrato-N (XSubNO3-N,1/sub) in [mg/l] su 50 giorni = 72.000 min con QSubbexC/Sub = 300 l/giorno (giallo), QSubexC/Sub = 480 l/giorno (arancione) e QSUBexC/Sub = 600 l/giorno (blu)
La digestione anaerobica (AD) di materiale organico è un processo che coinvolge le fasi sequenziali di idrolisi, acidogenesi, acetogenesi e metanogenesi (Batstone et al. 2002). La digestione anaerobica di una miscela di proteine, carboidrati e lipidi è visualizzata nella Figura 11.11. Molto spesso, l'idrolisi è considerata come la fase limite della velocità nella digestione anaerobica della materia organica complessa (Pavlostathis e GiraldoGomez 1991). Pertanto, l'aumento della velocità di reazione all'idrolisi porterà molto probabilmente ad una maggiore velocità di reazione alla digestione anaerobica. Tuttavia, l'aumento dei tassi di reazione richiede un'ulteriore comprensione del processo correlato. Un'ulteriore comprensione può essere ottenuta tramite sperimentazione e/o modellazione matematica. Poiché vi sono molti fattori che influenzano, ad esempio, il processo di idrolisi, come la concentrazione di ammoniaca, la temperatura, la composizione del substrato, la dimensione delle particelle, il pH, gli intermedi, il grado di idrolisi, cioè il potenziale del contenuto idrolizzabile e il tempo di permanenza, è quasi impossibile valutare il totale effetto dei fattori sulla velocità di reazione all'idrolisi attraverso la sperimentazione. La modellazione matematica potrebbe quindi essere un'alternativa, ma a causa di tutte le incertezze nella formulazione del modello, dei coefficienti di tasso e delle condizioni iniziali, non ci si può aspettare risposte uniche. Tuttavia, un quadro di modellazione matematica consentirebbe analisi di sensibilità e incertezza per facilitare il processo di modellazione. Come accennato in precedenza, l'idrolisi è solo uno dei passaggi nella digestione anaerobica. Di conseguenza, la comprensione e l'ottimizzazione dell'intero processo di digestione anaerobica richiede connessioni dall'idrolisi agli altri processi che si verificano durante la digestione anaerobica e le interazioni tra tutte queste fasi.
Il noto e ampiamente utilizzato ADM1 (modello di digestione anaerobica\ #1) è un modello strutturato che comprende fasi di disintegrazione e idrolisi, acidogenesi, acetogenesi e metanogenesi. La disintegrazione e l'idrolisi sono due fasi extracellulari. Nella fase di disintegrazione, i substrati di particolato composito vengono convertiti in materiale inerte, carboidrati di particolato, proteine e lipidi. Successivamente, la fase di idrolisi enzimatica decompone rispettivamente i carboidrati del particolato, le proteine e i lipidi in monosaccaridi, amminoacidi e acidi grassi a catena lunga (LCFA) (Batstone et al. 2002) (cfr. figura 11.12).
ADM1 è un modello matematico che descrive i processi biologici e fisico-chimici della digestione anaerobica come un insieme di equazioni differenziali e algebriche (DAE). Il modello contiene 26 variabili di stato dinamico in termini di concentrazioni, 19 processi cinetici biochimici, 3 processi cinetici a trasferimento gas-liquido e 8 variabili algebriche implicite per ciascuna unità di processo. In alternativa, Galí et al. (2009) ha descritto il processo anaerobico come un insieme di equazioni differenziali con 32 variabili di stato dinamico in termini di concentrazioni e altri 6 processi cinetici acido-base per unità di processo. Per una panoramica della modellazione dei processi di digestione anaerobica, ci riferiamo a Ficara et al. (2012). Tuttavia, in quanto segue e per alcuni primi approfondimenti sul processo di AD, presenteremo un semplice modello di equilibrio nutrizionale di AD in un reattore batch di sequenziamento (SBR).
11.4.1 Mineralizzazione dei nutrienti
La mineralizzazione dei nutrienti può essere calcolata utilizzando la seguente equazione (Delaide et al. 2018):
$NR=100%\ volte (\ frac {DN_ {out} -DN {in}} {TN_ {in} -DN_ {in}}) $ (11.15a)
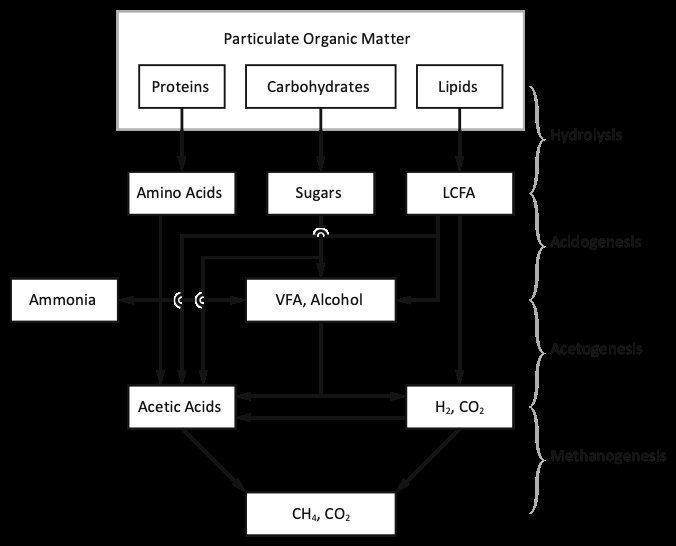
Fig. 11.12 Schema semplificato per la digestione anaerobica del particolato organico complesso (basato su El-Mashad 2003)
dove NR è il recupero dei nutrienti alla fine dell'esperimento in percentuale, DNSubout/sub è la massa totale del nutriente disciolto nel deflusso, DNsubin/sub è la massa totale del nutriente disciolto nell'afflusso e TNsubin/sub è la massa totale dei nutrienti disciolti più non disciolti nell'afflusso (vedi anche Fig. 11.13).
11.4.2 Riduzione Organica
Le prestazioni di riduzione organica del reattore possono essere calcolate utilizzando la seguente equazione:
$η_ {OM} =1-\ frac {\ Delta OM+T_ {OM\ out}} {T_ {OM\ in}} $ (11.15b)
dove ΔOM è la materia organica (COD, TS, TSS, ecc.) all'interno del reattore alla fine dell'esperimento meno quella all'inizio dell'esperimento, TSUBom out/sub è il deflusso totale dell'OM e TSUBom in/sub è l'afflusso totale di OM (cfr. anche fig. 11.14).
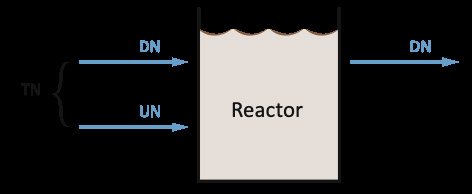
Fig. 11.13 Schema generale del reattore per determinare il potenziale di mineralizzazione, dove DN sono i nutrienti disciolti nell'acqua, ONU i nutrienti non disciolti nei fanghi (cioè TN-DN) e TN i nutrienti totali
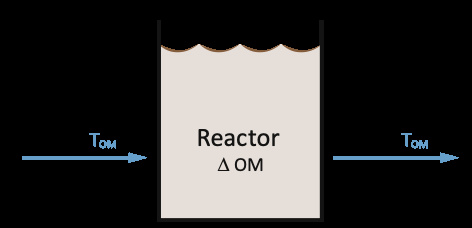
Fig. 11.14 Schema generale del reattore per determinare il potenziale di riduzione del materiale organico, dove Tsubom/sub è la materia organica totale e ΔOM la variazione della materia organica all'interno del reattore
11,5 HP Modellazione di serre
Original publication · Pubblicato per la prima volta su FarmHub Learn · Aquaponics Food Production Systems
L'uso dell'acqua di coltura e l'assorbimento dei nutrienti sono un sottosistema centrale dell'acquaponica. La parte HP è complessa, poiché l'assorbimento puro di acqua e sostanze nutritive disciolte non segue semplicemente una relazione lineare piuttosto semplice come, ad esempio, la crescita dei pesci. Per creare un modello completo, è necessario un simulatore di serra completo. Si tratta di sistemi sottomodelli di fisica delle serre, compresi i controllori del clima e la biologia delle colture, che coprono processi interattivi con fattori di stress biologici e fisici.
Tuttavia, dal punto di vista HP, il clima serra è il principale motore per il sistema acquaponico completo, tra cui, accanto agli equilibri nutritivi, loop di feedback del calore prodotto dal pesce e COSub2/sub addizionale fornito alle piante come riportato da Körner et al. (2017) (Fig. 11.15).
In questo modello, la coltura ittica produce calore attraverso i processi metabolici. La quantità di calore prodotta dal pesce è calcolata direttamente dal consumo di ossigeno che è una funzione della temperatura e una costante per la produzione di calore per una unità di ossigeno consumata (cioè 13608 J gsup-1/sup pesce). Anche il calore derivante dalla degradazione della materia organica (Qsubbio/sub), ad esempio le feci e i mangimi, contribuisce al bilancio termico. La fornitura di energia al sistema idrico può quindi essere calcolata mediante la produzione di calore attraverso il pesce calcolata a partire da un tasso medio di consumo di ossigeno (FSubo2, TWB/sub). La produzione di calore supplementare può quindi essere calcolata mediante scomposizione biologica delle feci (Fig. 11.16).
La produzione di COSub2/sub dal sottosistema acquatico (DSubCOsub2/sub/sub, g hsup-1/sup), cioè la consegna all'ambiente aereo (d, g hsup-1/sup), può essere calcolata per la temperatura dell'acqua data (TsubH2o/sub, K) dalla somministrazione di ossigeno al sistema (DSUBOSub2/sub/sub, g hsup-1/sup) alla temperatura base dell'acqua (TSubH2 O, b/sub, K) e il valore QSub10/sub della respirazione dei pesci (Qsub10, R/sub). Vengono utilizzate le seguenti relazioni:
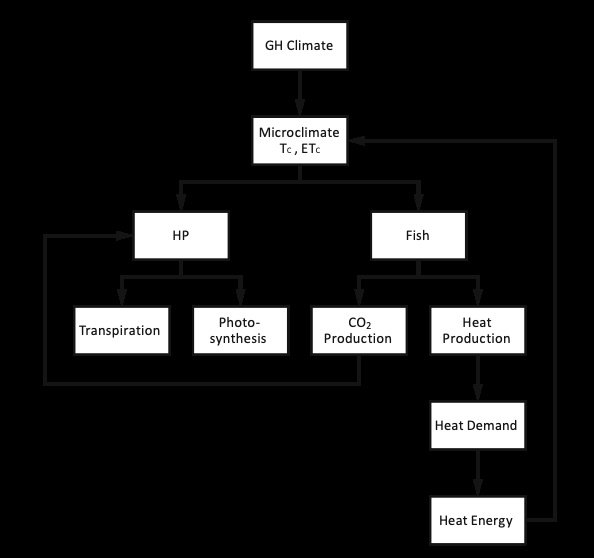
Fig. 11.15 Comportamento simbiotico aggiuntivo di un sistema aquaponico
$d_ {O_2} = f_ {pesce}\ f_ {O_2} W_ {O_2} $
$d_ {CO_2} =\ frac {[CO_2]} {[O_2]}\ d_ {O_2}\ Q_ {10, R} (T_ {H2O, b}) /10$ (11.16)
con quantità di mangime per il pesce (fsubfish/sub, g hsup-1/sup), tasso di consumo di ossigeno alla temperatura base (FSUBO2/sub, kg [oSub2/sub] kgsup-1/sup [feed]), frazione della perdita di mangime WSUBO2/sub (sup-/sup) e bilancio di massa di Osub2/sub/COsub2/sub (sup-/sup).
Per calcolare la base dell'acquaponica, cioè il flusso di processo (indicato con le frecce, →) macroclima serra → microclima → evapotraspirazione → assorbimento di nutrienti, vari simulatori di serra sviluppati in passato possono essere utilizzati e combinati con l'acquacoltura in un sistema acquaponico . Tutti i modelli di serra includono un modello di crescita delle colture. La qualità del modello, tuttavia, può variare molto da semplici modelli di regressione empirica, ad esempio Boote e Jones (1987), attraverso modelli deterministici, ad esempio Heuvelink (1996), a modelli strutturali funzionali (FSPM), ad esempio Buck-Sorlin et al. (2011). Poiché gli attuali modelli di crescita e sviluppo delle colture sono imprecisi e hanno un potere predittivo limitato (Poorter et al. 2013), i modelli vengono occasionalmente impiegati nella gestione delle colture, ma soprattutto per questioni di pianificazione nei simulatori di serra, ad esempio Vanthoor (2011) e Körner and Hansen (2011). La precisione di previsione è compromessa da molte fonti di incertezza, come la modellazione
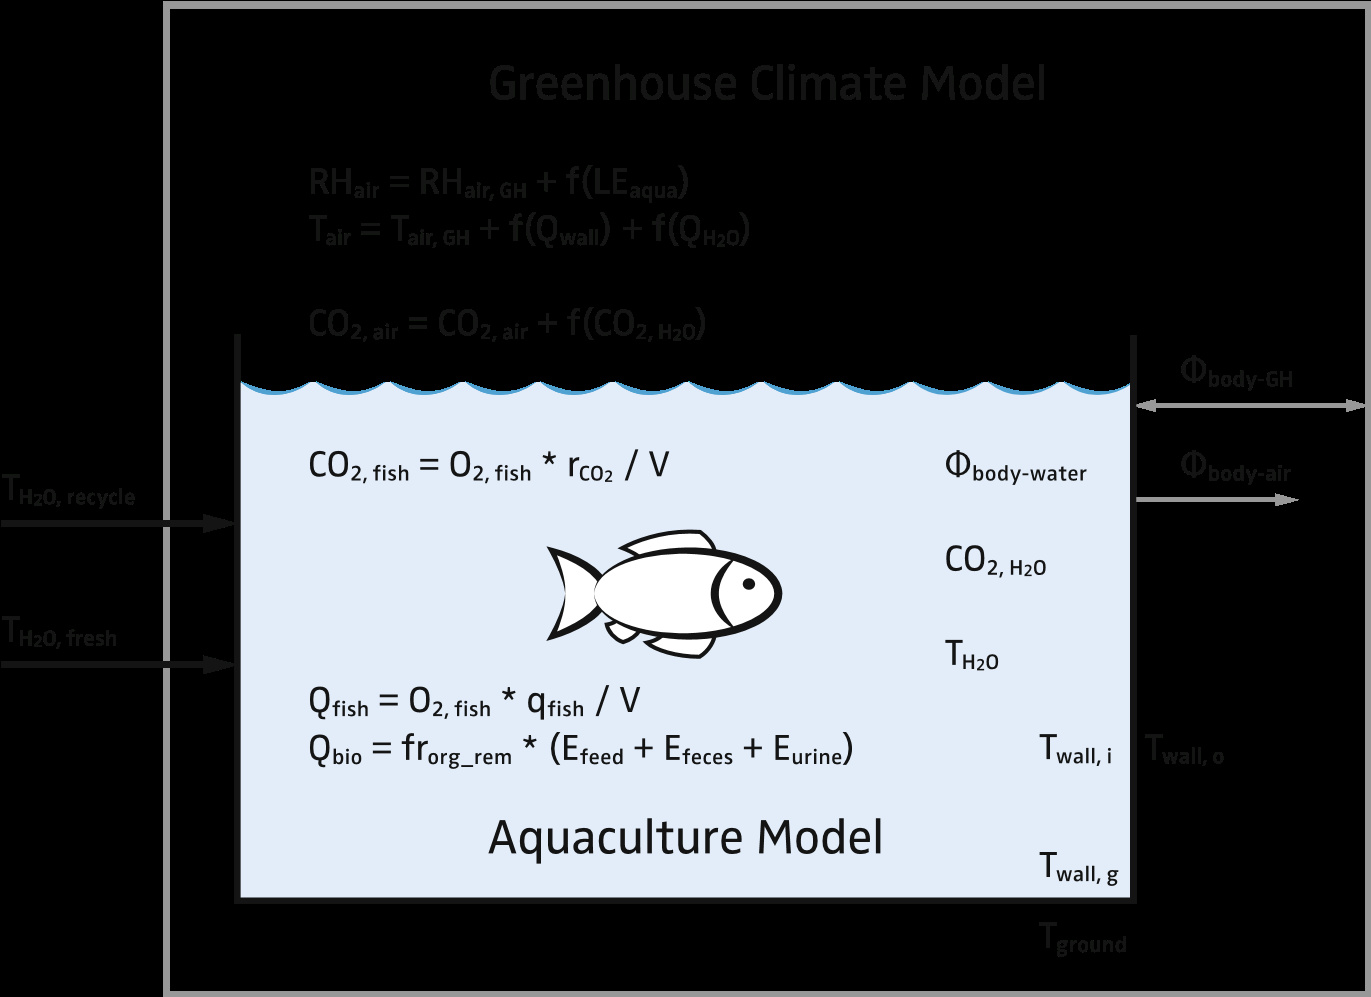
Fig. 11.16 Sistema di acquacoltura implementato nella serra con umidità, temperatura e concentrazioni di CO2 dell'aria (Rhsubair/sub Tsubair/sub, CoSub2, aria/sub), calore da (Q) ambiente ittico (pesce), degradazione biologica (bio) e flussi di calore ($$), prelevati da Körner et al. (2017)
errori, variabilità tra le piante, variabilità tra le serre e condizioni climatiche esterne incerte. Per quanto riguarda le previsioni, anche l'accuratezza varia fortemente in base alla situazione. Tuttavia, l'inserimento online delle informazioni sui sensori nel modello di pianta può rendere le previsioni del modello di pianta notevolmente più affidabili e utili per il coltivatore.
Simulatori di serra sono stati sviluppati in e per diversi luoghi, ad esempio il Virtual Grower (Frantz et al. 2010), KASPRO (De Zwart 1996), Greenergy Energy Audit Tool (Körner et al. 2008), The Virtual Greenhouse (Körner and Hansen 2011), The Adaptive Greenhouse (Vanthoor 2011), Hortex (Rath 1992, 2011) e il 2011) e il modello integrato di serra acquaponica (Goddek e Körner 2019). A livello di ricerca, sono stati sviluppati alcuni modelli (cioè modelli di simulazione in combinazione con alcune tecnologie a effetto serra) che potenzialmente possono essere utilizzati per ottimizzare gli investimenti e le modifiche strutturali dell'unità di produzione e del processo produttivo. Tuttavia, la maggior parte dei sistemi comporta ambienti software chiusi che possono essere utilizzati solo dagli sviluppatori, e molti di essi esistono solo in modalità di ricerca e non hanno ulteriore sviluppo e accettazione da parte del settore. Tuttavia, non esiste ancora una base comune per la condivisione dei modelli e lo sviluppo di modelli collaborativi. Di conseguenza, la maggior parte dei modellisti e dei team di modellazione lavorano isolatamente sviluppando i propri modelli e codici. Una lacuna di tale procedura è che i modelli di simulazione delle serre sono sviluppati parallelamente in ambienti di ricerca disparati, che falliscono nella crescita e nello sviluppo cooperativo.
Tutti i simulatori di modelli di serra HP sono una raccolta di sottomodelli che dipendono dall'obiettivo di integrare l'interazione tra piante e attrezzature per serra. La differenziazione generale in due parti nei modelli di serra e anche nel controllo e nella pianificazione è il germoglio e l'ambiente radicale. Approcci modello piuttosto complicati e differenziati sono stati fatti per il clima serra (Bot 1993; de Zwart 1996), e negli anni '90 la crescita delle colture in serra è stata fortemente modellata per le principali colture in serra come i pomodori (Heuvelink 1996), il cetriolo (Marcelis 1994) e la lattuga (Liebig e Alscher 1993). Tuttavia, per calcolare l'assorbimento di acqua e nutrienti delle colture, è necessario conoscere il microclima, cioè il clima vicino e sugli organi vegetali, (Challa e Bakker 1999). Si tratta di un problema in corso nella modellazione delle serre, in quanto le variabili microclimatiche, come la temperatura centrale delle foglie, sono altamente variabili e dipendono da molti parametri e variabili. Una versione di un modello di temperatura fogliare utilizzato in un baldacchino per la temperatura delle colture (Tsubc/sub) integrato su strati verticali (z) da Körner et al. (2007) che integra flussi netti irradiativi assorbiti (Rsubn, a/sub, WMSUP2/SUP), strati limite e resistenze stomatali (rsubb/sub e rsubs/sub, rispettivamente, smsup-1/ sup) e deficit di pressione di vapore sulla superficie fogliare (VPDsubs/Sub, Pa) nella tettoia è mostrato qui, ad es.
$Tc (Z) -t_A =\ frac {\ frac {1} {\ rho_ac_p} (r_b (Z) +r_s (Z)) R_ {n, a} (z) -\ frac1 {\ gamma} vPD_s (z)} {1+\ frac {\ delta} {\ gamma} +\ frac {r_s {z}}} r_b (z)} +\ frac1 {\ rho_ac_p/4\ sigma Ta^3} (r_b (z) +r_s (z))} $ (11.17)
con temperatura dell'aria in serra (Tsuba/sub, K), densità dell'aria a pressione di vapore (ρsuba/sub, g msup-2/sup), costante Stefan-Boltzmann (σ, WMSUP-2/SUP KSUP-4/SUP), capacità termica specifica dell'aria (csubp/sub, J gsup-1/sup KSUP-1/sup), la costante psicometrica (γ, Pa ksup, SUP-1/SUP) e la pendenza tra il vapore saturo pressione e temperatura dell'aria serra (δ, Pa Ksup-1/SUP).
La temperatura foglia è la parte centrale del modello di microclima, ha loop di feedback per diverse variabili di input e soprattutto la resistenza stomatica (spesso usata anche come sua reciproca, la conduttanza), e il calcolo richiede diversi passaggi di simulazione per l'equilibrio. Per HP, come parte del sistema aquaponico, tuttavia, è più importante modellare i flussi di acqua e nutrienti. Tutti gli equilibri idrici e nutrienti in un sistema multi-loop chiuso sono controllati in base al tasso di evapotraspirazione del raccolto ETSUBC/sub (cap. 8). Comunemente ETsubc/sub è calcolato come calore latente di evaporazione, cioè in termini energetici (λE, WMSUP2/SUP), e può essere in funzione della temperatura fogliare espressa in diversi strati di tettoia
$\ lambda E (z) = (\ frac {\ frac {\ delta} {\ gamma} R_ {n, a} (z) +\ frac {\ rho _AC_p} {\ gamma} (\ frac1 {r_b (z)} +\ frac1 {\ rho _AC_p/4\ sigma Ta^3} vPD_s (z)))} {1+\ frac {\ delta} {\ gamma} +\ frac {r_s (z)} {r_b (z)} +\ frac {1} {\ rho _AC_p/4\ sigma Ta^3} (r_s (z) +r_b (z))}) $ (11.18)
Per calcolare ETsubc/sub (L msup-2/sup), λE deve essere moltiplicato con la costante Lsubw/sub (calore di vaporizzazione dell'acqua; 2454 ⋅ 103 J kgsup-1/sup) e il peso specifico dell'acqua (9,789 kN ⋅ msup-3/sup a 20 ˚C).
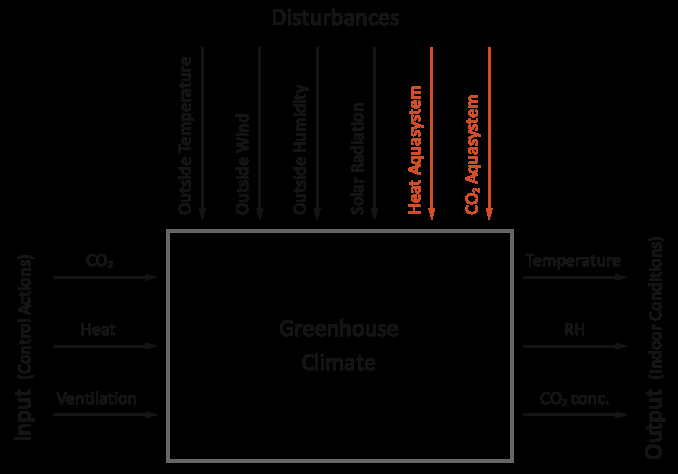
Fig. 11.17 Sistema di ingresso-uscita di una serra
L'equazione (11.18), tuttavia, calcola solo il flusso d'acqua attraverso la coltura, mentre il modo più semplice per stimare l'assorbimento dei nutrienti è l'ipotesi che i nutrienti vengano assorbiti o assorbiti come disciolti nell'acqua di irrigazione e supponendo che non esistano resistenze chimiche, biologiche o fisiche specifiche. In realtà l'assorbimento di sostanze nutritive è una questione molto complicata. Di conseguenza, per mantenere l'equilibrio, tutti i nutrienti assorbiti dalla coltura come contenuti nella soluzione nutritiva devono essere aggiunti al sistema idroponico (cfr. cap. 8). Tuttavia, Eq. (11.18) calcola solo il potenziale eC, mentre livelli potenziali troppo elevati possono comportare una traspirazione superiore a quella che le piante possono gestire, e quindi una potenziale perdita di acqua può superare l'assorbimento di acqua. Per questo, la semplice assunzione di nutrienti non è soddisfacente. Come descritto in cap. 10, i diversi nutrienti possono avere stati diversi e cambiare stati con, ad esempio pH, mentre la disponibilità delle piante dipende fortemente dal pH e dalla relazione dei nutrienti con l'un l'altro. Inoltre, il microbioma nella zona radice gioca un ruolo importante, che non è ancora implementato nei modelli. Alcuni modelli, tuttavia, differenziano tra vie phloem e xylem. La grande quantità di nutrienti, tuttavia, non è modellata in dettaglio per il bilanciamento dei nutrienti acquaponici e il dimensionamento dei sistemi, mentre il modo più semplice per stimare l'assorbimento dei nutrienti è l'ipotesi che i nutrienti vengano assorbiti o assorbiti come disciolti nell'acqua di irrigazione e applichino l'approccio di calcolo ETC sopra spiegato .
Ai fini del controllo la serra è tipicamente considerata come una scatola nera, dove le condizioni climatiche esterne determinano gli ingressi di disturbo, COsub2/fornitura sub, riscaldamento e ventilazione sono gli ingressi di controllo, e la macro e il microclima serra definiscono l'uscita del sistema (Fig. 11.17).
Per controllare la serra, le azioni sono dirette a minimizzare gli impatti rapidi dei disturbi, cioè essere in anticipo rispetto ai cambiamenti attesi da un controllo intelligente. Per questo, vengono utilizzate azioni di controllo come feedback e feedforward (cap. 8). Il controllo migliore, tuttavia, può essere ottenuto utilizzando un modello completo di serra e combinarlo con le previsioni meteorologiche (Körner e Van Straten, 2008) ottenendo un controllo ottimale del clima serra basato su modelli, come elaborato da Van Ooteghem (2007).
11.6 Modellazione acquaponica multi-loop
Original publication · Pubblicato per la prima volta su FarmHub Learn · Aquaponics Food Production Systems
I progetti acquaponici tradizionali comprendono l'acquacoltura e le unità idroponiche che comportano il ricircolo di acqua tra i due sottosistemi (Körner et al. 2017; Graber e Junge 2009). In tali sistemi acquaponici a ciclo unico, è necessario effettuare un compromesso tra le condizioni di entrambi i sottosistemi in termini di pH, temperatura e concentrazioni di nutrienti, poiché pesci e piante condividono un ecosistema (Goddek et al. 2015). Al contrario, i sistemi acquaponici a doppio anello disaccoppiati separano le unità RAS e idroponiche l'una dall'altra, creando ecosistemi distaccati con vantaggi intrinseci sia per le piante che per i pesci. Recentemente, c'è stato un crescente interesse per chiudere il ciclo in termini di nutrienti e aumentare l'efficienza input-output. Per questo motivo, la remineralizzazione (Goddek 2017; Emerenciano et al. 2017; Goddek et al. 2018; Yogev et al. 2016) e i loop di dissalazione (Goddek e Keesman 2018) sono stati incorporati nella progettazione complessiva del sistema. Tali sistemi sono chiamati sistema acquaponico multi-loop disaccoppiato (Goddek et al. 2016).
Il dimensionamento dei rispettivi sottosistemi è fondamentale per disporre di un sistema di controllo e bilanciamento funzionante. Per il dimensionamento dei sistemi a ciclo singolo, viene generalmente utilizzata una semplice regola empirica che determina l'area di coltivazione idroponica in base all'apporto giornaliero di alimentazione al RAS (Knaus and Palm 2017; Licamele 2009). Il più elevato grado di complessità dei sistemi multi-loop non consente più questo approccio, poiché si tratta di rischi intrinseci per fare ipotesi false per ciascun sottosistema. C'è un corpo crescente di letteratura che esamina gli equilibri di massa per i sistemi aquaponici (Körner et al. 2017; Goddek et al. 2016; Reyes Lastiri et al. 2016; Karimanzira et al. 2016). Mentre alcune ricerche sono state condotte nello sviluppo di modelli numerici per sistemi acquaponici a uno e a più livelli, non esiste uno studio unico che integri un modello acquaponico multi-loop con un modello di serra deterministico integrato su larga scala. Ciò è particolarmente rilevante per il dimensionamento del sistema, dal momento che la crescita delle piante e l'assorbimento dei nutrienti dipendono dalla posizione e la traspirazione delle colture come fattore principale. In termini concreti, ciò significa che il clima all'interno di una serra — che è fortemente dipendente dalle condizioni meteorologiche esterne — ha un forte impatto sulla crescita delle piante dato che fattori ambientali quali umidità relativa (RH), irradiazione luminosa, temperatura, livelli di anidride carbonica (COSub2/sub), ecc. incorporata nella modellazione del microclima serra (Körner et al. 2007; Janka et al. 2018).
11.7 Strumenti di modellazione
Original publication · Pubblicato per la prima volta su FarmHub Learn · Aquaponics Food Production Systems
In acquaponica, diagrammi di flusso o diagrammi di stock e di flusso (SFD) e diagrammi di ciclo causale (CLD) sono comunemente utilizzati per illustrare la funzionalità del sistema aquaponico. Di seguito verranno descritti i diagrammi di flusso e i CLD.
11.7.1 Grafici di flusso
Per ottenere una comprensione sistemica dell'acquaponica, i diagrammi di flusso con i componenti più importanti dell'acquaponica sono un buon strumento per mostrare come fluisce il materiale nel sistema. Ciò può aiutare, ad esempio, a trovare componenti mancanti e flussi sbilanciati e influenzare principalmente i determinanti dei sottoprocessi. La Figura 11.18 mostra un semplice diagramma di flusso in acquaponica. Nel diagramma di flusso, il cibo per pesci e l'acqua vengono aggiunti all'acquario, dove il mangime viene prelevato dal pesce per la crescita, l'acqua viene arricchita con i rifiuti di pesce e l'acqua arricchita di nutrienti viene aggiunta al sistema idroponico per produrre biomassa vegetale. Dal diagramma di flusso, un CLD mostrato in Fig. 11.19 può essere facilmente costruito.
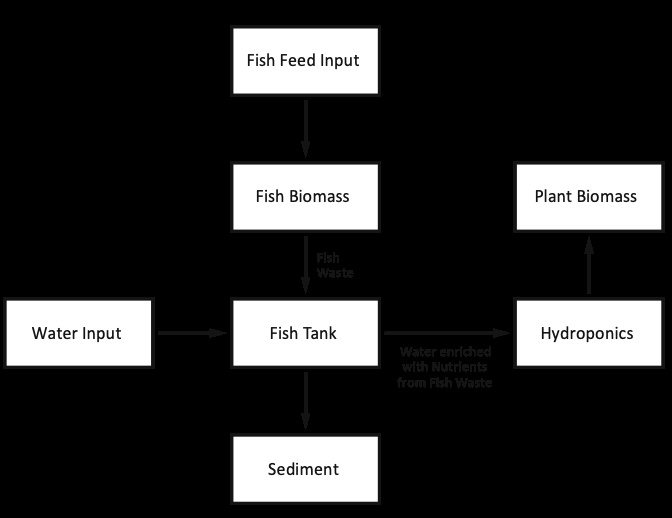
Fig. 11.18 Esempio di diagramma di flusso in acquaponica (solo scambio RAS e HP)
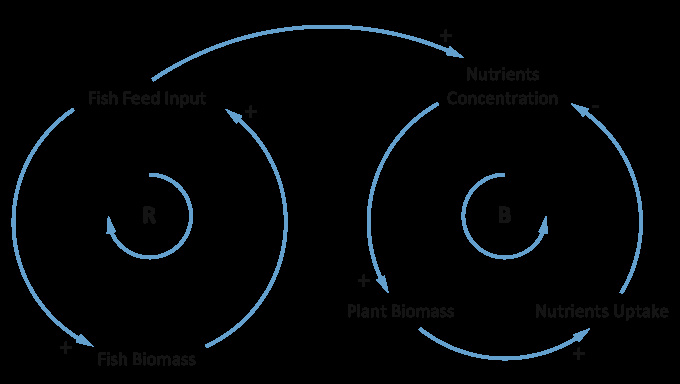
Fig. 11.19 Diagramma ad anello causale (CLD) che illustra esempi di un anello di rinforzo e bilanciato all'interno dei sistemi aquaponici. Il circuito di rinforzo (R) è uno in cui un'azione produce un risultato che influenza più della stessa azione e conseguentemente con conseguente crescita o declino, dove come un anello di bilanciamento (B) tenta di portare le cose allo stato desiderato e mantenerle lì (es. regolazione della temperatura in casa)
11.7.2 Diagrammi dell'anello causale
I diagrammi a ciclo causale (CLD) sono uno strumento per mostrare la struttura di feedback di un sistema (Sterman 2000). Questi diagrammi possono creare una base per la comprensione di sistemi complessi visualizzando l'interconnessione di diverse variabili all'interno di un sistema. Quando si disegna un CLD, le variabili vengono rappresentate come nodi. Questi nodi sono collegati da bordi, che formano una connessione tra due variabili di conseguenza. La figura 11.19 mostra che tali bordi possono essere contrassegnati come positivi o negativi. Questo dipende dalla relazione tra le variabili. Quando entrambe le variabili cambiano nella stessa direzione, allora si può parlare di un legame causale positivo. Un nesso causale negativo provoca quindi un cambiamento in direzioni opposte. Quando si collegano due nodi da entrambi i lati, si crea un ciclo chiuso che può avere due caratteristiche: (1) un rinforzo loop che descrive una relazione causale, creando crescita esponenziale o collasso all'interno del ciclo o (2) un bilanciamento loop in cui le influenze causali mantengono il sistema in equilibrio . La Figura 11.19 mostra un esempio di entrambi i tipi di loop.
Vediamo di illustrare questo (Fig. 11.20) per il diagramma di flusso di Fig. 11.18.
È ovvio che CLD e SFD sono molto utili per la comprensione del sistema, quando il modello non richiede precisione numerica. Se è richiesta una precisione numerica, il processo deve essere studiato ulteriormente con un sistema Dynamic Tool Diagram (SDTD) e modellato nel software di simulazione dinamica del sistema. Ad esempio, il CLD in Fig. 11.20 può essere aumentato con equazioni differenziali a un SDTD (Fig. 11.21).
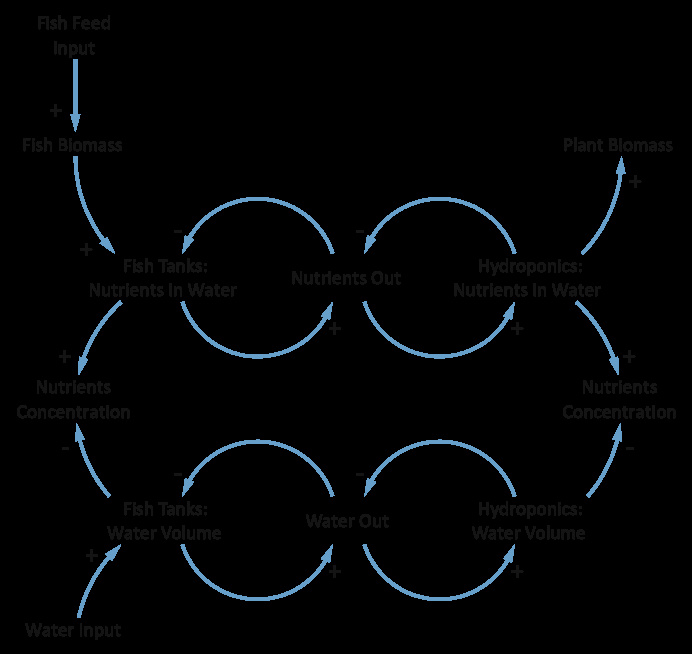
Fig. 11.20 Esempio CLD per lo scambio RAS e HP
Dall'SDTD, ora possiamo vedere come appaiono le equazioni differenziali per l'equilibrio dei nutrienti nel serbatoio. Sappiamo che il flusso di nutrienti fuori dall'acquario (mSubxfout/sub) deve essere il flusso d'acqua (Qsubfout/sub) volte la concentrazione nel flusso di uscita (CSubXF/sub):
$M_ {xfout} == C_ {xf} Q_ {fout} $
Supponendo che un serbatoio agitato dia la concentrazione di nutrienti del serbatoio per:
$C_ {xf} = M_ {xf} /v_f$
Le equazioni differenziali della parte RAS possono essere derivate da:
$XV_f/dt=Q_ {fin} -Q_ {fout} $
$dm_ {xf} /dt=m_ {xfin} -M_ {xfout} $,
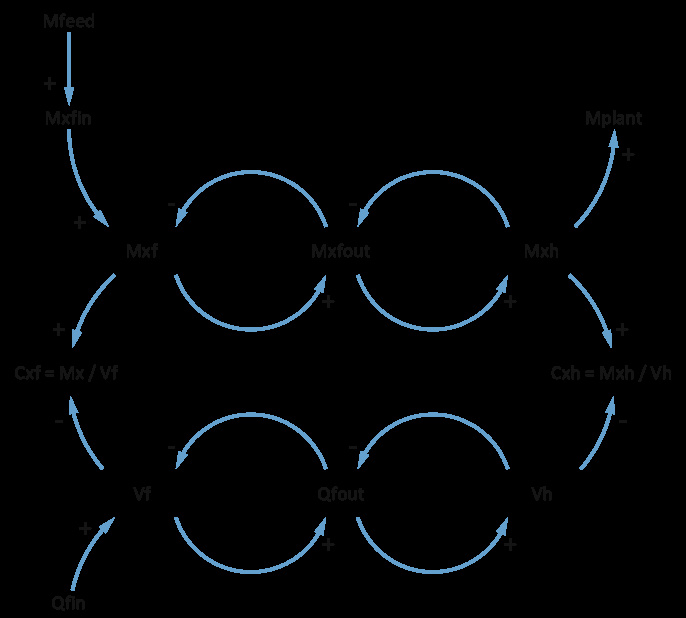
Fig. 11.21 Esempio SDTD per RAS e HP exchange
e per la concentrazione
$dc/dt= (Q_ {fin} C_ {xfin} -Q_ {fout} C_ {xf} /v_f) $
11.7.3 Software
Oltre ai linguaggi informatici di base, come Fortran, C++ e Python, per un calcolo veloce e un'implementazione completamente specifica dell'utente, sono disponibili tutti i tipi di strumenti software avanzati. Questi strumenti software avanzati offrono una varietà di ambienti, concetti e opzioni. Siamo in grado di modellare variabili di stato, equazioni differenziali, connessioni e loop. Inoltre, possiamo utilizzare il modello per simulazioni, analisi della stabilità, ottimizzazione e controllo.
I motivi principali per la modellazione di un sistema sono di comprenderlo e controllarlo. Pertanto, il modello aiuta a prevedere la dinamica o il comportamento del sistema. Le applicazioni software potrebbero permetterci di svolgere tre compiti conseguenti: (a) la modellazione stessa, (b) le simulazioni del/i modello/i e (c) l'ottimizzazione del modello e/o della simulazione.
Il software Mathematica serve per l'analisi funzionale dei problemi descritti matematicamente (Wolfram 1991). Il concetto si basa sull'approccio LISP (McCarthy e Levin 1965.), un linguaggio di programmazione funzionale molto efficace. La sintassi è ragionevolmente semplice, e questo software è popolare in matematica, fisica e biologia dei sistemi. Soprattutto, il modulo Ndsolve aiuta a risolvere equazioni differenziali ordinarie, tracciare la soluzione e trovare valori specifici.
Strumenti molto simili per risolvere gli ODE sono offerti da Maple. Questo software è molto potente; tra le sue caratteristiche appartengono soluzione problemi di confine, soluzioni esatte e approssimazioni matematiche. Copasi (simulatore di percorsi complessi) è uno strumento software per la simulazione e l'analisi di reti biochimiche tramite equazioni differenziali ordinarie.
sageMath è un software di matematica open-source gratuito. Il software è basato su Python e facilita la simulazione dei modelli ODE. Il software Data2Dynamics è una raccolta di metodi numerici per la modellazione dinamica quantitativa ed è un modello completo e linguaggio di descrizione dei dati. Il software consente l'analisi delle previsioni di rumore, calibrazione e incertezza e dispone di librerie di modelli biologici.
Probabilmente il miglior linguaggio di simulazione è Simula (probabilmente non più in uso) e Simula 67, considerato all'inizio come un pacchetto per Algol 60. Questi erano i primi linguaggi completamente orientati agli oggetti, introducendo classi, ereditarietà, sottoclassi, garbage collector e altri. All'inizio del XXI secolo, i creatori Ole-Johan Dahl e Kristen Nygaard hanno ricevuto la medaglia IEEE John von Neumann e il premio A. M. Turing (Dahl e Nygaard 1966).
L'idea alla base di Simula era che gli oggetti hanno vita; iniziano ad esistere, fanno il loro essere e cessano. Gli oggetti sono definiti come classi generali (codice modello), e ogni istanza di tale oggetto ha una 'vita' nella simulazione. La lingua era abbastanza difficile da imparare. Tuttavia, ha offerto la possibilità di modellare i processi oggetto per oggetto ed eseguire la simulazione delle loro vite. La simulazione viene eseguita sulla base di eventi discreti ed è possibile simulare oggetti in co-routine. Più attività possono iniziare, eseguire, staccare, riprendere e completare in periodi di tempo sovrapposti in processi quasiparalleli. L'hardware di oggi ci permette di modellare e simulare in filettature completamente parallele. Tuttavia, molti dei concetti Simula erano già stati utilizzati per lo sviluppo di altri linguaggi, vale a dire Java, C/C++/C\ # e librerie di oggetti persistenti come DOL (Soukup e Machacek 2014). L'attuale successore di Simula è BETA, che estende e presenta le possibilità di ereditarietà nei concetti di classi annidate (sub) (con ora locale nidificata) e modelli (Madsen et al. 1993).
È sempre un'opzione per utilizzare uno qualsiasi dei linguaggi orientati agli oggetti e librerie specifiche e programmare tutto il codice necessario per un modello specifico. D'altra parte, gli ambienti di programmazione grafica già esistenti consentono di progettare e collegare la struttura del sistema modellato da librerie di oggetti (generatore di segnali, somma, integratore, ecc.), parametrizzarli ed eseguire la simulazione in tempo virtuale.
Un altro software popolare per la simulazione è MathWorks Simulink, che si descrive come uno strumento di progettazione basato su modelli. L'ambiente consente di combinare e parametrizzare blocchi predefiniti (da un'ampia gamma di librerie) e diagrammi in sottosistemi. La programmazione viene eseguita utilizzando blocchi grafici e le loro connessioni in parti funzionali con loop di feedback. L'ambiente è ampiamente utilizzato per il controllo, l'automazione e l'elaborazione del segnale. Un'altra possibilità è integrare il proprio codice dal linguaggio MathWorks Matlab o utilizzare varie cassette degli strumenti (Jablonsky et al. 2016). Uno di questi, SENSSB, è focalizzato sull'analisi della sensibilità e permette di importare altri modelli utilizzando il System Biology Markup Language. Per solo la visualizzazione di modelli esistenti in Simulink, è anche possibile utilizzare il visualizzatore di modelli molto veloce diffPlug. PottersWheel supporta la modellazione di sistemi dinamici dipendenti dal tempo, la calibrazione dei parametri, l'analisi e la previsione. Interessante strumento è la progettazione sperimentale per la verifica del modello.
Per la modellazione e l'analisi delle dinamiche di sistema, una strategia simile viene utilizzata dall'applicazione software Stella Architect isee, dove il modello è composto da blocchi, che sono collegati da relazioni. Stella consente di modellare e simulare tipi di applicazioni molto diversi, dalle esigenze mediche alla costruzione di edifici agli aerei. Stella viene a volte commercializzata come software iThink. Il software Powersim è stato progettato originariamente per scopi economici. Tuttavia, si è sviluppato in uno strumento più sofisticato, tra cui simulazioni elettroniche, di energia solare o di trattamento farmacologico. L'ex sviluppatore di Powersim sta attualmente producendo un software simile per compiti più complessi Dynaplan Smia. Vensim è un sistema per modellare le relazioni big data di sistemi reali. Il potere di Vensim è che consente il rilevamento causale, l'analisi della sensibilità, la calibrazione e la simulazione intensiva. Tuttavia, il software è anche in grado di gestire una vasta gamma di sistemi reali semplici e complessi (Hassan et al. 2016). Il software di dinamica di sistema True-World facilita complesse simulazioni dinamiche multicorpo in tempo discreto e continuo. La modellazione inizia fondamentalmente dalle bilance.
Approcci completamente diversi alla modellazione e alla simulazione sono gli automi cellulari o gli approcci di modellazione basati su agenti, resi noti da Stephen Wolfram (Wolfram 1991) come un nuovo tipo di scienza. L'approccio è talvolta chiamato anche il gioco della vita. La modellazione è attuata tramite interazioni di individui autonomi (Macal e Nord 2005). Le simulazioni mostrano comportamenti emergenti e quindi sono molto popolari nella biologia dei sistemi per la dinamica della popolazione. Uno strumento semplice per la modellazione e la simulazione basata su agenti di base (e anche avanzata) è il software NetLogo, dove semplici descrizioni e parametrizzazione creano modelli potenti. Il software consente di visualizzare lo sviluppo del tempo e l'induzione del rumore (Stys et al. 2015). L'applicazione è scritta in Java, che a volte limita la memoria disponibile. Probabilmente il più grande sforzo nella modellazione multi-agente è stato fatto dallo sviluppo del software Wolfram, che è la continuazione della popolare Mathematica, con strumenti estesi per la modellazione e la simulazione. Ha messo la modellazione simile a Simulink in un abito più attraente e crea anche possibilità di modellazione basata su agenti e molti più strumenti per altre discipline matematiche (statistiche multivariate, data mining, ottimizzazione globale).
anyLogic è un software molto interessante per problemi di flusso — informazioni, denaro, traffico, logistica e mineraria. La simulazione risolve il problema del flusso ottimale nel sistema progettato con il minimo sforzo e la massima efficienza. I concetti utilizzati sono la dinamica di sistema e la modellazione di eventi discreti e basati su agenti. Offre anche ibridi tra diversi concetti di modellazione. Il software è utile, ad esempio, nelle simulazioni di diffusione epidemica (Emrich et al. 2007).
Un altro strumento di modellazione basato su agenti è Insight Maker, per la simulazione della popolazione che interagisce nello spazio geografico o di rete. Il software supporta la costruzione di modelli grafici, l'utilizzo di paradigmi multipli, lo scripting incorporato e il set di strumenti di ottimizzazione (Fortmann-Roe 2014).
Per la modellazione stessa, la descrizione delle variabili di stato, la soluzione degli ODE, la parametrizzazione e l'analisi delle dipendenze temporali, il primo gruppo di software, da Mathematica a Matlab, potrebbe essere utilizzato senza esitazione. Rappresentano strumenti potenti per la modellazione. In caso di analisi più complesse, come quelle relative a big data, simulazione, induzione del rumore, ottimizzazione, sensibilità e stocastica, sono necessari strumenti più avanzati, con approccio orientato agli oggetti, che coinvolgono anche una maggiore induzione nella sintassi dei linguaggi di programmazione.
11.8 Discussione e conclusioni
Original publication · Pubblicato per la prima volta su FarmHub Learn · Aquaponics Food Production Systems
L'acquaponica è un complesso sistema tecnico e biologico. Ad esempio, possibili spiegazioni per i pesci che non crescono correttamente possono essere piccole razioni alimentari, qualità avversa dell'acqua, problemi tecnici che causano stress, ecc. A causa della biologia intrinsecamente lenta, le indagini scientifiche sulla validità di queste spiegazioni sarebbero noiose e richiedono diverse prove sperimentali per ottenere tutti i fattori importanti e le loro interazioni, richiedendo un sacco di strutture, competenze, tempo di ricerca e risorse finanziarie. Pertanto, la questione della modellazione dei sistemi aquaponici è stata affrontata in questo capitolo. In acquaponica, è necessaria la modellazione per diversi obiettivi: i) insight/understanding, ii) analisi, iii) stima e iv) gestione e controllo. Per tutti questi obiettivi, sono necessari modelli appropriati. Ad esempio, per raggiungere gli obiettivi ii) e iii), è possibile utilizzare un approccio empirico che utilizza modelli statistici per analizzare i dati provenienti da precedenti sperimentazioni sperimentali con l'obiettivo di estrarre il maggior numero possibile di informazioni senza condurre nuovi esperimenti. I modelli statistici possono rivelare i fattori più importanti che influiscono sulla produzione di pesci e colture nei sistemi acquaponici. Gli esperimenti futuri potrebbero concentrarsi su questi fattori, rendendo così più efficace l'utilizzo di risorse di ricerca costose.
La complessità dei sistemi acquaponici, dovuta al loro carattere di feedback e alle interazioni tra RAS e sistema idroponico, trattamento delle acque e crescita dei pesci, implica che, al fine di raggiungere gli obiettivi (i) e (iv), ossia comprendere o ottimizzare un impianto (configurazione, dimensioni, pesci, mangimi, flussi, ecc.) nel rispetto dei al costo, alla stabilità, alla robustezza e alla qualità dell'acqua, sono necessari modelli teorici non banali della maggior parte dei componenti del sistema descritti in questo capitolo. Il vantaggio di questi modelli teorici presentati rispetto ai modelli statistici è la loro maggiore capacità di analizzare il processo alla base dell'acquaponica e la possibilità di modellare l'aspetto temporale (dinamica). I modelli statistici confermano o confutano un'ipotesi e fino a che punto le variabili covariano ma non danno prova dei processi sottostanti. D'altra parte, i modelli teorici ci permettono di simulare i processi secondo un'ipotesi, confrontare simulati con dati osservati, valutare sia l'ipotesi che il modello e apportare adattamenti. La validità dei modelli statistici non può superare l'intervallo operativo per cui sono stati addestrati, mentre i modelli teorici possono essere definiti e utilizzati per un'ampia gamma di ambienti, a condizione che i modelli siano convalidati per tali intervalli prima dell'applicazione. Ad esempio, il modello di regressione multipla utilizzato per valutare le relazioni tra la crescita dei pesci con Oreochromis niloticus come specie ittiche e variabili ambientali in un impianto acquaponico in Germania non può essere facilmente applicato alla Spagna con Cyprinus carpio, mentre un modello teorico che descrive il sottostante processi (ad esempio comportamento dei pesci, acquacoltura, ecologia delle acque dolci) come equazioni matematiche possono essere regolati relativamente facilmente perché il pesce e il processo ecologico alla base di tale modello sono sostanzialmente gli stessi per i due siti.
Tuttavia, i modelli teorici richiedono anche alcuni parametri come le costanti di reazione e la velocità di sedimentazione della sostanza nel serbatoio di sedimentazione. Ciò si ottiene comunemente sulla base dello studio empirico di una struttura o di pochissime strutture o, nella maggior parte dei casi, da studi pubblicati in precedenza (fonti secondarie). Gli studi basati su fonti secondarie presentano limitazioni imposte dalla struttura e dalla quantità dei dati disponibili, che non esiste quando i dati provengono da una configurazione sperimentale progettata ad hoc per lo studio. Tuttavia, la stima dei parametri del modello utilizzando dati sperimentali provenienti da un solo impianto acquaponico può avere problemi di generalizzabilità e replicazione dei risultati a causa di particolari condizioni presenti nello studio. La scarsità di dati a volte impone forti restrizioni ai modelli che ne limitano la praticità. Lo sviluppo di studi per la stima dei parametri con dati primari che utilizzano un numero maggiore di strutture acquaponiche rispetto agli studi precedenti aiuta a superare le attuali limitazioni e a fornire risultati migliori e affidabili. Questa, tuttavia, non è una sfida facile per i ricercatori di acquaponica.
La simulazione dell'acquaponica con i modelli matematici in un'ampia gamma di condizioni di gestione migliorerà la comprensione dell'acquaponica, verificherà diverse configurazioni acquaponica e indicherà la strada verso le strategie più promettenti per migliorare le strutture acquaponica. Ancora una volta, questo può portare a un modo più efficiente di condurre esperimenti.
Alcuni strumenti di modellazione sono stati presentati in questo capitolo. Tradizionalmente, i diagrammi di stock e di flusso (SFD) sono stati utilizzati per comprendere i processi come strumenti di supporto per l'analisi quantitativa. Sono utilizzati per comprendere il flusso e i flussi di quantità ma non hanno la capacità di illustrare le informazioni associate al flusso e ai flussi. Il diagramma di loop causale (CLD) può essere utilizzato per trasferire il sistema SFD complesso in strutture di feedback semplificate comprensibili. Insieme, le SFD e i CLD definiscono pienamente il sistema di equazione differenziale. Se è necessaria solo una semplice comprensione qualitativa del sistema, allora CLD e SFD possono essere sufficienti, ma se la risposta richiede una precisione numerica, allora il problema può essere ulteriormente indagato con diagrammi di strumenti dinamici di sistema (SDTD) e successivamente modellato in uno strumento software per la simulazione numerica.