Source material
Capítulo 8 Sistemas acuapónicos desacoplados
Simon Goddek, Alyssa Joyce, Sven Wuertz, Oliver Körner, Ingo Bläser, Michael Reuter y Karel J. Keesman
Resumen Los sistemas acuapónicos tradicionales se organizaron en un solo bucle de proceso que dirige el agua rica en nutrientes de los peces a las plantas y de vuelta. Dadas las diferentes necesidades específicas de nutrientes y ambientales de las plantas y los peces, estos sistemas presentaban un compromiso con las condiciones ideales para la cría de ambos, reduciendo así la eficiencia y la productividad de dichos sistemas acoplados. Más recientemente, los diseños que permiten el desacoplamiento de las unidades proporcionan una regulación más ajustada del agua de proceso en cada una de las unidades respectivas, al tiempo que permiten un mejor reciclaje de los nutrientes de los lodos. Los sólidos suspendidos de los peces (por ejemplo, las heces y los piensos no consumidos) deben eliminarse del agua de proceso antes de que el agua pueda dirigirse a las plantas para evitar la obstrucción de los sistemas hidropónicos, un paso que representa una pérdida significativa de nutrientes totales, lo que es más importante el fósforo. La reutilización de lodos y la movilización de nutrientes contenidos en ese lodo plantean una serie de retos de ingeniería que, si se abordan de forma creativa, pueden aumentar drásticamente la eficiencia y la sostenibilidad de los sistemas acuapónicos. Una solución consiste en separar, o cuando hay patógenos o problemas de producción, aislar los componentes del sistema, maximizando así el control general y la eficiencia de cada componente, reduciendo al mismo tiempo los compromisos entre las condiciones y los requisitos específicos de cada especie de cada subsistema. Otra innovación potencial que es posible gracias al desacoplamiento de unidades es la introducción de bucles adicionales en los que los biorreactores pueden utilizarse para tratar lodos. Un lazo de destilación adicional puede garantizar mayores concentraciones de nutrientes en la unidad hidropónica y, al mismo tiempo, reducir los efectos adversos sobre la salud de los peces debido a los altos niveles de nutrientes en la unidad RAS. Varios estudios han documentado el rendimiento de la digestión aeróbica y anaeróbica de los biorreactores para el tratamiento de lodos, pero los beneficios del digestato en el crecimiento de las plantas no están bien investigados. En consecuencia, tanto los componentes de remineralización como de destilación tienen un alto potencial inexplorado para mejorar los sistemas acuapónicos desacoplados.
Palabras clave Aquaponics desacoplados · Multi-loop aquaponics · Dinámica de sistemas · Diseño de sistemas · Digestión anaeróbica · Desalinización
- 8.1 Introducción
- 8.2 Loop de mineralización
- 8.3 Destilación/Bucle de desalinización
- 8.4 Size Multi-loop Systems
- 8.5 Supervisión y control
- 8.6 Impacto económico
- 8.7 Impacto ambiental
- Referencias
—
[S. Goddek](mailto: simon@goddek.nl) · K. J. Keesman
Métodos matemáticos y estadísticos (Biometris), Universidad de Wageningen, Wageningen (Países Bajos)
[A. Joyce](mailto: alyssa.joyce@gu.se)
Departamento de Ciencias Marinas, Universidad de Gotemburgo, Gotemburgo (Suecia)
[S. Wuertz](mailto: wuertz@igb-berlin.de)
Departamento de Ecofisiología y Acuicultura, Leibniz-Instituto de Biología de Agua Dulce y Pesca Interior, Berlín, Alemania
[O. Körner](mailto: koerner@igzev.de)
Leibniz-Instituto de Cultivos Vegetales y Ornamentales (IGZ), Grossbeeren, Alemania
[I. Bläser](mailto: ingo.blaeser@aquaponik-manufaktur.de) · M. Reuter
aquaponik manufaktur GmbH, Issum, Alemania
© El Autor (es) 2019 201
S. Goddek y otros (eds.), Aquaponics Food Production Systems, https://doi.org/10.1007/978-3-030-15943-6_8
—
Referencias
Álvarez R, Lidén G (2008) El efecto de la variación de temperatura sobre la biometanación a gran altitud. Bioresour Technol 99:7278 —7284. https://doi.org/10.1016/j.biortech.2007.12.055
Bode HW (1930) Un método de corrección de impedancia. Bell Syst Tech J 9:794-835. https://doi.org/ 10.1002/j.1538-7305.1930.tb02326.x
Coghlan SM, Ringler NH (2005) Efectos dependientes de la temperatura de la trucha arco iris en el crecimiento del Salmón Atlántico Parr. J Grandes Lagos Res 31:386-396. https://doi.org/10.1016/S0380-1330(05) 70270-7
Dalsgaard J, Lund I, Thorarinsdottir R, Drengstig A, Arvonen K, Pedersen PB (2013) Cultivo de diferentes especies en RAS en los países nórdicos: situación actual y perspectivas futuras. Aquac Eng 53:2 —13
Davidson J, Good C, Welsh C, Summerfelt ST (2011) Comportamiento anormal de natación y aumento de las deformidades en truchas arcoíris Oncorhynchus mykiss cultivadas en sistemas acuícolas de recirculación de agua de bajo intercambio. Aquac Eng 45:109 —117
de Lemos Chernicharo CA (2007) Reactores anaeróbicos, 4º edn. IWA Publishing, Nueva Delhi
Delaide B, Goddek S, Gott J, Soyeurt H, Jijakli M (2016) Lechuga (Lactuca sativa L. var. El rendimiento de crecimiento sucrino) en solución acuapónica complementada supera a la hidropónica. Agua 8:467. https://doi.org/10.3390/w8100467
Delaide B, Goddek S, Keesman KJ, Jijakli MH (2018) Biotechnologie, agronomie, société et environment = Biotecnología, agronomía, sociedad y medio ambiente: BASE. https://popups.uliege.be:443/1780-4507 22, 12
Doyle JC, Francis BA, Tannenbaum A (1992) Teoría del control de retroalimentación. Pub Macmillan. Co
El-Sayed A-FM (2006) cultura Tilapia. Editorial CABI, Oxfordshire
Emerenciano M, Carneiro P, Lapa M, Lapa K, Delaide B, Goddek S (2017) Mineralizacão de sólidos. Sujetadores Aquac: 21—26
FAO (2005) Programa de información sobre las especies acuáticas cultivadas. Oncorhynchus mykiss. [Documento WWW]. FAO Pescado. Aquac. Dep. [en línea]. URL http://www.fao.org/fishery/culturedspecies/ onCorhynchus_mykiss/es. Accedido 21 sep 2015
FAO (2014) Producción alimentaria acuapónica a pequeña escala: cultivo integrado de peces y plantas. FAO, Roma
Goddek S (2017) Oportunidades y desafíos de los sistemas acuapónicos multi-bucle. Universidad de Wageningen, Wageningen. https://doi.org/10.18174/412236
Goddek S, Keesman KJ (2018) La necesidad de la tecnología de desalinización para diseñar y dimensionar sistemas acuapónicos de bucle múltiple. Desalinización 428:76 -85. https://doi.org/10.1016/j.desal.2017. 11.024
Goddek S, Körner O (2019) Un modelo de simulación completamente integrado de acuapónica multi-bucle: un estudio de caso para el dimensionamiento de sistemas en diferentes ambientes. Agric Syst 171:143 —154
Goddek S, Vermeulen T (2018) Comparación del rendimiento de crecimiento de Lactuca sativa en sistemas hidropónicos convencionales y basados en RAS. Aquac Int 26:1 —10. https://doi.org/10.1007/s10499-0180293-8
Goddek S, Delaide B, Mankasingh U, Ragnarsdottir K, Jijakli H, Thorarinsdottir R (2015) Desafíos de la acuapónica sostenible y comercial. Sostenibilidad 7:4199 —4224. https://doi.org/10.3390/su7044199
Goddek S, Espinal C, Delaide B, Schmautz Z, Jijakli H (2016) Navegación hacia sistemas Aquaponic desacoplados (DAPS): un enfoque de diseño de dinámica de sistemas. Agua 8:7
Goddek S, Delaide BPL, Joyce A, Wuertz S, Jijakli MH, Gross A, Eeding EH, Bläser I, Reuter M, Keizer LCP, Morgenstern R, Körner O, Verreth J, Keesman KJ (2018) Mineralización de nutrientes y reducción de materia orgánica de lodos basados en RAS secuencial Reactores B. Aquac Eng 83:10 —19. https://doi.org/10.1016/J.AQUAENG.2018.07.003
Jones BJ (2005) Hydroponics — una guía práctica para el cultivador sin suelo, 2nd edn. CRC Press, Boca Raton
Jung IS, Lovitt RW (2011) Técnicas de lixiviación para eliminar metales y nutrientes potencialmente peligrosos de lodos de granja de truchas. Agua Res 45:5977 —5986. https://doi.org/10.1016/j.watres. 2011.08.062
Karimanzira D, Keesman KJ, Kloas W, Baganz D, Rauschenbach T (2016) Modelado dinámico del sistema acuapónico INAPRO. Aquac Eng 75:29 -45. https://doi.org/10.1016/j.aquaeng.2016. 10.004
Karimanzira D, Keesman K, Kloas W, Baganz D, Rauschenbach T (2017) Forma eficiente y económica de operar un sistema acuícola de recirculación en una granja acuapónica. Aquac Econ Manag 21:470 —486. https://doi.org/10.1080/13657305.2016.1259368
Kloas W, Groß R, Baganz D, Graupner J, Monsees H, Schmidt U, Staaks G, Suhl J, Tschirner M, Wittstock B, Wuertz S, Zikova A, Rennert B (2015) Un nuevo concepto de sistemas acuapónicos para mejorar la sostenibilidad, aumentar la productividad y reducir los impactos ambientales. Aquac Environ Interact 7:179 —192. https://doi.org/10.3354/aei00146
Körner O, Andreassen AU, Aaslyng JM (2006) Simulación del control dinámico de la iluminación suplementaria. Acta Hortic 711:151 —156. https://doi.org/10.17660/ActaHortic.2006.711.17
Körner O, Gutzmann E, Kledal PR (2017) Un modelo dinámico que simula los efectos simbióticos en sistemas acuapónicos. Acta Hortic 1170:309 —316. https://doi.org/10.17660/ActaHortic.2017. 1170.37
Körner O, Pedersen JS, Jaegerholm J (2018) Simulación de la producción de lechuga en sistemas de canaletas móviles multicapa. Acta Hortic 1227:283 —290
Lupatsch I, Kissil GW (1998) Predicción de residuos acuícolas del cultivo de dorada (Sparus aurata) utilizando un enfoque nutricional. Aquat Living Resour 11:265 -268. https://doi.org/10.1016/ S0990-7440 (98) 80010-7
Mirzoyan N, Gross A (2013) Uso de reactores UASB para la digestión de lodos de acuicultura salobre bajo diferentes condiciones. Agua Res 47:2843 —2850. https://doi.org/10.1016/j.watres.2013.02.050
Monsees H, Keitel J, Paul M, Kloas W, Wuertz S (2017a) Potencial del tratamiento de lodos acuícolas para acuapónica: evaluación de la movilización de nutrientes en condiciones aeróbicas y anaeróbicas. Aquac Environ Interact 9:9 —18. https://doi.org/10.3354/aei00205
Monsees H, Kloas W, Wuertz S, Cao X, Zhang L, Liu X (2017b) Sistemas desacoplados en ensayo: eliminando cuellos de botella para mejorar los procesos aquapónicos. PLoS Uno 12:e0183056. https://doi.org/10.1371/journal.pone.0183056
Morris KA (2001) Introducción al control de retroalimentación. Harcourt/Prensa Académica, San Diego
Neto RM, Ostrensky A (2013) Estimación de la carga de nutrientes en los residuos de Nilo Tilapia Oreochromis niloticus (L.) criados en jaulas en condiciones de clima tropical. Aquac Res 46:1309 —1322. https://doi.org/10.1111/are.12280
Nyquist H (1932) Teoría de la regeneración. Bell Syst Tech J 11:126-147. https://doi.org/10.1002/j. 1538-7305.1932.tb02344.x
Ogata K (2010) Ingeniería de control moderna, 5º edn. Pearson, Delhi
Rakocy JE, Shultz RC, Bailey DS, Thoman ES (2004) Producción acuapónica de Tilapia y albahaca: comparando un sistema de cultivo por lotes y escalonado. Acta Hortic 648:63 —69
Resh HM (2002) Tomates hidropónicos. CRC Press, Boca Raton
Resh HM (2012) Producción de alimentos hidropónicos: una guía definitiva para el jardinero doméstico avanzado y el cultivador hidropónico comercial. CRC Press, Boca Raton
Resh HM (2013) Producción de alimentos hidropónicos: una guía definitiva para el jardinero doméstico avanzado y el cultivador hidropónico comercial, 7th edn. Prensa CRC, Hoboken
Reyes Lastiri D, Slinkert T, Cappon HJ, Baganz D, Staaks G, Keesman KJ (2016) Modelo de un sistema aquapónico para minimizar las necesidades de agua, energía y nitrógeno. Agua Sci Technol. wst2016127 74:30 —37. https://doi.org/10.2166/wst.2016.127
Ross LG (2000) Fisiología ambiental y energética. En: McAndrew BJ (ed) Tilapias: biología y explotación. Springer, Dordrecht, pp 89—128
Schrader KK, Davidson JW, Summerfelt ST (2013) Evaluación del impacto de los niveles de nitrato y nitrógeno en sistemas de recirculación de acuicultura sobre las concentraciones de los compuestos sin sabor geosmina y 2-metilisoborneol en agua y trucha arco iris (Oncorhynchus mykiss). Aquac Eng 57:126 —130. https://doi.org/10.1016/j.aquaeng.2013.07.002
Shahzad MW, Burhan M, Ang L, Ng KC (2017) Nexo energía-agua-medio ambiente que sustenta la futura sostenibilidad de la desalinización. Desalinización 413:52 —64. https://doi.org/10.1016/j.desal.2017. 03.009
Sonneveld C, Voogt W (2009) Manejo de nutrientes en sistemas de sustrato. En: Nutrición vegetal de cultivos de invernadero. Springer, Dordrecht, pp 277-312. https://doi.org/10.1007/978-90-481-25326_13
Subramani A, Jacangelo JG (2015) Tecnologías emergentes de desalinización para el tratamiento de aguas: una revisión crítica. Agua Res 75:164 —187. https://doi.org/10.1016/j.watres.2015.02.032
Timmons MB, Ebeling JM (2013) Acuicultura recirculante, 3er edn. Empresa Editorial Ithaca
LLC, Ithaca van Gorcum B, Goddek S, Keesman KJ (2019) Obteniendo perspectivas de mercado para las verduras producidas aquapónicamente en Kenia. Aquac Int: 1-7. https://link.springer.com/article/10.1007/s10499-01900379-1
Yavuzcan Yildiz H, Robaina L, Pirhonen J, Mente E, Domínguez D, Parisi G (2017) Bienestar de los peces en sistemas acuapónicos: su relación con la calidad del agua con énfasis en piensos y heces — una revisión. Agua 9:13. https://doi.org/10.3390/w9010013
Yogev U, Barnes A, Gross A (2016) Análisis de nutrientes y balance energético para un modelo conceptual de tres bucles fuera de la red. Acuapónica Agua 8:589. https://doi.org/10.3390/W8120589
Acceso abierto Este capítulo está licenciado bajo los términos de la Licencia Creative Commons Attribution 4.0 International (http://creativecommons.org/licenses/by/4.0/), que permite el uso, uso compartido, adaptación, distribución y reproducción en cualquier soporte o formato, como siempre y cuando dé crédito apropiado al autor o autores originales y a la fuente, proporcione un enlace a la licencia de Creative Commons e indique si se han realizado cambios.
Las imágenes u otro material de terceros en este capítulo se incluyen en la licencia Creative Commons del capítulo, a menos que se indique lo contrario en una línea de crédito del material. Si el material no está incluido en la licencia Creative Commons del capítulo y su uso previsto no está permitido por la normativa legal o excede el uso permitido, deberá obtener el permiso directamente del titular de los derechos de autor.
Aquaponics Food Production Systems contributors.
Ver la edición original · Creative Commons Attribution 4.0
Esta edición de la biblioteca se ha reformateado y consolidado a partir de la fuente original.
8.1 Introducción
Original publication · Publicado por primera vez en FarmHub Learn · Aquaponics Food Production Systems
Como se discute en los capítulos 5 y 7, los sistemas acuapónicos de bucle único están bien investigados, pero estos sistemas tienen una eficiencia general subóptima (Goddek et al. 2016; Goddek y Keesman 2018). A medida que la acuapónica se eleva a la producción a nivel industrial, se ha hecho hincapié en aumentar la viabilidad económica de esos sistemas. Una de las mejores oportunidades para optimizar la producción en términos de rendimiento de cosecha se puede lograr desacoplando los componentes dentro de un sistema acuapónico para asegurar condiciones óptimas de crecimiento tanto para peces como para plantas. Los sistemas desacoplados difieren de los sistemas acoplados en tanto que separan los bucles de agua y nutrientes de la unidad de acuicultura e hidropónica entre sí y proporcionan así un control de la química del agua en ambos sistemas. La figura 8.1 proporciona una visión general esquemática de un sistema acoplado tradicional (A), un sistema de dos bucles desacoplado (B) y un sistema de bucle múltiple desacoplado (C). Sin embargo, hay un debate considerable sobre si los sistemas acuapónicos disociados son económicamente ventajosos sobre los sistemas más tradicionales, dado que requieren más infraestructura. Para responder a esta pregunta, es necesario considerar diferentes diseños de sistemas para identificar sus fortalezas y debilidades.
El concepto de un sistema acuapónico acoplado de un bucle como se muestra en la Fig. 8.1a puede considerarse como la base tradicional de todos los sistemas acuapónicos en los que el agua recircula libremente entre las unidades acuícolas e hidropónicas, mientras que el lodo nutrientrich se descarga. Uno de los principales inconvenientes de estos sistemas es que es necesario hacer compensaciones en las condiciones de cría de ambos subsistemas en términos de pH, temperatura y concentraciones de nutrientes (Tabla 8.1).
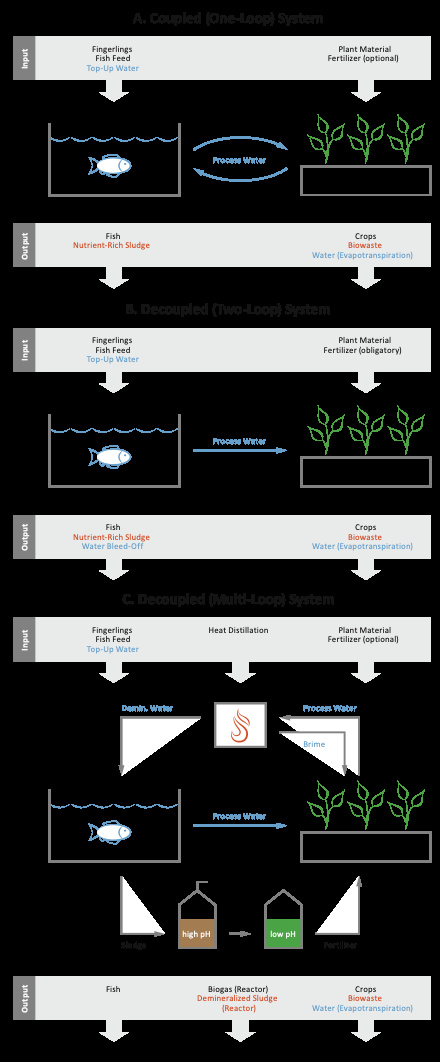
Fig. 8.1 La evolución de los sistemas acuapónicos. (a) muestra un sistema acuapónico tradicional de un bucle, (b) un sistema acuapónico simple desacoplado, y (c) un sistema acuapónico multibucle desacoplado. La fuente azul significa entrada, salida y flujos de agua y el rojo para productos de desecho
Por el contrario, los sistemas acuapónicos disociados o de dos bucles separan las unidades acuícolas y acuapónicas entre sí (Fig. 8.1b). En este caso, el dimensionamiento de la unidad hidropónica es un aspecto crítico, porque idealmente necesita asimilar los nutrientes proporcionados por la unidad de peces directamente o a través de la mineralización de lodos (por ejemplo, extraer nutrientes del lodo y suministrarlos a las plantas en forma soluble). De hecho, tanto el tamaño del área de la planta como las condiciones ambientales (por ejemplo, superficie, índice de área foliar, humedad relativa, radiación solar, etc.) determinan la cantidad de agua que puede evapotraspirarse y son los principales factores que determinan la tasa de sustitución del agua de la RAS. El agua enviada desde el RAS a la unidad hidropónica es sustituida por agua limpia que reduce las concentraciones de nutrientes y mejora así la calidad del agua (Monsees et al. 2017a, b). La cantidad de agua que puede ser reemplazada depende de la tasa de evapotranspiración de las plantas que está controlada por la radiación neta, la temperatura, la velocidad del viento, la humedad relativa y las especies de cultivos. Cabe destacar que existe una dependencia estacional, con más agua evaporada en las estaciones más cálidas y soleadas, que también es cuando las tasas de crecimiento de las plantas son más altas. Este enfoque ha sido sugerido por Goddek et al. (2015) y Kloas et al. (2015) como un enfoque para mejorar el diseño de sistemas de un bucle y utilizar mejor la capacidad para asegurar un rendimiento óptimo del crecimiento de la planta. El concepto ha sido adoptado, entre otras cosas, por ECF en Berlín (Alemania) y por el ahora en quiebra (UrbanFarmers_) en La Haya (Países Bajos).
A pesar de los posibles beneficios, los experimentos iniciales con un diseño de bucle único desacoplado tuvieron serios inconvenientes. Esto fue resultado de las altas cantidades de nutrientes adicionales que se necesitaban agregar al bucle hidropónico dado que el agua del proceso que fluye desde el RAS al bucle hidropónico depende puramente de la evapotranspiración (Goddek et al. 2016; Kloas et al. 2015; Reyes Lastiri et al. 2016). Los nutrientes también tendían a acumularse en los sistemas RAS cuando las tasas de evapotranspiración eran más bajas, y podían alcanzar niveles críticos, lo que requería sangrado periódico fuera del agua (Goddek 2017).
La superación de estos inconvenientes exigió la implementación de bucles adicionales para reducir la cantidad de residuos producidos en el sistema (Goddek y Körner 2019). Dichos sistemas de bucle múltiple se describen en la Fig. 8.1c y mejoran el enfoque de dos bucles (8.1b) con dos unidades que serán exploradas más de cerca en los dos subcapítulos siguientes, así como en los capítulos. 10 y 11 :
-
Mineralización y movilización eficiente de nutrientes, utilizando un sistema de reactores anaeróbicos de dos etapas para reducir la descarga de nutrientes del sistema a través de lodos de peces
-
Tecnología de destilación/desalinización térmica para concentrar la solución nutritiva en la unidad hidropónica con el fin de reducir la necesidad de fertilizantes adicionales
Estos enfoques han sido implementados en parte por varios productores de acuapónica, como la empresa española NerBreen (Fig. 8.1) (Goddek y Keesman 2018) y Kikaboni AgriVentures Ltd. en Nairobi, Kenia (van Gorcum et al. 2019) (Fig. 8.2).
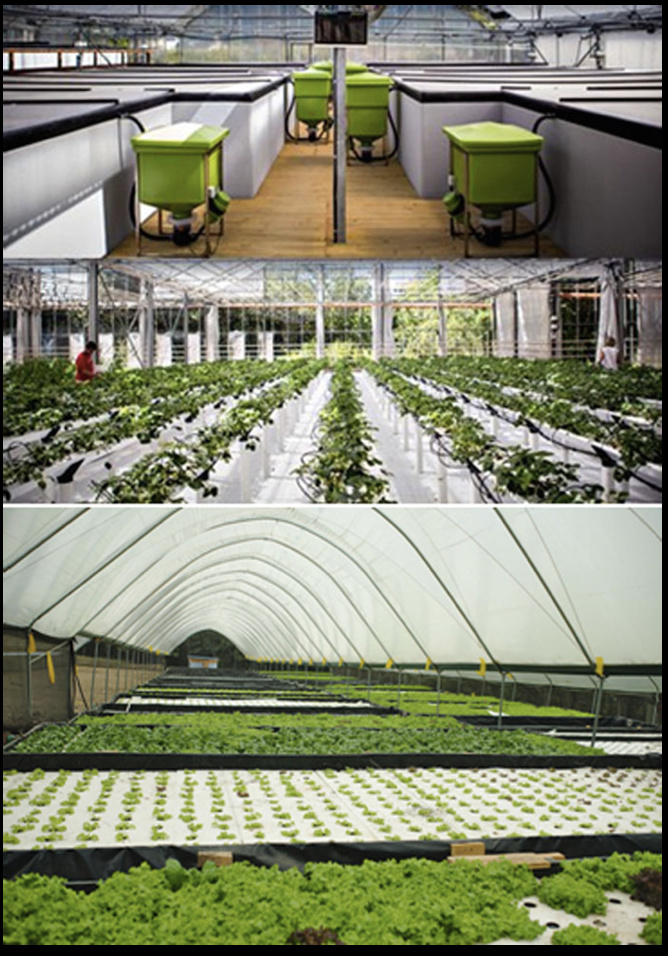
Fig. 8.2 Imágenes del sistema multi-loop existente en (1) España (Nerbreen) y (2) Kenia (Kikaboni AgriVentures Ltd.). Mientras que el sistema Nerbreen se encuentra en un entorno controlado, el sistema Kikaboni utiliza un sistema de túnel de lámina semiabierta
En términos de ventajas económicas (Goddek y Körner 2019; Delaide et al. 2016), la optimización de las condiciones de crecimiento en cada bucle respectivo de sistemas acuapónicos desacoplados tiene ventajas inherentes tanto para plantas como para peces (Karimanzira et al. 2016; Kloas et al. 2015) al reducir el vertido de residuos, así como mejorar la recuperación y suministro de nutrientes (Goddek y Keesman 2018; Karimanzira et al. 2017; Yogev et al. 2016). En su trabajo, Delaide et al. (2016), Goddek y Vermeulen (2018), y Woodcock (pers. Comm.) muestran que los sistemas acuapónicos desacoplados logran un mejor rendimiento de crecimiento que sus respectivos grupos de control de acuapónica e hidropónica de un bucle. A pesar de esto, hay varios problemas que aún deben resolverse, incluyendo cuestiones técnicas como el escalado del sistema, la optimización de parámetros y las opciones de ingeniería para tecnologías de invernadero para diferentes escenarios regionales. En el resto de este capítulo, nos centraremos en algunos de los acontecimientos actuales para ofrecer una visión general de los desafíos actuales, así como de los acontecimientos prometedores sobre el terreno.
-
8.2 Bucle de mineralización
Original publication · Publicado por primera vez en FarmHub Learn · Aquaponics Food Production Systems
En RAS, los lodos sólidos y ricos en nutrientes deben eliminarse del sistema para mantener la calidad del agua. Mediante la adición de un bucle adicional de reciclaje de lodos, los residuos acumulados de RAS pueden convertirse en nutrientes disueltos para su reutilización por las plantas en lugar de descartarse (Emerenciano et al. 2017). Dentro de los biorreactores, los microorganismos pueden descomponer este lodo en nutrientes biodisponibles, que posteriormente pueden ser entregados a las plantas (Delaide et al. 2018; Goddek et al. 2018; Monsees et al. 2017a, b). Muchos sistemas acuapónicos de un bucle ya incluyen digestores aeróbicos (Rakocy et al. 2004) y anaeróbicos (Yogev et al. 2016) para transformar los nutrientes atrapados en el lodo de los peces y hacerlos biodisponibles para las plantas. Sin embargo, la integración de dicho sistema en un sistema acuapónico acoplado de un bucle tiene varias desventajas:
-
El factor de dilución para los efluentes ricos en nutrientes es mucho mayor cuando se descargan a un sistema de bucle único en relación con su descarga solo a la unidad hidropónica. Efectivamente, los nutrientes se diluyen al entrar en contacto con grandes volúmenes de agua de cría de peces.
-
Los peces están expuestos innecesariamente a los efluentes del reactor de mineralización; por ejemplo, los efluentes de los reactores anaeróbicos pueden incluir ácidos grasos volátiles (VFA) y amoníaco que podrían dañar a los peces; dichos reactores también representan una fuente adicional para la posible introducción de patógenos.
-
Alrededor del 90% de los nutrientes atrapados en el lodo pueden recuperarse cuando RassLudge se mantiene a un pH de 4 (Jung y Lovitt 2011). Un pH tan bajo no es posible cuando se utilizan biorreactores a un pH de alrededor de 7 (Goddek et al. 2018), que es el valor de pH de compensación habitual dentro de los sistemas acuapónicos de un bucle.
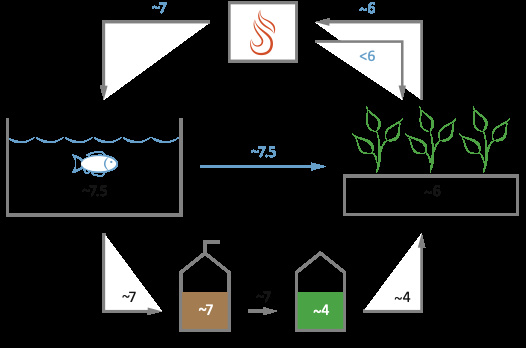
Fig. 8.3 PH aproximado del agua dentro de los diferentes componentes del sistema, así como del agua de proceso. El '~' indica una aproximación
Con respecto al pH, la Fig. 8.3 muestra los valores aproximados de pH de los flujos de agua de proceso respectivos en un sistema acuapónico de bucle múltiple (por ejemplo, como se presenta en la Fig. 8.1c). La figura 8.3 también muestra el impacto de los reactores de mineralización en el rendimiento del sistema en su conjunto, basado en los reactores anaeróbicos propuestos por Goddek et al. (2018). Este sistema representa sólo una solución posible para el tratamiento de lodos, con enfoques alternativos examinados en el capítulo 10. La disminución del pH del agua de proceso que fluye desde el subsistema RAS al bucle hidropónico, como se muestra en la Fig. 8.3, demuestra la acidificación en el bucle de concentración de nutrientes (es decir, el agua desmineralizada tiene un pH de 7). Por lo tanto, el efluente tiene un pH más bajo que la salida RAS, lo que reduce la necesidad de ajustar el pH para condiciones óptimas de crecimiento de la planta.
Cuadro 8.1 Descripción general de las condiciones óptimas de crecimiento de peces y plantas y de las condiciones operativas preferidas para el tratamiento de reciclaje de nutrientes de lodos
tabla tead tr class="encabezado» THSubsistema/th ThSpecies/ función/th THPH/th Temperatura (˚C) /ésima Tnitrato (noSub3/sub) (mg/L) /a /tr /thead tbody tr class="impar» td rowspan="2"Sistema acuícola de recirculación (RAS) /td Tdioreochromis niloticus/i (tilapia del Nilo) /td td7—9 (Ross 2000) /td td27—30 (El-Sayed 2006) /td td<100—200 (Dalsgaard y otros 2013) /td /tr tr class="incluso» TdionCorhynchus mykiss/i (trucha arco iris) /td td6.5-8.5 (FAO 2005) /td td15 (Coghlan y Ringler 2005) /td td<40 (Davidson y otros 2011; Schrader y otros 2013) /td /tr tr class="impar» td rowspan="2"Hidroponica/TD tDilactuca sativa/i (lechuga) /td td5.5—6.5 (Resh 2012) /td td21—25 (Resh 2012) /td td730 (Resh 2012) /td /tr tr class="incluso» tdlycoPersicon esculentum (tomate) /td td6.3—6.5 (Resh 2002) /td td18—24 (Resh 2002) /td td666 (Sonneveld y Voogt 2009) /td /tr tr class="impar» td rowspan="2"Reactor anaeróbico/td TDmetanogénesis/TD td6.8—7-4 (de Lemos Chernicharo 2007) /td td30—35 (Álvarez y Lidén 2008; de Lemos Chernicharo 2007) /td td—/td /tr tr class="incluso» Movilización tdSludge td4.0 (Jung y Lovitt 2011) /td tdn/a/td td—/td /tr /tbody /tabla El sistema de reactores de dos etapas funciona de la siguiente manera:
-
En la primera etapa (pH alrededor de 7 para proporcionar condiciones óptimas para la metanogénesis; cuadro 8.1), la materia orgánica se desglosa para mantener un alto grado de producción de metano (es decir, eliminación de carbono). Mirzoyan y Gross (2013) reportaron una reducción total de sólidos suspendidos de alrededor del 90%, utilizando la tecnología de reactores de manta de lodos anaeróbicos de flujo ascendente. Esto tiene la ventaja de que (1) el biogás se cosecha como fuente de energía renovable y (2) se producen menos VFA en la segunda etapa. El tiempo de retención de lodos en la primera etapa debe ser de varios meses, antes de eliminar los nutrientes acumulados en el lodo (por ejemplo, agregación de fosfato de calcio) en la segunda etapa.
-
_En la segunda etapa, los nutrientes de los sólidos en suspensión se movilizan eficazmente y están disponibles para la absorción de las plantas. Esta movilización es la más efectiva en un entorno de pH bajo (Goddek et al. 2018; Jung y Lovitt 2011). Una vez disminuido el pH de los reactores ácidos, por lo general permanece estable; por lo tanto, se requiere una menor regulación del pH en la unidad hidropónica.
Los efluentes ricos en nutrientes pueden requerir un postratamiento dependiendo de la cantidad de sólidos suspendidos totales medidos y VFA. Sin embargo, es importante tener en cuenta que el amoníaco puede estimular el crecimiento de las plantas, por ejemplo, hojas verdes, cuando representa entre el 5 y el 25% de la concentración total de nitrógeno (Jones 2005). Sin embargo, los vegetales de frutas como los tomates o los pimientos dulces son particularmente sensibles al amoníaco en la solución nutritiva. Se requeriría un tratamiento aeróbico post-efluente o un sumidero hidropónico bien aireado en los sistemas que cultivan esos tipos de cultivos.
8.2.1 Determinación de los flujos de agua y nutrientes
Para el dimensionamiento del sistema (Sect. 8.4), debe conocerse la cantidad de agua que fluye desde el sistema RAS a través de los reactores a la unidad hidropónica (Qsubmin/sub) (Eq. 8.1):
$Q_ {MIN} (kg/día) =\ frac {n_ {feed}\ veces k_ {lodo}} {\ pi_ {lodo}} $ (8.1)
donde nsubfeed/sub es la cantidad de alimento para peces en kg, ksubsludge/sub es el coeficiente proporcional de los piensos para peces que terminan como lodo, y πsublodo/sub es la proporción de sólidos totales (es decir, lodos) en el flujo de agua del lodo que entra en el bucle de mineralización.
La concentración de lodos puede aumentarse añadiendo un dispositivo de separación por gravedad antes de los biorreactores, dirigiendo el sobrenadante «claro» de vuelta al sistema RAS. Esta fórmula también se puede utilizar para obtener una entrada para dimensionar el reactor en función del tiempo de retención hidráulica (Cap. 10. Entre el 20 y el 40% de los piensos para peces terminan como sólidos suspendidos totales en el lodo derivado del RAS (Timmons y Ebeling 2013). Como ejemplo, se ha encontrado que el lodo de tilapia contiene alrededor del 55% de los nutrientes que se agregaron al sistema a través del pienso (Neto y Ostrensky 2013; Yavuzcan Yildiz et al. 2017), lo que representa un valioso recurso para el crecimiento de los cultivos.
Los principales nutrientes que se pueden recuperar a través de un proceso de mineralización son N y P. Como P (uno de los principales componentes del lodo) es el macronutriente más valioso en términos de costo y disponibilidad para la producción de cultivos, debe ser el primer elemento a ser optimizado en el sistema aquapónico.
La tasa de mineralización del bucle de mineralización se calcula de la siguiente manera:
$Mineralización (g/día) = (n_ {feed}\ veces 1000) π_ {feed}\ veces π_ {lodo}\ veces η_ {min} $ (8.2)
donde _n_subfeed/sub es la entrada de alimentación al sistema (en kg); _π_subfeed/subes la proporción del nutriente en la formulación del pienso; _π_subsludge/subes la proporción de un elemento derivado de alimentación específico que termina en el lodo; y ηsubmin/subes la eficiencia de mineralización y movilización del sistema del reactor .
El último paso sería determinar la concentración del elemento respectivo en el efluente del bucle de mineralización:
$Nutriente\ concentración\ (mg/l) =\ frac {Mineralización\ veces 1000} {Q_ {MIN}} $ (8.3)
Ejemplo 8.1
Nuestro sistema RAS se alimenta con 10 kg de alimento para peces al día. Asumimos que el 25% del alimento alimentado termina como lodo. En nuestro sistema, utilizamos un sedimentador de flujo radial (RFS) para concentrar el lodo a 1% de materia seca. En consecuencia, el flujo del RAS a HP a través del bucle de mineralización se calcula de la siguiente manera:
$Q_ {MIN}\ (kg/día) =\ frac {10kg\ veces\ 0.25} {0.01} =250\ aprox 250kg/dí$
Decidimos dimensionar nuestro sistema en P. El contenido de P de nuestro pienso (en la mayoría de los casos proporcionado por el fabricante de piensos) es del 1,5% y el 55% termina en el lodo (Neto y Ostrensky 2013). Asumimos que nuestros reactores logran una eficiencia de mineralización del 90% para este elemento. Por lo tanto, los gramos de P transferidos a la unidad hidropónica cada día se pueden determinar:
$Mineralización\ (g/día) = (10kg\ veces 1000)\ veces 0.55\ veces 0.015\ veces 0.9=74.25$
La concentración del efluente en consecuencia:
$Nutriente\ concentración\ (mg/l) =\ frac {74,25g\ veces 1000} {250L} =297\ mg/L$
Esta concentración de P en el efluente en el cuadro de ejemplo anterior es aproximadamente seis veces mayor que en la mayoría de las soluciones nutritivas hidropónicas. La investigación de Goddek et al. (2018) sustenta este número teórico, y reportan que su lodo RAS contenía 150 y 200 mg/L de P para dos sistemas independientes, respectivamente (1% de lodo TSS), con un contenido P de alimento para peces de 0.83% en materia seca para este último (200 mg/L).
-
8.3 Bucle de destilación/desalinización
Original publication · Publicado por primera vez en FarmHub Learn · Aquaponics Food Production Systems
En los sistemas acuapónicos desacoplados, hay un flujo unidireccional desde el RAS hasta la unidad hidropónica. En la práctica, las plantas consumen agua suministrada por RAS, que a su vez se rellena con agua fresca (es decir, grifo o lluvia). La salida necesaria de la unidad RAS es igual a la diferencia entre el agua que sale del sistema HP a través de las plantas (y a través de la unidad de destilación) y el agua que entra en la unidad hidropónica desde el reactor de mineralización, si el sistema incluye un reactor (Fig. 8.4). Un resumen simplificado es que el requisito de flujo de agua a largo plazo de RAS a HP es igual al consumo de agua de los cultivos por evapotranspiración y almacenamiento de agua vegetal en la biomasa vegetal.
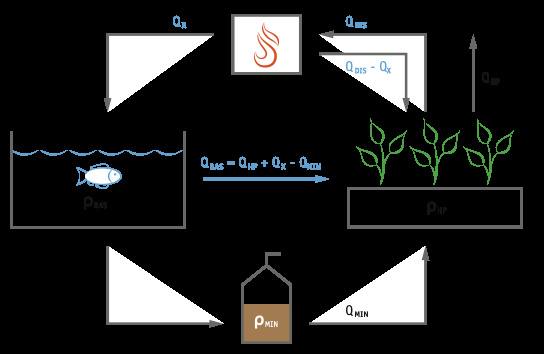
Fig. 8.4 Esquema de flujos de agua y diferentes concentraciones de nutrientes en un sistema acuapónico desacoplado, donde Q, volumen de flujo en L; ρ, concentración de nutrientes en mg/L; RAS, sistema de recirculación de acuicultura; MIN, reactor de mineralización; DIS, unidad de destilación; y X, parámetro de flujo desconocido/flexible
Sin embargo, en términos de balance de masa, la cantidad de nutrientes que salen del sistema hidropónico a través de las plantas necesita ser reemplazada para asegurar un equilibrio constante. Esto plantea un dilema, ya que la concentración máxima tolerable de nutrientes en RAS es mucho menor de lo necesario en HP. Por lo tanto, los altos flujos de nutrientes (_ρ_Subras/sub $\ times$ _Q_Subras/Sub) para HP no pueden lograrse con las bajas concentraciones de nutrientes RAS. En cambio, sin un bucle de destilación/desalinización, la concentración de nutrientes aumentaría en el RAS mientras disminuía en el sistema hidropónico. Un posible remedio es descargar agua RAS (y por lo tanto también nutrientes) para disminuir la concentración de nutrientes allí y agregar fertilizante a la solución nutritiva hidropónica. En términos de impacto ambiental y económico, esta solución es menos satisfactoria y no sirve al objetivo de una producción combinada de ciclo cerrado.
La implementación de una unidad de destilación como se muestra en la Fig. 8.3 representa una solución potencial para este dilema. Estas tecnologías de destilación (por ejemplo, la destilación por membrana térmica) tienen el potencial de separar sales y nutrientes disueltos del agua (Shahzad et al. 2017; Subramani y Jacangelo 2015). En el contexto de los sistemas acuapónicos de bucle múltiple, y como alternativa a la fertilización adicional y el sangrado de agua con los costos adicionales correspondientes, esta tecnología no sólo podría proporcionar agua dulce al sistema, sino también lograr las concentraciones de nutrientes deseadas para los subsistemas respectivos (Goddek y Keesman 2018).
Para la implementación (es decir, dimensionamiento) de dicha unidad de destilación, se pueden utilizar ecuaciones simples de balance de masa. El sistema restante, sin embargo, debe ser dimensionado de antemano (ya sea mediante reglas de control o mediante ecuaciones de balance de masas; véase Sect. 8.5), porque los nutrientes que entran en el sistema deben estar en equilibrio con los nutrientes biodisponibles absorbidos por el cultivo (Nota: el punto ideal de los sistemas desacoplados es su flexibilidad. En consecuencia, también se puede sobredimensionar la parte hidropónica del sistema aunque eso requerirá el uso de más fertilizantes). La forma más fácil de estimar la absorción de nutrientes es utilizar la suposición de que los nutrientes son absorbidos o absorbidos de la misma manera que los iones disueltos en el agua de riego (es decir, sin resistencias químicas, biológicas o físicas específicas de los elementos). En consecuencia, para mantener el equilibrio, todos los nutrientes absorbidos por el cultivo como contenidos en la solución nutritiva deben ser añadidos de nuevo al sistema hidropónico (Eq. 8.4).
$\ phi_ {RAS} +\ phi_ {MIN} -\ phi_ {HP} =0$ (8.4)
donde __Subras/sub es el flujo de nutrientes desde el sistema RAS al sistema hidropónico, __submin/sub es el flujo de nutrientes desde la unidad de mineralización al sistema hidropónico y __subhp/sub es la absorción de la planta de nutrientes. Para esta ecuación, se supone que el sistema de destilación tiene una eficiencia cercana al 100%. Por lo tanto, _Q_Subdis/sub vuelve al subsistema hidropónico.
En consecuencia:
$ (\ rho_ {HP}\ veces Q_ {HP}) = (\ rho_ {RAS}\ veces Q_ {RAS}) + (\ rho_ {MIN}\ veces Q_ {MIN}) $ (8.5)
donde Q es el volumen de flujo en L, y ρes la concentración de nutrientes en mg/L.
Como se ha indicado anteriormente, el flujo de RAS a la unidad hidropónica es la diferencia de la suma de los flujos de agua que salen del sistema hidropónico (es decir, QSubHP/Sub + QSubx/Sub) y la entrada del biorreactor (Qsubmin/sub), es decir, QSubras/Sub = QSubHP/Sub + QSubmin/Sub, lo que nos lleva a lo que nos lleva a ecuación:
$ (\ rho_ {HP}\ veces Q_ {HP}) = (\ rho _ {RAS}\ veces Q_ {HP}) + (\ rho _ {RAS}\ veces Q_ {X}) - (\ rho_ {RAS}\ veces Q_ {MIN}) + (\ rho_ {MIN}\ veces Q_ {MIN}) $ (8.6)
La variable objetivo es el flujo de destilación (QSubx/Sub) que se requiere para mantener el equilibrio de concentración de nutrientes en el sistema hidropónico. Para esto, la Eq. 8.6 se resuelve para QSubx/Sub en los siguientes pasos:
$ (\ rho_ {RAS}\ veces Q_ {X}) = (\ rho_ {HP}\ veces Q_ {MIN}) - (\ rho_ {RAS}\ veces Q_ {HP}) + (\ rho_ {RAS}\ veces Q_ {MIN}) $ (8.7)
$Q_ {X} =\ frac {\ rho_ {HP}\ veces Q_ {HP}} {\ rho_ {RAS}} -\ frac {\ rho_ {MIN}\ veces Q_ {MIN}} {\ rho_ {RAS}} -Q_ {HP} +Q_ {MIN} $ (8.8)
Tenga en cuenta que el flujo de destilación QSubx/Sub es altamente dinámico y depende de la tasa de evapotranspiración de las plantas, que depende del clima. El resultado dinámico, sin embargo, se puede utilizar para dimensionar la unidad de destilación. Para calcular la entrada requerida en la unidad de destilación, se puede utilizar la siguiente fórmula:
$Q_ {DIS} =Q_ {X}\ times\ frac {100} {\ eta_ {DIS}} $ (8.9)
donde Q es el volumen de flujo en L y η la eficiencia de desmineralización del dispositivo usado (en%).
Por lo tanto, la tecnología de destilación puede reducir drásticamente la huella hídrica y ambiental (es decir, el uso de fertilizantes) de los sistemas acuapónicos de bucle múltiple. Sin embargo, los sistemas acuapónicos se vuelven aún más complejos al considerar su implementación. Aunque este bucle adicional podría no tener sentido para los sistemas de pequeña escala, tiene el potencial de llevar los sistemas comerciales más grandes a un nuevo nivel. Sin embargo, hay que considerar que la tecnología de destilación térmica requiere grandes cantidades de energía térmica y puede que no sea económicamente razonable en todas partes. Las regiones con altos niveles de radiación solar mundial o fuentes de energía geotérmica podrían ser las más adecuadas para esta tecnología. Por consiguiente, la sostenibilidad económica de estos sistemas depende también de la ubicación.
Otro punto a tener en cuenta es la alta temperatura del agua destilada y la salmuera de la unidad de destilación. Dependiendo de las condiciones ambientales y de las especies de peces utilizadas, el agua de destilación caliente podría utilizarse para calentar el agua de la RAS; sin embargo, la salmuera debe enfriarse antes de volver a entrar en el subsistema HP.
8.4 Sistemas de tamaño de bucle múltiple
Original publication · Publicado por primera vez en FarmHub Learn · Aquaponics Food Production Systems
El dimensionamiento de un sistema acuapónico requiere equilibrar la entrada y la salida de nutrientes. Aquí, básicamente aplicamos el mismo principio que dimensionar un sistema de un bucle. Sin embargo, este enfoque es un poco más complicado, pero se ilustrará plenamente con la ayuda de un ejemplo.
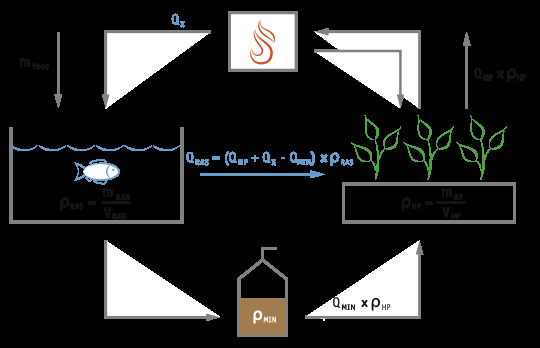
Fig. 8.5 Esquema que muestra el balance de masa dentro de un sistema acuapónico de cuatro bucles; donde msubfeed/sub son los nutrientes disueltos añadidos al sistema a través de la alimentación. Añadir etiquetas: Qsubdis/sub - Qsubx/sub a destilado devuelto a HP; 'lodo' para los nutrientes que entran en el reactor
La figura 8.5 ilustra el diagrama de balance de masas para nuestro enfoque de sistema. En la situación óptima, el sistema tiene solo una entrada y salida. Sin embargo, en la práctica, uno tendrá que agregar nutrientes adicionales a la parte hidropónica para optimizar el crecimiento de la planta. Este modelo puede utilizarse para dimensionar el sistema, por ejemplo, basado en fósforo, que es un recurso no renovable (cap. 2). La entrada al sistema (msubfeed/sub) es la fracción de un nutriente que el pez excreta en forma disuelta. El resto se acumula en los peces como biomasa o termina como lodo (ver sección anterior). La salida es la absorción de nutrientes de la planta. Determinar la absorción de nutrientes de las plantas depende de muchos factores y es muy complejo; la forma más fácil de hacer una estimación aproximada es considerar la respiración de las plantas como el principal impulsor de la absorción de nutrientes (Goddek y Körner 2019).
La tasa de evapotranspiración es altamente dependiente del clima y está directa o indirectamente influenciada por la radiación de onda corta absorbida, la humedad relativa, la temperatura y la concentración de COSub2/sub. Debido a la alta complejidad de un sistema de bucle múltiple, asumimos que las plantas están ubicadas en un invernadero controlado por el clima, y por lo tanto solo necesitamos considerar la radiación global como la variable dinámica que determina la cantidad de radiación de onda corta que se absorbe. En otras palabras, primero tenemos que determinar cuántos de los nutrientes añadidos están disponibles para las plantas, y luego determinar cuánto toman realmente las plantas.
Entrada de alimentación ## 8.4.1
La tasa de alimentación de los peces depende de la biomasa total del sistema y de la relación de conversión de piensos (RCF). Timmons y Ebeling (2013) proporcionan un enfoque sencillo para determinar las tasas de crecimiento de peces para diferentes especies de peces. Sin embargo, recomendamos tomar datos industriales para determinar la biomasa con mayor precisión. Lupatsch y Kissil (1998) (Eq. 8.10) proporcionan una fórmula general de crecimiento, para la cual Goddek y Körner (2019) determinaron los coeficientes de crecimiento por ajuste de curvas utilizando el entorno de software matemático MATLAB (función interna 'fitnlm') con datos empíricos para Nile Tilapia (Oreochromis niloticus). Los pesos iniciales y finales adicionales, la temperatura del agua del sistema y la salida de los coeficientes de crecimiento específicos de la especie se pueden encontrar en la Tabla 8.2. La inserción de estos parámetros en la Eq. 8.10 nos da el peso en un día específico para esta especie de peces.
$W_ {t} = [W_0^ {1-\ beta w} + (1-\ beta _w)\ alpha_wexp\ {\ gamma_wt} T] ^ {\ frac {1} {1-\ beta w}} $ (8.10)
donde Wsubt/sub (g) es el peso del pez en un momento específico (días), WSub0/sub (g) es el peso inicial del pez, T es la temperatura del agua (en ˚C), αw βw y γw son coeficientes de crecimiento específicos de la especie (sin unidades), y t es el tiempo en días.
Tabla 8.2 Parámetros de crecimiento de peces para la Eq. 8.10 para una temperatura determinada del agua (T). WSub0/Sub y WSubf/Sub se pueden ajustar a las propias necesidades
tabla tead tr class="encabezado» Función th/th Los parámetros/th La descripción/th El Valor/th Thsource/th /tr /thead tbody tr class="impar» td Rowspan="4"Crecimiento de los peces/td TDWSub0/Sub/TD TDPeso inicial de los alevines Tilapia (en g) /td TDPor ejemplo, 55/td TdGodDek y Körner (2019) /td /tr tr class="incluso» TDWSubf/Sub/TD TDPeso objetivo de la cosecha de los peces (en g) /td TDPor ejemplo, 600/td TdGodDek y Körner (2019) /td /tr tr class="impar» TDT/TD TDTemperatura del agua del RAS (en ˚C) /td td30/td TDTimmons y Ebeling (2013) /td /tr tr class="incluso» tdαw; βw; γw/td Coeficientes de crecimiento específicos de la especie/td td0.0261; 0.4071; 0.0827/td TdGodDek y Körner (2019) /td /tr /tbody /tabla
Basándonos en la salida de la ecuación anterior, pudimos determinar la cantidad de alimento que necesitarán los peces por etapa de crecimiento. La mayoría de las veces, el fabricante de piensos específico de la especie menciona la velocidad de alimentación (X% del peso corporal) o la RCF. Sin embargo, Timmons y Ebeling (2013) proporcionan una guía aproximada para la FCR para tilapia: 0.7—0.9 para Tilapia que pesan menos de 100 g y 1.2—1.3 para tilapia que pesan más de 100 g. Esto se hace a través de la siguiente ecuación.
$Feed\ rate\ (g) =FCR\ veces WG_t\ veces m_ {fish} $ (8.11)
donde FCR es la relación de conversión de piensos, WGSubt/Sub es la ganancia de peso (por día), y msubfish/sub es la cantidad de peces en el tanque de peces.
El aumento de peso (WG) por día se puede determinar con la Eq. 8.10 restando el peso de, por ejemplo, el día 10 del peso del día 11. Esto se puede hacer para cada tanque. La figura 8.6 muestra la entrada de alimento para peces en el sistema para Tilapia utilizando las ecuaciones anteriores. La entrada media de alimentación por día después de que el sistema esté totalmente en ciclo es de 165 kg.
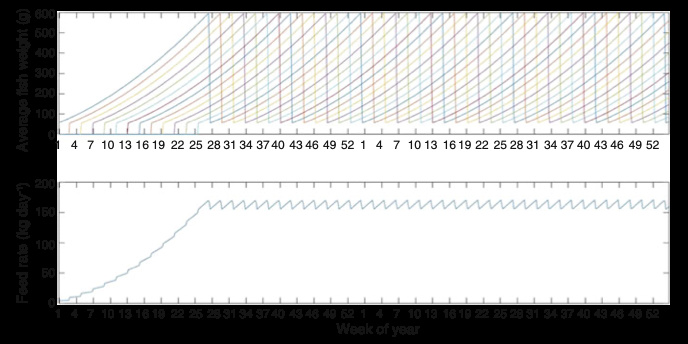
Fig. 8.6 Ejemplo de balance de biomasa para Tilapia criado en 13 tanques en cohortes con un volumen total (incluyendo biofiltro y sumidero) de 482.000 L a un máximo. Biomasa total de 80 t durante un período de 2 años, incluida la fase inicial con un peso medio de los peces (a) (cada línea representa un tanque/cohorte) y la velocidad total diaria de alimentación (b) (datos obtenidos de Goddek y Körner 2019)
8.4.2 Disponibilidad de nutrientes
Neto y Ostrensky (2013) reportan una excreción de N soluble del 33% y una excreción de P soluble del 17% de la entrada de alimento al criar Nilo Tilapia (Oreochromis niloticus, L.). Estos son los nutrientes que finalmente se acumulan en el sistema RAS y pueden ser absorbidos por las plantas.
8.4.3 Captación de plantas
En el cuadro 8.3 se ofrece una visión general de las tasas de evapotranspiración específicas de los cultivos (ETsubc/sub) que están relacionadas con la radiación mundial. Un mm de ET por metro cuadrado equivale a 1 L. Para un tamaño simple, se debe tomar el promedio diario anual (ver sección siguiente).
Tabla 8.3 Panorama general de los niveles de radiación exterior de las condiciones subárticas, marítimas templadas y áridas (basado en Goddek y Körner 2019) y sus respectivas tasas de evapotranspiración de cultivos _ (ETc, mm día-1) _ para lettuce y tomato cultivadas en un entorno de invernadero controlado de 20° C y 80% relativo Humedad. La lechuga se cultivó con siembra continua durante todo el año; el tomate se plantó en enero y se retiró en diciembre (Islas Feroe y Países Bajos) o julio y junio (Namibia)
tabla tead tr th Rowspan="3"Mes/th th colspan="3"Islas Feroe th colspan="3"Los Países Bajos/th th colspan="3"Namibia/th /tr tr class="encabezado» La Radiación global/a Thetsubc/sub/lechuga Thetsubc/sub/tomato/th La Radiación global/a Thetsubc/sub/lechuga Thetsubc/sub/tomato/th La Radiación global/a Thetsubc/sub/lechuga Thetsubc/sub/tomato/th /tr tr class="encabezado» thmol msup-2/sup día-1/sup/th th colspan="2"kg msup-2/sup daysup-1/sup/th thmol msup-2/sup día-1/sup/th th colspan="2"kg msup-2/sup daysup-1/sup/th thmol msup-2/sup día-1/sup/th th colspan="2"kg msup-2/sup daysup-1/sup/th /tr /thead tbody tr class="impar» TDBjanuary/B/TD td1.4/td td0.78/td td0.52/td td4.5/td td0.78/td td0.53/td td54.2/td td2.74/td td4.55/td /tr tr class="incluso» TDBfebrero/B/TD td5.2/td td0.85/td td1.38/td td9.1/td td0.93/td td1.40/td td53.7/td td2.70/td td4.47/td /tr tr class="impar» TDBmarzo/B/TD td13.7/td td1.20/td td2.12/td td17.0/td td1.28/td td2.14/td td51.2/td td2.42/td td3.96/td /tr tr class="incluso» TDBabril/B/TD td30.6/td td1.90/td td3.05/td td27.9/td td1.82/td td2.90/td td40.2/td td3.05/td td5.38/td /tr tr class="impar» TDBMAY/B/TD td39.2/td td2.29/td td3.57/td td32.2/td td2.40/td td3.74/td td30.0/td td2.70/td td4.59/td /tr tr class="incluso» TDBjune/B/TD td39.6/td td2.33/td td3.60/td td26.6/td td2.52/td td3.91/td td30.5/td td2.28/td td3.80/td /tr tr class="impar» TDBjulio/B/TD td34.5/td td2.17/td td3.37/td td36.4/td td2.54/td td3.51/td td37.5/td td2.61/td td3.92/td /tr tr class="incluso» TDBaugust/B/TD td21.3/td td1.67/td td2.73/td td31.7/td td2.28/td td3.51/td td37.5/td td2.61/td td3.92/td /tr tr class="impar» tdbseptiembre/b/td td13.2/td td1.20/td td2.04/td td23.1/td td1.75/td td2.77/td td43.2/td td2.00/td td3.02/td /tr tr class="incluso» TDBoctober/B/TD td6.0/td td0.91/td td1.77/td td13.3/td td1.17/td td1.94/td td51.6/td td2.07/td td3.09/td /tr tr class="impar» TDBnoviembre/B/TD td2.1/td td0.78/td td1.60/td td6.2/td td0.87/td td1.62/td td57.9/td td2.30/td td3.58/td /tr tr class="incluso» tdbdiciembre/b/td td0.4/td td0.79/td td1.66/td td3.5/td td0.77/td td1.52/td td59.8/td td2.44/td td3.95/td /tr tr class="impar» td Buaverage/U/B /td tdu17.3/u/td tdu1.41/u/td tdu2.28/u/td tdu20.6/u/td tdu1.59/u/td tdu2.50/u/td td3.83/td tdu2.47/u/td tdu3.83/u/td /tr /tbody /tabla
8.4.4 Equilibrio de los subsistemas
El equilibrio de los bucles es necesario para dimensionar el sistema. La entrada debe ser igual a la salida (Fig. 8.5). En un sistema acuapónico desacoplado que incorpora una unidad de biorreactor, tenemos dos corrientes de entrada de nutrientes: (1) la fracción del alimento que se excreta al sistema RAS en forma soluble y (2) la fracción de los nutrientes en el lodo de pescado que logran mineralizar y movilizar el biorreactor. La principal corriente de salida (aparte de la eliminación periódica de lodos desmineralizados) de nutrientes es la absorción de nutrientes de las plantas. La ecuación diferencial 8.12. expresa este equilibrio:
$Mineralización\ (Eq.8.2) +m_ {feed} =\ frac {\ underline {Q_ {HP}}\ times\ rho_ {HP}} {1000} $ (8.12)
$ (\ underline {\ eta_ {feed}}\ veces 10000\ veces\ pi_ {feed}\ times\ pi_ {sludhe}\ times\ eta_ {min}) +\ underline {m_ {feed}} =\ frac {\ underline {Q_ {HP}}\ veces\ rho _ {HP}} {1000} $ (8.13)
donde $\ underline {\ eta_ {feed}} $ es el alimento promedio (en kg) que entra en el sistema RAS, πsubfeed/subes la proporción del nutriente en la formulación del pienso, πsublodo/sub es la proporción de un elemento derivado específico que termina en el lodo, y ηsubmin/sub es la eficiencia de mineralización y movilización del sistema del reactor, umsubfeed/sub/u es la cantidad media de un nutriente que el pez defeca en forma disuelta, uqsubhp/sub/u es la evapotranspiración total promedio, y ρsubHP/subes la concentración de nutrientes objetivo (es decir, óptima) para un nutriente específico en el subsistema hidropónico.
Sin embargo, para poder determinar el área requerida, hay dos variables que deben ser redefinidas para resolver esta ecuación. La ecuación 8.14 muestra cómo calcular la excreción de nutrientes solubles. En la Eq. 8.15, se muestra que la evapotranspiración total promedio es un producto del área y la tasa de evapotranspiración específica de la planta (aquí se muestra como promedio) por msup2/sup.
$\ underline {m_ {feed}} =\ underline {n_ {feed}}\ times\ pi_ {feed}\ times\ eta_ {excr} $ (8.14)
donde ηsubexcr/sub representa la fracción del nutriente excretado por los peces en forma soluble.
$\ underline {Q_ {HP}} =A\ times\ underline {et_c} $ (8.15)
donde $\ underline {Q_ {HP}} $ representa la evapotranspiración total promedio (en L), A el área, y $\ underline {ET_ {c}} $ la evapotranspiración media específica del cultivo en mm/msup2/sup (es decir, l/mSUP2/SUP).
Resolviendo la Eq. 8.13 incorporando las Eqs. 8.14 y 8.15 para encontrar A, podemos calcular el área de planta requerida con respecto a la entrada media de pienso (Eq. 8.15).
$A=\ frac {(\ underline {\ eta_ {feed}\ veces\ pi_ {feed}\ veces\ eta_ {excr}\ times 1000}) + (\ underline {\ eta_ {feed}}\ veces 1000\ veces\ pi_ {feed}\ veces\ pi_ {lodo}\ tiempos\ eta_ {min}\ veces 1000) {subrayar {et_c}\ veces\ rho_ {HP}} $ (8.16)
Ejemplo 8.2
Para este ejemplo, queremos dimensionar (es decir, equilibrar) el sistema con respecto a P. Suponemos que el componente RAS de nuestro sistema requiere una entrada media diaria de alimentación de 150 kg. El fabricante informa que el contenido de P de los piensos para peces es del 1%. Estimamos que el P que termina en el lodo es del 55% y el P que excreta los peces en forma soluble es del 17%. Los biorreactores funcionan bastante bien y mineralizan alrededor del 85% del P.
En el lado de la producción, se calculó la tasa media de evapotranspiración específica del cultivo para la lechuga (por ejemplo, utilizando la ecuación Penman-Monteith de la FAO). En nuestra ubicación, es alrededor de 1,3 mm/día (es decir, 1,3 l/día). Se informa que la composición óptima de P de la solución nutritiva es de 50 mg/L (Resh 2013). Encontrar el área de cultivo de plantas necesaria para absorber la P producida por el sistema se resuelve por:
$A=\ frac {(\ underline {\ eta_ {feed}\ veces\ pi_ {feed}\ veces\ eta_ {excr}\ times 1000}) + (\ underline {\ eta_ {feed}}\ veces 1000\ veces\ pi_ {feed}\ veces\ pi_ {lodo}\ tiempos\ eta_ {min}\ veces 1000)\ subrayar {et_c}\ veces\ rho_ {HP}} $
$A=\ frac {(150000\ veces 0.01\ veces 0.17\ veces 1000) + (150000\ veces 0.01\ veces 0.55\ veces 0.85\ veces 1000)} {1.3\ veces 50} $
$\\ =\ frac {255000+701250} {65} $
$\\ =14711m^2 = 1,47ha$
El ejemplo anterior muestra que la mayoría de la P en la unidad hidropónica proviene de los biorreactores. Por lo tanto, la implementación de un biorreactor dentro de un sistema desacoplado tiene un impacto muy alto en la sostenibilidad de P. Por el contrario, para dimensionar sistemas acuapónicos simples de un bucle, generalmente se aplica una regla general. Para las plantas frondosas, aproximadamente 40—50 g y para las plantas afrutadas, se requieren aproximadamente 50—80 g de pienso por superficie de cultivo msup2/sup (FAO 2014). Cuando se observa la entrada de pienso en el ejemplo anterior = 150 kg, y dividiéndolo por 45 (el promedio de la aproximación de la planta de hoja), el área de cultivo propuesta es de alrededor de 3750 msup2/sup. Dejando fuera la mineralización de lodos, nuestro ejemplo sugeriría un área de cultivo de 3333 msup2/sup al dimensionar el sistema en P.
8.4.5 Función de la Unidad de Destilación
La función de la unidad de destilación es mantener la concentración de nutrientes del sistema RAS y del sistema hidropónico en sus respectivos niveles deseados. Dado que la acumulación de nutrientes y la densidad de nutrientes específica correspondiente son dinámicas en los sistemas RAS (es decir, dependiendo de las tasas ETsubc/sub) que dependen del flujo QsubHP/sub y Qsubx/sub (Fig. 8.5), el tamaño de la unidad de destilación no puede determinarse utilizando una ecuación diferencial. Por lo tanto, se requiere un modelo de serie temporal para determinar la concentración de nutrientes en el RAS a lo largo del tiempo. La concentración de nutrientes en un momento específico es necesaria para poder ejecutar ecuaciones de balance de masas dentro del sistema (Sect. 8.3).
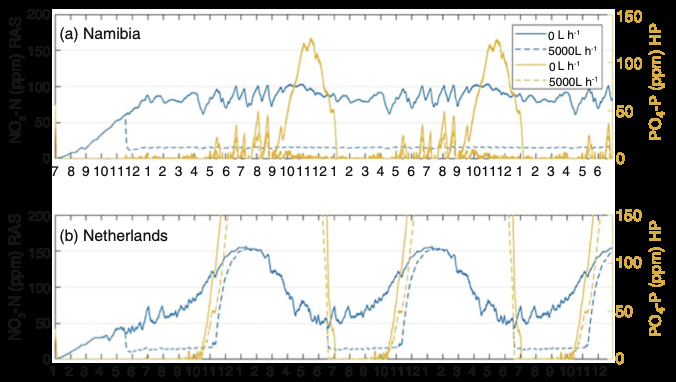
Fig. 8.7 Simulaciones que comparan la concentración de NO3-N en el sistema de agua RAS sobre el impacto de los flujos de destilación (sin línea sólida; 5000 L h-1, línea punteada) en hidroponía (amarillo, —-) y RAS (azul, —-) en concentraciones de solución nutritiva en ** (a) ** Namibia y ** (b) ** los Países Bajos, es decir, latitudes (Namibia 22.6˚S y los Países Bajos, 52.1˚N, respectivamente) en un período de 36 meses (incluida la fase de preparación del sistema) utilizando datos climáticos locales e invernaderos ajustados al clima como modelo de entrada
Para que el sistema sea equilibrado (es decir, entrada = salida), podemos dar una guía general sobre la capacidad requerida de dicha unidad de destilación. El objetivo es evitar la acumulación de nutrientes en el sistema RAS. La figura 8.7a, b muestra el impacto de los flujos de destilación sobre la hidroponía y la solución nutritiva RAS sin un bucle de mineralización en dos latitudes diferentes. Ambos sistemas tienen la misma entrada de alimentación (en promedio 158,6 kg días-sup-1/sup; véase la figura 8.6). Sin embargo, teniendo en cuenta las condiciones ambientales y los invernaderos ajustados al clima, la zona hidropónica necesaria y óptima difiere entre las ubicaciones geográficas (véase cap. 11). Los sistemas hidropónicos con bajas tasas de evaporación potencial, como son comunes en lugares en latitudes altas (es decir, lejos del ecuador) necesitarían áreas de cultivo más grandes que los lugares más cercanos al ecuador. Al mismo tiempo, una mayor variación anual en la irradiación y, por lo tanto, la transpiración es común en estas regiones, por lo que existe una mayor demanda de variabilidad estacional en el agua y los nutrientes (ver Fig. 8.7). Sin embargo, en el cultivo de invernadero puede ser necesaria una iluminación suplementaria, y en países como Noruega, apenas se produce el cultivo de hortalizas sin iluminación suplementaria. Además, la superficie total de la hoja del cultivo hace una diferencia; los cultivos con un área foliar alta por unidad de área terrestre (es decir, índice de área foliar) ocurren más que los cultivos con áreas foliares más pequeñas, y se puede observar una diferencia clara entre los cultivos de tomate y lechuga. Todos estos factores deben ser considerados a la hora de planificar y dimensionar el sistema aquapónico.
A continuación se ofrece una visión general del tamaño del área hidropónica optimizada para los sistemas acuapónicos descritos anteriormente: El área de cultivo de monocultivos simulada con escenarios en pasos de 250 msup2/sup para encontrar el área de ajuste de lechuga o tomates con el fin de equilibrar adecuadamente el sistema fue sin alumbrado suplementario (para lechuga o tomate, respectivamente):
-
17.000 msup2/sup o 11.750 msup2/sup para las Islas Feroe
-
15.500 msup2/sup o 11.000 msup2/sup para los Países Bajos
-
8750 msup2/sup o 6500 msup2/sup para Namibia
Aunque el tamaño de los sistemas difiere, la absorción media anual de nutrientes es similar. Sin embargo, al integrar un sistema digestor, tenemos que tener en cuenta la fuente adicional de nutrientes (Fig. 8.1c). El cambio de un componente conduce inevitablemente a desequilibrios del sistema, sin embargo, el sistema debe tratar de proporcionar nutrientes óptimos tanto a RAS como a HP. Por ejemplo, el NO3-N en RAS debe estar por debajo de un determinado umbral\ 200 mg L<SUP-1/SUP para, por ejemplo, tilapia, mientras que el PO4-P en HP debe estar lo más cerca posible de la concentración recomendada de 50 mg de LSUP-1/SUP para cultivos vegetales de buena calidad. Por lo tanto, los estudios de simulación ayudan a determinar el dimensionamiento de los componentes en un sistema de acuapónica multibucle cerrado desacoplado con el fin de lograr un suministro óptimo de nutrientes tanto para peces como para plantas. Para ello, Goddek y Körner (2019) crearon un simulador de acuapónica numérica.
Sin embargo, la planificación de un sistema acuapónico implica cierta comprensión básica del sistema con el fin de alcanzar un equilibrio que minimice los picos no deseados en la demanda y la oferta de nutrientes. Dado que la fuerza motriz de la dinámica de nutrientes es la evapotranspiración del cultivo (ETsubc/sub en el sistema HP), que es impulsado en gran medida por el microclima y la luz absorbida. En un sistema perfectamente equilibrado, se trataría de un entorno totalmente automatizado y controlado (véase Sect. 8.5 Monitoreo y Control) con iluminación de 24 horas. Las plantas necesitan un cierto período oscuro de aproximadamente 4—6 h, por lo que el sistema mejor equilibrado es realizar acuapónica en fábricas de plantas cerradas únicamente con fuentes de luz artificiales. Esto, sin embargo, exige altos costos de entrada eléctrica y de inversión, y sólo es factible con precios muy altos de los productos. Por lo tanto, recomendamos la producción de invernadero con iluminación suplementaria (si es necesario y si vale la pena) como una forma práctica y económicamente viable de construir una unidad acuapónica. La colocación de plantas y peces en la misma construcción física da como resultado sinergias adicionales, como la reducción del calentamiento y el aumento del crecimiento de las plantas a través de COSub2/sub elevado (Körner et al. 2017).
Además de estas cuestiones técnicas, los procedimientos de cultivo de plantas (la parte hortícola práctica del sistema) deben ajustarse a las necesidades de la acuapónica, de modo que exista una demanda constante de nutrientes del cultivo (asumiendo el mismo clima y la misma luz), como se muestra en el cuadro 8.3. El cultivo de lechuga y otras verduras de hoja verde se lleva a cabo continuamente (Körner et al. 2018), mientras que los cultivos más grandes, como las verduras de frutas como el tomate, el pepino o el pimiento dulce, generalmente se siembran en invierno, y la primera cosecha suele ser a finales del invierno/principios de la primavera seguida de la eliminación de plantas y otra cosecha sembrada para la cosecha en invierno de nuevo. Sin la interplantación, es decir, ya sea varios tipos de cultivos en el mismo sistema o lotes de frutales plantados durante todo el año para sostener la demanda de nutrientes, se producirán períodos de baja demanda de nutrientes y altos niveles de nutrientes. Basado en Goddek y Körner (2019), mostramos la variación de NoSub3/sub-N en RAS para tomate (a menudo no ajustado en acuapónica) y lechuga cuando no se utiliza iluminación suplementaria para tres zonas climáticas (Islas Feroe, Países Bajos y Namibia) (Fig. 8.8). El equilibrio del sistema se puede lograr mediante el aumento de la integral de luz diaria (es decir, la suma de la luz mol recibida durante un período de 24 horas) con un control de iluminación suplementario dinámico (Körner et al. 2006).
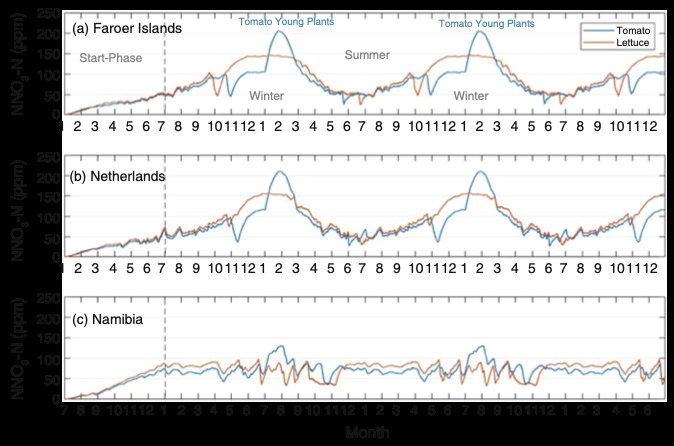
Fig. 8.8 NO3-N en RAS combinado con HP en cultivo de tomate o lechuga en tres zonas climáticas y latitudes decrecientes (Islas Feroe 62.0N, Países Bajos 52.1˚N, Namibia 22.6˚S) con área optimizada para hidroponía (ver arriba) en una simulación de 36 meses utilizando datos climáticos locales e invernaderos ajustados entrada de modelo
La aplicación de tecnologías de destilación/desalinización puede contribuir a reducir significativamente los niveles de nutrientes en el RAS, ajustando los niveles en el sistema de HP más cerca del optima, es decir, la unidad concentra nutrientes a los niveles requeridos por las plantas. La figura 8.9 ilustra el efecto de una unidad de desalación sobre la concentración RAS NoSub3/sub-N cuando se aplica entre 0 y 5000 L hsup-1/sup y systemsup-1/sup. Es obvio que con el aumento del flujo de desalinización, la concentración de NoSub3/sub-N en el sistema RAS está disminuyendo. La unidad, sin embargo, está controlada por la demanda de PoSub4/sub en el sistema HP. Es necesario evitar los picos y, como se ha dicho anteriormente, esto puede lograrse creando un entorno climático estable con controles dinámicos de la luz. Es obvio que en las regiones climáticas con menos diferencias anuales en radiación solar, hay menos variación en ETsubc/sub y el sistema completo es más estable. Instalar lámparas y mantener una integral de luz diaria de al menos 10 mol msup-2/sup puede compensar las variaciones estacionales. La interplantación y la producción de cultivos mixtos ayudan a nivelar el pico resultante del protocolo tradicional de cultivo de tomate con plantas jóvenes en invierno cuando ambos
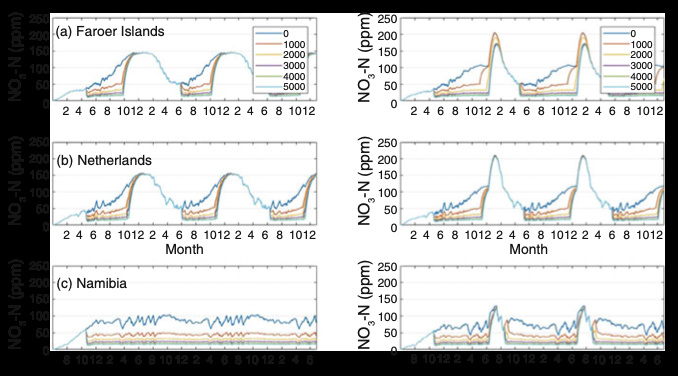
Fig. 8.9 NO3-N en RAS combinado con HP con tomate (derecha) o lechuga (izquierda) con desalinización entre 0 y 5000 L h sup-1/sup suministro en tres zonas climáticas y latitudes decrecientes (Islas Feroe 62.0˚N, Países Bajos 52.1˚N, Namibia 22.6˚S) con área ajustada para HP (ver arriba) en una simulación de 36 meses utilizando datos climáticos locales e invernaderos ajustados al clima como insumo modelo
el clima (baja radiación) y el cultivo (plantas pequeñas, bajo potencial ETsubc/sub) contribuyen a la acumulación de nutrientes.
-
8.5 Monitoreo y Control
Original publication · Publicado por primera vez en FarmHub Learn · Aquaponics Food Production Systems
En el control de retroalimentación clásico, como PI o PID (Derivado Proporcional-Integral-Derivativo), las variables controladas (CV) se miden directamente, en comparación con un punto de consigna, y posteriormente se transmiten al proceso a través de una ley de control de retroalimentación.
En la Fig. 8.10, las señales, sin el argumento de tiempo, se denotan con una letra pequeña, donde y es la variable controlada (CV) que se compara con la señal de referencia (punto de referencia) r. El error de rastreo ε (es decir, r - y) se introduce en el controlador, ya sea en hardware o software, desde el cual la entrada de control u, también conocida como variable manipulada (MV), se genera. La entrada u afecta directamente al proceso (P) del que resulta una salida (y). La salida muestreada se compara posteriormente con r, que cierra el bucle. En la práctica, este bucle continúa hasta que el controlador se apaga. Existe una extensa literatura sobre el control de retroalimentación (Doyle et al. 1992; Morris 2001; Ogata 2010), y esto ha sido objeto de investigación durante muchos años, comenzando con las obras de Bode (1930) y Nyquist (1932).
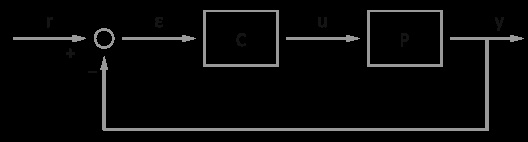
Fig. 8.10 Control de retroalimentación con controlador (C) y proceso (P). r señal de referencia, error de seguimiento eps, señal de entrada u, y sigma de salida
En RAS, los CV típicos son la temperatura, el pH y la concentración de oxígeno disuelto (DO), para los cuales existen sensores confiables. En consecuencia, el control de retroalimentación de estos parámetros de calidad del agua se puede realizar fácilmente. Sin embargo, en la práctica, la mayoría de las veces, las señales de entrada y salida se ven perturbadas por procesos de ruido, como entradas aleatorias desconocidas y ruido de medición. Además, el proceso global (P) puede cambiar con el tiempo como resultado del crecimiento, la maduración, la senescencia, etc. La alimentación de los peces es otra entrada en el RAS y su efecto sobre el crecimiento de los peces no se puede ver ni medir directamente. Para estos parámetros, normalmente se introducen controladores basados en modelos (por ejemplo, avance, predictivo del modelo y control óptimo) para predecir la respuesta de un cambio en la entrada del control. Sin embargo, el alimento para peces se agrega comúnmente sobre la base de valores encontrados en tablas o recetas, pero este control basado en reglas puede necesitar algún ajuste en la práctica real para actuar como controlador de retroalimentación. Los comportamientos de los peces en RAS son una medida clásica de control de retroalimentación, ya que los peces reaccionan fisiológicamente a los cambios ambientales con variaciones en el movimiento, la ubicación, la receptividad a la alimentación, etc.
La producción hidropónica generalmente se lleva a cabo en entornos protegidos como invernaderos o fábricas de plantas donde tanto la raíz como el ambiente aéreo necesitan ser controlados. Los controladores de encendido y apagado que modelan predictivamente entornos aéreos óptimos han demostrado ser superiores en la investigación experimental, pero la comercialización ha sido lenta, mientras que los controladores de retroalimentación son estándar en la mayoría de los invernaderos controlados por el clima. Sin embargo, el actuador varía según el tipo de controlador con válvulas de calefacción y respiraderos normalmente controlados por retroalimentación, pero la iluminación suele tener un mecanismo ON-OFF y sólo unos pocos son regulables. Los controladores que dependen de la entrada de sensores o datos pueden responder al rápido crecimiento en un entorno protegido y dar lugar a productos de alta calidad con altos precios de mercado que mejoran sus beneficios de costo. Muchos invernaderos comerciales todavía tienen el clásico sensor situado en el centro que cuelga de 1—2 m por encima de la cosecha y cubre varios cientos de metros cuadrados todavía está en uso, pero se están introduciendo múltiples sensores inalámbricos que cubren áreas más pequeñas, aunque gran parte de los datos detallados no se puede utilizar porque es bastante grande las zonas climáticas están controladas por los mismos actuadores. Los avances en la tecnología de sensores (por ejemplo, sensores de temperatura del microclima, procesadores de imágenes, mediciones de fluorescencia de clorofila o intercambio de gases en tiempo real) conectados a programas informáticos de modelización podrían utilizar sistemas de apoyo a la toma de decisiones y convertirse en sistemas de control automatizados.
En sistemas biorreactores típicos, la temperatura, el pH, el oxígeno disuelto en sistemas aireados y los flujos de gas en sistemas anaeróbicos se miden y ajustan continuamente con los controladores de temperatura, pH y oxígeno disuelto disponibles. Además de esto, los tiempos hidráulicos (HRT) y de retención de lodos (TER) también se fijan frecuentemente controlando los flujos de agua (residual) y los flujos de residuos de biomasa, respectivamente.
8.6 Impacto económico
Original publication · Publicado por primera vez en FarmHub Learn · Aquaponics Food Production Systems
Las tecnologías que generan menos beneficios, pero que son mejores para el medio ambiente, por lo general sólo se implementan cuando los operadores reciben incentivos en forma de subvenciones o las políticas los obligan a hacerlo. En el caso de los sistemas acuapónicos de un bucle, el atractivo radica en la tecnología novedosa y en el enfoque del sistema respecto del uso sostenible de los recursos y no en su potencial económico. Sin embargo, publicaciones recientes proporcionan evidencia de ganancias en la producción: los verdes frondosos crecen mejor en ambientes desacoplados que en sistemas hidropónicos estériles (Delaide et al. 2016; Goddek y Vermeulen 2018) y la lechuga en sistemas acuapónicos desacoplados tuvo una ventaja de crecimiento de aproximadamente 40% en comparación con el estado de - los enfoques hidropónicos más avanzados.
Aunque cabe esperar tasas de crecimiento más altas, los sistemas acuapónicos de bucle múltiple siguen siendo mucho más complejos que los sistemas hidropónicos y se requieren importantes inversiones iniciales para su implementación. La mayoría de los lugares geográficos requieren un invernadero de alta tecnología para controlar las condiciones ambientales (es decir, una humedad relativa del 80%, temperaturas constantes de alrededor de 20C). Las fuentes de energía renovables pueden utilizarse para la refrigeración y la calefacción, pero actualmente estos sistemas sólo son rentables cuando se instalan a gran escala (es decir,\ > 1 ha) donde prevalecen buenas condiciones de mercado.
8.7 Impacto ambiental
Original publication · Publicado por primera vez en FarmHub Learn · Aquaponics Food Production Systems
Basado en el Ejemplo 8.2, hay evidencia de que el tratamiento de lodos en digestores puede tener un impacto beneficioso en la reutilización de nutrientes, especialmente fósforo. Los sistemas de biorreactores, como un sistema secuencial de dos etapas UASB, pueden aumentar la eficiencia de reciclado de fósforo hasta un 300% (cap. 10). Anteriormente, en Cap. 2, discutimos la paradoja del fósforo en relación tanto con la escasez de fosfato como con los problemas de eutrofización. Los biorreactores tienen ventajas significativas para aumentar la recuperación de nutrientes a partir de lodos, ayudando así a cerrar el ciclo de ciclo de nutrientes dentro de los sistemas acuapónicos. Sin embargo, es necesario seguir investigando para perfeccionar dichos sistemas a fin de optimizar la biodisponibilidad de nutrientes específicos. Las figuras 8.11, 8.12 y 8.13 muestran las corrientes de entrada, salida y desechos de los sistemas de acuicultura e hidropónica independientes en comparación con un sistema acuapónico desacoplado. Se puede observar que el enfoque disociado constituye un concepto agrícola prometedor para un sistema de reducción de residuos y reciclado.
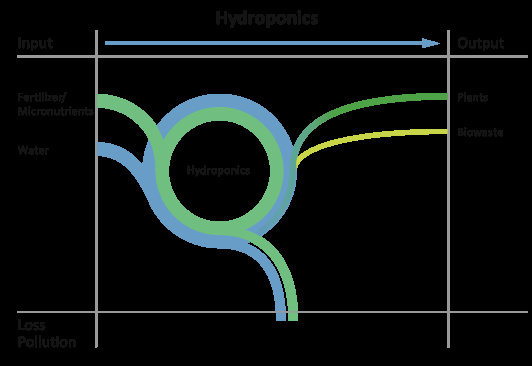
Fig. 8.11 Corrientes de entrada, salida y pérdida en un sistema hidropónico independiente
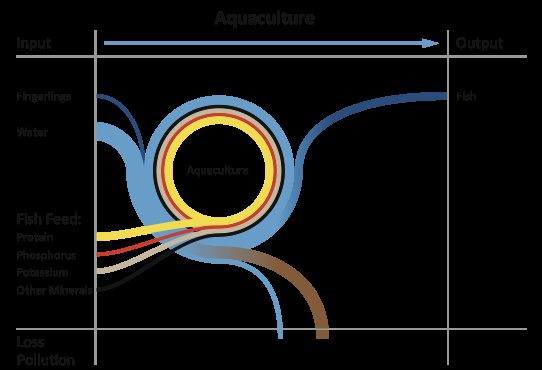
Fig. 8.12 Corrientes de entrada, salida y pérdida en un sistema acuícola independiente
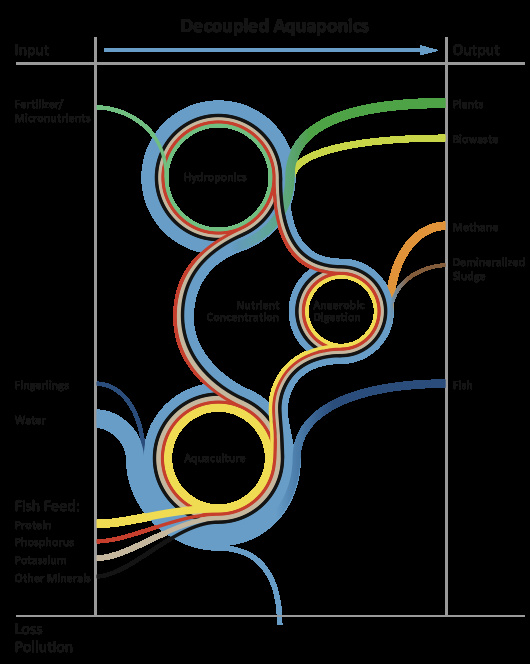
Fig. 8.13 Corrientes de entrada, salida y pérdida en un sistema acuapónico multibucle desacoplado que comprende un sistema de reactor anaeróbico